Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
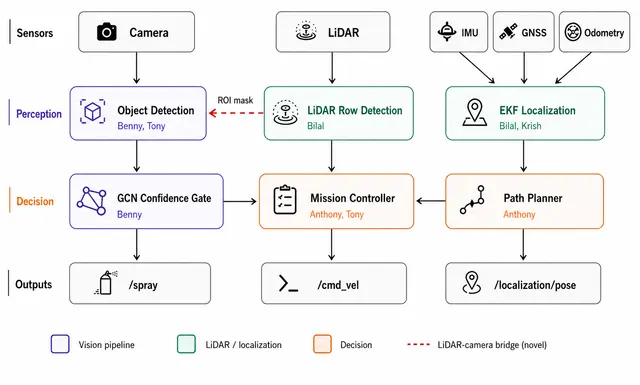
Tractor autónomo utiliza LiDAR y visión para controlar las malas hierbas en arrozales
Robotics21 ago

Tractor autónomo utiliza LiDAR y visión para controlar las malas hierbas en arrozales

La agricultura de precisión busca optimizar el rendimiento de los cultivos y minimizar el desperdicio de recursos mediante intervenciones específicas.

Benjamin Merryman-Smith, Tony Nguyen, Bilal Dogutas, Krish Shah +2

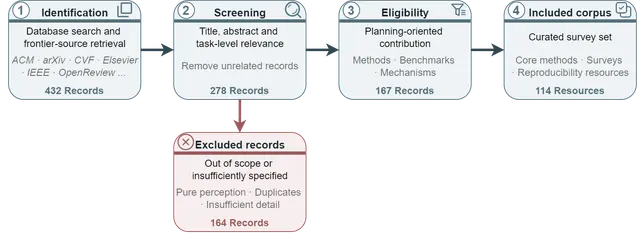
Conducción autónoma integral orientada a la planificación: arquitecturas, métricas y seguridad
Robotics21 ago

Conducción autónoma integral orientada a la planificación: arquitecturas, métricas y seguridad
Adoptamos un protocolo estructurado de revisión narrativa para abarcar la bibliografía consolidada sobre E2E-AD y los trabajos emergentes.

Yanchen Guan, Xingcheng Liu, Bin Rao +7

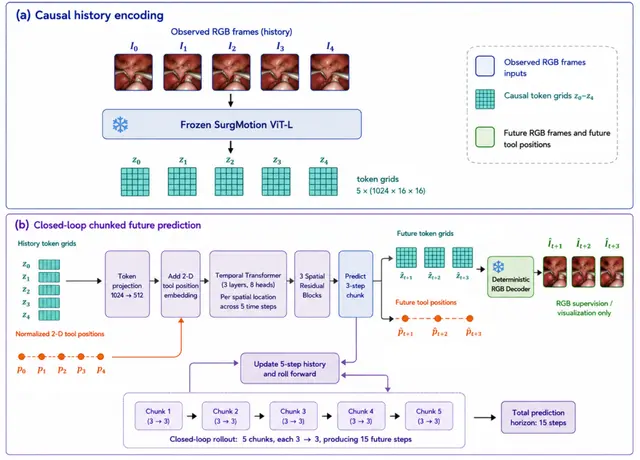
La IA para robots quirúrgicos predice el movimiento de los instrumentos y la evolución del tejido
Robotics21 ago

La IA para robots quirúrgicos predice el movimiento de los instrumentos y la evolución del tejido
Un modelo de robótica quirúrgica predice trayectorias de instrumentos y cambios futuros en la escena, y mejora la planificación a 15 pasos.

Weiliang Huang, Huanrong Liu, Bob Zhang +5

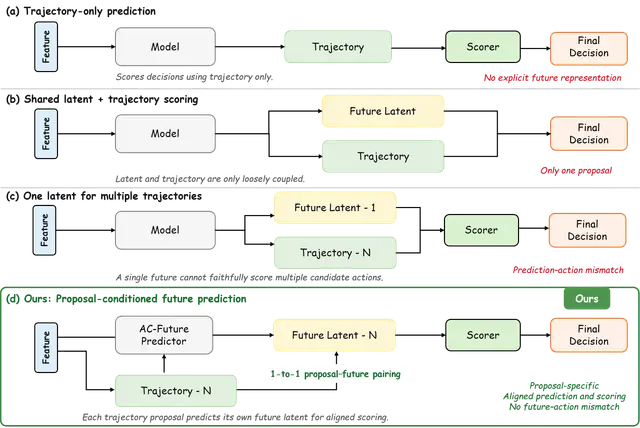
Los latentes futuros específicos de cada acción mejoran la seguridad de la conducción autónoma
AI20 ago

Los latentes futuros específicos de cada acción mejoran la seguridad de la conducción autónoma
Ruiguo Zhong, Benshan Ma, Xiaolong Chen +5

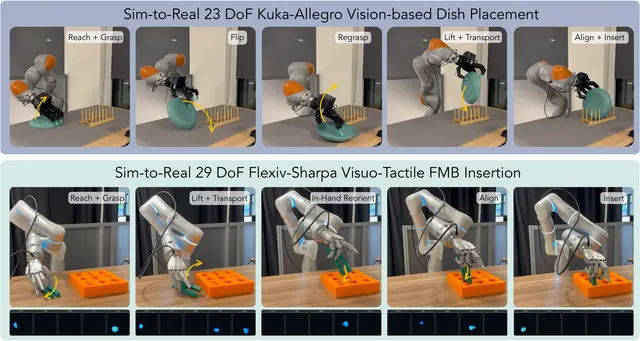
ADEPT: preentrenamiento y aprendizaje por refuerzo para la manipulación diestra de robots
AI20 ago

ADEPT: preentrenamiento y aprendizaje por refuerzo para la manipulación diestra de robots
Jayjun Lee, Jessica Yin, Asif Rana +7

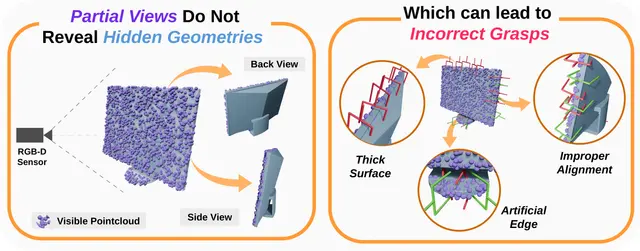
Agarre bimanual de robots a partir de vistas parciales con geometría oculta
Robotics20 ago

Agarre bimanual de robots a partir de vistas parciales con geometría oculta

Tareas cotidianas como transportar cajas, levantar bandejas y mover sillas requieren una interacción coordinada entre dos brazos robóticos.

Ayush Kaura, Vignesh Vembar, Md Faizal Karim +2

La comunicación semántica permite a los robots intercambiar significado, no datos sin procesar
cobots19 ago

La comunicación semántica permite a los robots intercambiar significado, no datos sin procesar
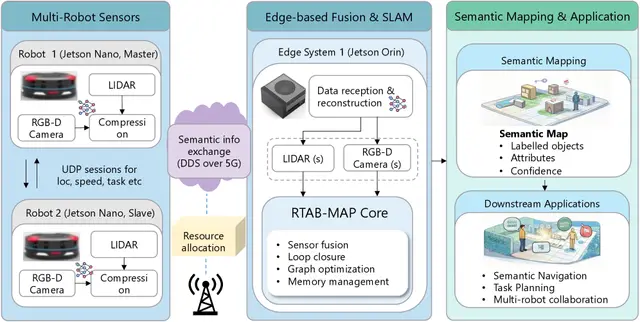
Una plataforma robot-borde 5G comprime las imágenes en tokens semánticos para que los equipos compartan significado en vez de vídeo sin procesar.

Peizheng Li, Xinyi Lin, Sajida Gufran +1

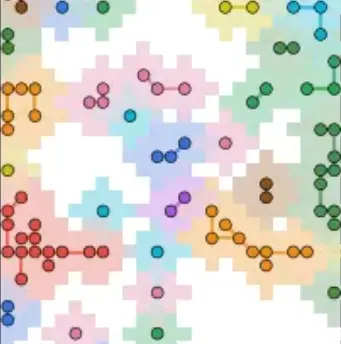
Búsqueda de rutas multiagente paralela y escalable de por vida con planificación por grupos
AI19 ago

Búsqueda de rutas multiagente paralela y escalable de por vida con planificación por grupos
Alex DeWeese, Jiaoyang Li, Guannan Qu

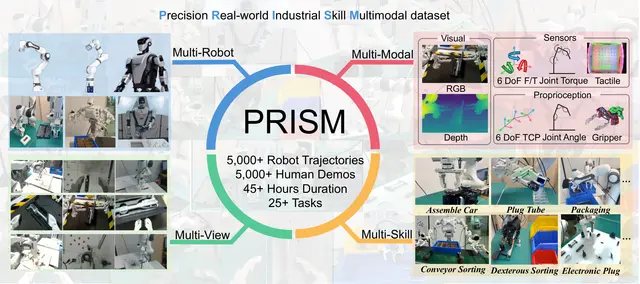
Dataset PRISM para habilidades robóticas industriales de precisión en tareas con contacto
Industrial19 ago

Dataset PRISM para habilidades robóticas industriales de precisión en tareas con contacto
Tengbo Yu, Jiahao Wu, Hanning Wang +4

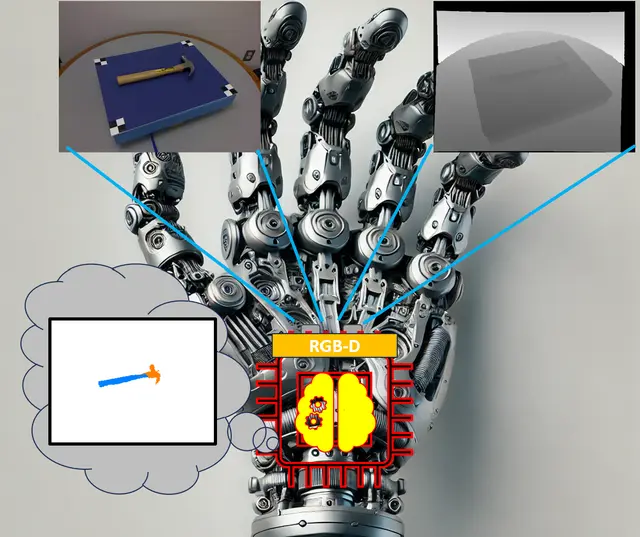
Segmentación eficiente de affordances RGB-D para dispositivos embebidos
AI18 ago

Segmentación eficiente de affordances RGB-D para dispositivos embebidos

Dos estrategias —HW-NAS consciente del hardware y fine-tuning— permiten segmentar affordances RGB-D en tiempo real en dispositivos como Jetson Nano.

Edoardo Ragusa, Giovanni Paolo Canuti, Simone Lugani +2

Cómo proteger agentes encarnados impulsados por modelos fundacionales: ataques, defensas y evaluación en robótica
Robotics18 ago

Cómo proteger agentes encarnados impulsados por modelos fundacionales: ataques, defensas y evaluación en robótica

Las mismas capacidades que hacen útiles a los modelos fundacionales también amplían el conjunto de entradas que un robot puede considerar relevantes.

Jiawei Liu, Jiacheng Guo, Tian Zhang +4

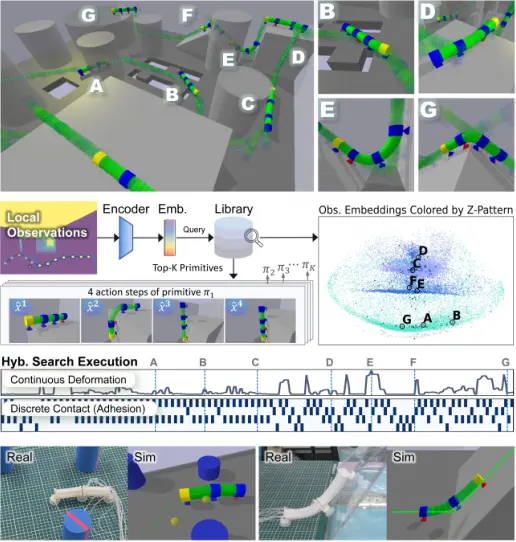
FlexWorm ayuda a los robots de succión a planificar el contacto sobre superficies 3D complejas
Robotics18 ago

FlexWorm ayuda a los robots de succión a planificar el contacto sobre superficies 3D complejas
Zili Tang, Tiecheng Guo, Qinyue Zhang +1

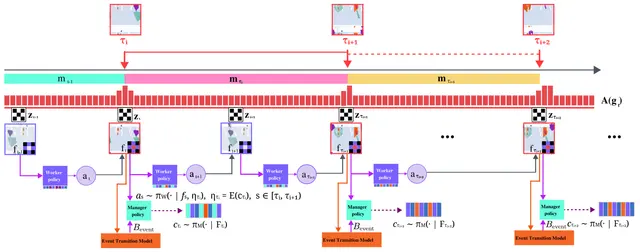
Los modelos de mundo dispersos ayudan a los robots quirúrgicos a gestionar tareas largas
Robotics17 ago

Los modelos de mundo dispersos ayudan a los robots quirúrgicos a gestionar tareas largas
Shuzhe Zhang, Xin Zhu, Yinling Qian +1

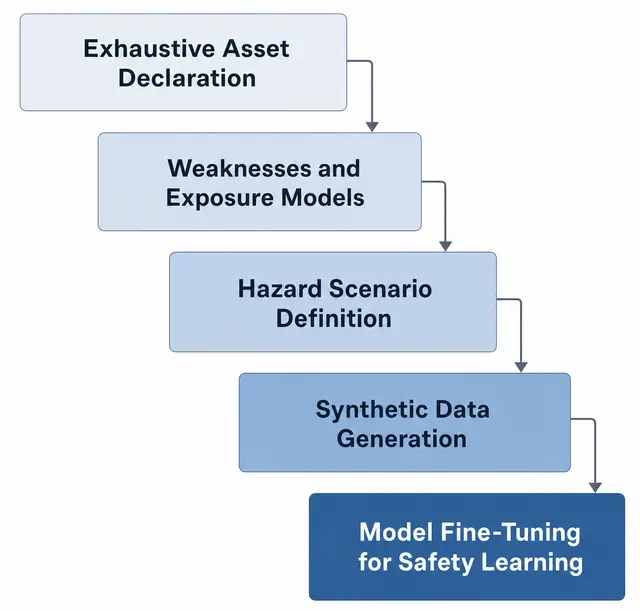
Diseño de envolventes de seguridad informadas por peligros para una movilidad urbana robótica más segura
AI17 ago

Diseño de envolventes de seguridad informadas por peligros para una movilidad urbana robótica más segura

La seguridad atraviesa todas las capas del sistema: cambia su representación según el nivel de abstracción, pero mantiene siempre el mismo objetivo.

Alexei Odinokov, Rostislav Yavorskiy

Navegación certificada en seguridad para tractocamiones en rutas estrechas
Robotics17 ago

Navegación certificada en seguridad para tractocamiones en rutas estrechas

Un planificador basado en tubos certifica rutas seguras para tractocamiones al considerar el balanceo, la cinemática articulada y las correcciones permitidas.

Mohd. Faizuddin Faruqui, Ratnangshu Das, Ravi Kumar L +1

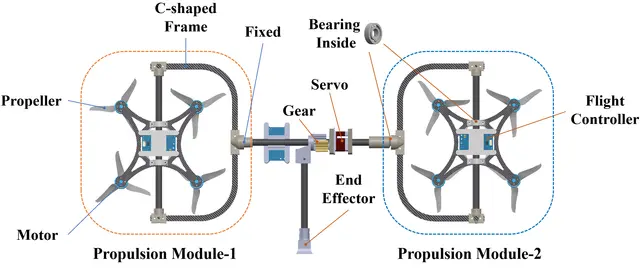
El cuadricóptero doble permite la manipulación industrial con un robot aéreo totalmente actuado y de alto par
drones16 ago

El cuadricóptero doble permite la manipulación industrial con un robot aéreo totalmente actuado y de alto par

Xuwei Yang, Ruoyu Ren, Ziqian Guo

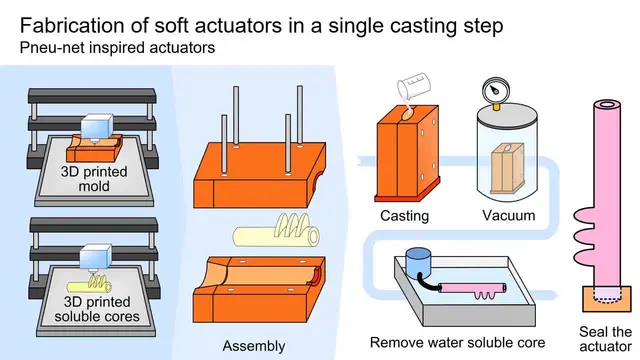
Cómo fabricar actuadores neumáticos blandos y estancos para robots
Industrial16 ago

Cómo fabricar actuadores neumáticos blandos y estancos para robots

Mohammed Abboodi

NestDex: políticas anidadas asistidas por copiloto para la manipulación robótica diestra
Robotics16 ago

NestDex: políticas anidadas asistidas por copiloto para la manipulación robótica diestra
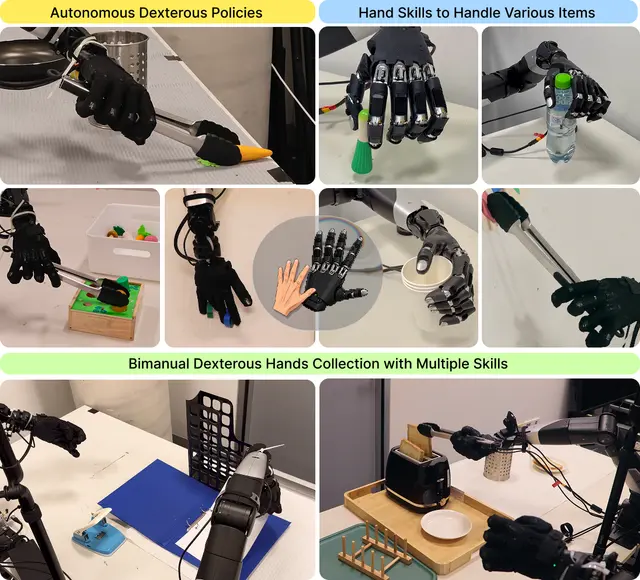
Las políticas internas de NestDex facilitan la recopilación de datos, pero no forman parte del controlador autónomo final.

James Zhao, Jinhe Tang, Mingyuan Ba +1

Un dedo robótico háptico ayuda a dos brazos robóticos a tocar las cuerdas del guqin
Robotics15 ago

Un dedo robótico háptico ayuda a dos brazos robóticos a tocar las cuerdas del guqin
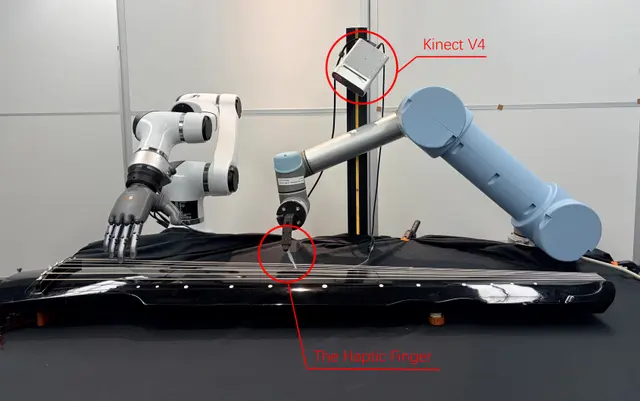
Un dedo robótico háptico detecta fuerza y vibración para coordinar dos brazos que tocan cuerdas al aire, armónicos y notas pulsadas del guqin.

Tianwei Zhang, Hanming Yan, Yang Yang. Ziya Wang

Monitorización del agarre antes del contacto con modelos latentes condicionados por la acción
AI15 ago

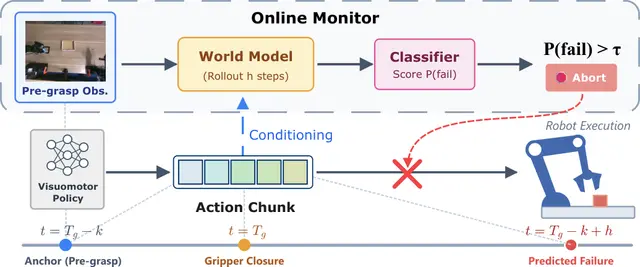
Monitorización del agarre antes del contacto con modelos latentes condicionados por la acción

Gehan Zheng, Matthew Johnson-Roberson, Weiming Zhi