Papers de investigación
Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
Robotics8 jun
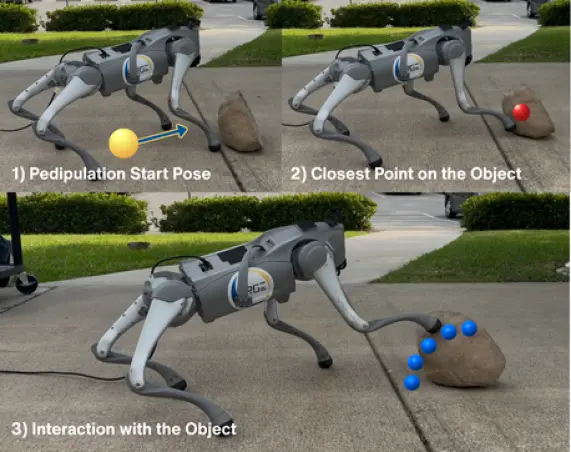
Robots Cuadrúpedos que Empujan y Tiran Objetos con sus Patas: Un Enfoque de Entrenamiento Más Inteligente
Robotics7 jun
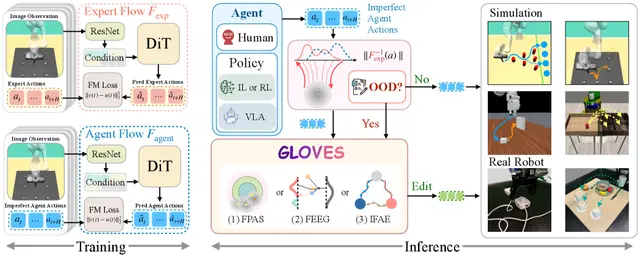
Ajuste de Políticas Basado en Flujo que Funciona Sin Reentrenar al Robot
AI7 jun
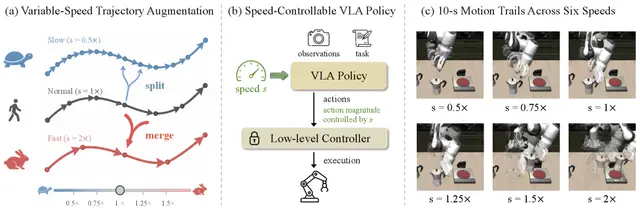
Políticas Robóticas con Velocidad Controlable: TempoVLA Te Permite Acelerar o Desacelerar la Ejecución
Humanoid7 jun
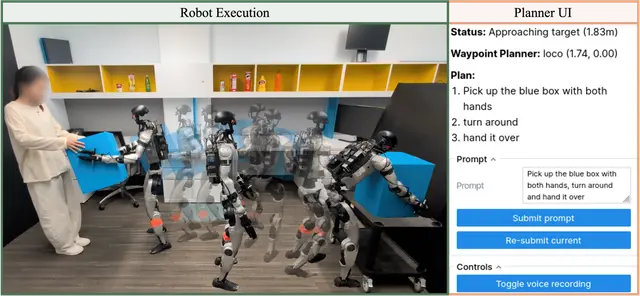
HANDOFF permite que robots humanoides usen un solo controlador para caminar, manipular y recuperarse de caídas
Robotics6 jun
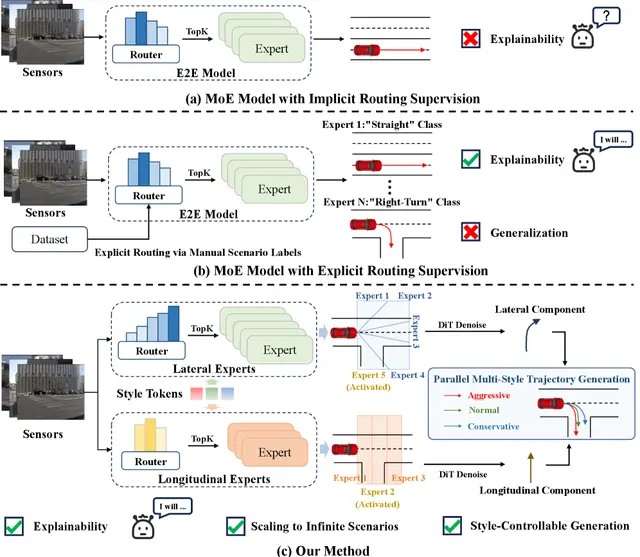
D³-MoE: Conducción autónoma con estilo controlable que te permite elegir entre agresivo o prudente
Robotics6 jun
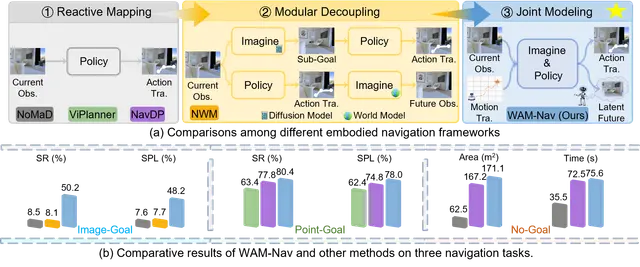
WAM-Nav: Navegación Visual Unificada con Modelado Asimétrico Mundo-Acción
Robotics6 jun
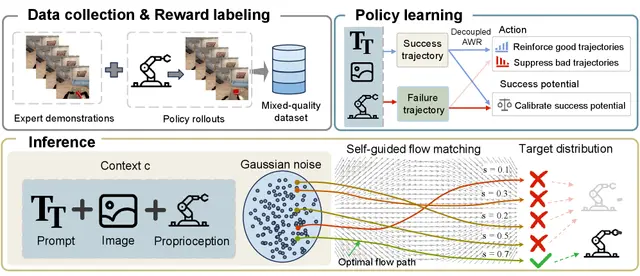
Política de Flujo Autoguiada Mejora el Éxito de Tareas Robóticas sin Críticos Separados
Robotics5 jun
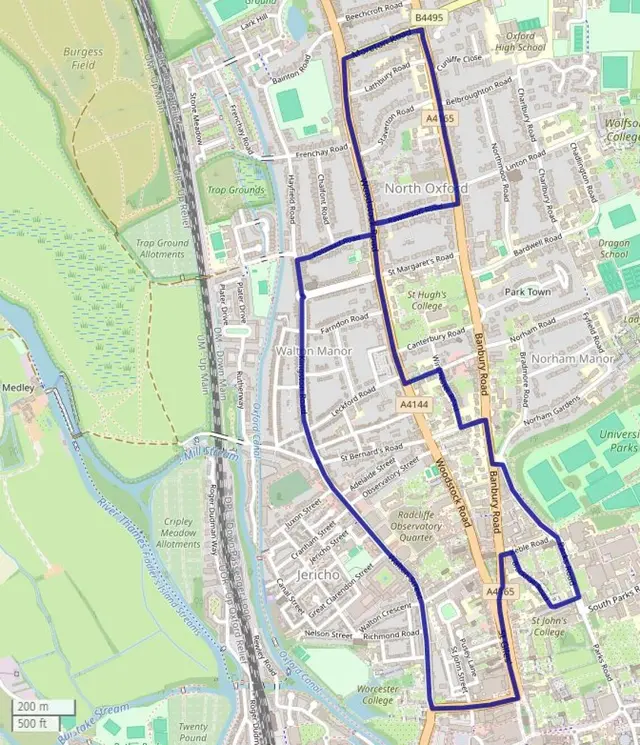
Lo que la mirada de los ciclistas revela sobre infraestructuras viales más seguras
Robotics5 jun
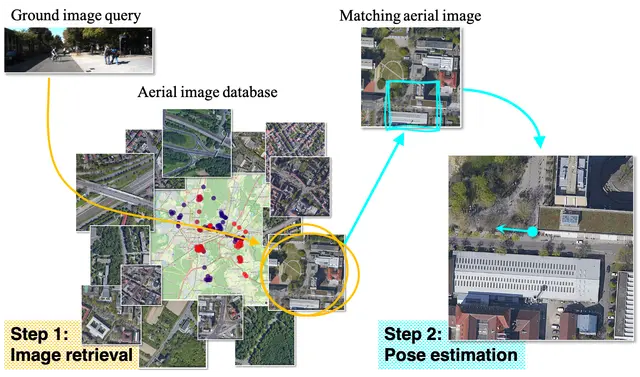
CIPER unifica la recuperación de imágenes y estimación de pose para robots
Robotics5 jun
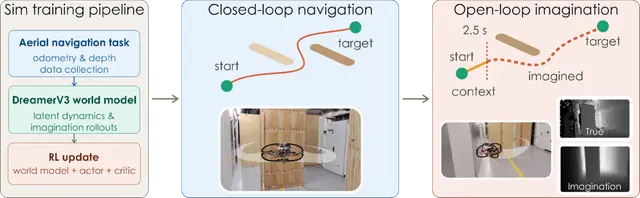
Modelos del mundo que generalizan entre entornos para navegación de cuadricópteros
Robotics4 jun
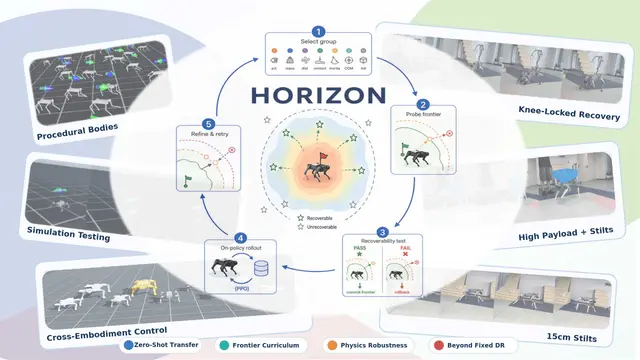
HORIZON: Un Currículo Basado en Recuperabilidad para Escalar Dominios Físicos en la Locomoción Robótica
Robotics4 jun
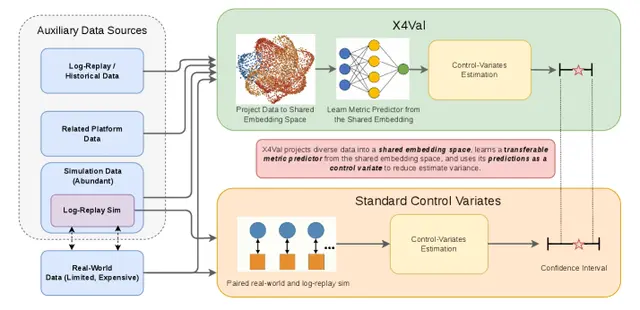
X4Val usa sustitutos neuronales para reducir drásticamente los costos de validación de robots
Humanoid4 jun
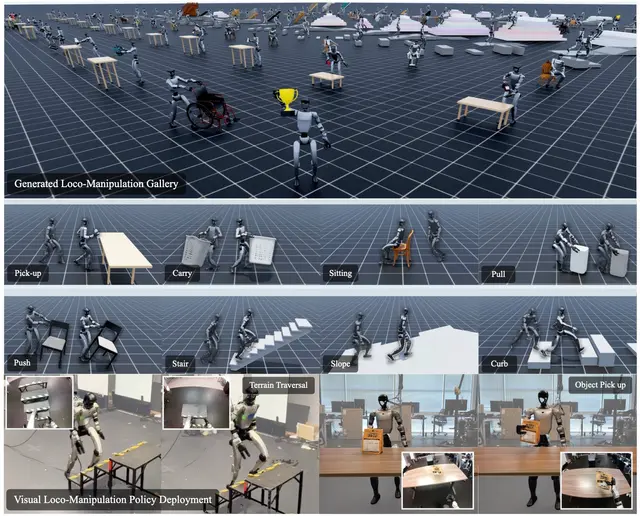
GRAIL genera loco-manipulación humanoide a partir de activos 3D y prioridades de video
Robotics3 jun
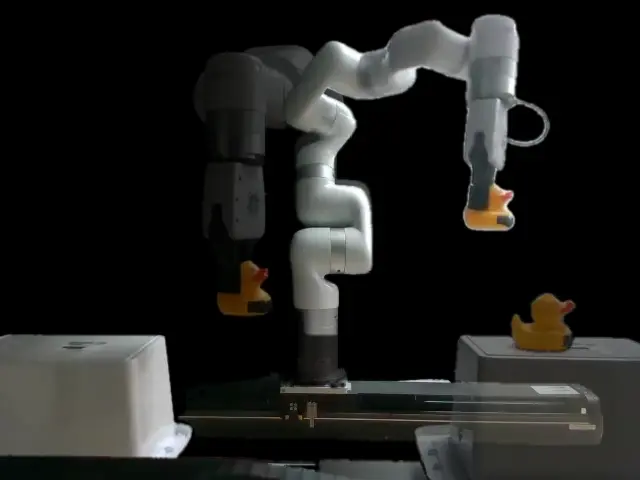
Modelo Predictivo de Mundo en Espacio Latente para Manipulación Dinámica con VLA
Robotics3 jun
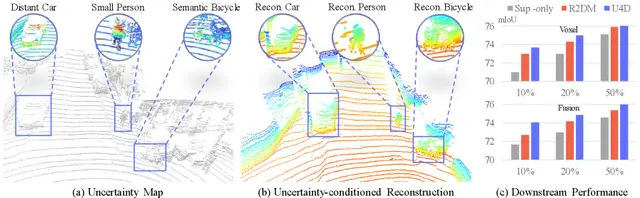
Síntesis de Escenas LiDAR 4D Consciente de la Incertidumbre para una Conducción Autónoma más Inteligente
Robotics3 jun
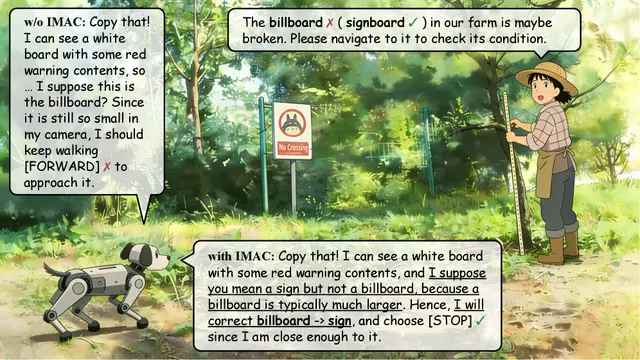
Nuevo sistema de navegación para robots agrícolas detecta y corrige errores en las instrucciones
Robotics2 jun
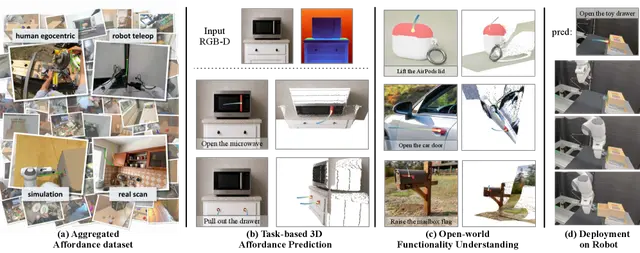
Un modelo fundacional para comprender las affordances de objetos a partir de datos visuales
AI2 jun
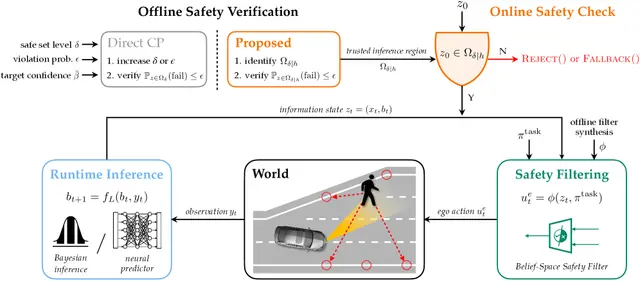
Nuevo Filtro de Seguridad para Robots Interactivos Usa Inferencia Confiable para Evitar Comportamientos Demasiado Cautelosos
Robotics2 jun