Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
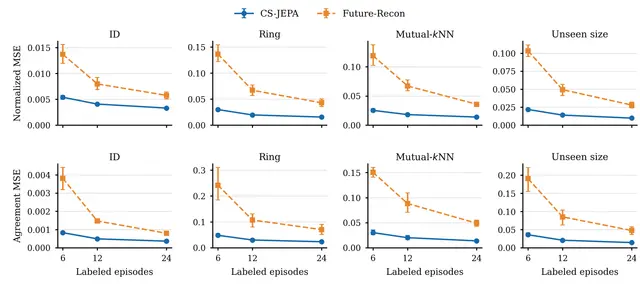
Un Futuro Compartido Permite que los Enjambres de Robots Aprendan con Muchas Menos Etiquetas
Robotics1 ago

Un Futuro Compartido Permite que los Enjambres de Robots Aprendan con Muchas Menos Etiquetas

JEPA descentralizado permite que los enjambres de robots aprendan el estado colectivo a partir de un único objetivo futuro compartido, reduciendo las necesidades de etiquetas y ganando bajo el cambio de distribución.

Alan-Barsag Gazzaev, Alexey Garvilov, Sergey Muravyov

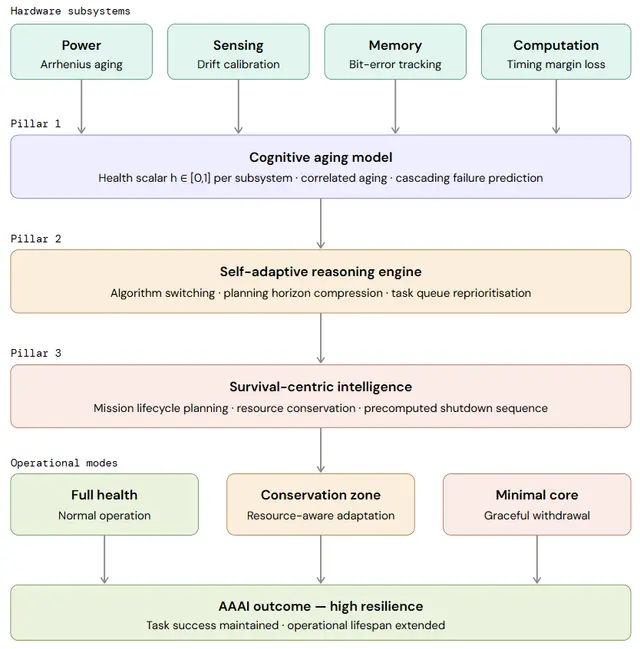
Cuando las máquinas saben que envejecen: marco de IA consciente del hardware
AI1 ago

Cuando las máquinas saben que envejecen: marco de IA consciente del hardware

Consideremos un vehículo autónomo submarino que ha pasado dos años inspeccionando tuberías submarinas. Su batería conserva solo una fracción de su capacidad original,…

Cheng Siong Chin, Jianhua Zhang, Mohan Venkateshkumar

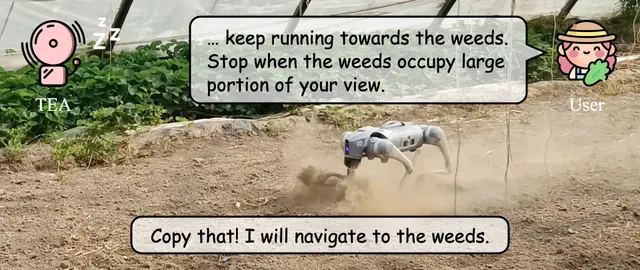
Las Alarmas de Transitabilidad Ayudan a los Robots Agrícolas a Navegar por Lenguaje
Robotics1 ago

Las Alarmas de Transitabilidad Ayudan a los Robots Agrícolas a Navegar por Lenguaje
Un módulo de alarma de transitabilidad elevó la tasa de éxito de los robots agrícolas VLN del 47% al 54% en 1,560 episodios de navegación en campo y bosque.

Xiaobei Zhao, Xingqi Lyu, Xin Chen +1

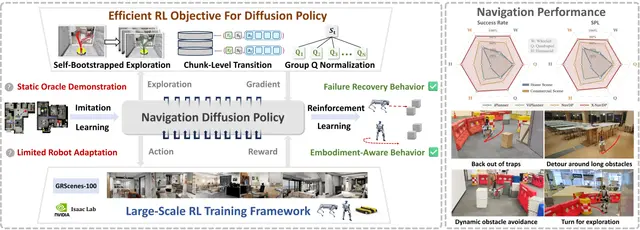
IA de navegación que se adapta a nuevos cuerpos robóticos y comportamientos de recuperación
Robotics31 jul

IA de navegación que se adapta a nuevos cuerpos robóticos y comportamientos de recuperación
Tianyu Yang, Yiming Zeng, Wenzhe Cai +5

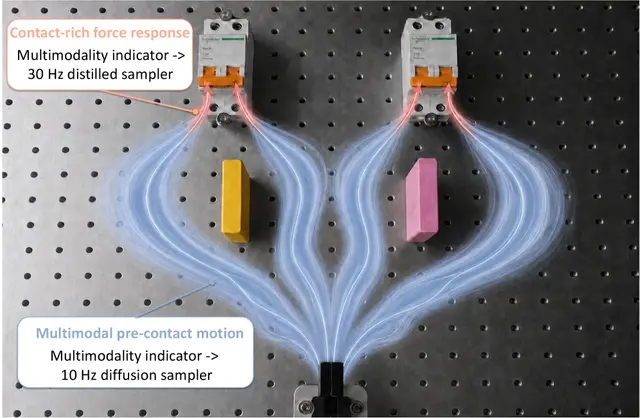
Política de difusión adaptativa en frecuencia mejora la manipulación con contacto
Robotics31 jul

Política de difusión adaptativa en frecuencia mejora la manipulación con contacto

Lifeng Zhuo, Wendi Chen, Han Xue +4

Control de seguridad consciente de la percepción enseña a los robots humanoides a esquivar
Humanoid31 jul

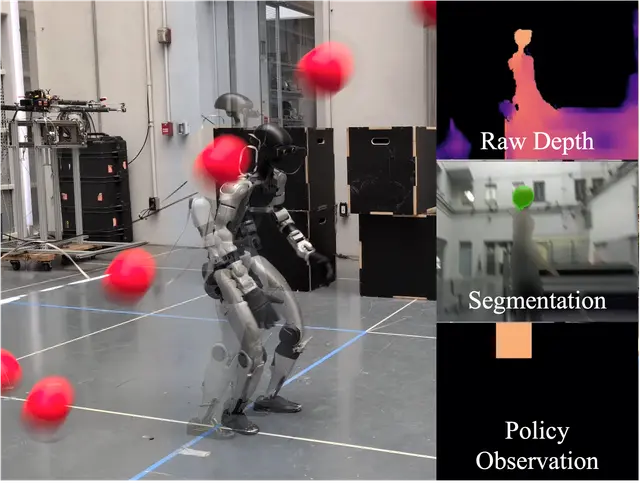
Control de seguridad consciente de la percepción enseña a los robots humanoides a esquivar
El marco PAC-MAN de Caltech entrena humanoides para esquivar pelotas con CBF-RL consciente de la percepción, desplegándose cero-shot en un Unitree G1 usando solo profundidad a bordo.

Lizhi Yang, Junheng Li, Aaron D. Ames

¿Pueden los modelos de visión y lenguaje actuar a través de un cuerpo humano completo?
Robotics30 jul

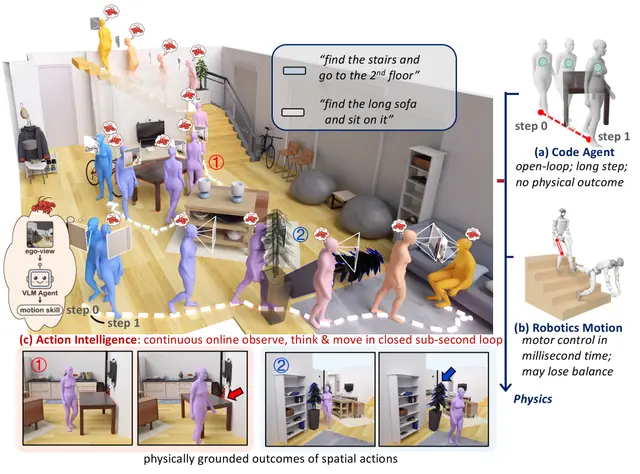
¿Pueden los modelos de visión y lenguaje actuar a través de un cuerpo humano completo?
Los modelos de visión y lenguaje pueden describir escenas y responder preguntas, pero ¿pueden realmente controlar un cuerpo físico para realizar tareas del mundo real? HumanCLAW evalúa...

Siyao Li, Jiawei Gu, Shuai Liu +15

VidMap une SLAM y SfM para modelos 3D precisos desde video
Robotics30 jul

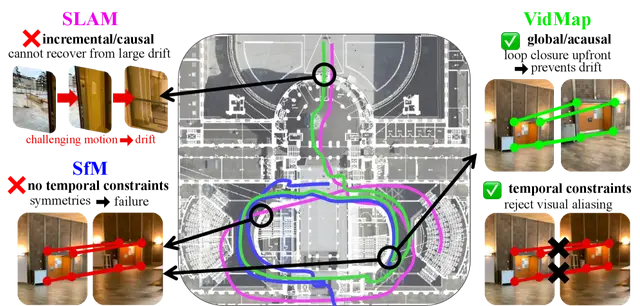
VidMap une SLAM y SfM para modelos 3D precisos desde video

Zador Pataki, Paul-Edouard Sarlin, Marc Pollefeys

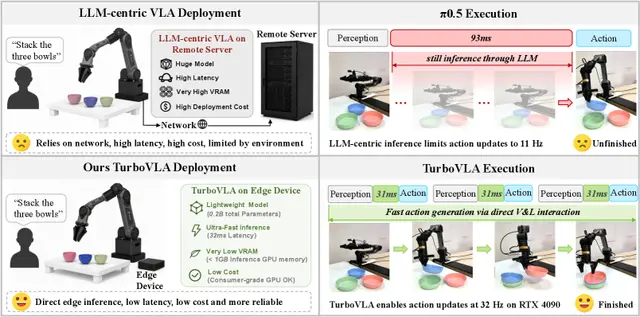
TurboVLA ejecuta control robótico Visión-Lenguaje-Acción a 32 Hz en una RTX 4090
Robotics30 jul

TurboVLA ejecuta control robótico Visión-Lenguaje-Acción a 32 Hz en una RTX 4090

Hengyi Xie, Chenfei Yao, Xianjin Wu +7

Aprendizaje por Imitación Audio-Visual para una Manipulación Robótica más Segura con Sonido Espacial
Robotics29 jul

Aprendizaje por Imitación Audio-Visual para una Manipulación Robótica más Segura con Sonido Espacial

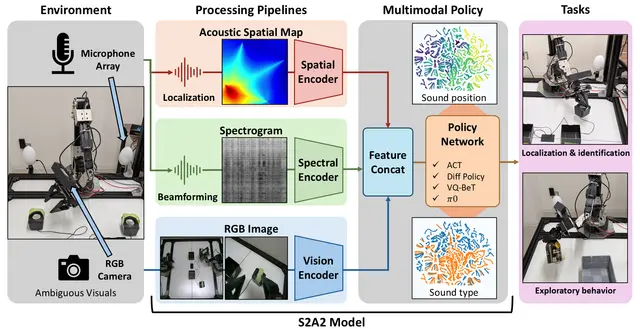
El marco S2A2 consta de una configuración del entorno, el modelo S2A2 y las tareas de manipulación con conciencia acústica. El modelo S2A2 incluye pipelines de procesamiento...

Kaneyoshi Hiratsuka, Benjamin Yen, Ryosuke Kojima

Políticas de Flujo Reactivo en Tiempo Real Logran Reflejos Rápidos en Robots
AI29 jul

Políticas de Flujo Reactivo en Tiempo Real Logran Reflejos Rápidos en Robots

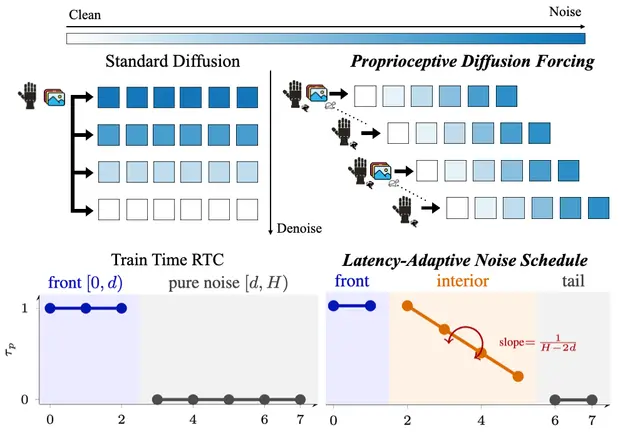
Desplegar políticas visuomotoras reactivas en robots requiere inferencia en tiempo real, pero las arquitecturas modernas tienen sobrecargas de latencia significativas al procesar observaciones visuales de alta dimensión.

Sungjae Park, Shubham Tulsiani

Nuevo método de IA permite a los robots aprender modelos del mundo sin búsqueda exhaustiva
Robotics29 jul

Nuevo método de IA permite a los robots aprender modelos del mundo sin búsqueda exhaustiva
Junhan Sun, Hao Zhao, Guofeng Zhang

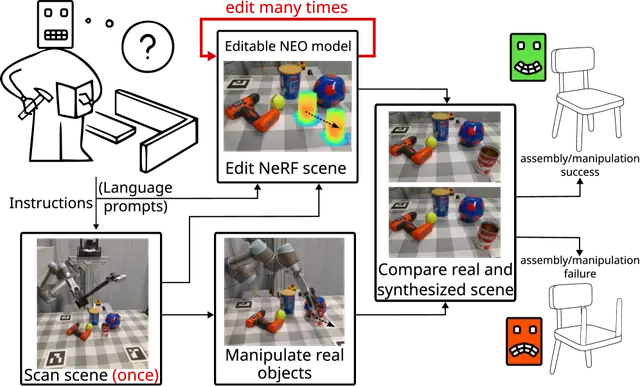
Escenas NeRF que nunca necesitan reentrenamiento: edita objetos sin empezar de cero
Robotics28 jul

Escenas NeRF que nunca necesitan reentrenamiento: edita objetos sin empezar de cero

Mikołaj Zieliński, David Hall, Dominik Belter +1

Dispositivo manual permite a cirujanos controlar guías orientables con joystick
Robotics28 jul

Dispositivo manual permite a cirujanos controlar guías orientables con joystick

Un dispositivo manual con joystick permite a cirujanos dirigir guías basadas en tendones con precisión robótica mientras mantienen el control manual.

Saima Chavenet, Timothy A. Brumfiel, Revanth Konda +1

Pirámide de Datos para Manipulación Física
Robotics28 jul

Pirámide de Datos para Manipulación Física

Un marco unificado que categoriza los datos de manipulación de robot real, demostración humana y simulación, examinando pipelines y compromisos.

Yifan Ye, Yankai Fu, Yaoxu Lv +26

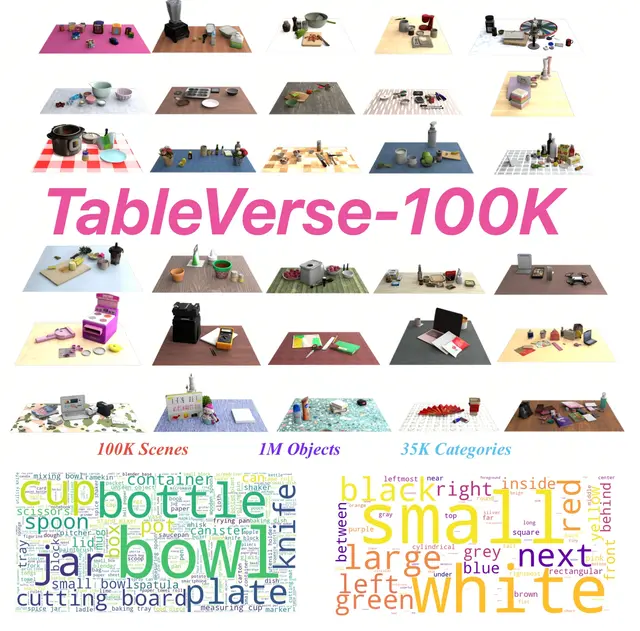
TableVerse: imágenes reales se convierten en simulaciones realistas para entrenar robots
Robotics27 jul

TableVerse: imágenes reales se convierten en simulaciones realistas para entrenar robots
Boyuan Wang, Yue Zhang, Xutao Xue +2

ZONDA: Navegación Zero-Shot con Evasión Dinámica en Múltiples Pisos
Robotics27 jul

ZONDA: Navegación Zero-Shot con Evasión Dinámica en Múltiples Pisos

Shaomin Liang, Xuanhong Liao, Shiyao Zhang

Solucionador de Equilibrio de Nash en Tiempo Real para Vehículos Autónomos en Tráfico Mixto
Robotics27 jul

Solucionador de Equilibrio de Nash en Tiempo Real para Vehículos Autónomos en Tráfico Mixto
Un nuevo marco de toma de decisiones trata la conducción autónoma como un Problema de Equilibrio de Nash Generalizado, modelando explícitamente la interacción entre un vehículo autónomo y los conductores humanos.

Nouhed Naidja, Mohamed-Cherif Rahal, Steve Pechberti +3

Robots Basados en Eversión Permiten una Navegación Segura dentro del Canal Espinal
Robotics26 jul

Robots Basados en Eversión Permiten una Navegación Segura dentro del Canal Espinal
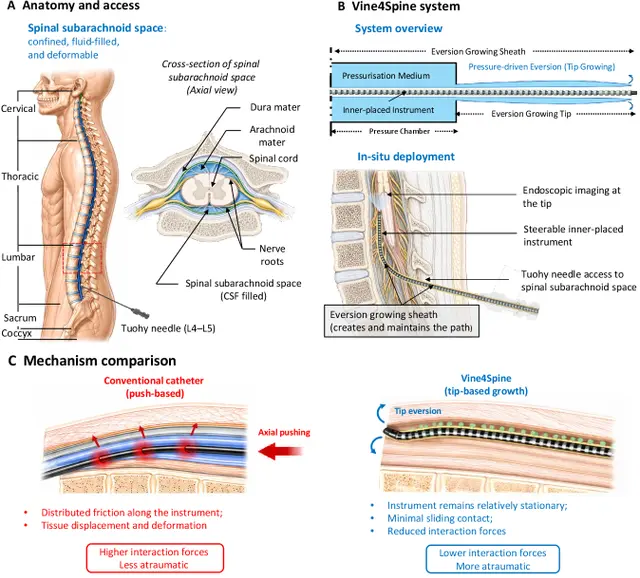
A diferencia de los catéteres convencionales basados en empuje, Vine4Spine avanza mediante la eversión distal de una vaina flexible de pared delgada. El crecimiento ocurre exclusivamente en la pu

Zicong Wu, Panagiotis Kalozoumis, S. M. Hadi Sadati +8

Planificación cinodinámica multiobjetivo estocástica vence a robots adversarios
Robotics26 jul

Planificación cinodinámica multiobjetivo estocástica vence a robots adversarios

Thomas Marshall Vielmetti, Daniel Cherenson, Dimitra Panagou