Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
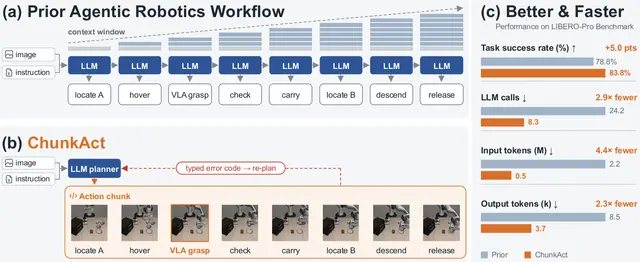
ChunkAct permite a los robots reutilizar planes de tareas en vez de replantear cada acción
AIhace 26 d

ChunkAct permite a los robots reutilizar planes de tareas en vez de replantear cada acción

ChunkAct convierte procedimientos robóticos repetidos en bloques de acciones reutilizables y reserva la planificación de IA para decisiones y fallos clave.

Bingxin Xu, Wenrui Bao, Xinxin Liu, Jiawei Zhou +2

Un controlador de aletas sin mapa ayuda a los robots de orugas a mantener el equilibrio y salir de atascos
Roboticshace 27 d

Un controlador de aletas sin mapa ayuda a los robots de orugas a mantener el equilibrio y salir de atascos

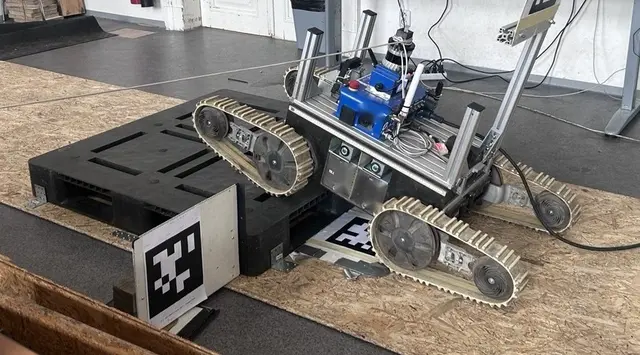
Un controlador de aletas sin mapa estabiliza un robot articulado de orugas y lo ayuda a recuperarse de atascos, incluso si la hierba alta oculta un tronco.

Valentýn Číhala, Pavel Sarga, Martin Pecka +2

Los robots usan vídeo generado para crear mapas 3D antes de moverse
Roboticshace 27 d

Los robots usan vídeo generado para crear mapas 3D antes de moverse

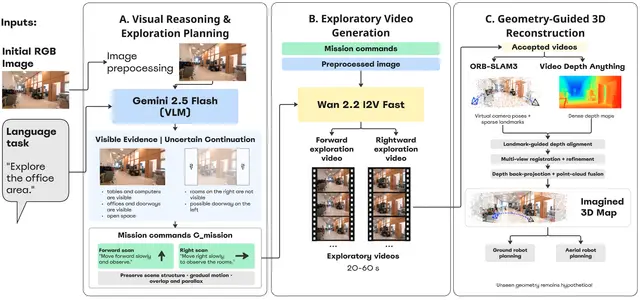
HorizonNav usa vistas futuras generadas para crear mapas 3D provisionales y planificar rutas por separado del movimiento de cámara imaginado.

Hajira Amjad, Valerii Serpiva, Viacheslav Liubimov +2

Cómo los agentes con árboles de comportamiento hacen más fiables a los robots a bordo en tareas reales
Roboticshace 27 d

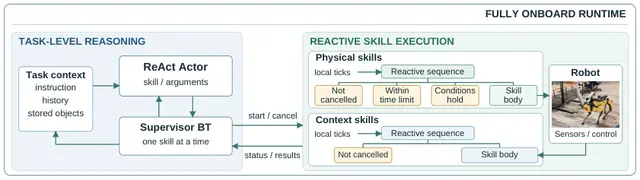
Cómo los agentes con árboles de comportamiento hacen más fiables a los robots a bordo en tareas reales

Fabio Hübel, Adam Lilja, Yue Yin +5

La visión térmica ayuda a los robots a encontrar con seguridad huellas de ruedas ocultas en la nieve
Roboticshace 28 d

La visión térmica ayuda a los robots a encontrar con seguridad huellas de ruedas ocultas en la nieve

Yiming Yang, Jeremy P. Bos

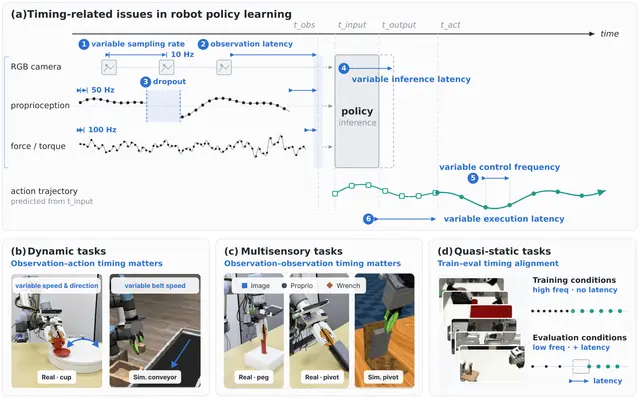
Chronos Policy usa el tiempo físico para mejorar el aprendizaje y el control de robots
Roboticshace 28 d

Chronos Policy usa el tiempo físico para mejorar el aprendizaje y el control de robots
Chronos Policy hace explícitos en la política los tiempos de observación y acción.

Changhao Wang, Jaden Clark, Shuran Song

Los robots aprenden nuevas tareas cambiando el ruido que impulsa sus acciones
Roboticshace 28 d

Los robots aprenden nuevas tareas cambiando el ruido que impulsa sus acciones

El aprendizaje en el espacio del ruido adapta una política robótica modificando el ruido de acción y mantiene fijo el generador preentrenado.

Junjie Lu, Chuheng Zhang, Yucen Wang +4

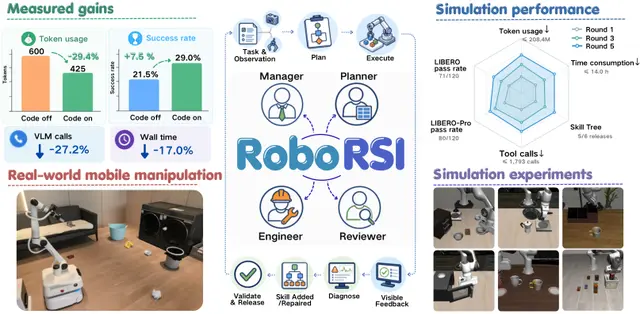
Cómo RoboRSI ayuda a los robots a mejorar y reutilizar habilidades en entornos reales
AIhace 29 d

Cómo RoboRSI ayuda a los robots a mejorar y reutilizar habilidades en entornos reales
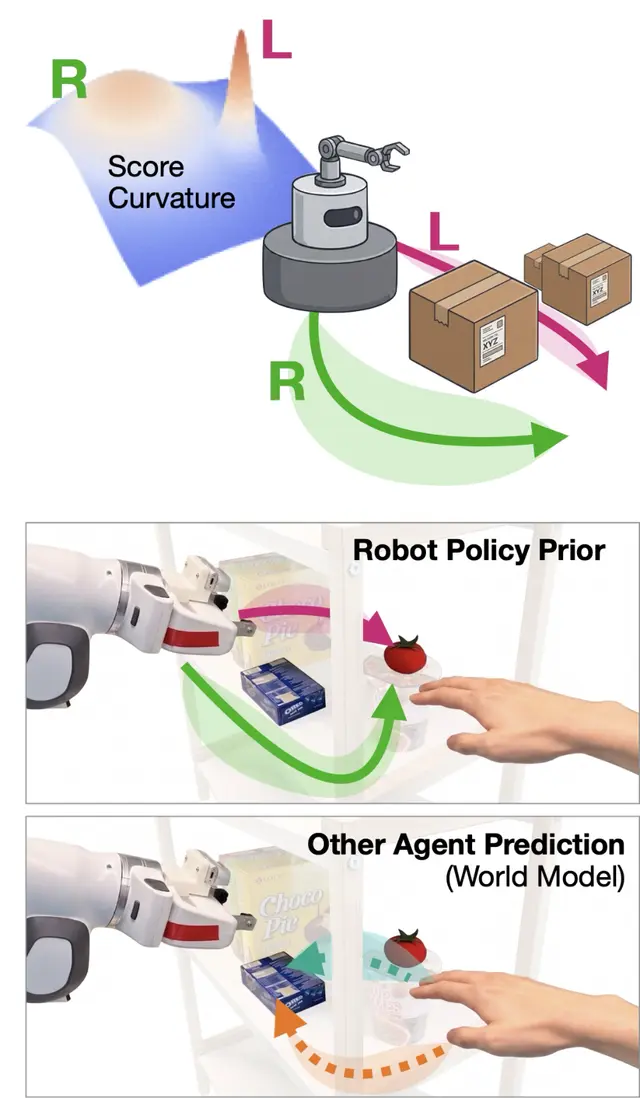
Zimo Wen, Yijin Chen, Yuxuan Cao +8

La incertidumbre rápida de las trayectorias robóticas permite rutas más seguras entre multitudes y obstáculos
Roboticshace 29 d

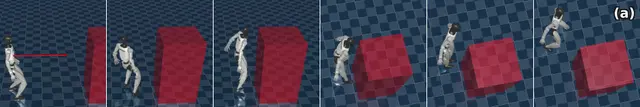
La incertidumbre rápida de las trayectorias robóticas permite rutas más seguras entre multitudes y obstáculos

Zhiwei Xue, Jia Yue Kam, Jinhang Qiu +5

Un filtro de seguridad ayuda a los humanoides a mantenerse a salvo sin sacrificar sus tareas
AIhace 29 d

Un filtro de seguridad ayuda a los humanoides a mantenerse a salvo sin sacrificar sus tareas
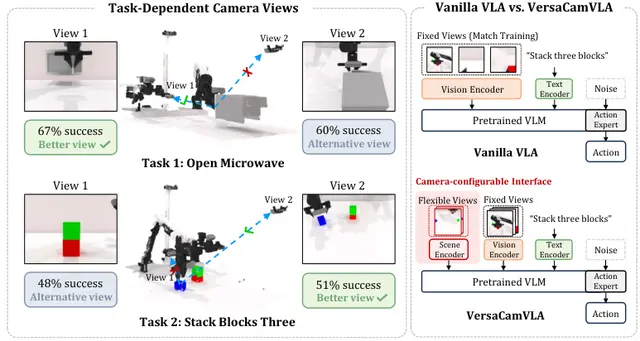
FAITH separa el aprendizaje de tareas de un filtro de seguridad aprendido: conserva el rendimiento si hay acciones seguras y reduce daños cuando no las hay.

Songyuan Zhang, Baljeet Singh, Sarthak Ranjeet Kaingade +2

Las políticas de cámara flexibles ayudan a los robots a adaptarse a cambios de perspectiva durante la manipulación
Robotics10 oct

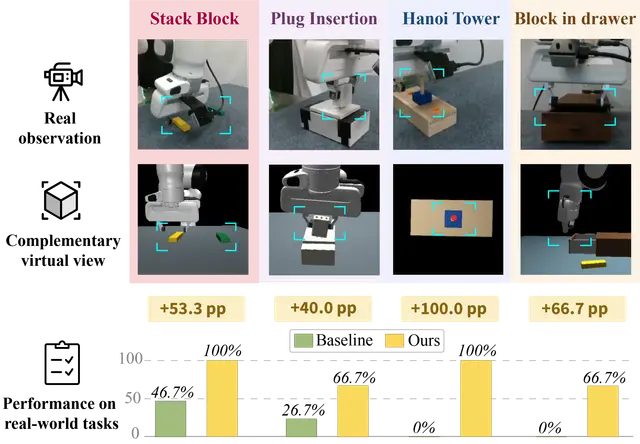
Las políticas de cámara flexibles ayudan a los robots a adaptarse a cambios de perspectiva durante la manipulación

VersaCamVLA adapta las políticas de manipulación robótica a distintas cámaras mediante tokens de escena aprendidos y el movimiento de la cámara de muñeca.

Boyao Han, Chen Shi, Jingjing Qian +2

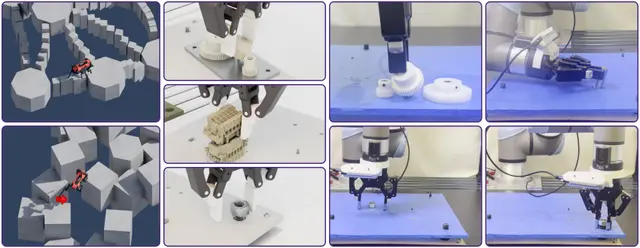
Las vistas virtuales ayudan a los robots a mejorar el éxito en la manipulación de precisión en tiempo de prueba
Robotics10 oct

Las vistas virtuales ayudan a los robots a mejorar el éxito en la manipulación de precisión en tiempo de prueba

Jiayu Wang, Yue Yu, Bin Zhu +2

Una dieta de datos equilibrada mejora el aprendizaje por refuerzo a gran escala para el control robótico
AI10 oct

Una dieta de datos equilibrada mejora el aprendizaje por refuerzo a gran escala para el control robótico

Octi Zhang, Mateo Guaman Castro, Patrick Yin +4

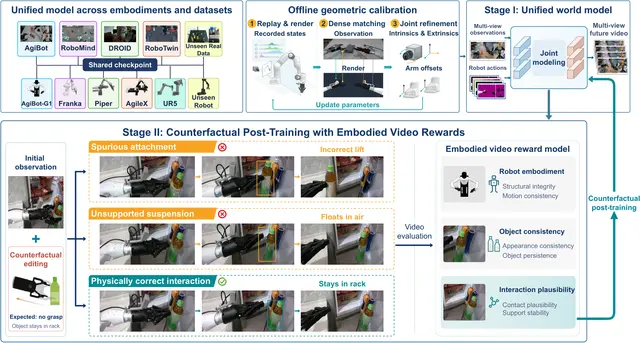
Cómo los filtros de seguridad contextuales mantienen a salvo los movimientos humanoides generados cerca de las personas
AI9 oct

Cómo los filtros de seguridad contextuales mantienen a salvo los movimientos humanoides generados cerca de las personas

CSF filtra movimientos robóticos generados por texto según reglas de seguridad en lenguaje natural y el contexto, y redirige golpes si hay personas.

Lizhi Yang, Yiling Hou, Yao Tang +4

Un modelo del mundo para robots que prueba las acciones antes de que los robots las ejecuten
Robotics9 oct

Un modelo del mundo para robots que prueba las acciones antes de que los robots las ejecuten
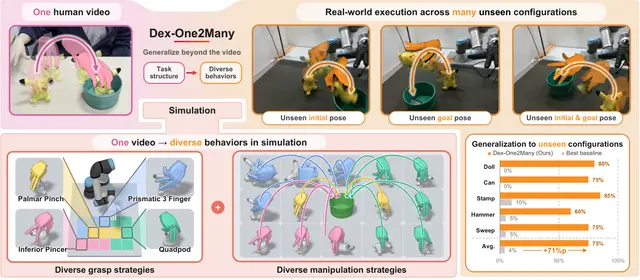
DreamTrue predice vídeos condicionados por acciones para distintos robots y usa entrenamiento contrafactual para mejorar la fidelidad y evaluar políticas.

Junyan Li, Ruizhi Li, Yu Liu +6

Aprendizaje de la manipulación robótica diestra y generalizable a partir de una única demostración humana
Robotics9 oct

Aprendizaje de la manipulación robótica diestra y generalizable a partir de una única demostración humana

Jusuk Lee, Sungha Kim, Yeonsoo Park +8

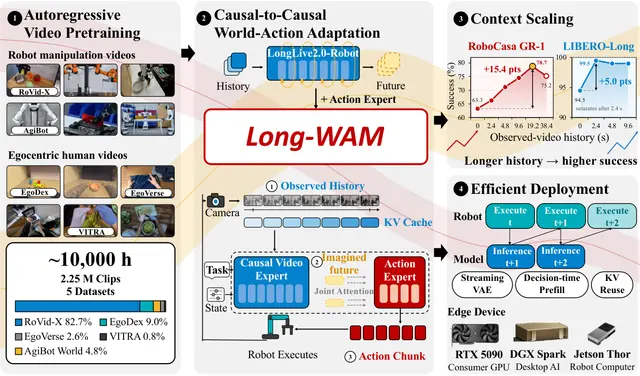
Long-WAM escala el contexto visual para predecir acciones y controlar robots
AI8 oct

Long-WAM escala el contexto visual para predecir acciones y controlar robots

Wei Huang, Bohan Zhang, Chenzhi Liu +13

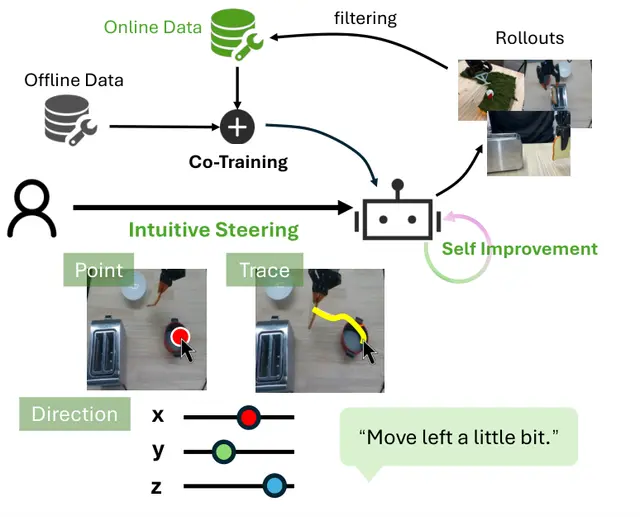
Dirigir políticas robóticas con pocas indicaciones humanas mediante RoboPrompt
Robotics8 oct

Dirigir políticas robóticas con pocas indicaciones humanas mediante RoboPrompt

A menudo, las intenciones humanas no especifican suficientemente las acciones del robot.

Yanwen Zou, Chenyang Shi, Guoxuan Xu +5

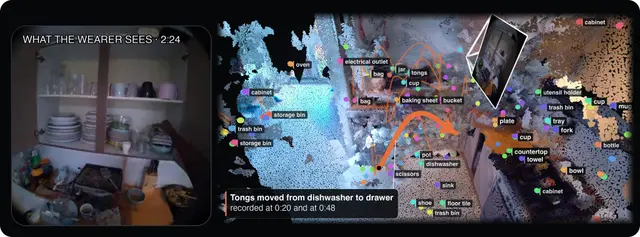
Memoria 3D persistente de objetos para preguntas espaciales en vídeo egocéntrico
AI8 oct

Memoria 3D persistente de objetos para preguntas espaciales en vídeo egocéntrico

Analizamos cómo los objetos retenidos, sus posiciones, historiales de movimiento y descripciones contextuales ayudan a responder preguntas espaciales.

Shravan Chaudhari, William Paul, Suchi Saria +2

¿Cuándo sigue siendo suficientemente rápida la evidencia de seguridad robótica para actuar con seguridad?
Robotics7 oct

¿Cuándo sigue siendo suficientemente rápida la evidencia de seguridad robótica para actuar con seguridad?

Dimitrios Nikou, Nikolaos Kekatos, Sophia Petridou +1