Papers de investigación
Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
AI7 oct
Los gradientes Q filtrados en línea aceleran 10x el entrenamiento de políticas de flujo para robots
AI6 oct
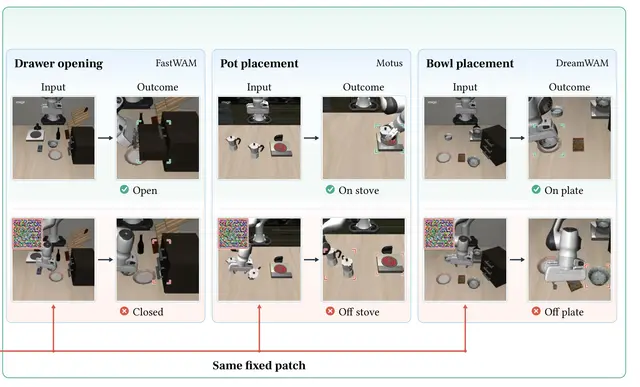
Los parches adversarios transferibles perturban los modelos de acción del mundo en tareas robóticas simuladas
AI6 oct
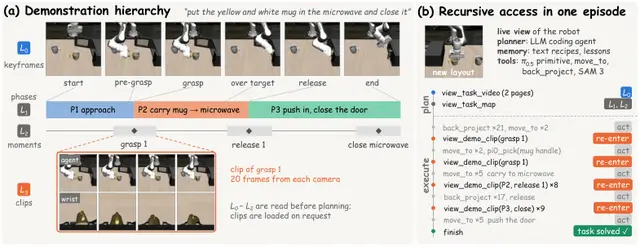
El aprendizaje recursivo en contexto con vídeo ayuda a los robots a abordar tareas de largo horizonte
Humanoid6 oct
Cómo los robots humanoides desarrollan habilidades de cuerpo completo a partir de sus propios datos de movimiento
Robotics5 oct
Cómo navegan los robots cuando cambian las zonas de trabajo y los peligros en obras activas
AI5 oct
Cómo la mirada activa ayuda a los robots a manipular con precisión sin cámaras montadas en la muñeca
AI5 oct
Aprendizaje geométrico a partir de nuevas vistas con decodificadores ligeros y codificadores potentes
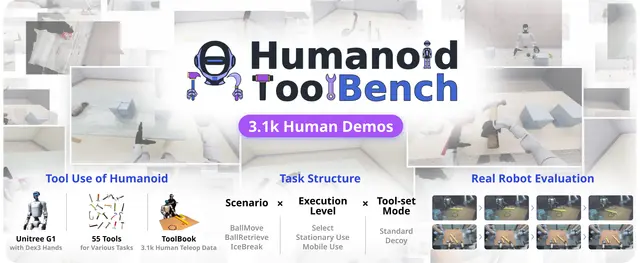
Humanoid4 oct
¿Pueden los robots humanoides elegir herramientas y completar tareas de forma fiable mientras se desplazan?
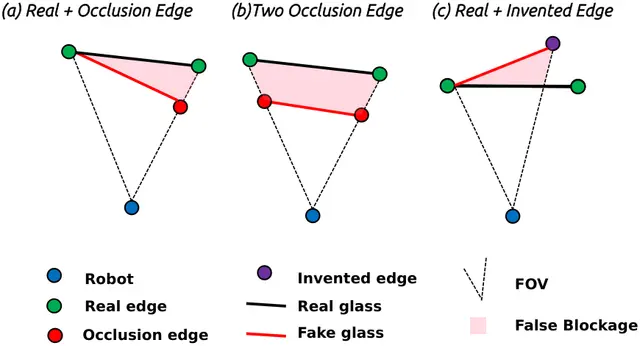
Robotics4 oct
Cómo GlassGuard ayuda a los robots móviles a cartografiar el vidrio sin bloquear rutas seguras
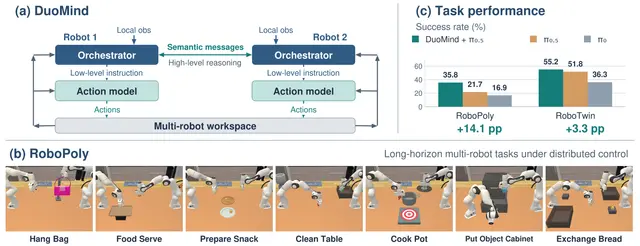
AI4 oct
Cómo DuoMind ayuda a dos robots a coordinarse mediante un lenguaje compartido
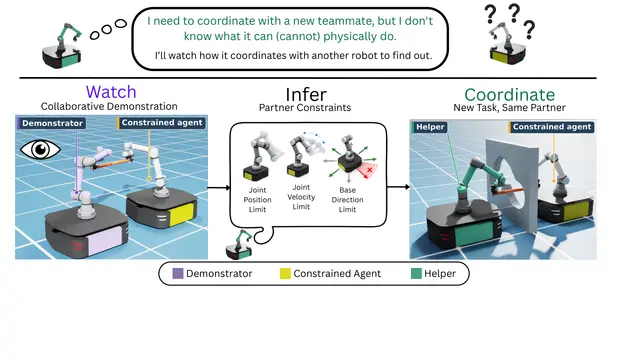
AI3 oct
Cómo aprenden los robots las limitaciones de sus compañeros para colaborar de forma más segura en nuevas tareas

AI3 oct
FERPO entrena políticas robóticas con mayor cobertura de acciones y actualizaciones más rápidas
AI3 oct
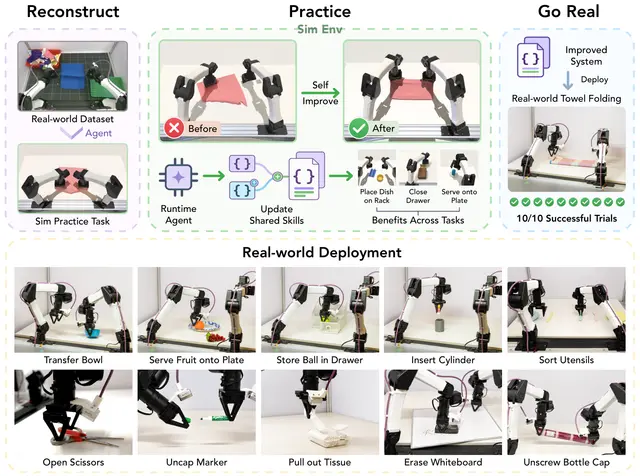
Cómo RPG ayuda a los agentes encarnados a mejorar sus habilidades robóticas con la práctica
Robotics2 oct
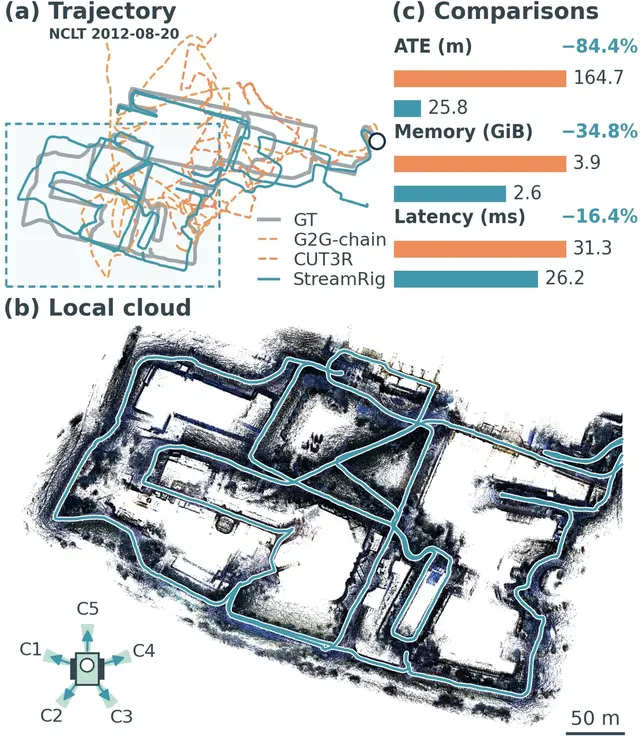
StreamRig usa la geometría interna del rig para la odometría multicámara en flujo continuo
AI2 oct
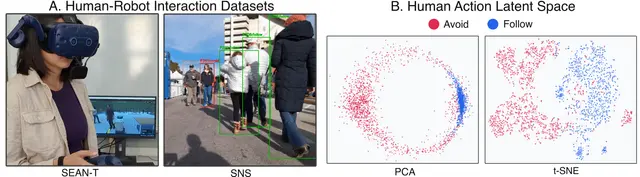
Cómo ayuda STARS a los robots a interpretar la intención social a partir de señales del movimiento humano
AI2 oct
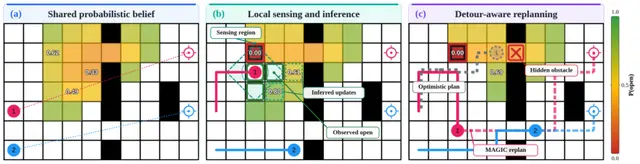
Cómo los equipos de robots planifican rutas más seguras cuando los mapas ocultan pasos bloqueados
Robotics1 oct
La planificación con GPU ayuda a los robots a elegir mejores rutas en entornos desconocidos
AI1 oct
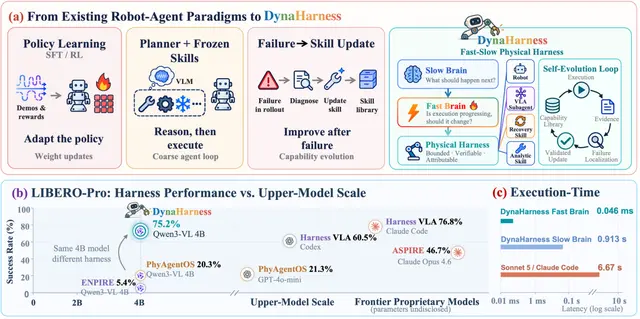
Cómo un arnés de control para robots físicos ayuda a los agentes a recuperarse, cambiar de capacidad y aprender
Robotics1 oct