Papers de investigación
Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
Humanoidhace 13 d
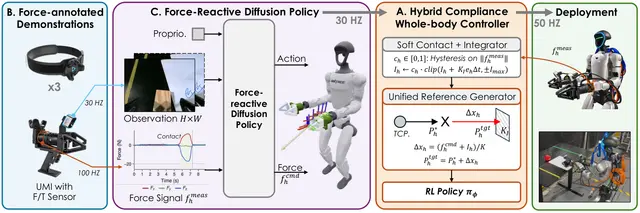
Aprendizaje reactivo a la fuerza para la locomomanipulación humanoide en tareas con mucho contacto
Roboticshace 14 d
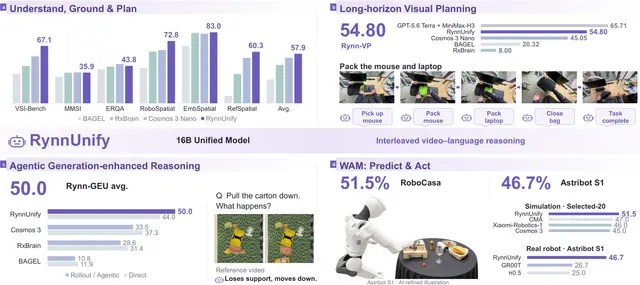
RynnUnify unifica el razonamiento robótico y la generación de video para tareas corporizadas
AIhace 14 d
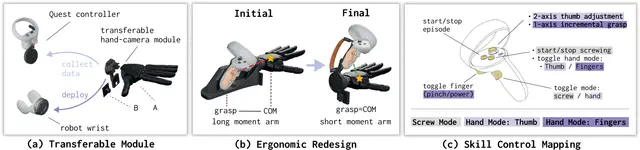
DexPort facilita la recopilación y el despliegue de demostraciones con manos diestras
AIhace 14 d
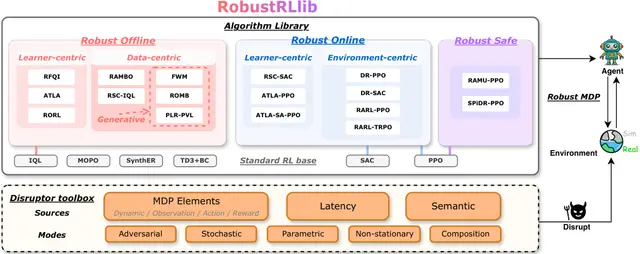
Un banco de pruebas compartido revela dónde resiste mejor el aprendizaje robótico robusto
Roboticshace 15 d
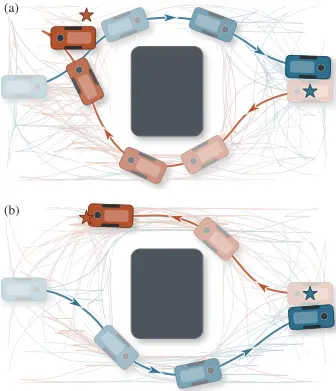
Cómo coordinan el movimiento los equipos de robots mediante búsqueda dispersiva en árboles
Roboticshace 15 d
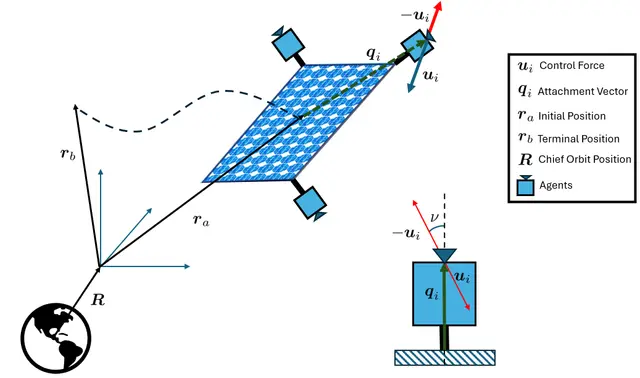
Cómo pueden los enjambres de robots mover juntos una carga rígida en órbita
Roboticshace 15 d
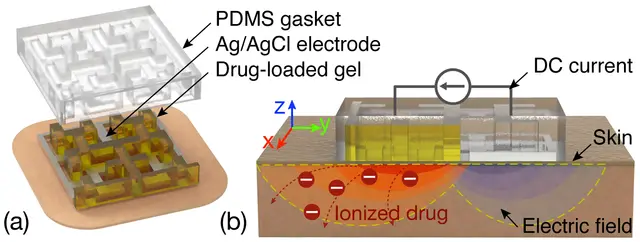
Cómo la forma del hidrogel puede modular la administración de fármacos en dispositivos de robótica blanda
Roboticshace 16 d
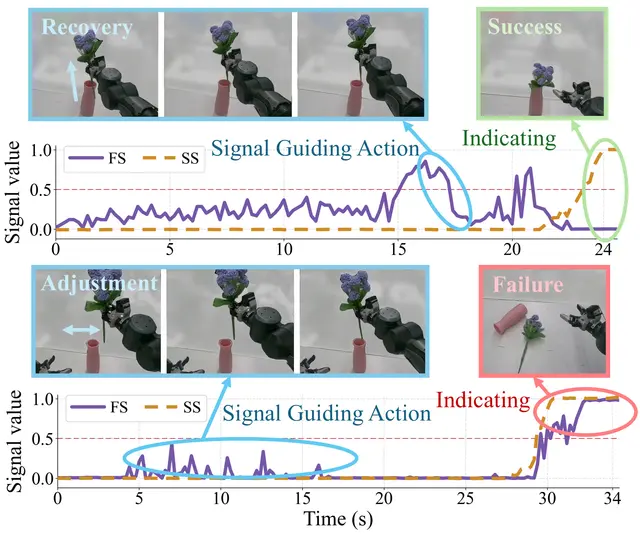
Echo acopla las acciones robóticas y las señales de estado de la tarea en modelos de visión-lenguaje
Humanoidhace 16 d
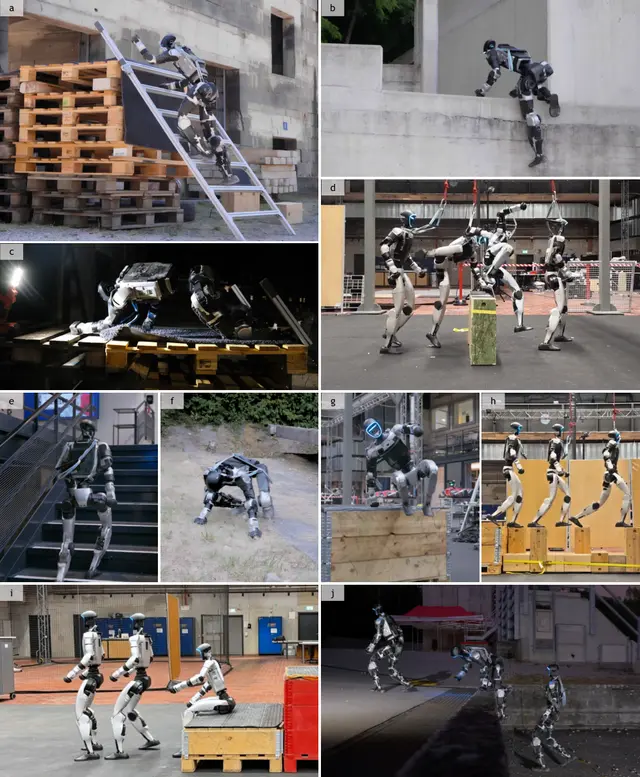
Los robots humanoides usan atención y planes de contacto para cruzar terrenos difíciles
Roboticshace 16 d
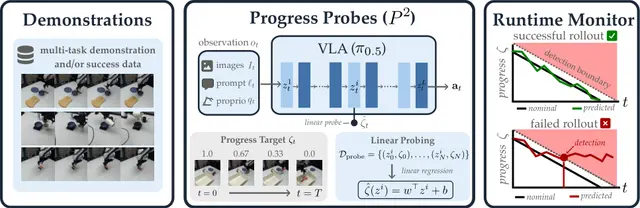
Las sondas de progreso monitorizan modelos de visión-lenguaje-acción en tiempo de ejecución
Roboticshace 17 d
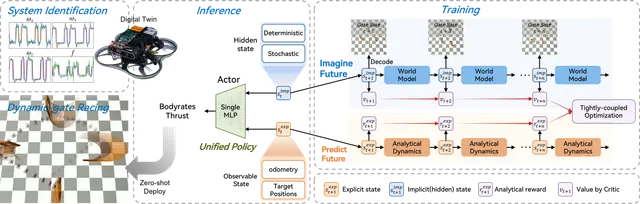
El control de cuadricópteros combina modelos del mundo y física diferenciable para un vuelo ágil
Roboticshace 17 d
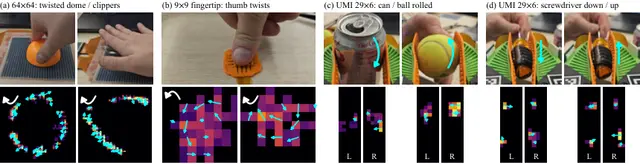
OpenTac facilita el diseño y la simulación de sensores táctiles robóticos personalizados
AIhace 17 d
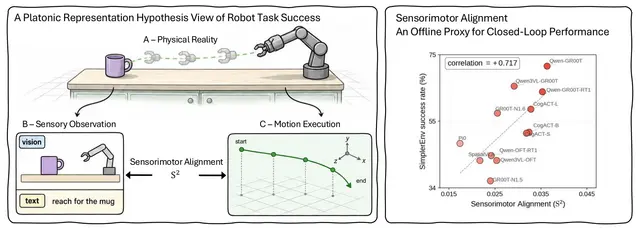
La alineación sensoriomotora ofrece una pista útil sobre el éxito de las políticas robóticas corporizadas
AIhace 18 d
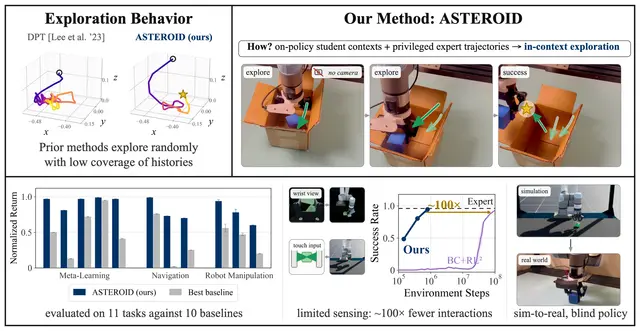
Cómo aprenden los robots a explorar en contexto mediante destilación on-policy
AIhace 18 d
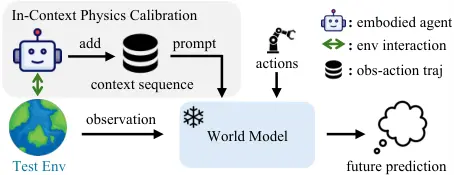
Calibrating Robot World Models with In-Context Physics from Test-Scene Interaction
Roboticshace 18 d
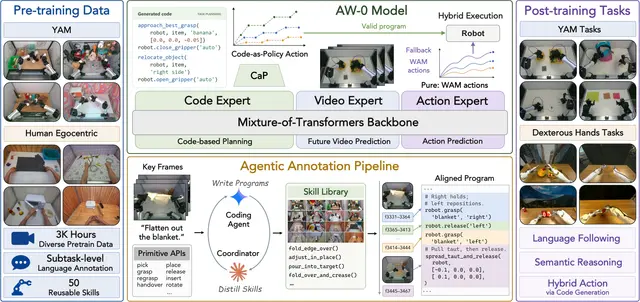
Modelos agénticos de acción del mundo: habilidades guiadas por código para el control robótico
AIhace 19 d
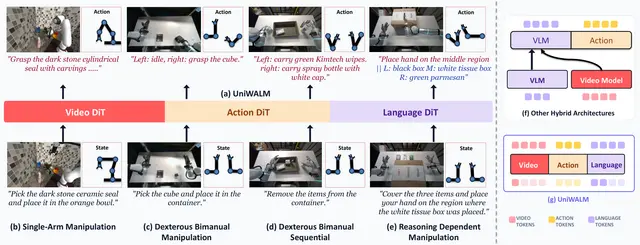
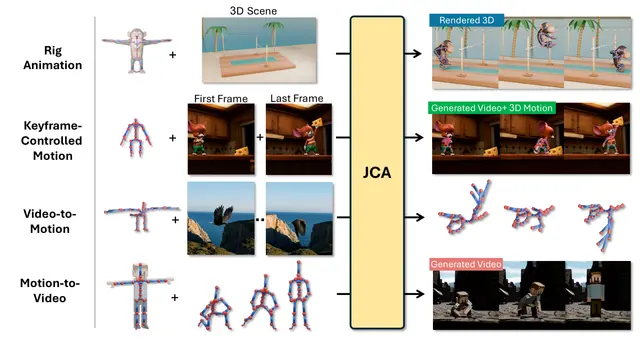
Un modelo conecta vídeo robótico, lenguaje, memoria y acciones para el control
AIhace 19 d
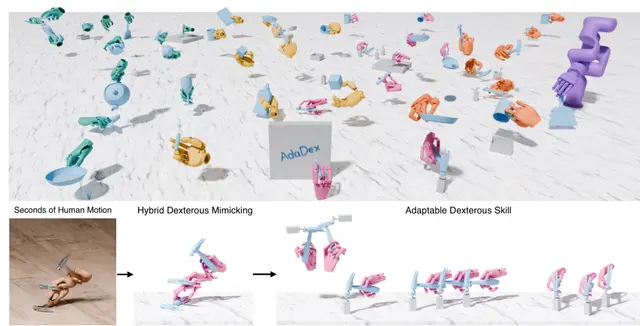
Enseñar a las manos robóticas a copiar y adaptar habilidades humanas cotidianas con objetos
AIhace 19 d