Papers de investigación
Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
Robotics10 sept
El Flow Matching consciente de la frecuencia ayuda a los robots a planificar acciones más suaves
drones10 sept
Aprendizaje por refuerzo multiagente para la exploración autónoma de incendios forestales mediante UAV
Robotics9 sept
Repensar la ocupación aprendida para un mapeo activo autónomo más seguro mediante filtrado guiado por observaciones
Robotics9 sept
La alcanzabilidad en línea hace más segura la planificación de movimiento basada en muestreo
AI9 sept
Aprendizaje robótico diestro consciente del contacto con visión, lenguaje e imaginación táctil
AI8 sept
RoboSPA pone a prueba modelos VLA en tareas espaciales y de largo horizonte

Robotics8 sept
Por qué los árboles de comportamiento necesitan ayuda para adaptarse en robots del mundo real
Humanoid8 sept
Prototipo de robot humanoide unifica visión, gestos, voz y control expresivo
Robotics7 sept
Los grafos de tareas ayudan a los robots a ejecutar tareas de manipulación de largo horizonte
Robotics7 sept
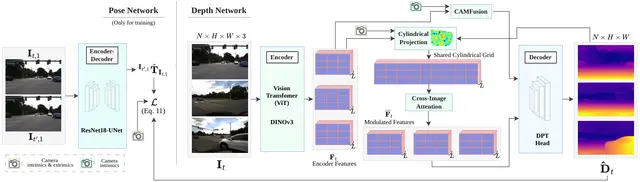
La geometría entre vistas ayuda a los robots a crear mapas de profundidad envolvente más fiables
Robotics7 sept
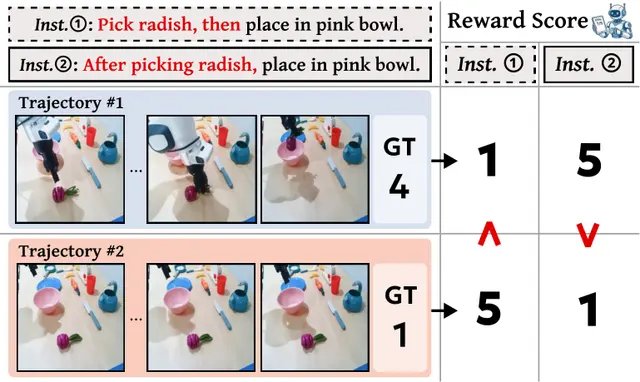
Evaluación de la robustez ante paráfrasis en modelos de recompensa robóticos visión-lenguaje
AI6 sept
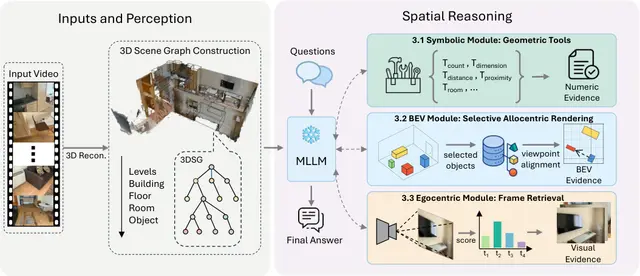
Razonamiento sobre grafos de escenas 3D sin entrenamiento para modelos lingüísticos multimodales
Robotics6 sept
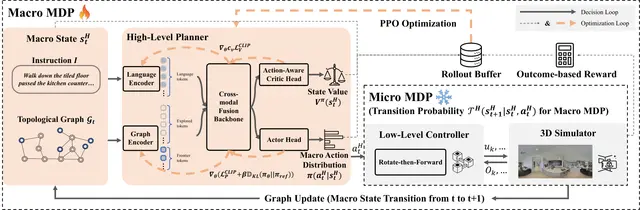
Los grafos topológicos ayudan a los robots a aprender navegación visiolingüística en lazo cerrado
Robotics6 sept
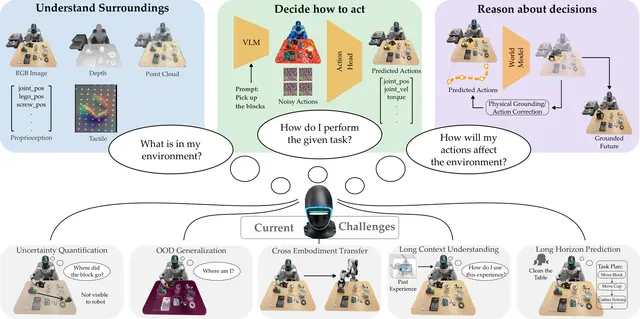
Aprendizaje robótico unificado mediante representaciones, visión-lenguaje-acción y modelos del mundo
AI5 sept
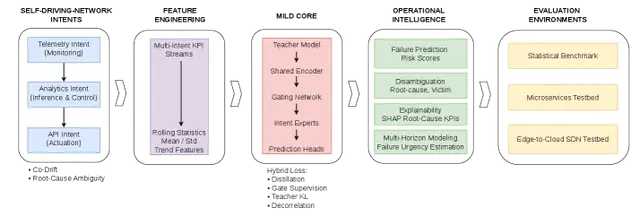
Cómo la IA predice y desenreda las fallas de red en cascada antes de que se propaguen
Robotics5 sept
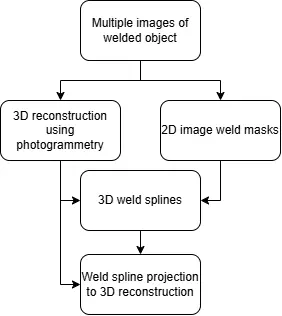
Imágenes de smartphone mapean cordones de soldadura en 3D para el acabado robótico

AI5 sept
Aprendizaje activo eficiente de recompensas a partir de preferencias mediante inferencia en subespacios
AI4 sept
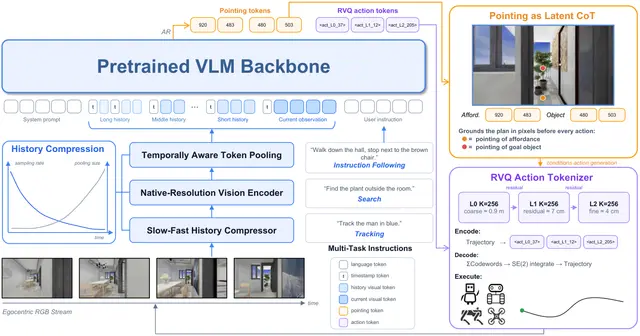
LightNav-0 emplea inteligencia espacial para la navegación robótica generalista
Robotics4 sept