Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
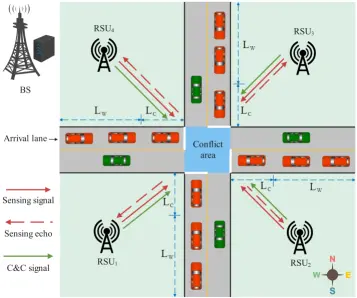
La comunicación semántica reduce las necesidades de datos en intersecciones vehiculares
Robotics19 jul

La comunicación semántica reduce las necesidades de datos en intersecciones vehiculares

La comunicación semántica orientada a objetivos reduce la transmisión de datos en más de un 80% en la coordinación vehicular en intersecciones sin sacrificar rendimiento.

Wenjie Liu, Yansha Deng

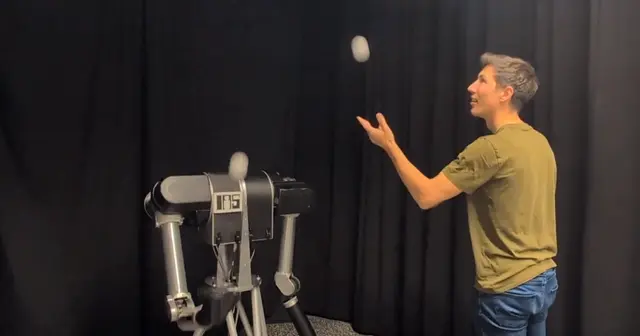
Robot hace malabares con pelotas junto a humanos en tiempo real
Robotics19 jul

Robot hace malabares con pelotas junto a humanos en tiempo real

Investigadores construyeron un sistema de planificación y control en tiempo real que permite a un brazo robótico atrapar y lanzar pelotas con un compañero humano, manteniendo patrones de malabarismo con una, dos y...

Jonathan Rainer Lippert, Kai Ploeger, Abir Chowdhury +3

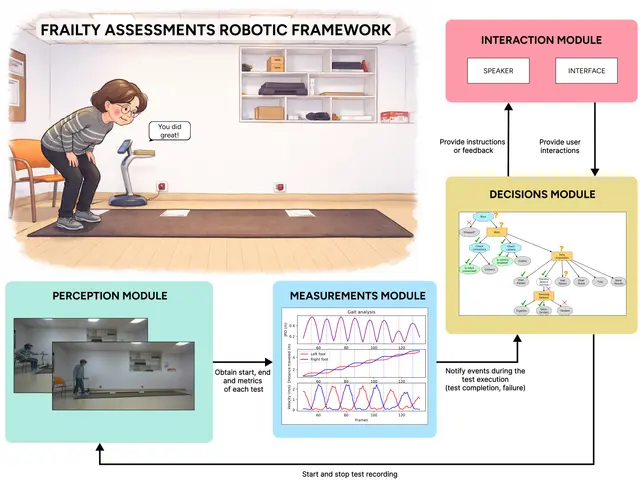
Robots sociales que evalúan fragilidad y riesgo de caídas en adultos mayores: un estudio clínico real
Robotics18 jul

Robots sociales que evalúan fragilidad y riesgo de caídas en adultos mayores: un estudio clínico real

La fragilidad es un predictor clave de resultados adversos en adultos mayores, y su detección temprana mediante evaluaciones estandarizadas como la Batería Corta de Rendimiento Físico (SPPB) puede ayudar a prevenir caídas. Presentamos un marco robótico

Aniol Civit, Antonio Andriella, Alba Martínez +4

Modelo Fundacional de Comportamiento Escalable Reduce Errores de Control en Humanoides en un 82%
Humanoid18 jul

Modelo Fundacional de Comportamiento Escalable Reduce Errores de Control en Humanoides en un 82%
Weishuai Zeng, Kangning Yin, Xiaojie Niu +15

AHEAD: Teleoperación que predice la intención humana para reducir el tiempo de reacción del robot
Robotics18 jul

AHEAD: Teleoperación que predice la intención humana para reducir el tiempo de reacción del robot
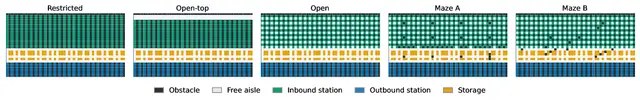
Seok Joon Kim, Junho Lee, Federica Spinola +2

La Memoria Gráfica Estigérgica Aumenta el Rendimiento de Robots de Almacén en un 20-36%
Robotics17 jul

La Memoria Gráfica Estigérgica Aumenta el Rendimiento de Robots de Almacén en un 20-36%
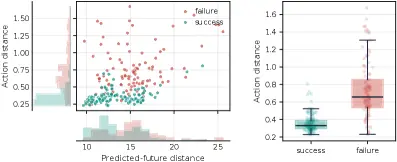
Una nueva capa de memoria llamada Memoria Gráfica Estigérgica (SGM) ayuda a flotas de robots de almacén a evitar atascos aprendiendo de patrones recientes de ejecución. En be...

Aditya Dutta, Joon-Seok Kim

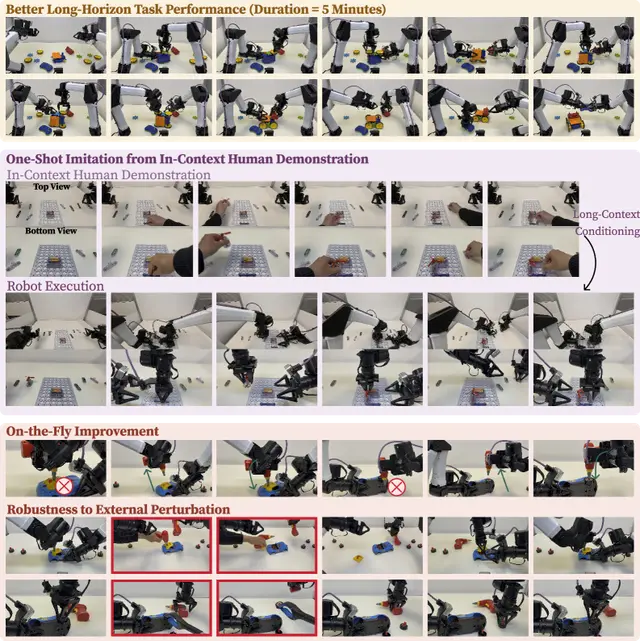
Cuando los modelos mundo-acción sueñan bien pero actúan mal: Un estudio sobre la desincronización acción-imaginación
AI17 jul

Cuando los modelos mundo-acción sueñan bien pero actúan mal: Un estudio sobre la desincronización acción-imaginación

BadWAM ataca modelos mundo-acción desincronizando futuros imaginados de acciones ejecutadas, causando fallos en tareas incluso cuando las predicciones parecen normales.

Qi Li, Xingyi Yang, Xinchao Wang

Escalado de Contexto Desbloquea Políticas Robóticas Generalistas que Aprenden sobre la Marcha
AI17 jul

Escalado de Contexto Desbloquea Políticas Robóticas Generalistas que Aprenden sobre la Marcha
Yunfan Jiang, Yevgen Chebotar, Ruijie Zheng +8

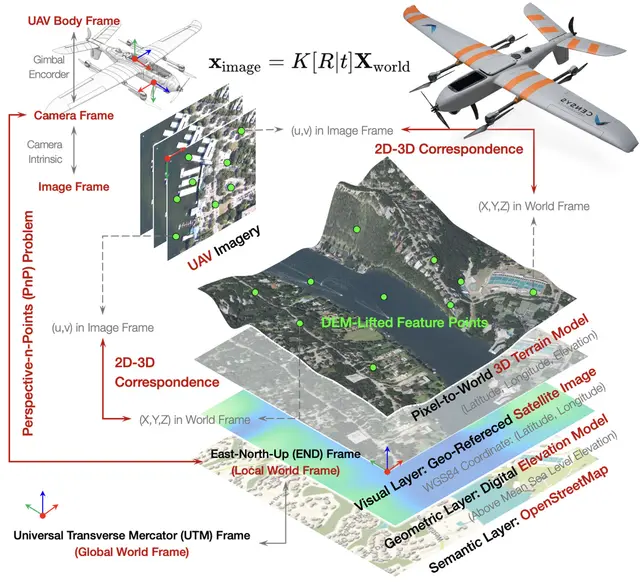
AeroMap3D: anclando drones a mapas para localización 6-DoF sin GPS
drones16 jul

AeroMap3D: anclando drones a mapas para localización 6-DoF sin GPS

Zhiyun Deng, Luis Sentis

Industrial Dexterity Benchmark: Plataforma Hardware-Software para Manipulación Robótica Industrial
Industrial16 jul

Industrial Dexterity Benchmark: Plataforma Hardware-Software para Manipulación Robótica Industrial

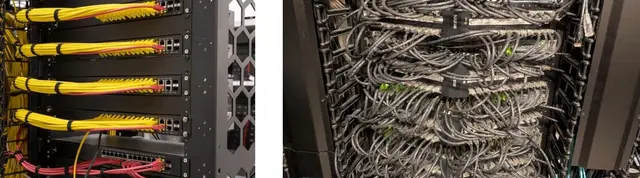
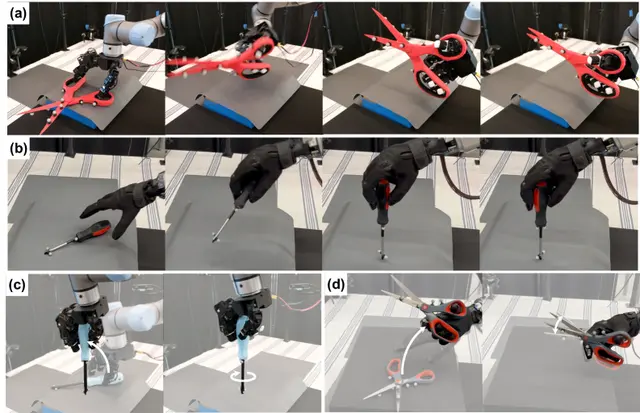
Se presenta una plataforma de evaluación hardware-software para manipulación diestra industrial, que consta de tres placas IDB diseñadas a medida.

Honglu He, Jacob Laufer, Zhiwu Zheng +8

PhysClaw-0: Un robot que aprende de correcciones en lenguaje natural, no de teleoperación
Robotics16 jul

PhysClaw-0: Un robot que aprende de correcciones en lenguaje natural, no de teleoperación
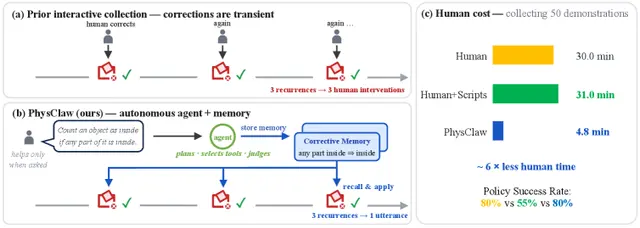
PhysClaw-0 permite corregir robots con lenguaje natural durante la recolección autónoma de datos, igualando la calidad de la teleoperación con menos tiempo humano.

Boyuan Wang, Zhenyuan Zhang, Zhiqin Yang +16

Flujo óptico como modelo de acción unificado: cómo FlowWAM convierte el movimiento de píxeles en comandos de robot
Robotics15 jul

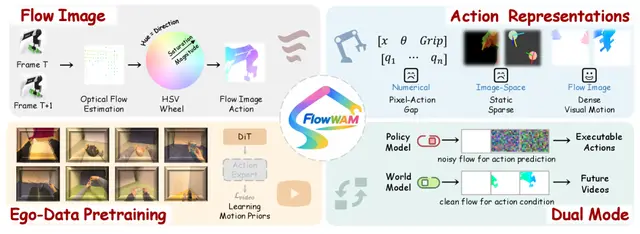
Flujo óptico como modelo de acción unificado: cómo FlowWAM convierte el movimiento de píxeles en comandos de robot

Yixiang Chen, Peiyan Li, Yuan Xu +13

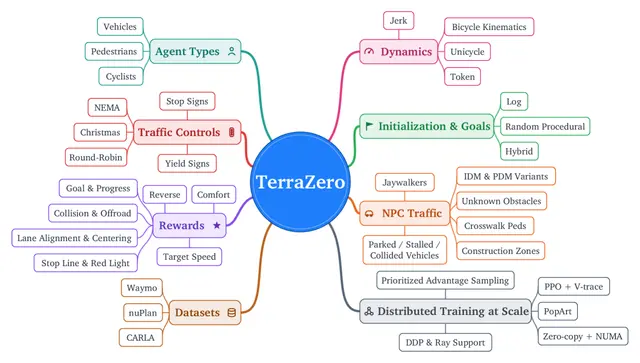
TerraZero: Autoaprendizaje sin Demostraciones para Conducción Autónoma a Escala
AI15 jul

TerraZero: Autoaprendizaje sin Demostraciones para Conducción Autónoma a Escala

Zhouchonghao Wu, Akshay Rangesh, Weixin Li +4

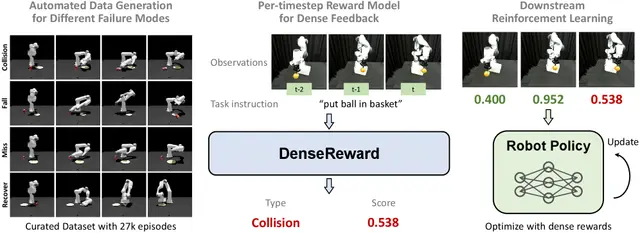
DenseReward: Enseñando a los Robots el Progreso de Tareas Granulares con Señales de Recompensa Densas a Partir de Ejemplos Fallidos
Robotics15 jul

DenseReward: Enseñando a los Robots el Progreso de Tareas Granulares con Señales de Recompensa Densas a Partir de Ejemplos Fallidos

Presentamos DenseReward, un modelo denso de recompensa basado en visión-lenguaje para manipulación robótica que aprende a partir de síntesis de fallos.

Yu Fang, Wanxi Dong, Jiaqi Liu +7

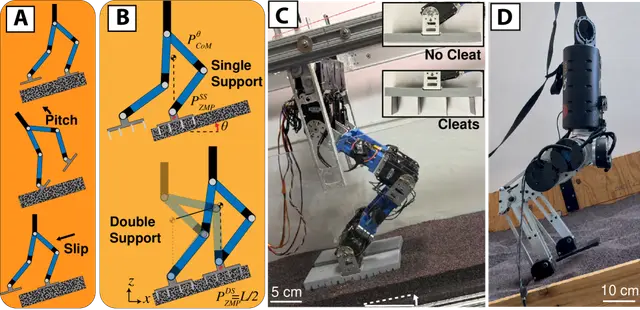
Cómo las garras retráctiles ayudan a los robots bípedos a caminar en pendientes resbaladizas
Humanoid14 jul

Cómo las garras retráctiles ayudan a los robots bípedos a caminar en pendientes resbaladizas
Investigadores han construido un pie robótico con garras retráctiles accionadas por motor que ajustan automáticamente su profundidad según la penetrabilidad del terreno, permitiendo que robots bípedos caminen en pendientes resbaladizas.

Deniz Kerimoglu, Junnosuke Kamohara, Jiyeon Maeng +4

Una Receta Minimalista para Manipulación Diestra Usando Reorientación de Demostraciones Humanas
AI14 jul

Una Receta Minimalista para Manipulación Diestra Usando Reorientación de Demostraciones Humanas
Yunhai Feng, Natalie Leung, Jiaxuan Wang +3

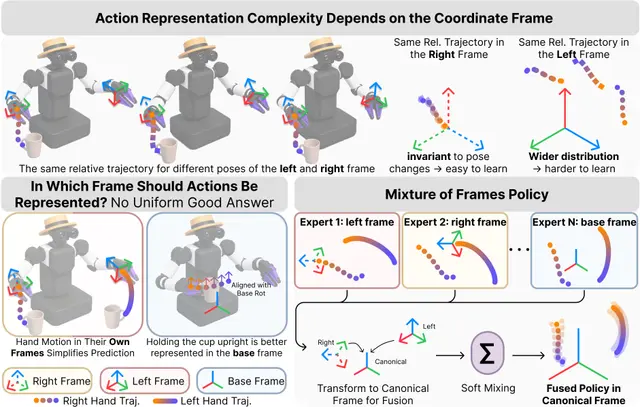
Mixtura de Marcos de Referencia: Cómo Múltiples Marcos de Coordenadas Mejoran la Manipulación Robótica Bimanual
Robotics14 jul

Mixtura de Marcos de Referencia: Cómo Múltiples Marcos de Coordenadas Mejoran la Manipulación Robótica Bimanual

Dian Wang, Jisang Park, Xiaomeng Xu +3

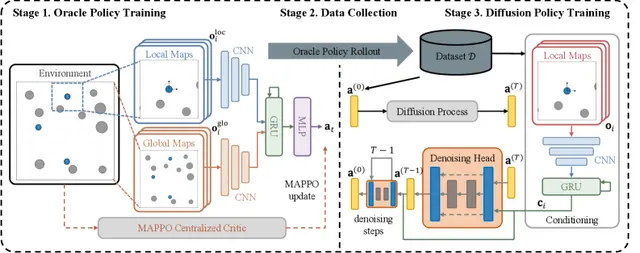
Modelos de Difusión Impulsan Equipos de Robots Sin Comunicación
Robotics13 jul

Modelos de Difusión Impulsan Equipos de Robots Sin Comunicación

CoDiMAD usa modelos de difusión y destilación privilegiada para que equipos de robots se coordinen sin comunicación, superando al RL estándar en cobertura, persecución y empuje de cajas.

Jiyue Tao, Shunheng Xin, Tongsheng Shen +2

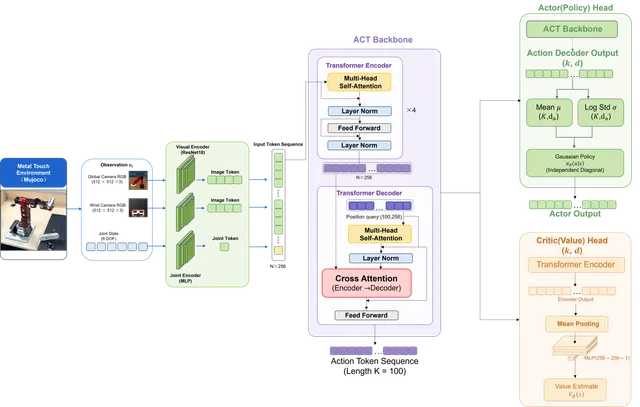
PAC-ACT usa aprendizaje por refuerzo para afinar políticas robóticas preentrenadas
AI13 jul

PAC-ACT usa aprendizaje por refuerzo para afinar políticas robóticas preentrenadas

Investigadores de la Universidad de Wuhan presentan PAC-ACT, un marco de post-entrenamiento con aprendizaje por refuerzo (RL) que afina políticas preentrenadas del Transformer de Agrupación de Acciones (ACT) para mejorar drásticamente el éxito de las tareas y la seguridad en las fuerzas.

Yujie Pang, Zudong Li

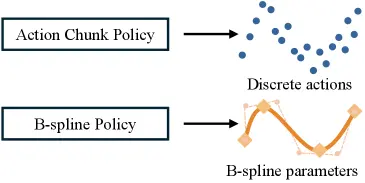
La política B-spline acelera y suaviza la manipulación robótica
Robotics13 jul

La política B-spline acelera y suaviza la manipulación robótica

Xiaoshen Han, Haoyu Xiong, Haonan Chen +4