
Los actuadores neumáticos blandos complejos pueden fallar aunque su forma exterior parezca correcta: las fugas, los canales obstruidos, las uniones débiles o una flexibilidad inadecuada pueden dejar un robot fuera de servicio. El estudio de fabricación de Mohammed Abboodi compara varios métodos de fabricación y muestra por qué el modelado por deposición fundida (FDM) es la opción más adaptable cuando las trayectorias de impresión, la estructura de las paredes y la geometría sin soportes se optimizan deliberadamente para lograr un funcionamiento estanco.
Índice
- ¿Qué construyeron y probaron los investigadores?
- ¿Cuáles fueron los resultados principales?
- ¿Cómo funciona la evaluación de fabricación?
- ¿Por qué es importante para la robótica?
- ¿Cuáles son las limitaciones y preguntas abiertas?
- Preguntas frecuentes
- Conclusión
¿Qué Construyeron y Probaron los Investigadores?
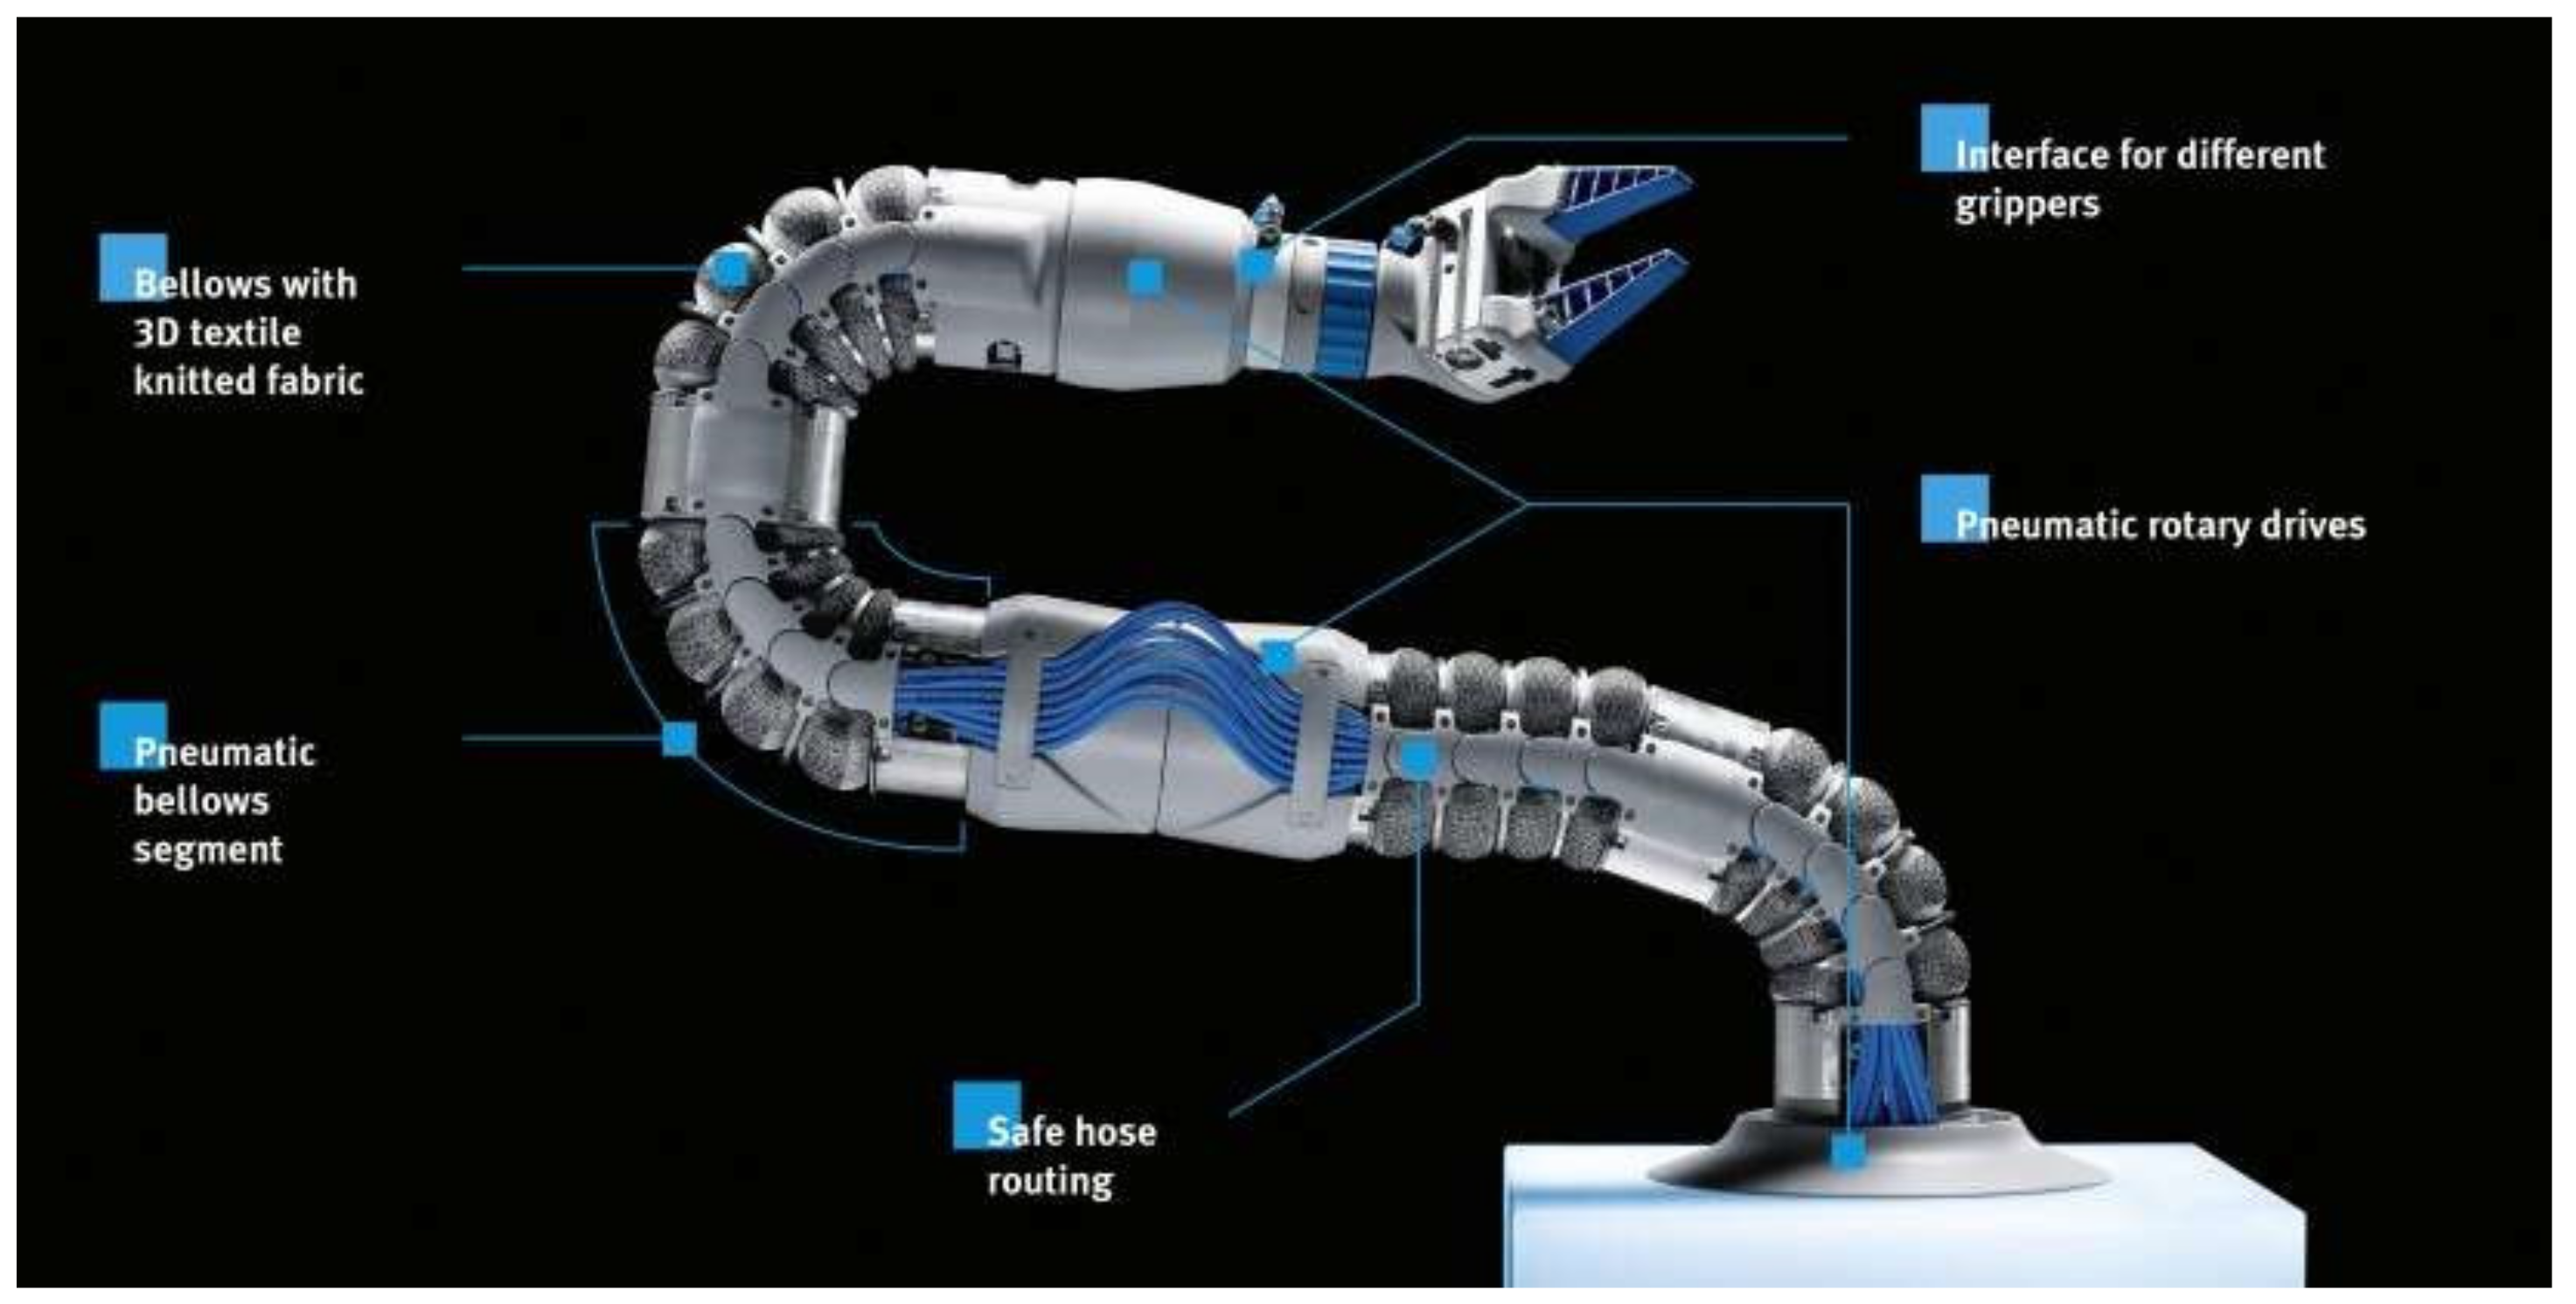
El estudio no presentó un robot concreto. Creó un marco de evaluación de fabricación para actuadores neumáticos blandos complejos: estructuras flexibles que se deforman cuando el aire a presión entra en sus cámaras internas. Estos actuadores pueden accionar pinzas, músculos artificiales, válvulas y otros mecanismos, pero sus canales cerrados dificultan tanto la fabricación como la inspección.
La evaluación se desarrolló en cuatro etapas: selección de procesos, fabricación de referencia, análisis de fallos y mejora del proceso. Esta secuencia permite separar las limitaciones inherentes a cada método de los defectos provocados por los ajustes de la máquina, la manipulación del material o el flujo de trabajo de fabricación. Los métodos probados incluyeron conformado con termorretráctil, moldeo de silicona, fabricación aditiva basada en polvo, fabricación aditiva basada en líquidos y FDM.
Cada método se evaluó según los mismos requisitos prácticos: fidelidad geométrica, flexibilidad, integridad estructural y estanqueidad. La fidelidad geométrica indica que la pieza terminada reproduce la distribución prevista de cámaras y canales. La flexibilidad significa que conserva la capacidad de deformarse bajo presión. La integridad estructural implica que resiste la manipulación y la presurización, mientras que la estanqueidad garantiza que el aire interno permanezca dentro del conducto previsto.
La cuestión central de fabricación no era simplemente qué proceso puede producir la forma más intrincada. Era determinar cuál puede fabricar toda la arquitectura del actuador sin cavidades inaccesibles, material atrapado, interfaces poco fiables ni defectos que impidan el sellado.
¿Cuáles Fueron los Resultados Principales?
El FDM surgió como el método de fabricación más adaptable porque sus defectos predominantes podían reducirse progresivamente mediante la optimización del proceso. Esto no significa que el FDM produzca automáticamente actuadores estancos. Significa que ofrecía la vía más clara para corregir los problemas de fabricación sin renunciar a una geometría compleja.
Los demás métodos se enfrentaron a obstáculos más fundamentales. El conformado con termorretráctil tenía dificultades para reproducir con precisión las geometrías detalladas. El moldeo de silicona dependía en gran medida de la accesibilidad del molde y de la fiabilidad de las interfaces unidas. Los métodos basados en polvo podían dejar material residual atrapado dentro de los conductos cerrados, donde resultaba difícil o imposible retirarlo. El sistema de procesamiento digital de luz investigado estaba limitado por las propiedades de su material y por las etapas de posprocesado necesarias después de la impresión.
Uno de los hallazgos más importantes tenía que ver con el diseño de las paredes. La estanqueidad no dependía únicamente del espesor nominal de la pared, sino también de la arquitectura de las trayectorias de extrusión utilizadas para crearla. Dicho de otro modo, una pared más gruesa no sella necesariamente mejor si el material depositado deja una trayectoria propicia para que escape el aire.
El estudio también identificó la geometría sin soportes como una ventaja de diseño decisiva. Cuando no es posible acceder a las superficies internas para limpiarlas o acabarlas, el actuador debe diseñarse de modo que evite los soportes de fabricación y las operaciones de posprocesado inaccesibles.
¿Cómo Funciona la Evaluación de Fabricación?
La evaluación comienza relacionando la arquitectura del actuador con las capacidades y los modos de fallo de cada proceso de fabricación. Un actuador neumático complejo suele contener canales de aire cerrados, paredes flexibles y delgadas, puertos de conexión, curvas y cámaras deformables. Cada elemento plantea una exigencia de fabricación: los canales deben permanecer abiertos, las paredes deben ser continuas, las uniones deben sellar y la estructura final debe conservar su flexibilidad.
La selección de procesos determina si un método puede crear físicamente la geometría requerida. La fabricación de referencia muestra qué ocurre con ajustes iniciales o habituales. El análisis de fallos examina el defecto real, en lugar de interpretar cada pieza fallida como prueba de que todo el proceso es inadecuado. La mejora del proceso comprueba si el defecto puede reducirse modificando el método de fabricación.
En el FDM, el material depositado forma el actuador mediante sucesivas trayectorias de extrusión. Esas trayectorias determinan cómo se conectan las líneas contiguas, cómo se rellenan las esquinas y si pequeños huecos crean vías de fuga. Por ello, el estudio considera la arquitectura de las trayectorias de extrusión parte del diseño funcional del actuador, no un simple ajuste de la máquina.
La misma lógica se aplica a la accesibilidad interna. La fabricación basada en polvo puede crear conductos cerrados, pero dejar material suelto en su interior. El moldeo puede producir piezas flexibles de silicona, aunque la extracción del molde y las juntas unidas se convierten en limitaciones críticas. El procesamiento digital de luz puede crear formas detalladas, pero el comportamiento de la resina y los requisitos de posprocesado influyen en que el actuador terminado siga siendo apto para deformarse repetidamente.
Este enfoque centrado en el proceso da lugar a un flujo de trabajo de diseño para fabricación:
- Definir las cámaras, los canales, la flexibilidad y los requisitos de sellado del actuador.
- Identificar qué métodos de fabricación pueden alcanzar y reproducir esas características.
- Fabricar piezas de referencia y documentar sus modos de fallo.
- Mejorar los defectos corregibles mediante cambios en el proceso y la geometría.
- Elegir el método cuyas limitaciones se ajusten mejor a la arquitectura del actuador.
¿Por Qué es Importante para la Robótica?
Los actuadores neumáticos blandos resultan atractivos porque pueden producir movimientos adaptables. En lugar de depender exclusivamente de eslabones rígidos y articulaciones precisas, un mecanismo blando puede doblarse, agarrar o adaptarse a un objeto. Por eso, esta tecnología es relevante para la manipulación delicada, los dispositivos ponibles, las pinzas adaptativas, los equipos de rehabilitación y los robots que interactúan directamente con las personas.
Sin embargo, un actuador que pierde aire lentamente, contiene canales obstruidos o falla en una interfaz unida resulta difícil de desplegar. Puede consumir más aire comprimido, responder de forma irregular o perder fuerza durante el funcionamiento. Los defectos de fabricación también dificultan el control de calidad, porque el problema puede estar oculto en el interior del actuador y no ser visible en su superficie.
Los resultados ofrecen a los diseñadores de robots una forma práctica de tomar antes mejores decisiones sobre el proceso. Un equipo que desarrolle un efector final flexible no debería elegir un método de fabricación basándose únicamente en la resolución o el coste del material. También debe considerar si los conductos internos pueden limpiarse, si las juntas son fiables y si el proceso puede producir paredes consistentes sin añadir soportes inaccesibles.
Para los equipos que comparan plataformas robóticas completas, el mismo principio se aplica a escala de sistema. Consulta robots humanoides en Robot Overflow para ver cómo distintas plataformas abordan la interacción adaptable, o revisa cobots de segunda mano en venta al evaluar robots para tareas de producción flexible. El estudio de los actuadores resulta especialmente relevante cuando una plataforma necesita pinzas personalizadas, herramientas adaptativas o superficies de contacto blandas.
¿Cuáles son las Limitaciones y Preguntas Abiertas?
El resumen presenta una evaluación comparativa de procesos, pero no ofrece tasas de fuga medidas, errores dimensionales, límites de presión, vida útil en ciclos, velocidad de producción ni comparaciones de costes. Por tanto, el FDM debe entenderse como la opción más adaptable dentro de la evaluación investigada, no como un sustituto universal del moldeo, la impresión con resina o la fabricación basada en polvo.
Los resultados también dependen de los materiales, las máquinas, las geometrías y los flujos de posprocesado concretos que se probaron. Otro sistema FDM o un material flexible distinto podrían comportarse de otra manera, mientras que una configuración diferente de moldeo o procesamiento digital de luz podría resolver algunos de los problemas señalados. Los trabajos futuros deberían cuantificar la estanqueidad durante ciclos repetidos de accionamiento, comparar el rendimiento de fabricación y probar el comportamiento de los actuadores optimizados dentro de sistemas robóticos completos.
Preguntas Frecuentes
¿Por qué es difícil fabricar actuadores neumáticos blandos complejos?
Deben combinar una geometría precisa, deformación flexible, resistencia estructural y conductos internos estancos. Además, los canales cerrados dificultan la inspección, la limpieza y el posprocesado.
¿Qué método de fabricación obtuvo mejores resultados en la evaluación?
El FDM fue identificado como la opción más adaptable porque sus principales defectos podían reducirse progresivamente mediante la optimización del proceso.
¿Una pared más gruesa garantiza la estanqueidad del actuador?
No. La estanqueidad también depende de la disposición de las trayectorias de extrusión y de cómo se unen para formar la pared.
¿Cuándo debería un fabricante elegir otro proceso?
Otro método puede ser más adecuado cuando sus ventajas encajan con la arquitectura del actuador, por ejemplo, un proceso de moldeo con moldes accesibles o un método de impresión que evite que quede material atrapado en el interior.
Conclusión
El estudio demuestra que la fabricación es una parte esencial del diseño de los actuadores neumáticos blandos, no un detalle final de producción. En esta evaluación, el FDM ofrece la vía más adaptable, siempre que las trayectorias de extrusión, el acceso al interior y la geometría sin soportes se diseñen pensando en un funcionamiento estanco.