Papers de investigación
Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.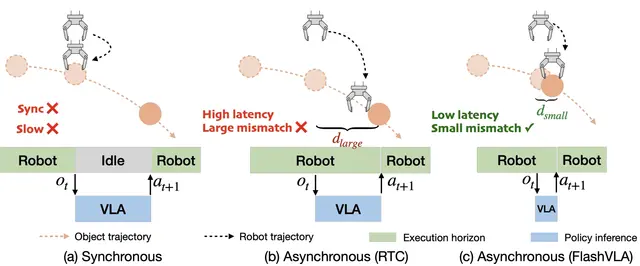
AI28 ago
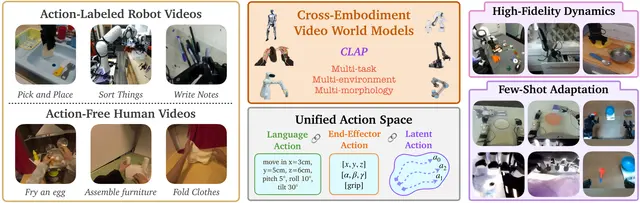
Los modelos de mundo de vídeo entre encarnaciones permiten simulación física sin ejemplos previos
Robotics27 ago
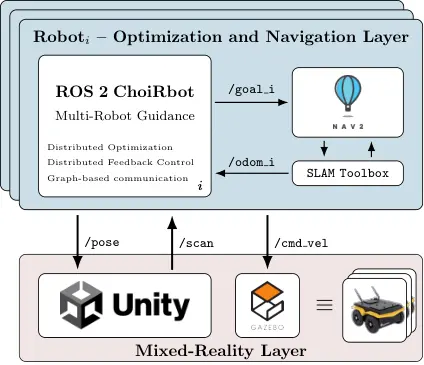
Kit de herramientas de ROS 2 y Unity para la gestión de flotas de robots móviles autónomos
Robotics27 ago
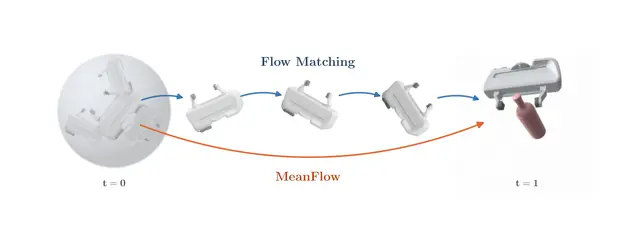
La generación rápida de agarres usa grupos de Lie para un control robótico real más veloz
Robotics27 ago
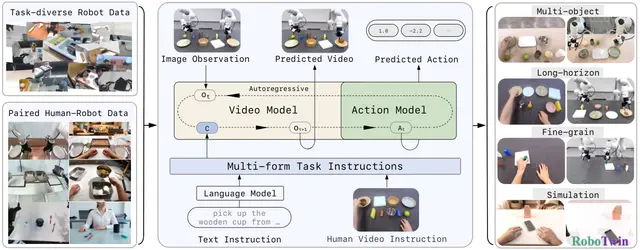
Zero-WAM: Instrucciones en vídeo humano para la generalización robótica en tareas abiertas
AI26 ago
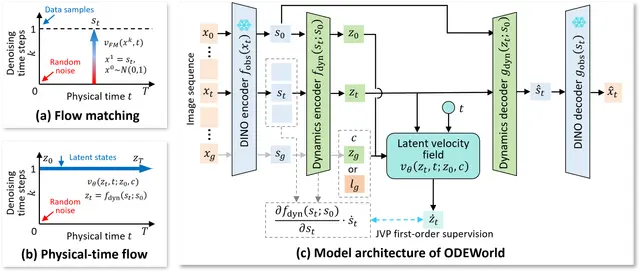
ODEWorld lleva el modelado del mundo en tiempo continuo a la manipulación robótica
Robotics26 ago
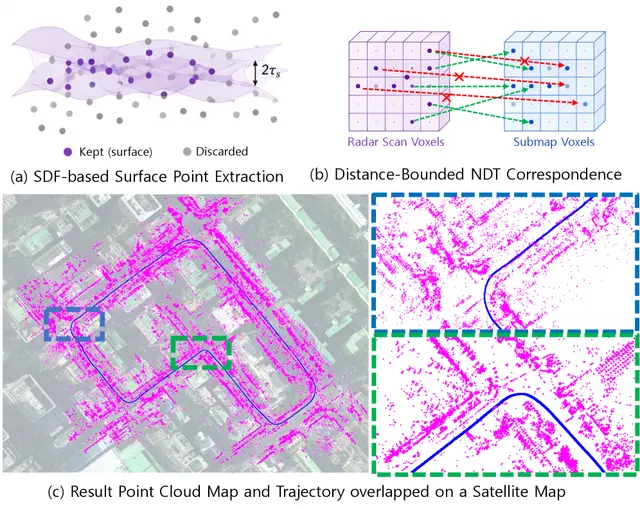
Odometría radar 4D que resiste la niebla, la lluvia y el polvo
Robotics26 ago
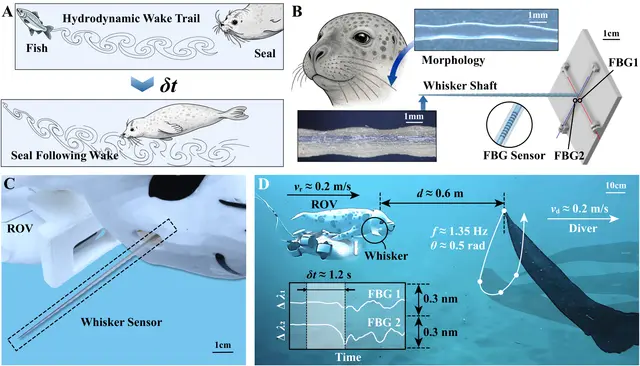
Los robots submarinos usan bigotes de fibra para percibir mejor las corrientes y las estelas
Robotics25 ago
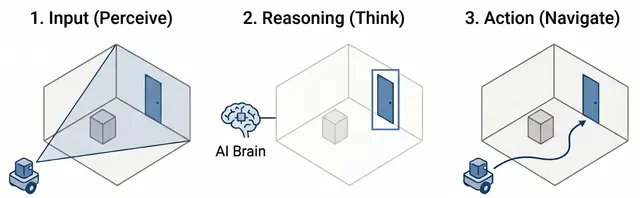
OptiSight combina el razonamiento visión-lenguaje con la navegación robótica geométrica
AI25 ago
La adaptación continua sin recompensas ayuda a los robots espaciales resilientes a recuperarse de fallos de hardware
Robotics25 ago
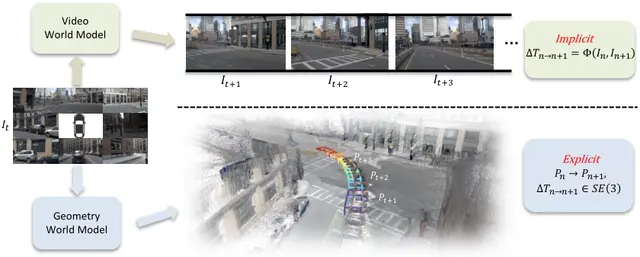
GeoWAM: modelos de acción del mundo basados en geometría visual para la conducción autónoma
Robotics24 ago
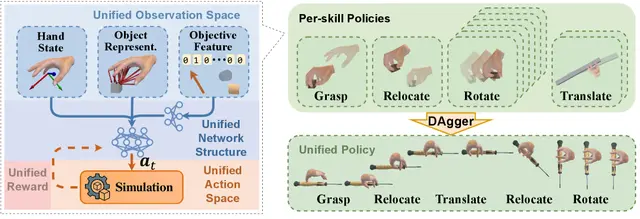
UniCross unifica cuatro habilidades de manos diestras en una sola política de IA
Robotics24 ago
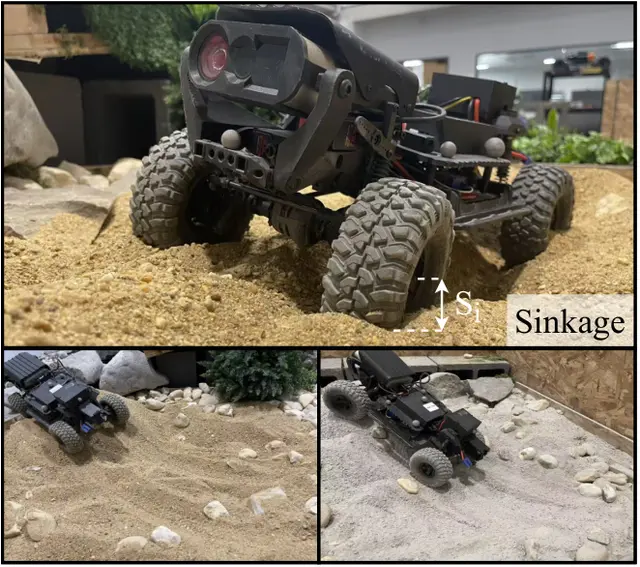
Cin dinámica cinemática neuro-simbólica adaptada al suelo para la movilidad de robots todoterreno
AI24 ago
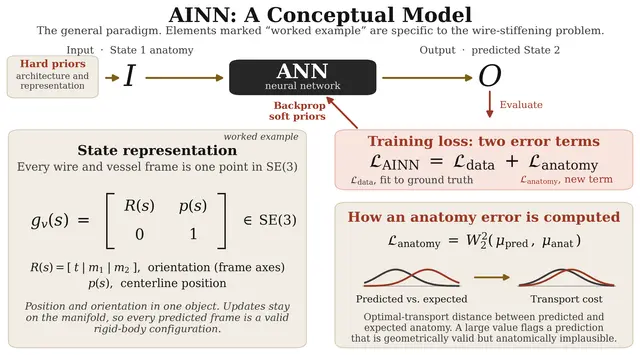
La IA basada en la anatomía cartografía la deformación aórtica para robots quirúrgicos
AI23 ago
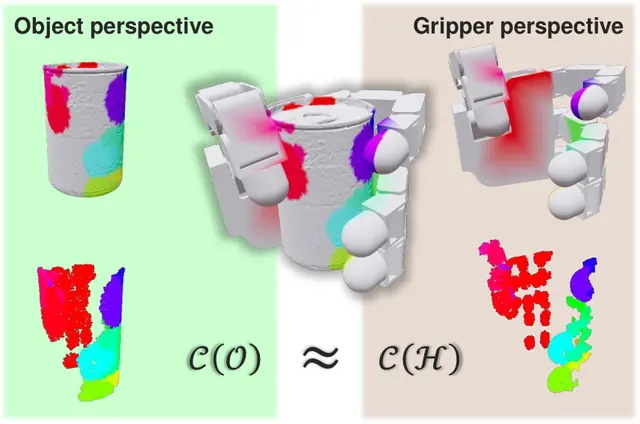
Planificación generativa de agarres independiente del objeto para tareas de manipulación robótica diestra
AI23 ago
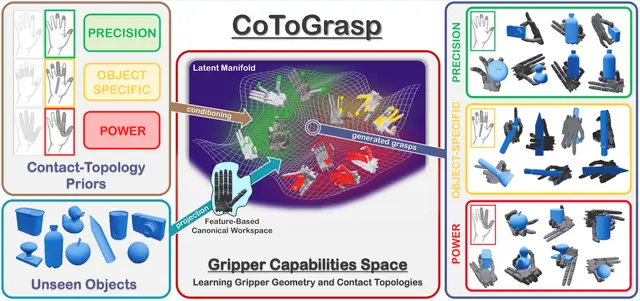
Síntesis de agarres diestr os guiada por la topología para manos robóticas conscientes de la tarea
Humanoid23 ago
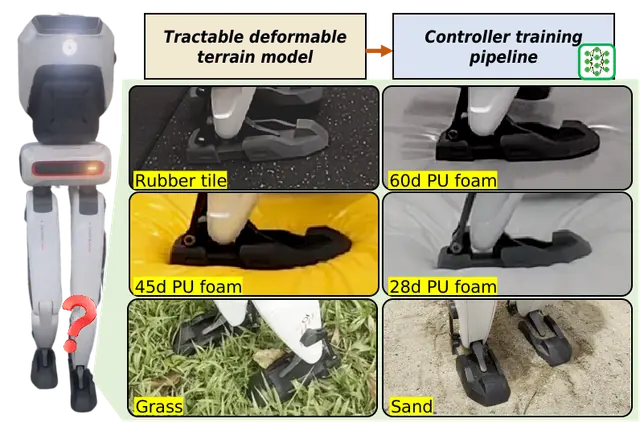
Cómo aprenden a caminar mejor los robots bípedos sobre terrenos blandos e inestables
Robotics22 ago
La votación puntual de puntos clave permite un ensamblaje robótico progresivo y consciente de la tarea

Robotics22 ago
La teleoperación basada en ondas conecta brazos robóticos no lineales mediante retroalimentación retardada de fuerzas de contacto
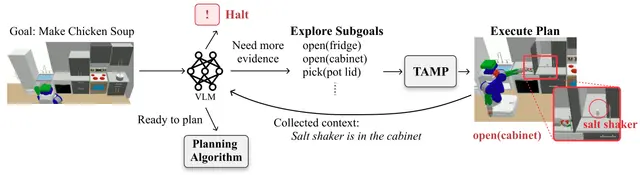
AI22 ago