Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
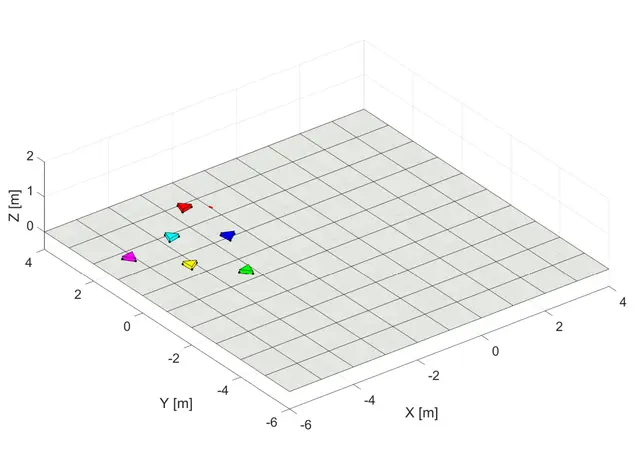
Control de formaciones y colisiones basado en energía para sistemas robóticos multiagente
Robotics4 sept

Control de formaciones y colisiones basado en energía para sistemas robóticos multiagente

Esta sección presenta la notación, una introducción a los sistemas port-Hamiltonianos y la teoría de grafos, el modelo de los agentes y el planteamiento del problema.

Martín Crespo, Sergio Junco, Matías Nacusse

Tres cámaras quirúrgicas revelan cuándo los robots ven mucho mejor en 3D
Robotics3 sept

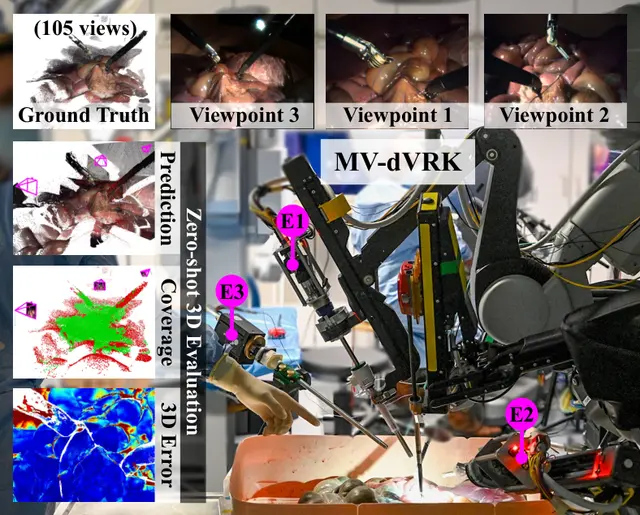
Tres cámaras quirúrgicas revelan cuándo los robots ven mucho mejor en 3D

MV-dVRK evalúa la percepción 3D quirúrgica dispersa y muestra cuándo un tercer endoscopio sincronizado supera al estéreo.

Guido Caccianiga, Sergey Prokudin, Yutong Chen +9

Evaluación de modelos del mundo para el control robótico con retroalimentación en tiempo real
Robotics3 sept

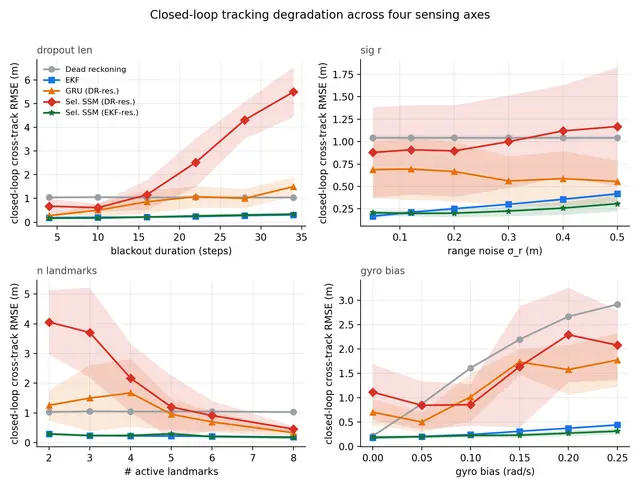
Evaluación de modelos del mundo para el control robótico con retroalimentación en tiempo real
Aunque la plataforma experimental es deliberadamente sencilla, el problema de evaluación se aplica a otros modelos predictivos usados en robótica.

Dharini Raghavan, Amritpal Singh

Segmentación semántica robusta de LiDAR para un despliegue seguro de la conducción autónoma
Robotics3 sept

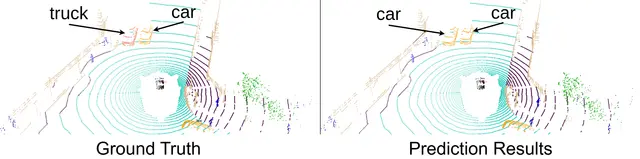
Segmentación semántica robusta de LiDAR para un despliegue seguro de la conducción autónoma
Samir Abou Haidar, Alexandre Chariot, Mehdi Darouich +2

El aprendizaje por imitación pierde robustez en robots diestros a mayor velocidad
AI2 sept

El aprendizaje por imitación pierde robustez en robots diestros a mayor velocidad

Clinton Enwerem, John S. Baras, Calin Belta

Los robots humanoides abren puertas, se recuperan y clasifican objetos de forma autónoma
Humanoid2 sept

Los robots humanoides abren puertas, se recuperan y clasifican objetos de forma autónoma
Un sistema humanoide reutilizable abre puertas, se recupera de perturbaciones y clasifica objetos mediante comportamientos centrados en objetos.

Duncan Calvert, Luigi Penco, Dexton Anderson +4

Los robots Pepper aprenden dónde mirar antes de moverse entre un follaje denso
Robotics2 sept

Los robots Pepper aprenden dónde mirar antes de moverse entre un follaje denso

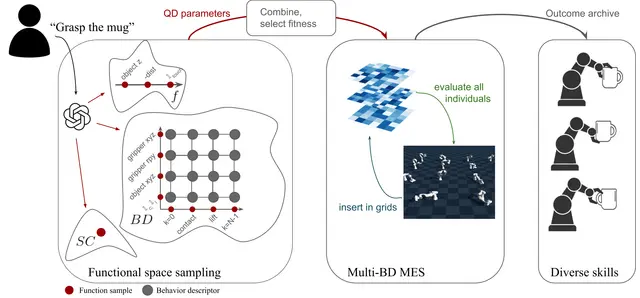
SG-AMP ayuda a los robots para pimientos a encontrar pedúnculos ocultos y recorrer el follaje combinando grafos de escena, percepción activa y planificación semántica.

Rohit Menon, Shiva Rudra Lolla, Niklas Mueller-Goldingen +3

Habilidades autónomas de manipulación robótica mediante calidad-diversidad guiada por lenguaje
Robotics1 sept

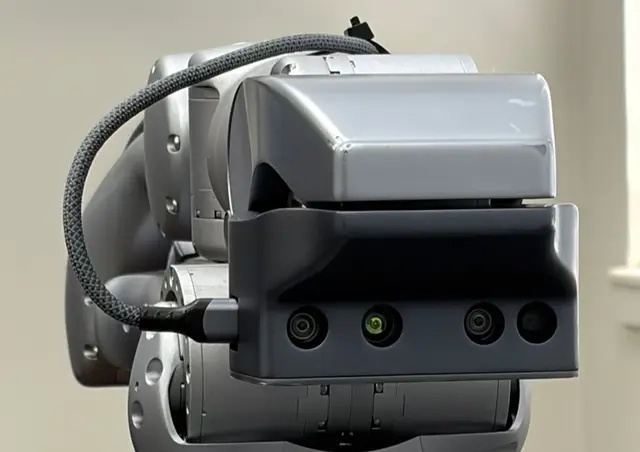
Habilidades autónomas de manipulación robótica mediante calidad-diversidad guiada por lenguaje
Émiland Garrabé, Mahdi Khoramshahi, Stéphane Doncieux

Dos brazos construyen mapas 3D a partir de datos RGB-D calibrados para robots
Robotics1 sept

Dos brazos construyen mapas 3D a partir de datos RGB-D calibrados para robots

Manish Kansana, Mohammed Yusuf Mujawar, Sudip Mittal +2

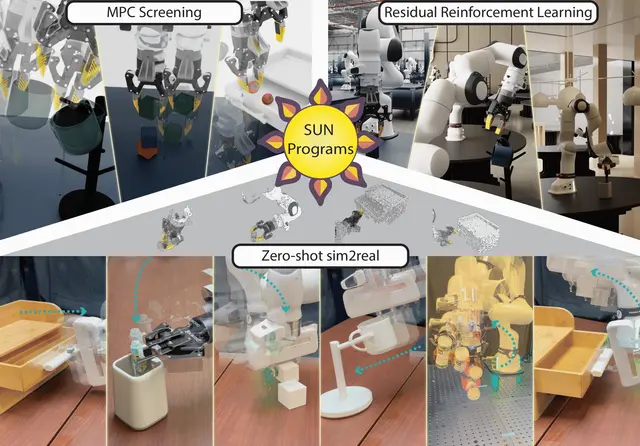
Programas persistentes para el control robótico, el aprendizaje y la transferencia fundamentados en el lenguaje
AI1 sept

Programas persistentes para el control robótico, el aprendizaje y la transferencia fundamentados en el lenguaje

Los generadores de datos amplían la experiencia robótica al reajustar segmentos de demostraciones relativos a objetos en distintas escenas.

Weiqi Wang, Zhi Li, Yudong Lei +7

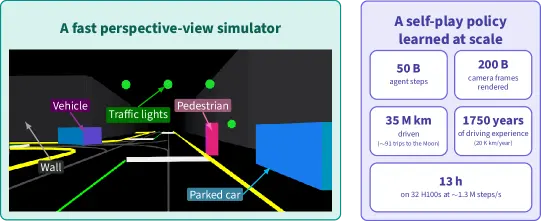
Pictura entrena políticas de conducción autónoma a gran escala mediante autoentrenamiento con perspectiva
AI31 ago

Pictura entrena políticas de conducción autónoma a gran escala mediante autoentrenamiento con perspectiva

Pictura entrena políticas de conducción desde cero mediante autoentrenamiento en perspectiva y un rasterizador por lotes rápido, con generalización sin ejemplos.

Yuan Yin, Elias Ramzi, Marc Lafon +8

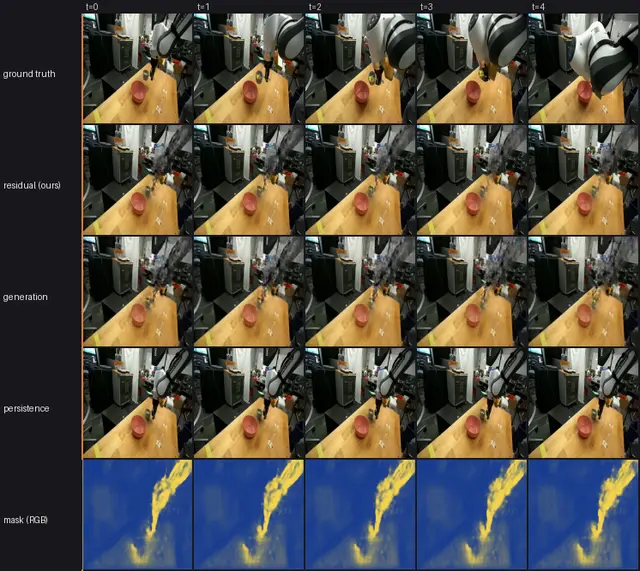
Modelado del mundo basado en partículas para la predicción de vídeos robóticos asistida por texto
AI31 ago

Modelado del mundo basado en partículas para la predicción de vídeos robóticos asistida por texto
Yafei Zhang, Nan Wu

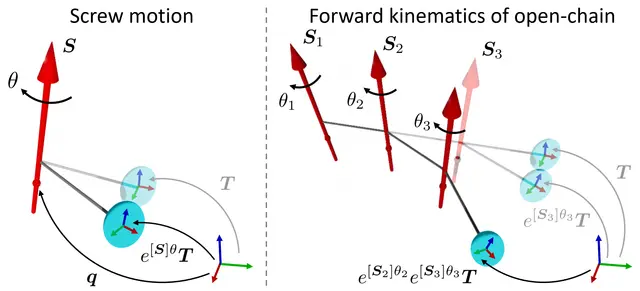
ChainSplat ayuda a los robots a aprender el movimiento flexible de los objetos a partir de vídeo RGB
Robotics31 ago

ChainSplat ayuda a los robots a aprender el movimiento flexible de los objetos a partir de vídeo RGB

Seungyeon Kim, Noémie Jaquier

Un conjunto de datos sobre cambios de carril de AV transicionales revela cómo convergen los huecos y cuándo alcanza su máximo el riesgo de colisión
Robotics30 ago

Un conjunto de datos sobre cambios de carril de AV transicionales revela cómo convergen los huecos y cuándo alcanza su máximo el riesgo de colisión

Un estudio de campo con 78 cambios de carril de un tAV revela que los huecos convergen y que el riesgo de colisión alcanza su máximo al entrar.

Abhinav Sharma, Md Abdullah Al Hasan, Danjue Chen +1

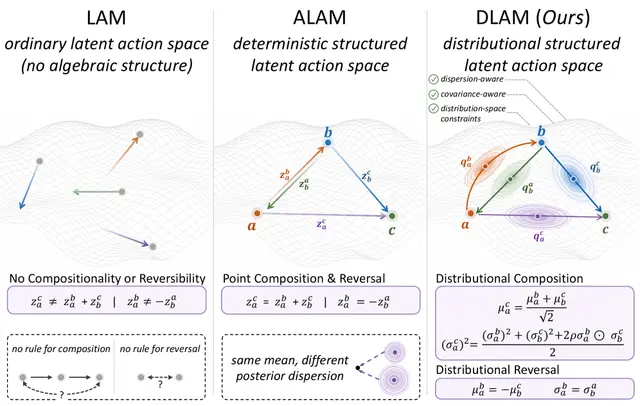
Un nuevo modelo enseña a los robots a predecir cambios visuales mediante acciones latentes inciertas
AI30 ago

Un nuevo modelo enseña a los robots a predecir cambios visuales mediante acciones latentes inciertas

DLAM aprende acciones latentes distribucionales a partir de transiciones visuales mediante restricciones temporales, mejorando el control robótico.

Zuojin Tang, Feifan Luo, Haoyun Liu +10

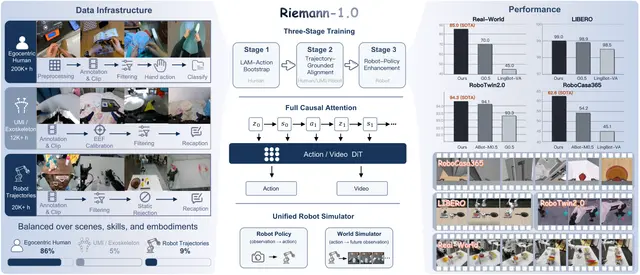
Riemann-1.0 desarrolla modelos de acción del mundo corporeizados para la IA física
Robotics30 ago

Riemann-1.0 desarrolla modelos de acción del mundo corporeizados para la IA física
Haofeng Sun, Jiangbo Pei, Fei Kang +13

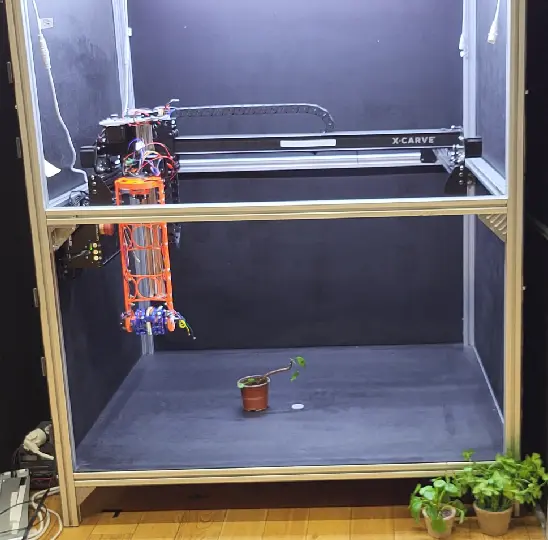
La detección activa robótica cartografía el estrés vegetal en hojas individuales
AI29 ago

La detección activa robótica cartografía el estrés vegetal en hojas individuales

Ayman Laaroussi, Peter Hanappe, David Colliaux

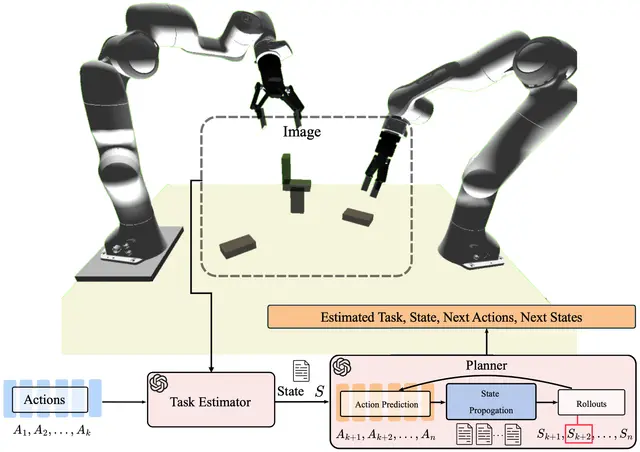
Planificación de tareas consciente del estado con LLM multimodales para la colaboración entre humanos y robots
AI29 ago

Planificación de tareas consciente del estado con LLM multimodales para la colaboración entre humanos y robots

STEP mejora la anticipación de acciones a largo plazo con LLM multimodales al modelar explícitamente las transiciones de estado.

Maitrey Gramopadhye, Prakash Baskaran, Xiao Liu +2

Programación de flotas de vehículos marinos autónomos para maximizar el impacto científico
Robotics29 ago

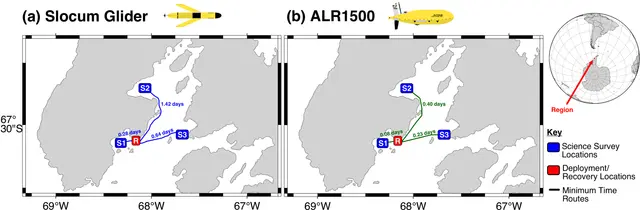
Programación de flotas de vehículos marinos autónomos para maximizar el impacto científico
Los vehículos marinos autónomos son un componente esencial de la futura infraestructura de investigación marina.

Mehdi El Krari, Jonathan Smith, Maria Fox

La detección 3D consciente de la tarea mejora la percepción robótica rápida con LiDAR
AI28 ago

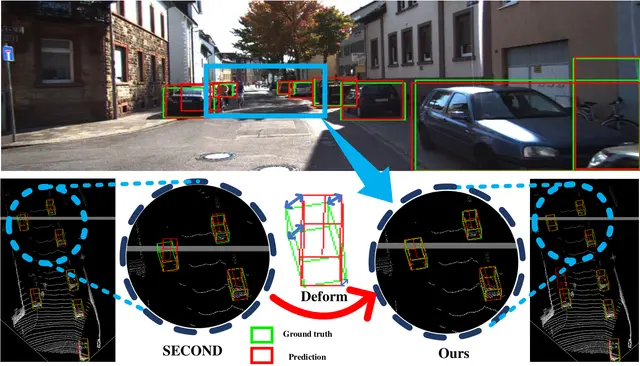
La detección 3D consciente de la tarea mejora la percepción robótica rápida con LiDAR

Su Wang, Yaochen Li, Min Yang +3