Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
Robots con ancho de banda limitado aprenden a sincronizarse temprano, no a entrar en pánico tarde, en navegación cooperativa
Robotics12 jul

Robots con ancho de banda limitado aprenden a sincronizarse temprano, no a entrar en pánico tarde, en navegación cooperativa

Un nuevo estudio revela que cuando varios robots navegan juntos bajo presupuestos de radio ajustados, la estrategia más inteligente no es pedir ayuda cuando se pierden

Arav Gupta, Nivedan Yakolli, Avinash Gautam

FabriVLA: VLA ligero para manipulación precisa de múltiples tareas
Robotics12 jul

FabriVLA: VLA ligero para manipulación precisa de múltiples tareas

FabriVLA logra un 92% de éxito en 50 tareas de manipulación utilizando un VLA de 1B de parámetros con flow-matching y autoatención con compuerta.

Shiyuan Yang, Borong Zhang, Jizheng Zhang +5

Nueva métrica mide cuán humanoides y cómodos son los movimientos de los robots
Robotics12 jul

Nueva métrica mide cuán humanoides y cómodos son los movimientos de los robots

Investigadores han desarrollado un índice cuantitativo que puntúa cualquier movimiento de un brazo robótico según lo humano y cómodo que resulta, sin necesidad de encuestas humanas.

Rosanna Coccaro, Enrico Ferrentino, Antonio Parziale +2

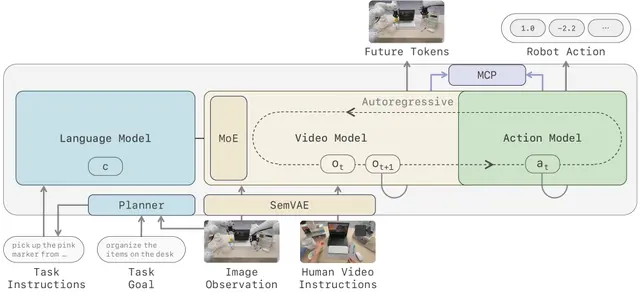
Preentrenamiento Nativo de Video-Acción para Control Robótico Generalizable
Robotics11 jul

Preentrenamiento Nativo de Video-Acción para Control Robótico Generalizable

Qihang Zhang, Lin Li, Luyao Zhang +26

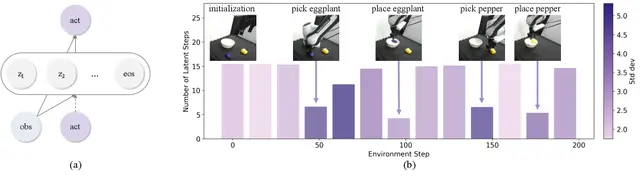
Palacio de la Memoria Latente: Enseñar a los Robots a Razonar Como Humanos con Cómputo Adaptativo
AI11 jul

Palacio de la Memoria Latente: Enseñar a los Robots a Razonar Como Humanos con Cómputo Adaptativo
Chuning Zhu, Eva Xu, Jose Barreiros +3

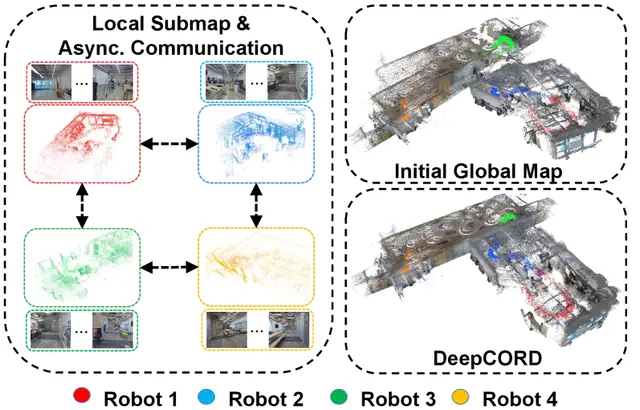
DeepCORD: Optimizadores Distribuidos Adaptativos Aprendidos para SLAM Multi-Robot
Robotics11 jul

DeepCORD: Optimizadores Distribuidos Adaptativos Aprendidos para SLAM Multi-Robot

DeepCORD aprende a resolver optimización distribuida de grafos de factores para SLAM multi-robot, superando a solucionadores manuales en 21 de 26 benchmarks de grafos de poses.

Jaeho Shin, Maani Ghaffari, Yulun Tian

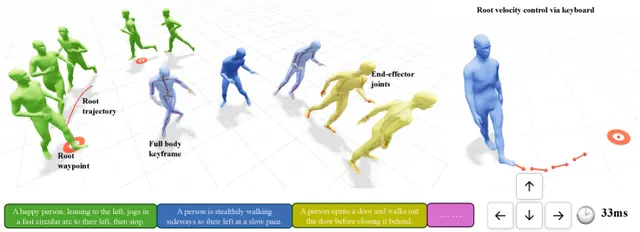
ARDY: Modelo de Difusión Autoregresivo para Generación Interactiva de Movimiento Humano
AI10 jul

ARDY: Modelo de Difusión Autoregresivo para Generación Interactiva de Movimiento Humano

Proponemos ARDY, un modelo de difusión autorregresivo que permite la generación interactiva y controlable de movimiento humano. ARDY soporta de forma nativa la introducción de texto en línea y restricciones cinemáticas flexibles, incluyendo objetivos a largo plazo.

Kaifeng Zhao, Mathis Petrovich, Haotian Zhang +3

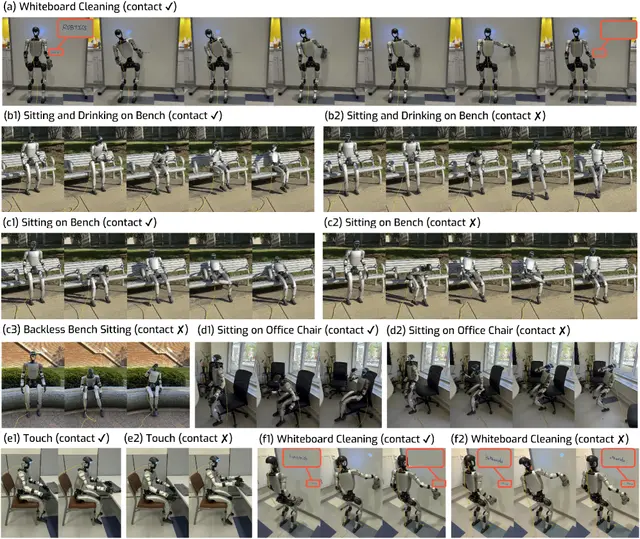
Robots Humanoides Aprenden a Controlar el Contacto con Objetos mediante Imitación de Movimiento
Humanoid10 jul

Robots Humanoides Aprenden a Controlar el Contacto con Objetos mediante Imitación de Movimiento
Xinyao Li, Xialin He, Runpei Dong +1

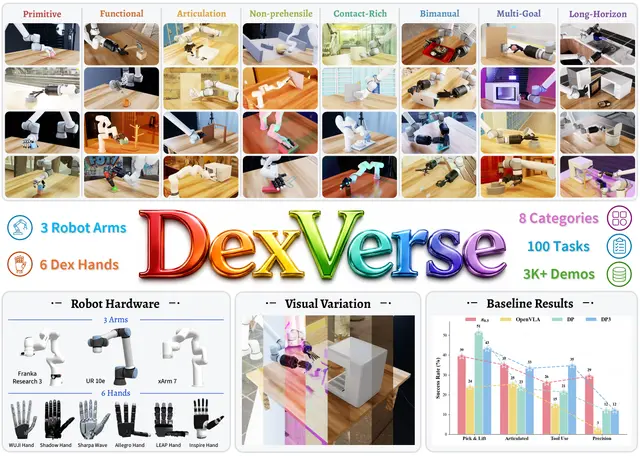
DexVerse: Un Banco de Pruebas Modular para Manipulación Diestra Multi-Tarea y Multi-Embodiment
Robotics10 jul

DexVerse: Un Banco de Pruebas Modular para Manipulación Diestra Multi-Tarea y Multi-Embodiment
Yunchao Yao, Zhuxiu Xu, Tianqi Zhang +12

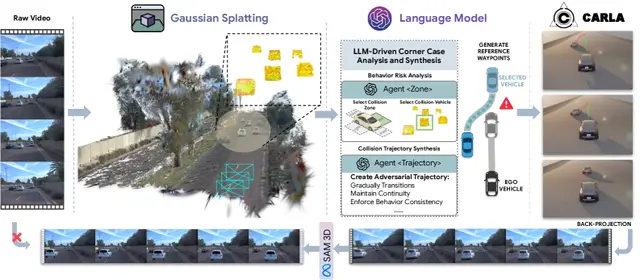
CARLA-GS: Pipeline de IA Desacoplado Sintetiza Escenarios de Conducción Raros a Partir de Datos Reales
AI9 jul

CARLA-GS: Pipeline de IA Desacoplado Sintetiza Escenarios de Conducción Raros a Partir de Datos Reales

CARLA-GS presenta un framework modular que desacopla la reconstrucción visual, el razonamiento semántico y la simulación física para generar de forma autónoma escenarios de conducción raros pero críticos para la seguridad.

Kaicong Huang, Meng Ma, Ruimin Ke

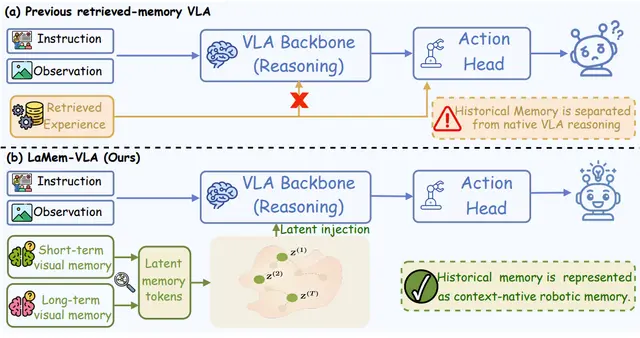
Memoria Latente Dual Mejora Habilidades de Brazos Robóticos en Tareas de Largo Plazo
Robotics9 jul

Memoria Latente Dual Mejora Habilidades de Brazos Robóticos en Tareas de Largo Plazo

La Memoria Latente Dual aumenta el éxito de robots VLA en tareas de 10 pasos del 12% al 82% añadiendo bancos de memoria a corto y largo plazo.

Hongyu Qu, Jianzhe Gao, Xiaobin Hu +6

Elefante inspira ELEANOR: Un brazo blando arquitectónico para la manipulación
Robotics9 jul

Elefante inspira ELEANOR: Un brazo blando arquitectónico para la manipulación

Giovanna A. Naselli, Anderson B. Nardin, Seonggun Joe +6

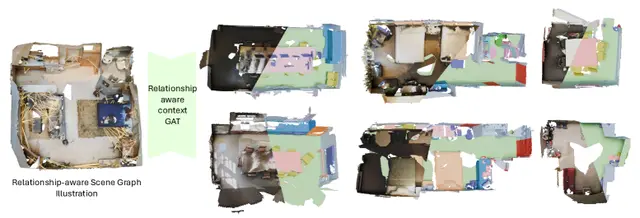
Más Allá de los Objetos Aislados: Cómo los Grafos de Escenas 3D Desbloquean una Percepción Robótica Más Inteligente con Vocabulario Abierto
Robotics8 jul

Más Allá de los Objetos Aislados: Cómo los Grafos de Escenas 3D Desbloquean una Percepción Robótica Más Inteligente con Vocabulario Abierto

Xianhao Chen, Jiarui Hu, Yuanbo Yang +5

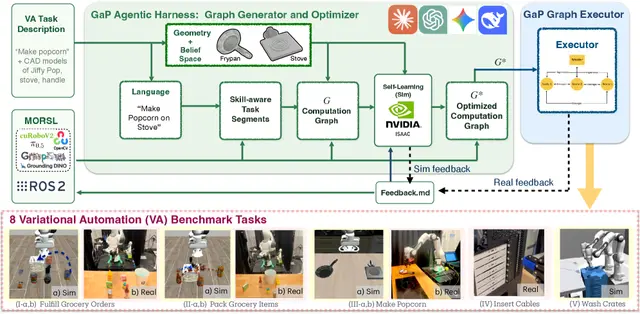
GaP: Un Sistema Multiagente Basado en Grafos para Tareas de Automatización Variacional
AI8 jul

GaP: Un Sistema Multiagente Basado en Grafos para Tareas de Automatización Variacional

GaP utiliza un sistema multiagente estructurado en grafos para automatización variacional, logrando más del 90% de éxito en tareas de manipulación reales.

Kaiyuan Chen, Shuangyu Xie, Letian Fu +21

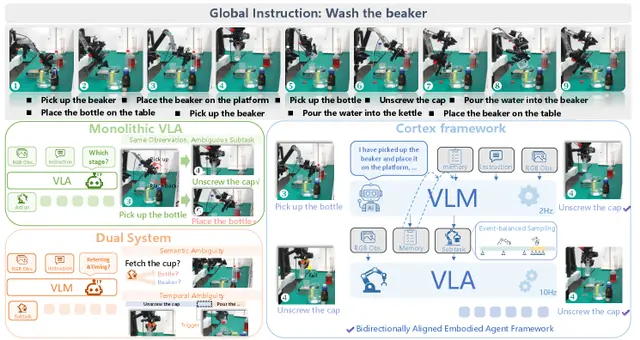
Cortex Framework: Cómo una IA Bidireccional Resuelve la Manipulación Robótica de Largo Plazo
AI8 jul

Cortex Framework: Cómo una IA Bidireccional Resuelve la Manipulación Robótica de Largo Plazo
Cortex usa un framework de doble sistema (planificador VLM + ejecutor VLA) con una interfaz de subtareas estructurada para superar fallos en manipulación de largo plazo y permitir recuperación de errores sin entrenamiento.

Jiaqi Peng, Xiqian Yu, Delin Feng +10

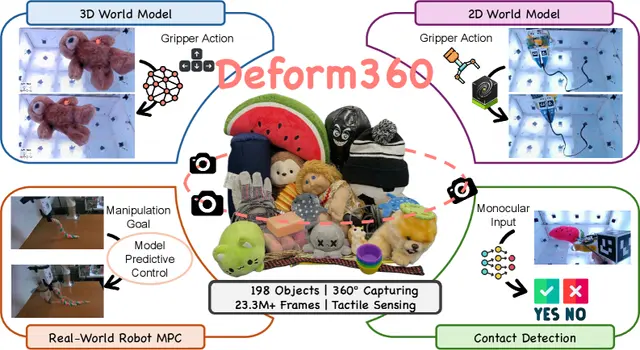
Deform360 Dataset: 41 Cámaras y Sensación Táctil para Robótica de Objetos Deformables
Robotics7 jul

Deform360 Dataset: 41 Cámaras y Sensación Táctil para Robótica de Objetos Deformables
Hongyu Li, Wanjia Fu, Xiaoyan Cong +11

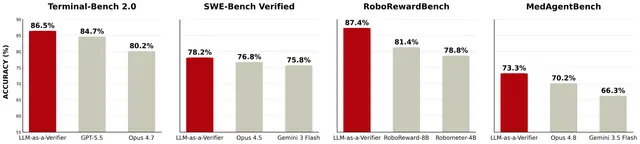
LLM-como-Verificador: Un Marco General para Verificar Salidas de Robots e IA
AI7 jul

LLM-como-Verificador: Un Marco General para Verificar Salidas de Robots e IA

Jacky Kwok, Shulu Li, Pranav Atreya +6

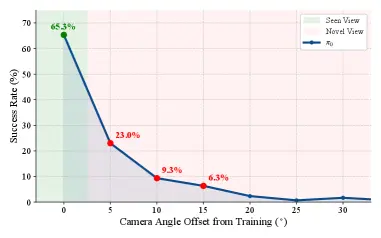
Robots que se adaptan a cualquier ángulo de cámara sin calibración
AI7 jul

Robots que se adaptan a cualquier ángulo de cámara sin calibración

CamVLA permite a los robots seguir comandos visuales desde cualquier ángulo de cámara sin recalibración. Al separar el punto de vista de la acción, logran una manipulación robusta en entornos no estructurados.

Wenhao Li, Xueying Jiang, Quanhao Qian +4

Drones asequibles se vuelven más inteligentes: visión en tiempo real en un UAV de 100 dólares
drones6 jul

Drones asequibles se vuelven más inteligentes: visión en tiempo real en un UAV de 100 dólares
Investigadores integraron tres capacidades de visión por IA—detección facial, reconocimiento facial y estimación monocular de profundidad—en un dron DJI Tello de menos de 100 dólares.

Andrei-Marian Ungureanu, Stelian Spînu

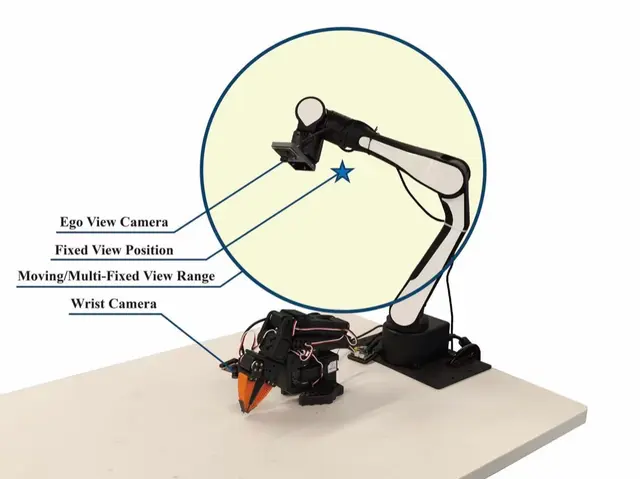
El Ojo Móvil: Cómo los Datos de Cámara Dinámicos Previenen los Atajos en la Visión Robótica
Robotics6 jul

El Ojo Móvil: Cómo los Datos de Cámara Dinámicos Previenen los Atajos en la Visión Robótica

Jincheng Tang, Yilong Zhu, Zhengyuan Xie +2