Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
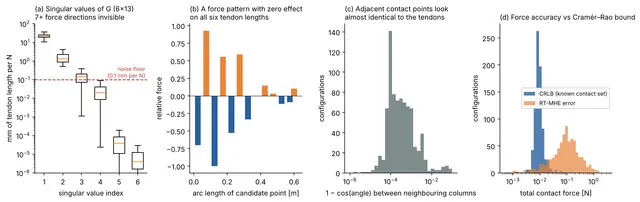
Localización del contacto en robots continuos accionados por tendones usando solo mediciones de tendones
Roboticshoy

Localización del contacto en robots continuos accionados por tendones usando solo mediciones de tendones

Presentamos un análisis y un estimador para localizar el contacto en robots continuos accionados por tendones usando solo las longitudes y tensiones de los tendones.

Haitham El-Hussieny

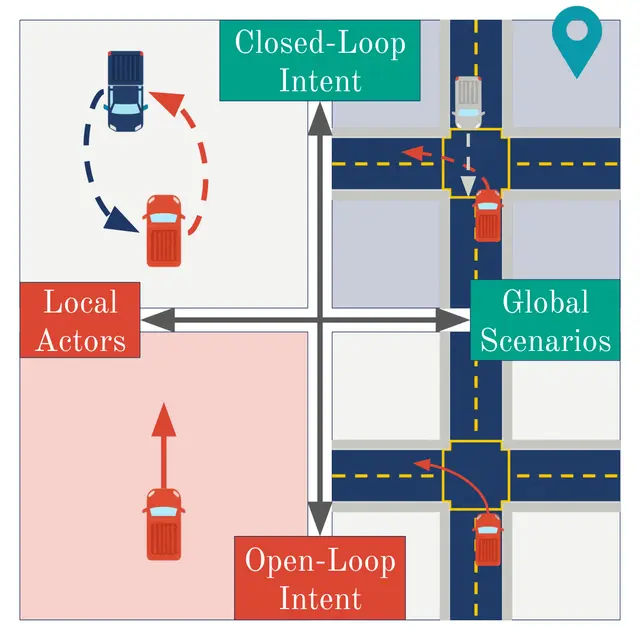
Mantener los escenarios de prueba de conducción autónoma en el rumbo previsto mediante la orquestación de políticas en bucle cerrado
Roboticshoy

Mantener los escenarios de prueba de conducción autónoma en el rumbo previsto mediante la orquestación de políticas en bucle cerrado

La evaluación de políticas en bucle cerrado está sujeta a la deriva del bucle cerrado.

Frieda Rong, Zhaoyue Wang, Veer Kapadia +6

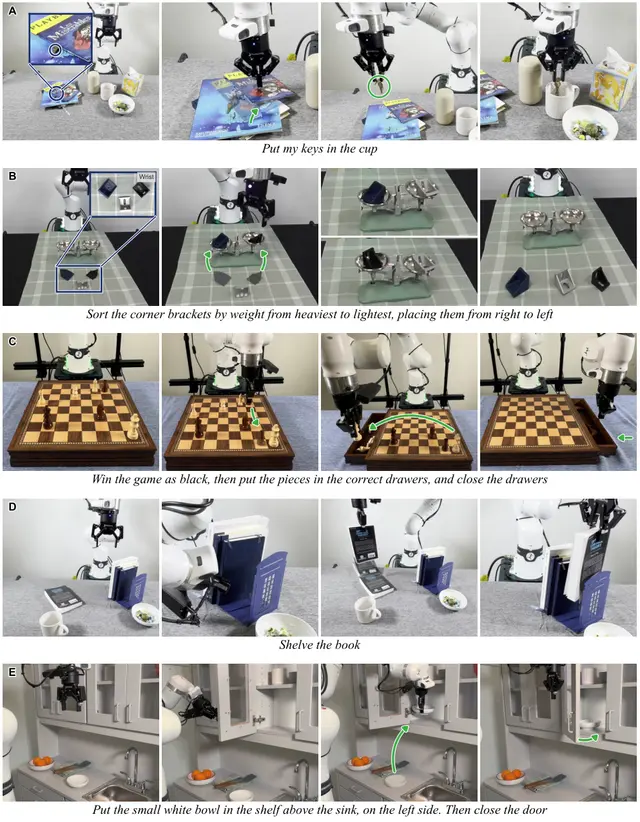
Un robot que escribe código para ver, buscar y manipular objetos
AIhoy

Un robot que escribe código para ver, buscar y manipular objetos

AMP1 usa un modelo de IA de propósito general para escribir código de control robótico, interpretar resultados y adaptar sus planes de manipulación.

Chen Chen, Omid Bagherieh, Naveen Nikamanth Appiah Balaji +10

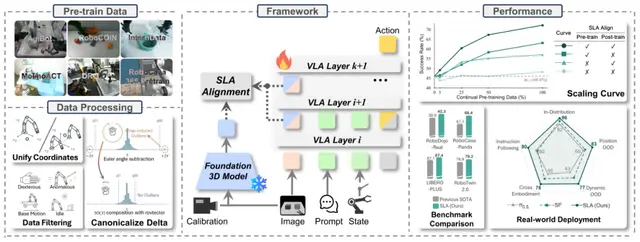
Cómo el entrenamiento continuo amplía las habilidades robóticas entre tareas y plataformas
Roboticsayer

Cómo el entrenamiento continuo amplía las habilidades robóticas entre tareas y plataformas
Fuhao Li, Wenxuan Song, Qizhou Huang +7

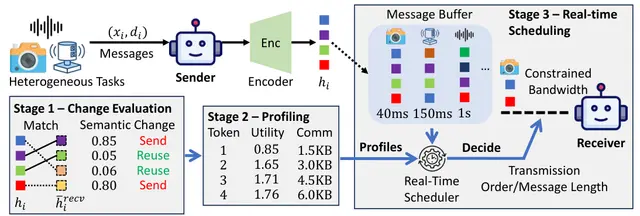
Comunicación latente en tiempo real para agentes ciberfísicos
Roboticsayer

Comunicación latente en tiempo real para agentes ciberfísicos

Shanghao Shi, Jian Xiao, Ching-Hsiang Chan +5

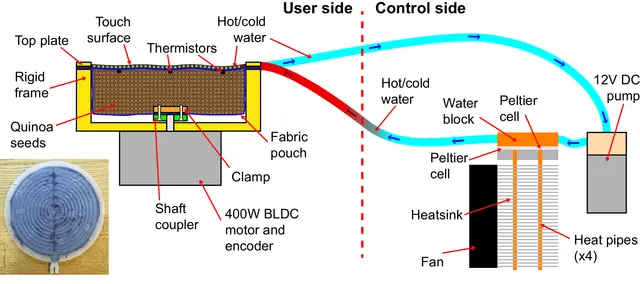
Una interfaz háptica combina blandura y control de temperatura en tiempo real
Roboticsayer

Una interfaz háptica combina blandura y control de temperatura en tiempo real

Hay una gran motivación para desarrollar tecnologías de visualización táctil capaces de producir simultáneamente sensaciones de blandura y temperatura.

Joshua Brown, Fernando Bello, Lynette Jones

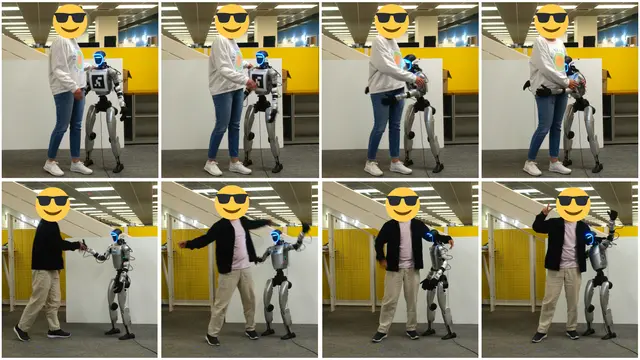
Cómo aprenden los humanoides a interactuar de forma natural y sensible al contacto mediante el movimiento
Humanoidanteayer

Cómo aprenden los humanoides a interactuar de forma natural y sensible al contacto mediante el movimiento

Social Humanoid combina una adaptación de movimientos que conserva la interacción y generación de movimiento para que Unitree G1 responda a las personas.

Vongani H. Maluleke, James Ni, Kie Horiuchi +7

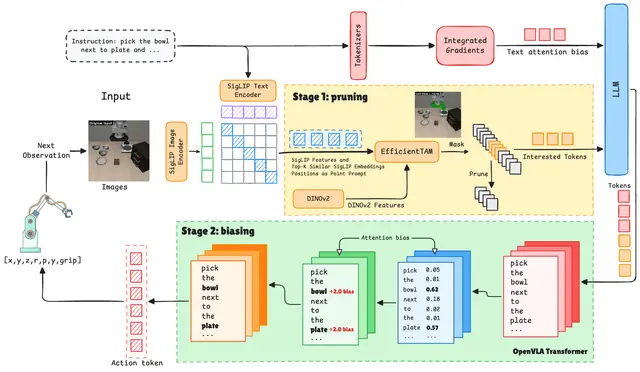
T3R reduce los tokens visuales para lograr modelos de visión, lenguaje y acción más rápidos y robustos
Roboticsanteayer

T3R reduce los tokens visuales para lograr modelos de visión, lenguaje y acción más rápidos y robustos

Mohammed Hassan, Zhenyang Chen, Zheng Wang +5

El sondeo latente calibrado predice y clasifica los fallos de VLA antes de que ocurran
AIanteayer

El sondeo latente calibrado predice y clasifica los fallos de VLA antes de que ocurran
Michal P. Podolinsky, Yunhao Yang, Daniel Little +6

VFlash permite a los robots convertir planes visuales en acciones útiles con mayor rapidez
Roboticshace 3 d

VFlash permite a los robots convertir planes visuales en acciones útiles con mayor rapidez
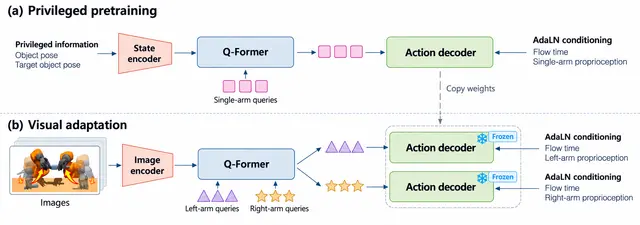
VFlash predice en paralelo planes visuales, como trayectorias y ubicaciones de objetos; en las pruebas, genera movimiento denso hasta 26.4 veces más rápido.

Yu-Cheng Chou, Shihao Wang, Jin Huang +16

Las manos robóticas diestras reutilizan habilidades de RL para aprender con menos demostraciones
Roboticshace 3 d

Las manos robóticas diestras reutilizan habilidades de RL para aprender con menos demostraciones
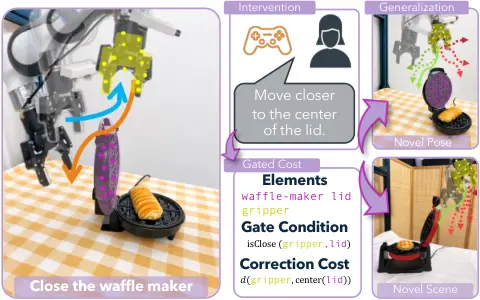
Un controlador de RL congelado ayuda a manos robóticas diestras a aprender tareas de manipulación visual con menos demostraciones en simulación.

Yixiao Wang, Peiyi Chen, Mustafa Mukadam +3

Cómo aprenden los robots correcciones VLA transferibles a partir de intervenciones humanas semánticas
Roboticshace 3 d

Cómo aprenden los robots correcciones VLA transferibles a partir de intervenciones humanas semánticas

Arpit Bahety, Skand Peri, Sriniket Ambatipudi +4

Cómo el aprendizaje por refuerzo mejora a gran escala las políticas robóticas generalistas
AIhace 4 d

Cómo el aprendizaje por refuerzo mejora a gran escala las políticas robóticas generalistas
Michal Korniak, Marco Bagatella, Ralf Römer +21

La simulación enseña a los humanoides a ver, planificar y moverse en entornos reales
Humanoidhace 4 d

La simulación enseña a los humanoides a ver, planificar y moverse en entornos reales
Un sistema humanoide entrenado en simulación vincula la planificación visual de tareas con el control del movimiento y se transfiere a entornos reales sin mapas.

Siyuan Hu, Abulikemu Abuduweili, Yue Meng +5

Planificación rápida en GPU de movimientos robóticos sin colisiones y con límites de par
Roboticshace 4 d

Planificación rápida en GPU de movimientos robóticos sin colisiones y con límites de par
La manipulación rápida requiere movimientos que sean rápidos tanto de planificar como de ejecutar.

Balakumar Sundaralingam, Adithyavairavan Murali, Stan Birchfield

GUILD guía la recopilación de datos para el aprendizaje por imitación robótica en tareas auxiliares
AIhace 5 d

GUILD guía la recopilación de datos para el aprendizaje por imitación robótica en tareas auxiliares

Shivin Dass, Kevin Nguyen, Rohan Yelandur +2

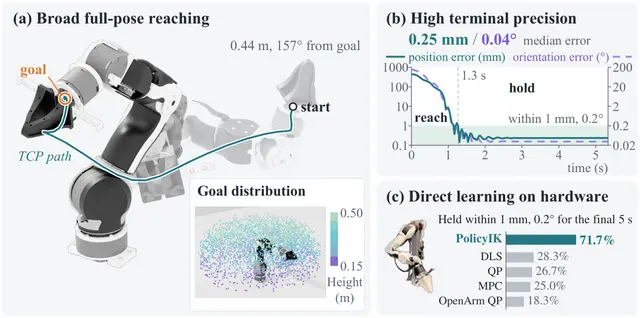
PolicyIK aplica aprendizaje por refuerzo a la cinemática inversa precisa de brazos robóticos
AIhace 5 d

PolicyIK aplica aprendizaje por refuerzo a la cinemática inversa precisa de brazos robóticos
Yuhan Liu, Xinqi Liu, Zixuan Dong +2

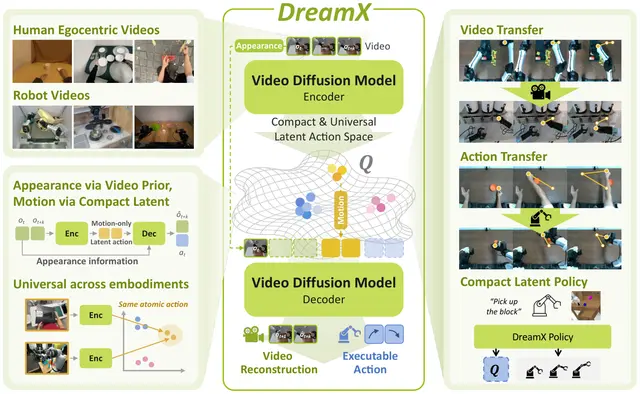
DreamX aprende acciones robóticas transferibles a partir de modelos de difusión de vídeo
AIhace 5 d

DreamX aprende acciones robóticas transferibles a partir de modelos de difusión de vídeo
Entrenado con vídeos heterogéneos de personas y robots, DreamX logra resultados de vanguardia entre los modelos de acciones latentes en LARYBench.

Jisoo Kim, Chaehyun Kim, Junsu Kim +6

Adaptación de dominio de caja negra sin retropropagación para el reconocimiento robusto de nubes de puntos 3D
Roboticshace 6 d

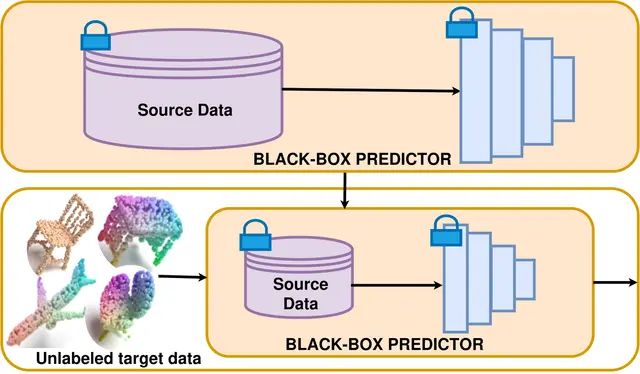
Adaptación de dominio de caja negra sin retropropagación para el reconocimiento robusto de nubes de puntos 3D

3D-BBDA adapta dominios de clasificación de nubes de puntos 3D en caja negra y sin retropropagación, sin datos ni acceso interno al modelo de origen.

Shivangi Rai, Kunal Jangid, Vaibhav Kumar +1

D&A: Recompensas robóticas de cero disparos mediante descripción y evaluación separadas
AIhace 6 d

D&A: Recompensas robóticas de cero disparos mediante descripción y evaluación separadas

Marius Memmel, Shawn Yin, Urvi Rutia +9