Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
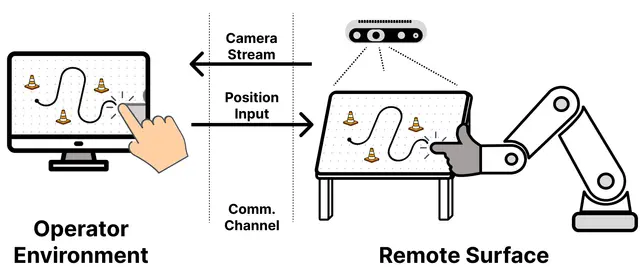
Interfaz de teleoperación táctil para el control de un manipulador robótico
Robotics8 ago

Interfaz de teleoperación táctil para el control de un manipulador robótico

En el estudio participaron 20 personas, de las cuales 17 optaron por proporcionar información demográfica.

Juan José García Cárdenas, Alperen Kenan, Hamidreza Raei, Paul Bremner +3

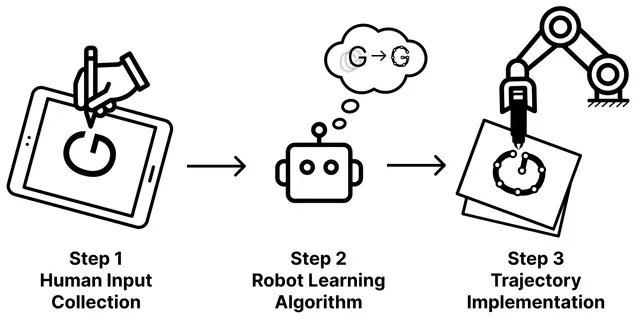
Aprendizaje de escritura robótica similar a la humana a partir de demostraciones y datos de fuerza
AI8 ago

Aprendizaje de escritura robótica similar a la humana a partir de demostraciones y datos de fuerza

Se han propuesto varios conjuntos de datos para estudiar la escritura y el dibujo humanos.

Alperen Kenan, Paul Bremner, Manuel Giuliani

Modelos de mundo interactivos de acción visual para la manipulación robótica generalizable
Robotics7 ago

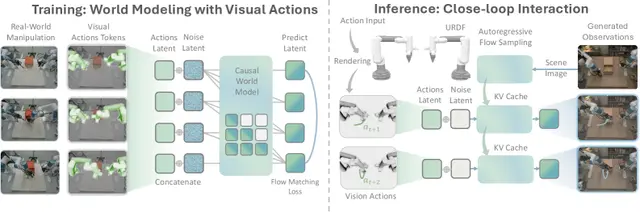
Modelos de mundo interactivos de acción visual para la manipulación robótica generalizable
Presentamos GeniWorld, un modelo de mundo interactivo y generalizable, condicionado por acciones visuales.

Chenghao Gu, Hanyang Yu, Jingbo Zhang +7

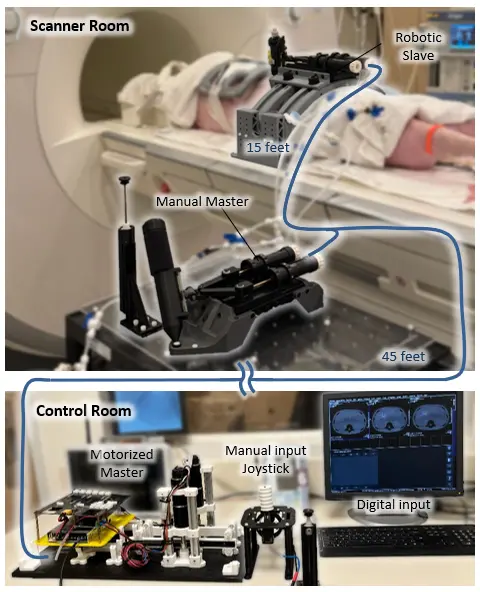
Robot maestro-esclavo compatible con MRI permite guiar agujas a distancia dentro de túneles cerrados de MRI
Robotics7 ago

Robot maestro-esclavo compatible con MRI permite guiar agujas a distancia dentro de túneles cerrados de MRI

Omar Curiel, Jing-Yuan Huang, Po-Chih Chen +6

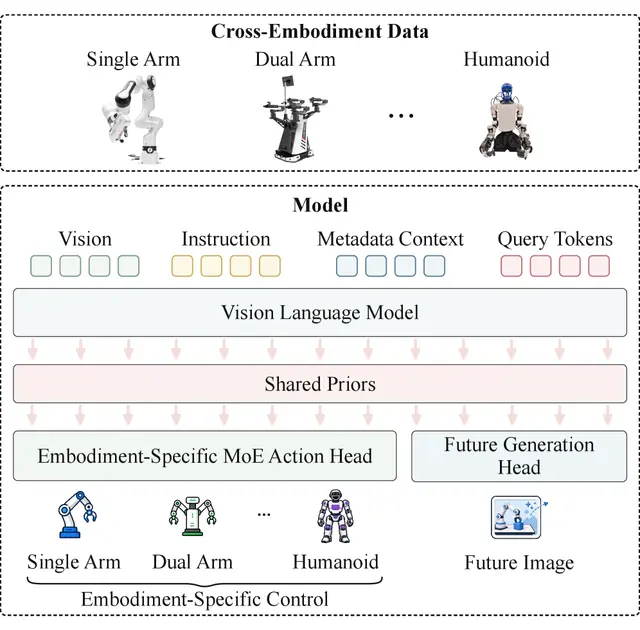
Una política controla tres robots mediante habilidades compartidas en cuerpos diferentes
Robotics7 ago

Una política controla tres robots mediante habilidades compartidas en cuerpos diferentes
Junfeng Li, Junjie He, Zhide Zhong +12

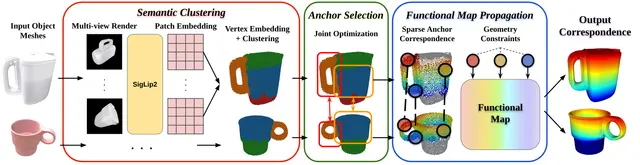
Correspondencia anclada semánticamente para la transferencia de habilidades robóticas sin ejemplos previos
Robotics6 ago

Correspondencia anclada semánticamente para la transferencia de habilidades robóticas sin ejemplos previos

SemAnCorr establece correspondencias densas entre objetos sin entrenamiento para transferir habilidades de manipulación sin ejemplos previos.

Xiaoxiang Dong, William Baron, Hongyi Chen +3

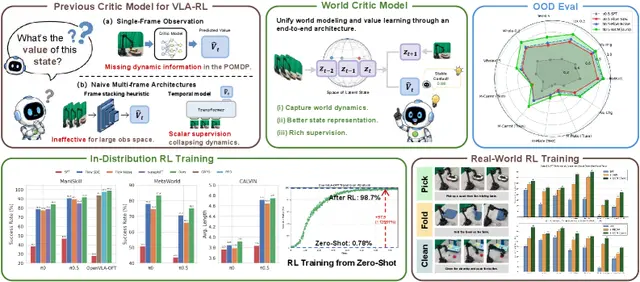
El modelo World Critic potencia el aprendizaje por refuerzo visión-lenguaje-acción
Robotics6 ago

El modelo World Critic potencia el aprendizaje por refuerzo visión-lenguaje-acción

El World Critic Model mejora de forma constante el RL visión-lenguaje-acción en 149 tareas de simulación y 7 tareas reales de manipulación.

Senyu Fei, Xiaopeng Yu, Siyin Wang +3

Políticas de difusión dinámicas que aprenden cuándo dejar de calcular
AI6 ago

Políticas de difusión dinámicas que aprenden cuándo dejar de calcular

Rohit Kumar Salla, Manoj Saravanan, Simon Stepputtis

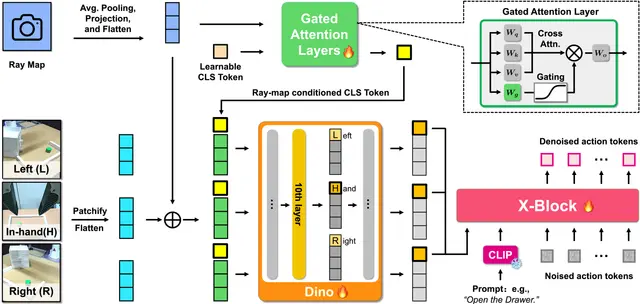
RayViT Keeps Robot Skills Working When Cameras Change Viewpoint
Robotics5 ago

RayViT Keeps Robot Skills Working When Cameras Change Viewpoint

Qian Wang, Longrui Chen, Peiran Sun +8

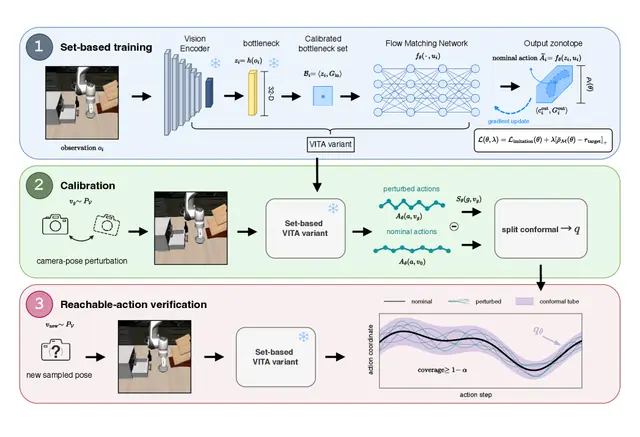
Verifying Visuomotor Policies With Set-Based Training Under Camera Uncertainty
Robotics5 ago

Verifying Visuomotor Policies With Set-Based Training Under Camera Uncertainty

This work makes probabilistic reachable-action verification tractable for visuomotor policies by keeping the visual encoder frozen and inserting a calibrated low-dimensional interface.

Yanliang Huang, Zhuocheng Zhang, Peng Xie +5

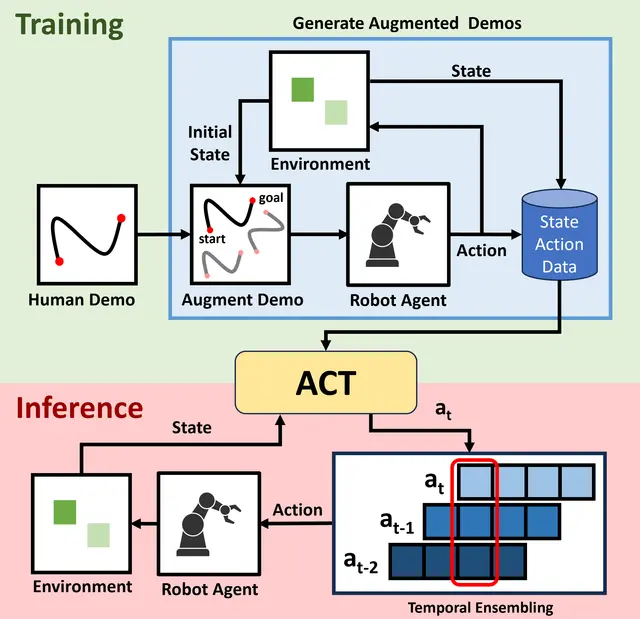
Why Action Chunking Improves Robot Policies — and How to Beat It
Robotics5 ago

Why Action Chunking Improves Robot Policies — and How to Beat It

Action chunking improves robot control through implicit ensembling — and randomized-delay ensembles can match or beat its performance without chunking.

Filippo Lazzati, Kyle Stachowicz, William Chen +3

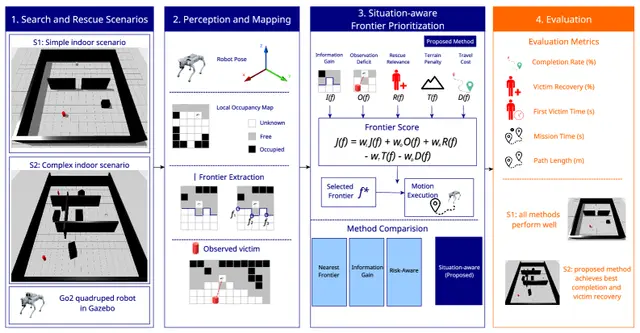
Priorización de Fronteras Sensible al Contexto para Robots Cuadrúpedos en Búsqueda y Rescate
Robotics4 ago

Priorización de Fronteras Sensible al Contexto para Robots Cuadrúpedos en Búsqueda y Rescate
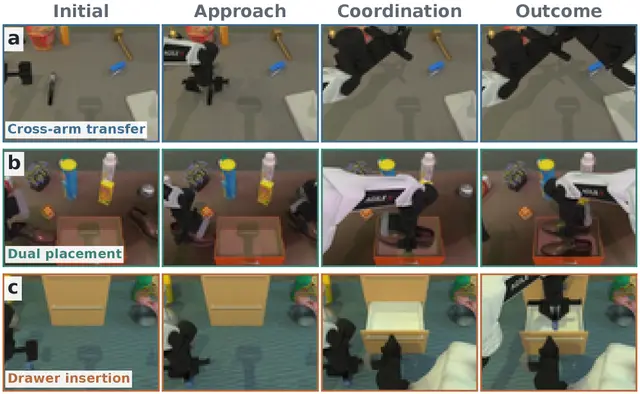
Kevin Farias, Santiago Martin, Barbara Flores +5

Contratos de Coordinación para la Intervención de Políticas Robóticas Bimanuales
AI4 ago

Contratos de Coordinación para la Intervención de Políticas Robóticas Bimanuales

Shuaijun Liu, Qifu Wen, Shuyang Hao +5

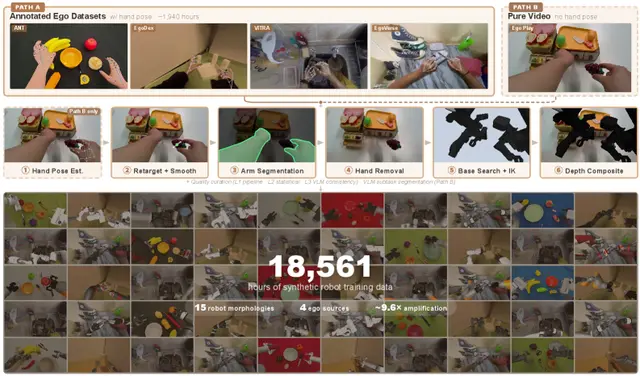
Vídeos cotidianos de humanos se convierten en 18.500 horas de datos de entrenamiento para robots
Robotics4 ago

Vídeos cotidianos de humanos se convierten en 18.500 horas de datos de entrenamiento para robots

Ego2Robot convierte vídeos egocéntricos en 18.561 horas de datos de entrenamiento para robots en 15 morfologías, mejorando el éxito en robots reales hasta en 14 puntos.

Ye Wang, Pei Lin, Xiong-Hui Chen +12

Equilibrio de Robots Humanoides: Cómo la Masa del Objeto Cambia la Estabilidad al Levantar
Humanoid3 ago

Equilibrio de Robots Humanoides: Cómo la Masa del Objeto Cambia la Estabilidad al Levantar
Una nueva investigación cuantifica cómo la masa del objeto afecta el equilibrio humanoide, identificando una masa crítica que maximiza la estabilidad en tareas de levantamiento.

Hyunjong Song, William Z. Peng, Joo H. Kim

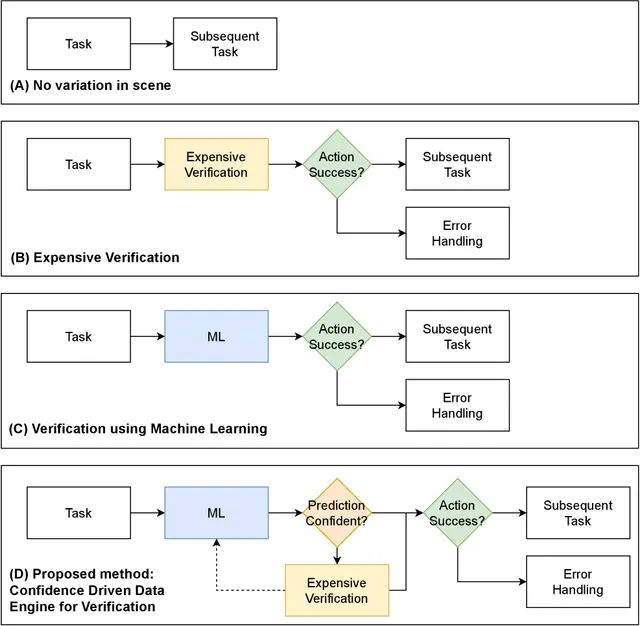
Control de Calidad en Inserción Robótica con Aprendizaje de Confianza Autosupervisado
Robotics3 ago

Control de Calidad en Inserción Robótica con Aprendizaje de Confianza Autosupervisado
Zebin Duan, Norbert Krüger, Juan Heredia +2

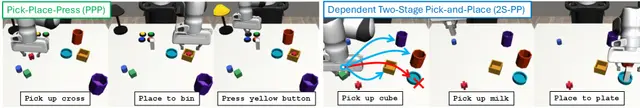
Generalización compositiva en tareas robóticas: cuando los datos dispersos fallan
Robotics3 ago

Generalización compositiva en tareas robóticas: cuando los datos dispersos fallan

Yixiao Wang, Cheng-En Wu, Lingfeng Sun +5

TacWAM: Modelo de Acción Mundial con Guía por Anclas y Percepción Táctil Consciente de la Mecánica
Robotics2 ago

TacWAM: Modelo de Acción Mundial con Guía por Anclas y Percepción Táctil Consciente de la Mecánica

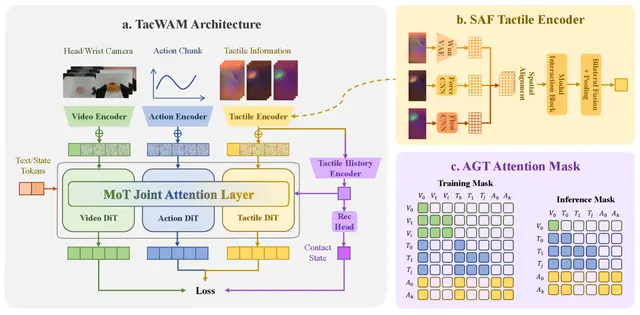
TacWAM extiende el entrenamiento de Modelos de Acción Mundial con historial táctil y predicción futura, permitiendo que la manipulación con contacto intensivo se beneficie de la supervisión de fuerza y deformación.

Lei Jin, Yiding Ma, Xin Zhang +3

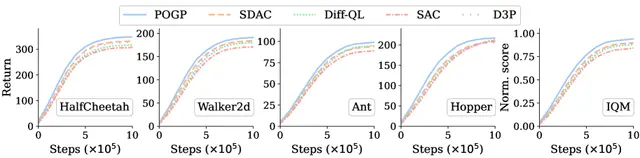
AI2 ago

El Ajuste de Cuantiles Refuerza los Modelos de Mundo Latentes para la Planificación Robótica
El emparejamiento cuantil-cuantil mantiene viva la regularización de modelos de mundo latentes en las colas, mejorando el éxito de la planificación en cuatro entornos de control.

Zhoushun Yu, Xiaoyu Hu, Xiangyu Xu

Sensor táctil de punta de dedo multiespectral reconstruye forma 3D y fuerza con precisión de 0,04 mm
Robotics2 ago

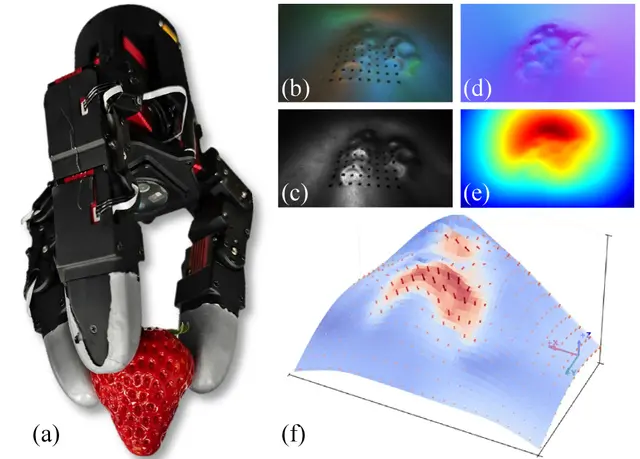
Sensor táctil de punta de dedo multiespectral reconstruye forma 3D y fuerza con precisión de 0,04 mm

Xiaofan Lu, Kaiji Huang, Jiahui Chen +3