Papers de investigación
Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
Robotics22 jun
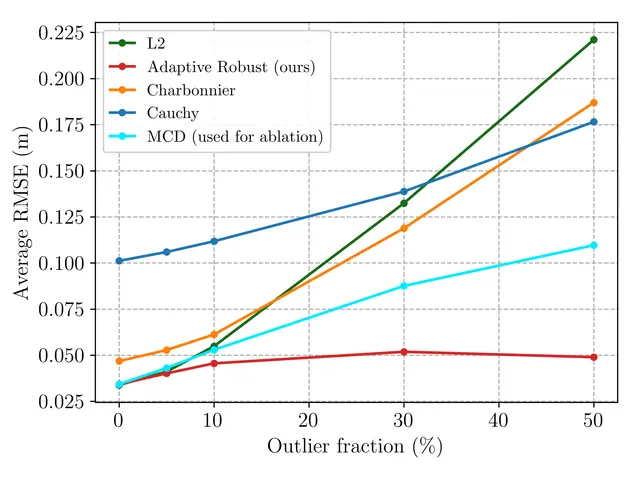
ARC: Estimación Robusta Adaptativa Maneja Valores Atípicos y Ruido Desconocido en Localización en Tiempo Real
Robotics22 jun
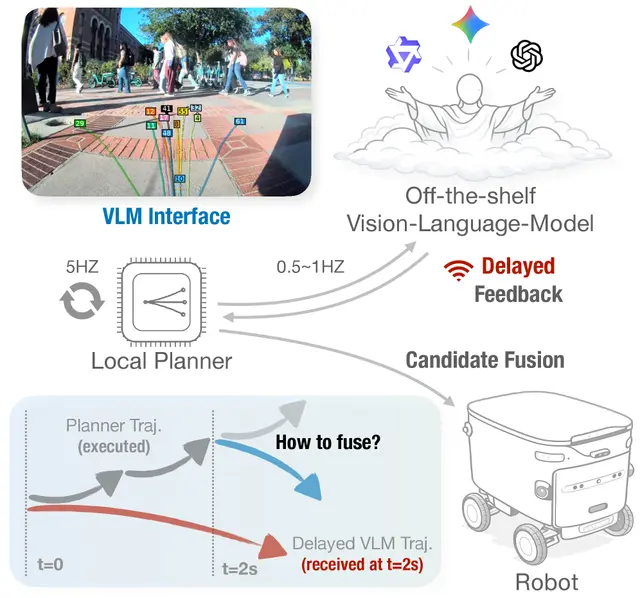
Cerebro Lento, Planificador Rápido: Manteniendo Robots Seguros Cuando la Visión por IA Tarda
Robotics21 jun
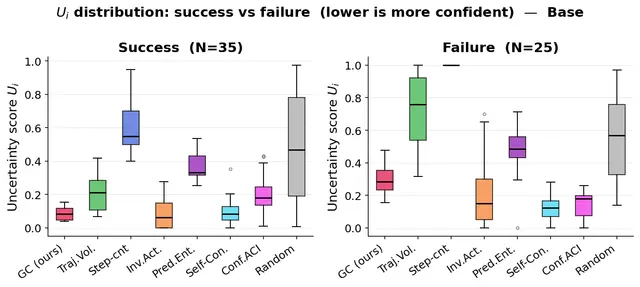
GroundControl: Anticipando Fallos de Navegación en Agentes Visión-Lenguaje mediante Incertidumbre Consistente con la Trayectoria
Robotics21 jun
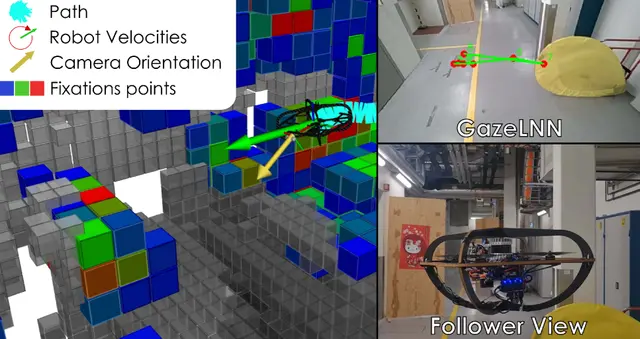
Predicción Rápida de la Atención Humana Permite Navegación de Drones Guiada por Fijación en Tiempo Real

Robotics21 jun
Nuevos algoritmos de planificación de movimiento hacen que los robots continuos sean más resistentes
AI19 jun
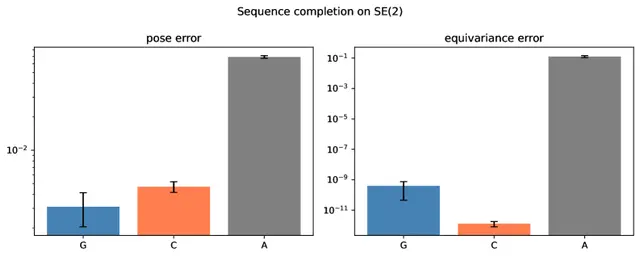
Nuevo Mecanismo de Atención Trata las Poses de Robots como Elementos de Grupo, Mejorando el Rendimiento
Robotics19 jun
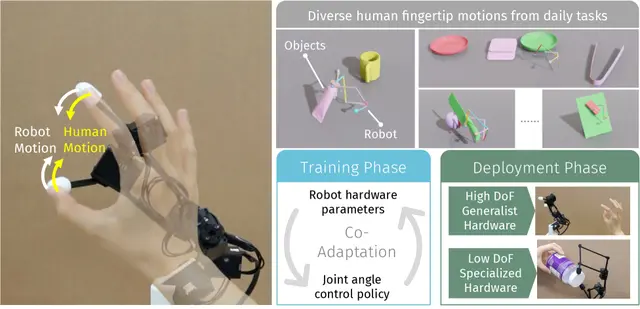
Generación de manos robóticas específicas para tareas a partir de demostraciones de movimiento de las yemas de los dedos humanos
Robotics19 jun
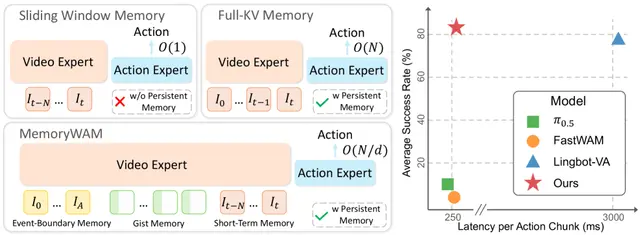
MemoryWAM: La Memoria Persistente Hace que los Modelos de Acción Robótica Sean Más Rápidos e Inteligentes
AI18 jun
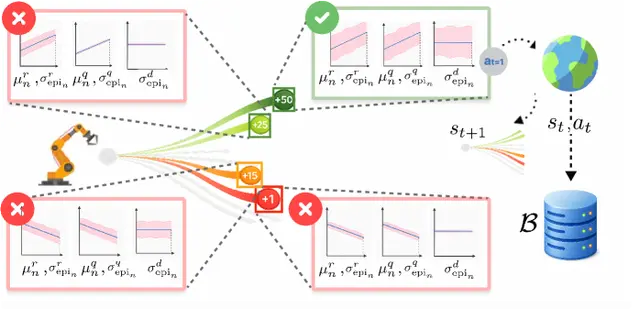
Nuevo algoritmo UBP2 usa la incertidumbre para aprender recompensas robóticas a partir de preferencias
Robotics18 jun
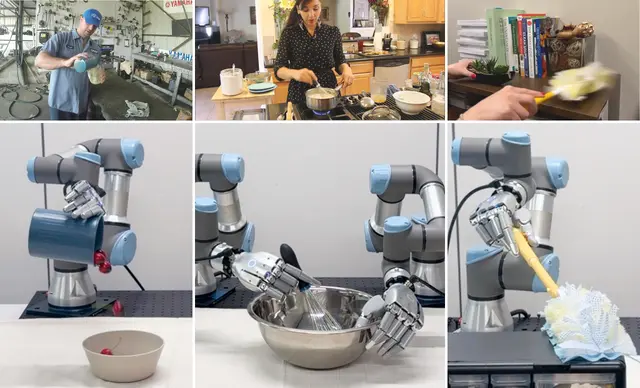
Haz lo que yo hago: Convertir vídeos humanos cotidianos en datos para robots diestros
Robotics18 jun
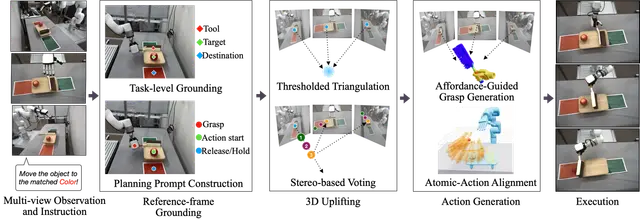
Manipulación diestra de horizonte largo y cero ejemplos con razonamiento VLM fundamentado en 3D multivista
Robotics17 jun
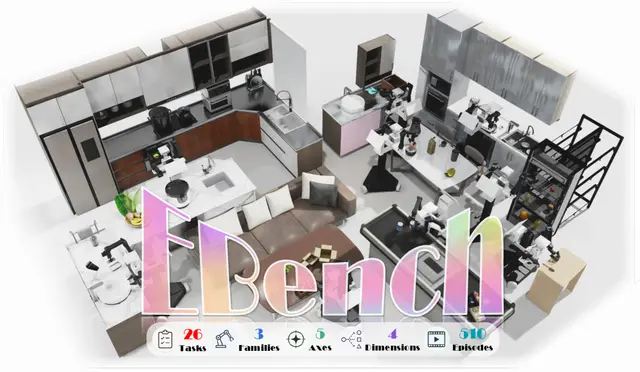
EBench: Un nuevo benchmark diagnostica las capacidades clave de robots de manipulación móvil
Robotics17 jun
MOCHI limpia datos ruidosos de interacción entre múltiples humanos y objetos
AI17 jun
Verificador visual ayuda a robots a mejorar su propia política sin reentrenamiento
AI16 jun
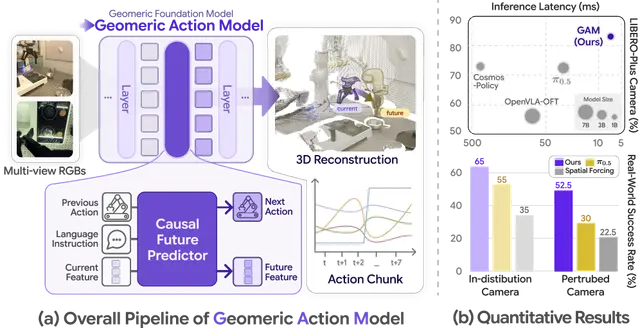
Modelo de Acción Geométrica Unifica la Predicción de Geometría y Acción para el Aprendizaje Robótico
Robotics16 jun
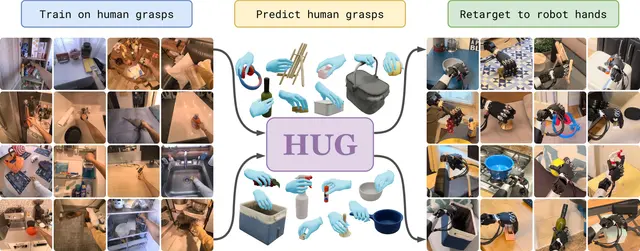
Human Universal Grasping: Un Modelo Que Aprende Agarre Naturales Diversos
Robotics16 jun
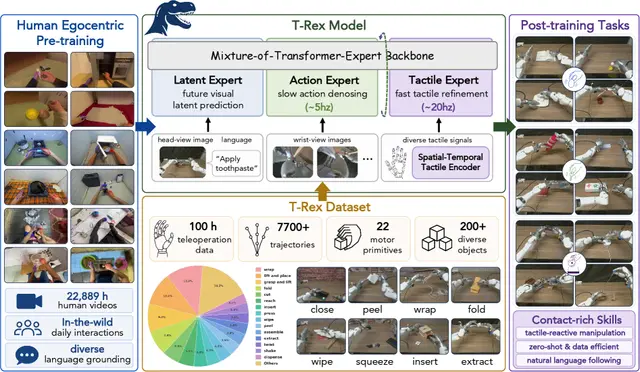
T-Rex: Manipulación diestra reactiva al tacto con manos robóticas
Robotics15 jun
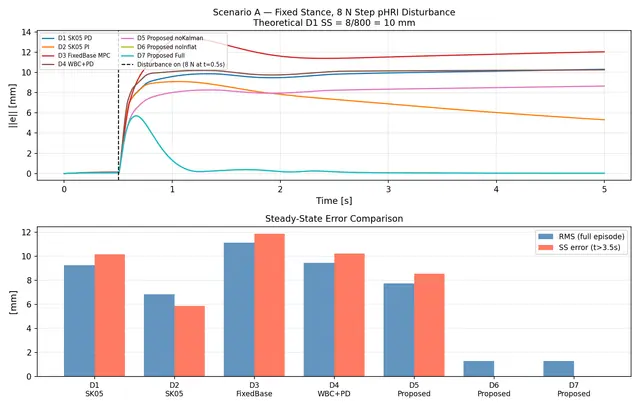
Control por impedancia predictivo para todo el cuerpo permite que robots con patas manejen empujes humanos de forma segura
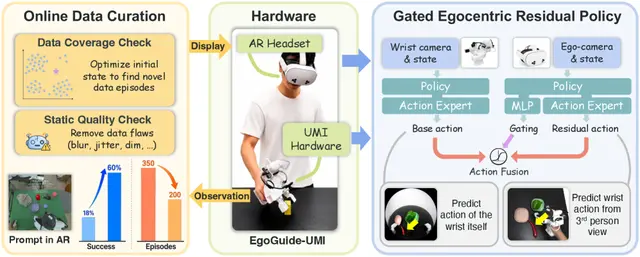
Robotics15 jun