Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
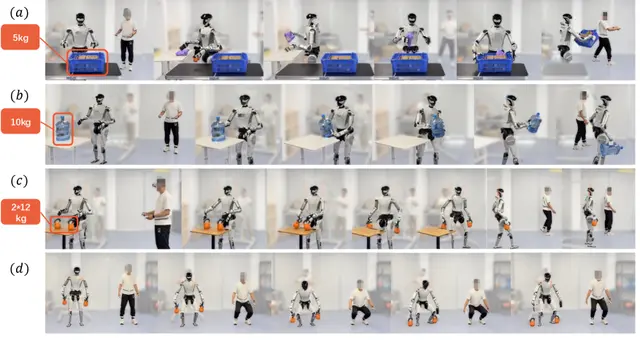
HEFT permite que un robot humanoide de tamaño real levante 24 kg durante teleoperación
Humanoid6 jul

HEFT permite que un robot humanoide de tamaño real levante 24 kg durante teleoperación

HEFT permite que un humanoide de tamaño real cargue 24 kg mientras es teleoperado vía VR, usando un currículo de carga adaptativo al movimiento y entrenamiento privilegiado.

Chenxin Liu, Qingzhou Lu, Guangxiao Yang, Xuanyang Shi +3

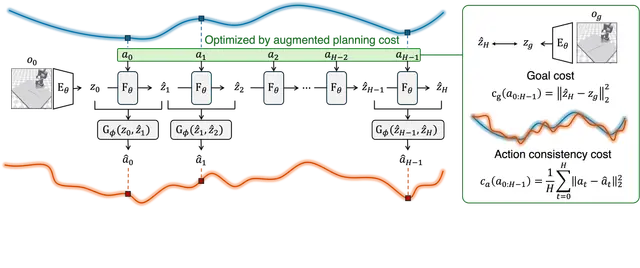
El marco ACID mejora la planificación robótica con verificación de consistencia de acciones
AI5 jul

El marco ACID mejora la planificación robótica con verificación de consistencia de acciones
Un nuevo marco de planificación en tiempo de decisión llamado ACID añade una simple verificación de consistencia de acciones a la planificación basada en modelos del mundo, mejorando la calidad del control en diversas tareas robóticas.

Gawon Seo, Dongwon Kim, Suha Kwak

LIME enseña a los robots a mirar según la intención lingüística
AI5 jul

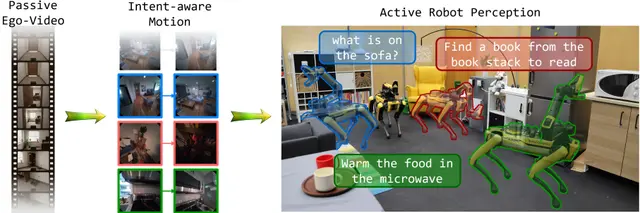
LIME enseña a los robots a mirar según la intención lingüística

Investigadores han creado LIME, un modelo de IA que predice hacia dónde debe apuntar una cámara basándose en instrucciones en lenguaje natural. Al aprender movimiento humano de cámara...

Boyang Sun, Jiajie Li, Yung-Hsu Yang +6

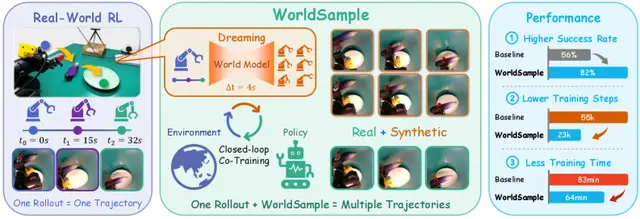
WorldSample: El muestreo del mundo real impulsa el aprendizaje robótico con aumento de datos de modelos mundiales
AI5 jul

WorldSample: El muestreo del mundo real impulsa el aprendizaje robótico con aumento de datos de modelos mundiales

Yuquan Xue, Le Xu, Zeyi Liu +5

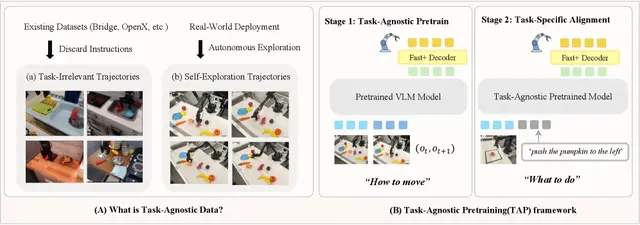
Preentrenamiento Sin Tareas Específicas: Enseñar a los Robots a Moverse Antes de Enseñarles Tareas
AI4 jul

Preentrenamiento Sin Tareas Específicas: Enseñar a los Robots a Moverse Antes de Enseñarles Tareas

Junhao Shi, Siyin Wang, Xiaopeng Yu +3

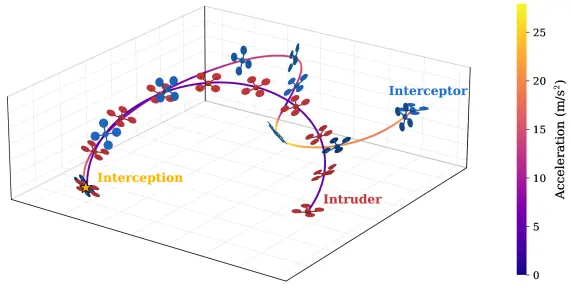
Simulación Diferenciable Entrena Drones para Interceptar Intrusos Usando Solo la Dirección
Robotics4 jul

Simulación Diferenciable Entrena Drones para Interceptar Intrusos Usando Solo la Dirección
Investigadores del RISC Lab han desarrollado una política de intercepción para cuadricópteros que rastrea y atrapa un dron intruso usando solo la dirección hacia el objetivo

Michael Anoruo, Xiaoyu Tian, Abhishek Rathod +5

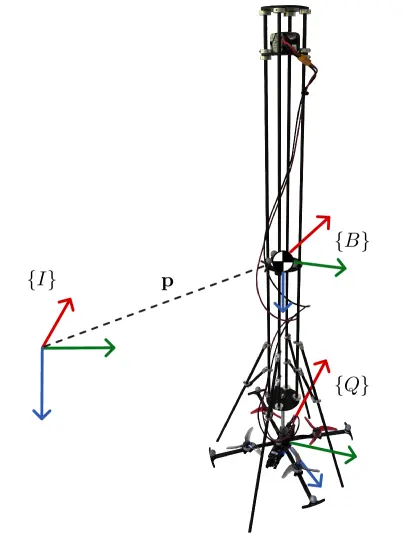
QuadRocket: un dron controla un péndulo volante similar a un cohete
drones4 jul

QuadRocket: un dron controla un péndulo volante similar a un cohete

QuadRocket usa un cuadricóptero unido mediante junta universal para controlar un cuerpo tipo cohete, permitiendo experimentos de control de empuje vectorial de bajo costo en interiores.

Pedro Santos, Joel Reis, Paulo Oliveira +1

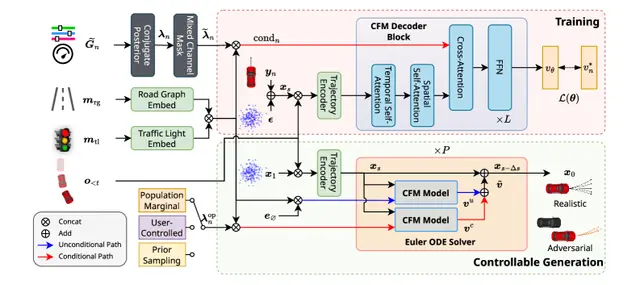
Agentes de tráfico controlables aprenden comportamientos de dirección a partir de variables latentes
AI3 jul

Agentes de tráfico controlables aprenden comportamientos de dirección a partir de variables latentes

Juanwu Lu, Junyu Zhu, Ziran Wang

Embodied.cpp permite inferencia C++ eficiente para IA incorporada en robots heterogéneos
Robotics3 jul

Embodied.cpp permite inferencia C++ eficiente para IA incorporada en robots heterogéneos
Ling Xu, Chuyu Han, Borui Li +6

Modelo de Acción Mundo Viso-Táctil para Manipulación con Contacto Intenso
Robotics3 jul

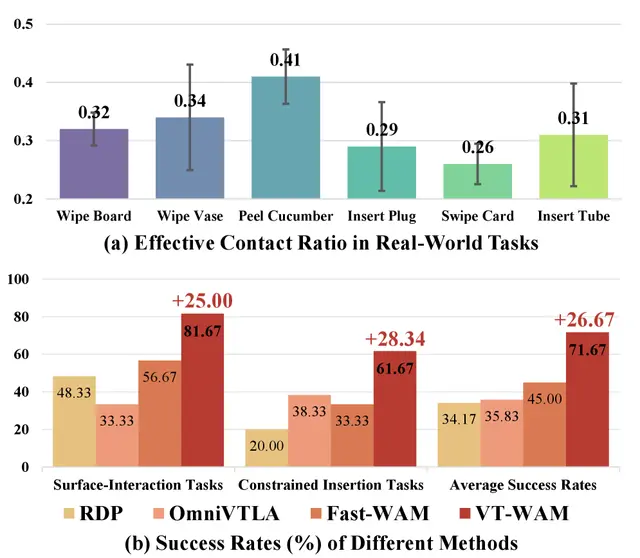
Modelo de Acción Mundo Viso-Táctil para Manipulación con Contacto Intenso

VT-WAM acopla dinámica de deformación táctil con predicción de acciones mediante emparejamiento de flujo viso-táctil-acción conjunto para manipulación con contacto intenso.

Shuai Tian, Yupeng Zheng, Yuhang Zheng +7

Teleoperación sin sensores usa dinámica inversa para control transparente
Robotics2 jul

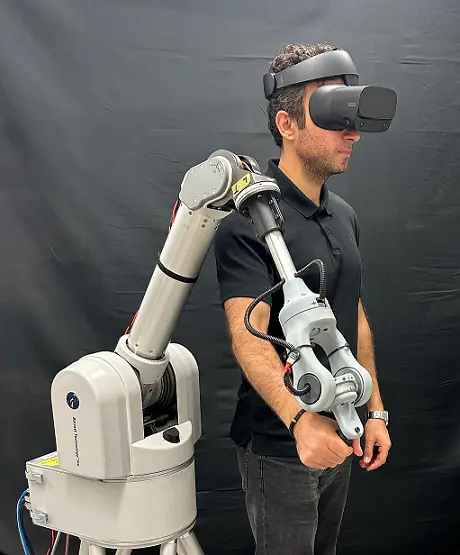
Teleoperación sin sensores usa dinámica inversa para control transparente

Una nueva arquitectura de control para teleoperación bilateral elimina sensores de fuerza/par usando dinámica inversa para estimar fuerzas externas en tiempo real.

Amir Noohian, Dylan Miller, Justin Valentine +2

Cotas de Error de Linealización Paralelas en GPU para Control Óptimo Robusto en Tiempo Real de Dinámicas No Lineales y de Redes Neuronales
AI2 jul

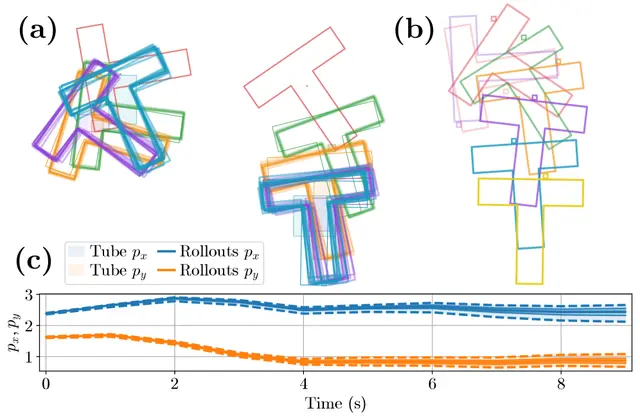
Cotas de Error de Linealización Paralelas en GPU para Control Óptimo Robusto en Tiempo Real de Dinámicas No Lineales y de Redes Neuronales

Jeffrey Fang, Keyi Shen, Anutam Srinivasan +1

FurnitureVLA: Cómo Enseñar Robots a Armar Muebles de IKEA con Modelos de Visión-Lenguaje-Acción
AI2 jul

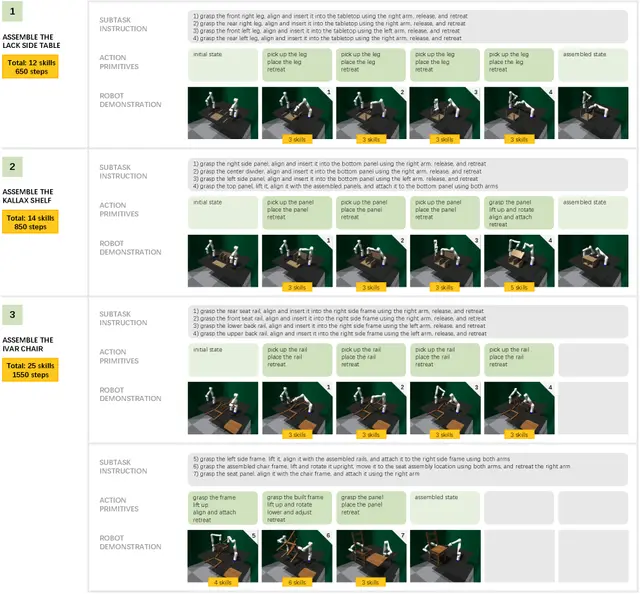
FurnitureVLA: Cómo Enseñar Robots a Armar Muebles de IKEA con Modelos de Visión-Lenguaje-Acción
Chenyang Ma, Yue Yang, Radu Corcodel +4

PrimeU: Robot Humanoide Que Aprende Tareas Viendo Videos Humanos
Humanoid1 jul

PrimeU: Robot Humanoide Que Aprende Tareas Viendo Videos Humanos

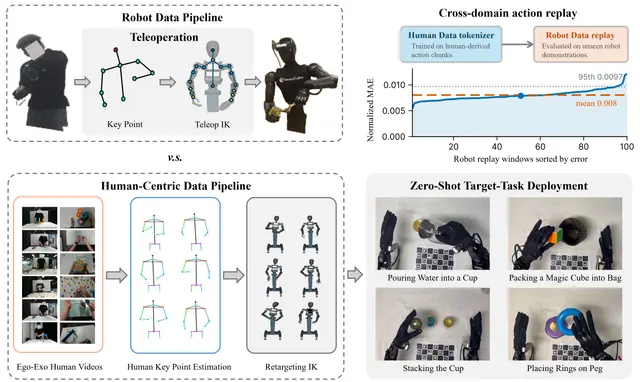
El humanoide PrimeU, alineado con el ser humano, aprende tareas de manipulación a partir de videos humanos ordinarios usando PhysDex, reduciendo la necesidad de datos robóticos en órdenes de magnitud.

Xiaopeng Lin, Ruoqi Yang, Shijie Lian +14

Preferencias libres ayudan a robots a aprender de la retroalimentación humana sin calificaciones rígidas
AI1 jul

Preferencias libres ayudan a robots a aprender de la retroalimentación humana sin calificaciones rígidas

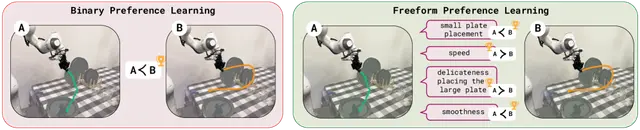
Aprender políticas robóticas a partir de preferencias humanas tradicionalmente obliga a los anotadores a dar una única puntuación binaria comparando dos trayectorias, colapsando juicios complejos en un solo número. El Aprendizaje por Preferencias Libres (FPL) pide a los anotadores que describan en lenguaje natural las dimensiones que les importan y proporcionen una preferencia separada para cada eje, preservando la riqueza de la retroalimentación humana.

Marcel Torne, Anubha Mahajan, Abhijnya Bhat +1

Modelo de mundo de video desacoplado acelera la planificación robótica sin sacrificar calidad
Robotics1 jul

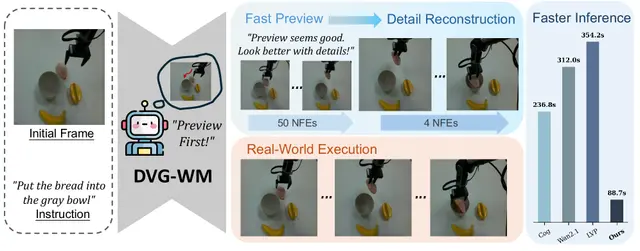
Modelo de mundo de video desacoplado acelera la planificación robótica sin sacrificar calidad
Ziyu Shan, Zhenyu Wu, Xiaofeng Wang +2

Planificación Secuencial mediante Puntos Clave Robóticos Anclados: Manipulación Robótica Sin Entrenamiento
Robotics30 jun

Planificación Secuencial mediante Puntos Clave Robóticos Anclados: Manipulación Robótica Sin Entrenamiento

Bryce Grant, Aryeh Rothenberg, Logan Senning +3

GROW²: Enseñando a los Robots a Seleccionar Herramientas y Encontrar sus Zonas Funcionales
AI30 jun

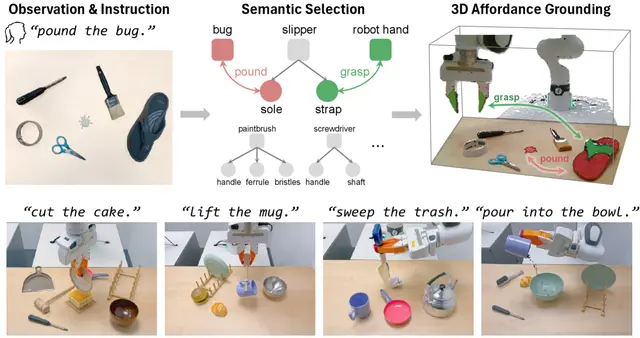
GROW²: Enseñando a los Robots a Seleccionar Herramientas y Encontrar sus Zonas Funcionales
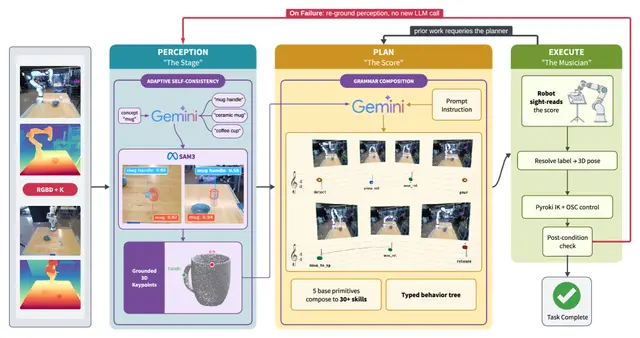
GROW² permite a los robots seleccionar la mejor herramienta improvisada de una escena desordenada y encontrar su zona funcional usando modelos de lenguaje visual y reconstrucción 3D.

Yuhong Deng, Yuyao Liu, David Hsu

Visión-Lenguaje-Cinemática: Aprendizaje de Locomoción-Manipulación Humanoide a partir de Interacciones Sintéticas en Escenas 3D Reconstruidas
Humanoid30 jun

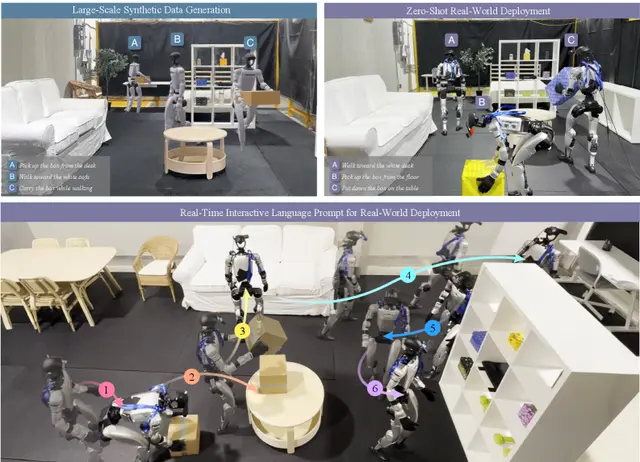
Visión-Lenguaje-Cinemática: Aprendizaje de Locomoción-Manipulación Humanoide a partir de Interacciones Sintéticas en Escenas 3D Reconstruidas

Conectar observaciones egocéntricas con la acción del cuerpo completo es un desafío fundamental para los robots humanoides en entornos centrados en humanos. Un humanoide m...

Yen-Jen Wang, Jiaman Li, Sirui Chen +9

CacheMPC: Control Predictivo por Modelo con Caché Certificado para Locomoción Cuadrúpeda
Robotics29 jun

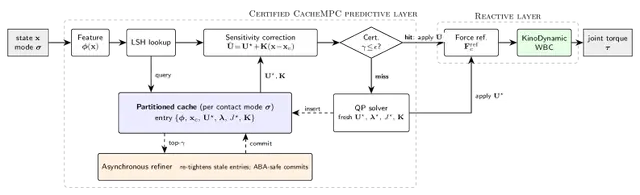
CacheMPC: Control Predictivo por Modelo con Caché Certificado para Locomoción Cuadrúpeda

Nimesh Khandelwal, Mehul Anand, Shakti S. Gupta +1