Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
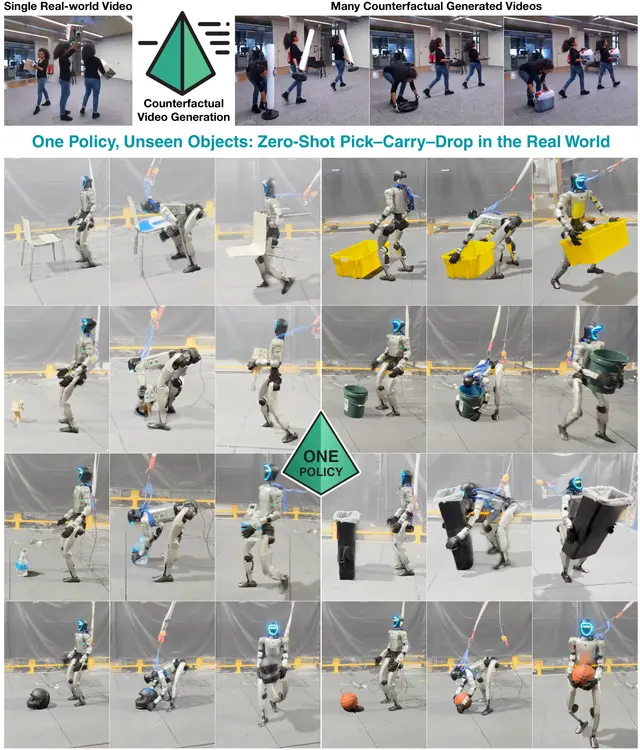
Los vídeos contrafactuales amplían la manipulación de objetos por humanoides de la simulación a la realidad
Humanoid30 sept

Los vídeos contrafactuales amplían la manipulación de objetos por humanoides de la simulación a la realidad

¿Cómo pueden aprender los humanoides a interactuar con los diversos objetos que encuentran en la vida cotidiana?

Zihan Wang, Zhen Wu, Pieter Abbeel, Rocky Duan +5

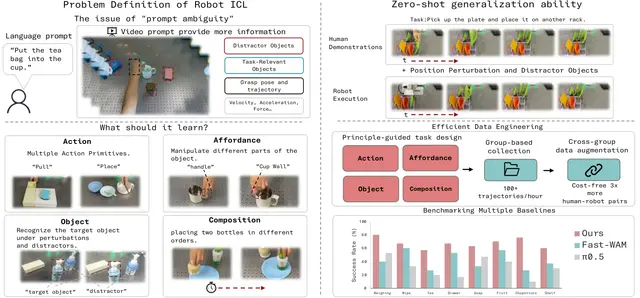
Los robots aprenden nuevas habilidades de manipulación con vídeos, no mediante teleoperación
Robotics30 sept

Los robots aprenden nuevas habilidades de manipulación con vídeos, no mediante teleoperación
Una receta de aprendizaje visual enseña a los robots a interpretar vídeos humanos de manipulación e ignorar cambios irrelevantes en objetos y escenas.

Minxing Li, Minghao Han, Weizhi Zhao +10

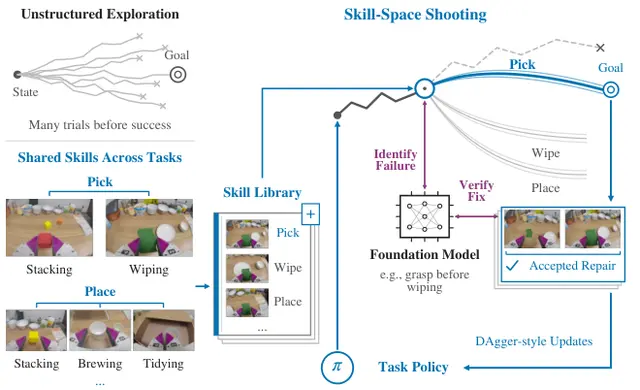
Cómo los robots mejoran sus políticas reutilizando habilidades para corregir sus fallos
AI30 sept

Cómo los robots mejoran sus políticas reutilizando habilidades para corregir sus fallos
Ampliar el uso de robots a más tareas reales exige que sus políticas sigan mejorando tras el despliegue, sin depender de la guía humana continua.

Zihang Rui, Renhao Wang, Haoxu Huang +1

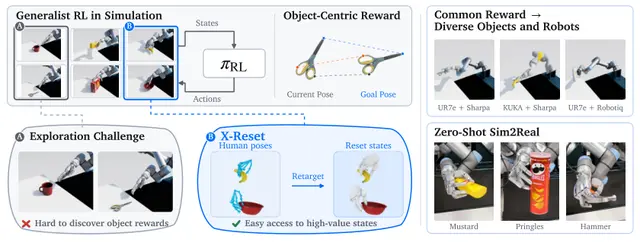
Las demostraciones humanas ayudan a las manos robóticas a aprender a manipular objetos
AI29 sept

Las demostraciones humanas ayudan a las manos robóticas a aprender a manipular objetos
Prithwish Dan, Chenyang Ma, Wei Zhan

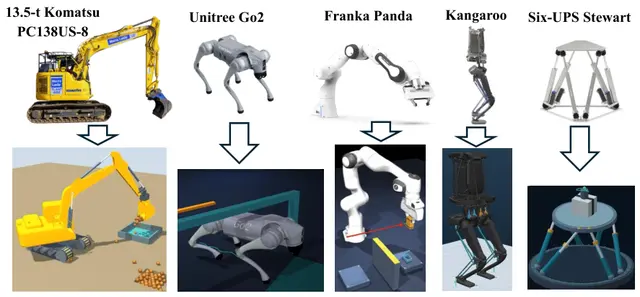
RoboCompiler: compilación de robots de cadena cerrada para un control y una simulación coherentes
Robotics29 sept

RoboCompiler: compilación de robots de cadena cerrada para un control y una simulación coherentes
Mehdi Heydari Shahna, Joongheon Kim, Jouni Mattila

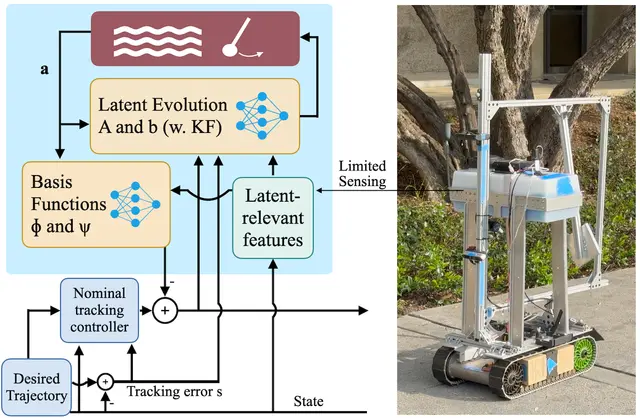
Cómo aprenden los robots a modelar perturbaciones ocultas para mejorar el control
AI29 sept

Cómo aprenden los robots a modelar perturbaciones ocultas para mejorar el control

Un modelo contractivo aprendido de las perturbaciones permite a los controladores adaptativos predecir fuerzas ocultas que cambian con el tiempo.

Min Kim, José Leonardo Brenes, Fred Hadaegh +1

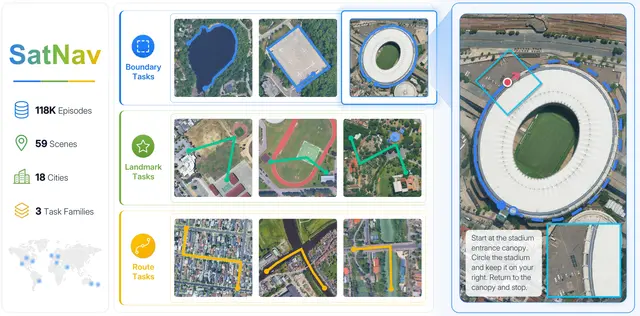
SatNav: evaluación de la navegación de UAV a largo plazo con imágenes satelitales
drones28 sept

SatNav: evaluación de la navegación de UAV a largo plazo con imágenes satelitales

SatNav define tres familias de tareas —Perímetro, Hitos y Rutas— para evaluar aspectos complementarios de la navegación a largo plazo que exige mucha memoria.

Jiajun Jiang, Chunliang Hua, Zichun Chen +4

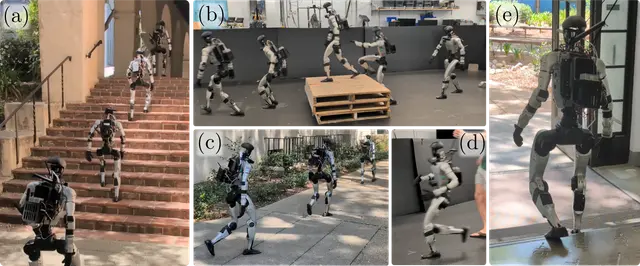
Los robots humanoides aprenden a caminar, correr, saltar e interpretar terrenos irregulares
Humanoid28 sept

Los robots humanoides aprenden a caminar, correr, saltar e interpretar terrenos irregulares
Zachary Olkin, William D. Compton, Aaron D. Ames

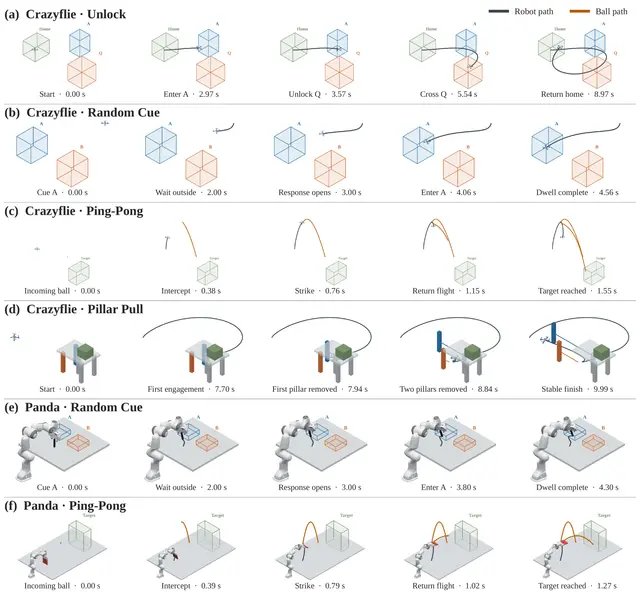
Aprendizaje de políticas robóticas guiado por STL a partir de señales de éxito escasas para el control
Robotics28 sept

Aprendizaje de políticas robóticas guiado por STL a partir de señales de éxito escasas para el control

Hongrui Zheng, Cristian Ioan Vasile, Antonio Loquercio +1

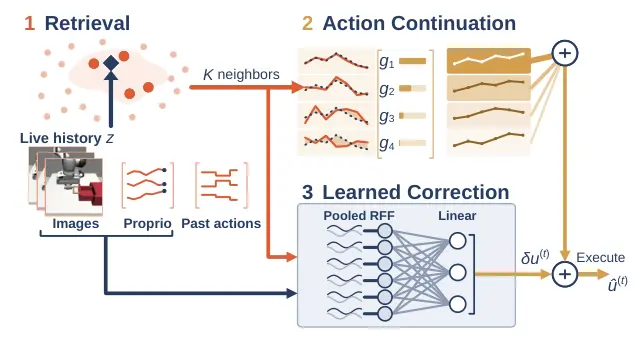
Clonación del comportamiento robótico sin entrenamiento mediante recuperación y continuación de acciones
Robotics27 sept

Clonación del comportamiento robótico sin entrenamiento mediante recuperación y continuación de acciones

Los grandes conjuntos de datos y las representaciones preentrenadas han impulsado los avances en el aprendizaje por imitación de robots.

Maximilian Adang, Timothy Chen, Lars Osterberg +2

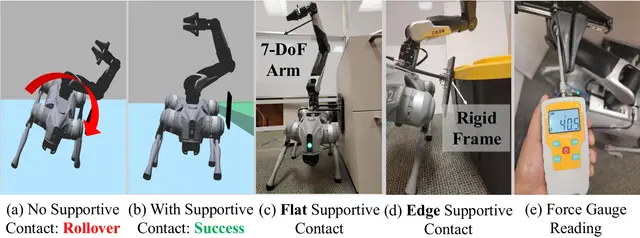
Selección de contactos con el entorno para la locomoción y manipulación con robots con patas
Robotics27 sept

Selección de contactos con el entorno para la locomoción y manipulación con robots con patas
Para abordar estos desafíos, desarrollamos Capability-Tradeoff Contact Selection (CTCS) para seleccionar contactos con el entorno según la tarea.

Al Jaber Mahmud, Shuai Li, Xuan Wang

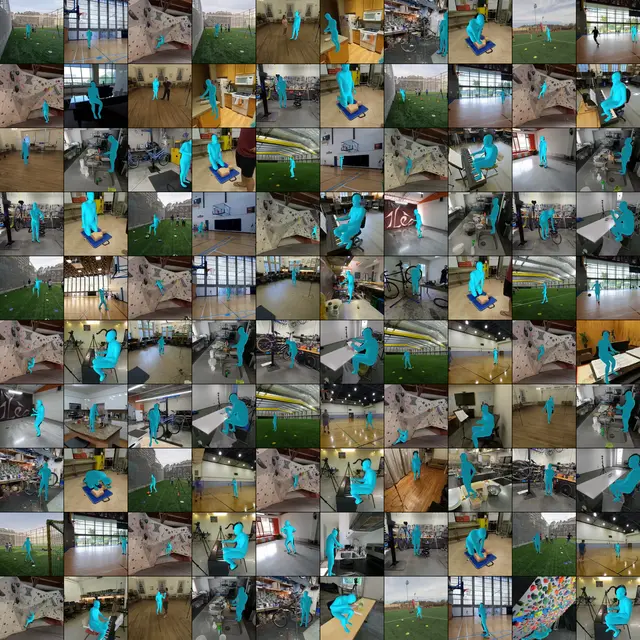
Conjunto de datos de mallas humanas Ego-Exo4D para reconstruir el movimiento 4D a partir de vídeo multicámara
Robotics27 sept

Conjunto de datos de mallas humanas Ego-Exo4D para reconstruir el movimiento 4D a partir de vídeo multicámara

Abhiram Maddukuri, Georgios Pavlakos

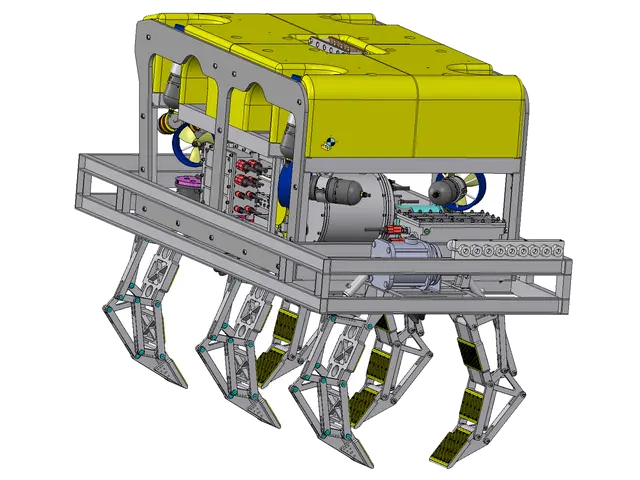
Los modelos del mundo centrados en objetos ayudan a los ROV submarinos a planificar salvamentos más seguros
AI26 sept

Los modelos del mundo centrados en objetos ayudan a los ROV submarinos a planificar salvamentos más seguros

Yuncong Yang, Jinlong Li, Yulong Xue +4

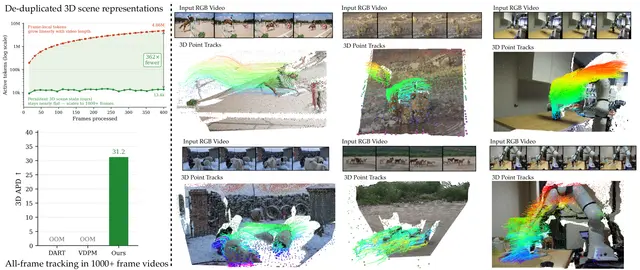
Seguimiento denso de puntos 3D con deduplicación mediante ventana deslizante
AI26 sept

Seguimiento denso de puntos 3D con deduplicación mediante ventana deslizante

Al final de cada ventana, voxelizamos la nube de características según las posiciones objetivo predichas.

Ayush Jain, Sreeharsha Paruchuri, Ishita Gupta +5

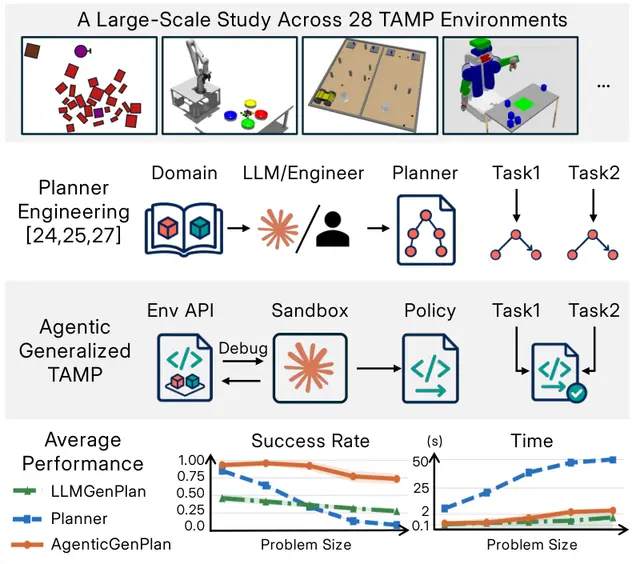
Cómo los agentes de programación resuelven la planificación generalizada de tareas y movimiento robóticos
AI26 sept

Cómo los agentes de programación resuelven la planificación generalizada de tareas y movimiento robóticos

Cada entorno se representa mediante un proceso de decisión de Markov (MDP) y una descripción de la tarea.

Matteo Merler, Bowen Li, Josh Roy +4

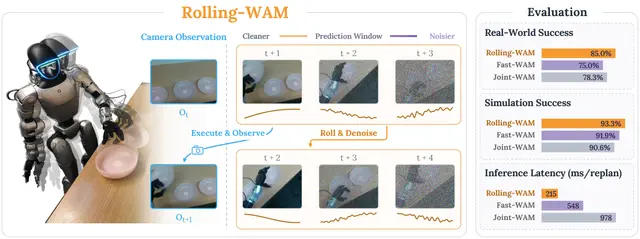
Modelos de Acción del Mundo Deslizantes para una Manipulación Robótica en Lazo Cerrado más Rápida
AI25 sept

Modelos de Acción del Mundo Deslizantes para una Manipulación Robótica en Lazo Cerrado más Rápida
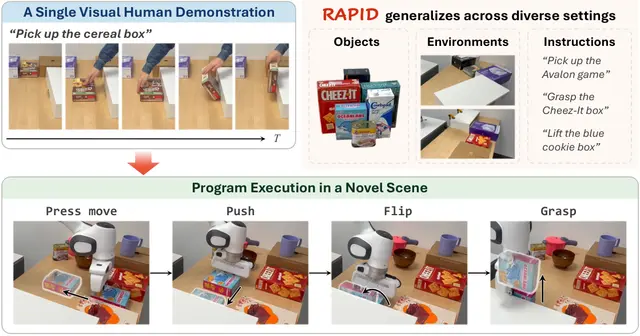
Yinghua Zhou, Junjie Ye, Yiqi Zhao +8

RAPID permite generalizar los programas de manipulación robótica a diversas escenas nuevas
AI25 sept

RAPID permite generalizar los programas de manipulación robótica a diversas escenas nuevas
Yuyao Liu, Jiayuan Mao, David Hsu +2

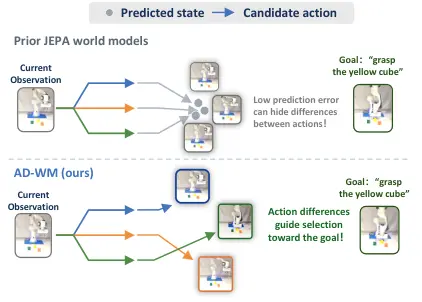
Los modelos del mundo discriminativos de acciones mejoran el control robótico contrafactual
AI25 sept

Los modelos del mundo discriminativos de acciones mejoran el control robótico contrafactual
El entrenamiento y la planificación de AD-WM usan objetivos de predicción del residual latente y recuperación de acciones para crear transiciones discriminativas.

Jiabin Qiu, Zixuan Chen, Hongye Cao +3

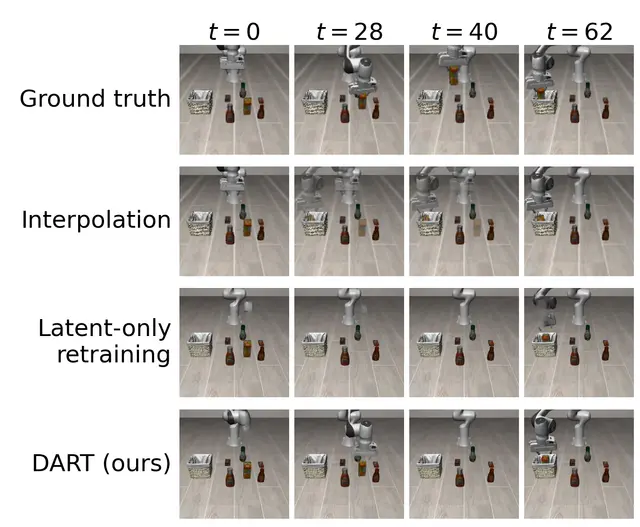
Cómo DART restaura el movimiento perdido en modelos del mundo congelados para robots
AI24 sept

Cómo DART restaura el movimiento perdido en modelos del mundo congelados para robots

DART explica por qué los modelos de mundo latente congelados pierden movimiento y recupera la dinámica sin modificar la representación visual.

Xiwen Chen, Rigaudiere Z. Li, Zhiruo Zhou +2

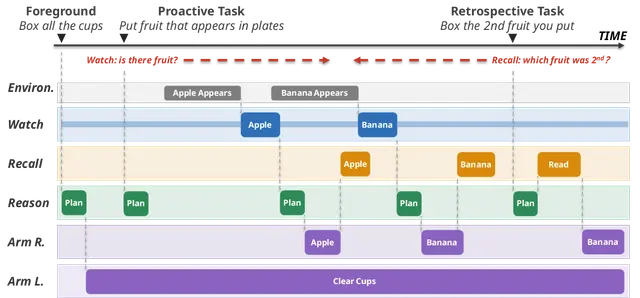
Robots de funcionamiento continuo observan, recuerdan y actúan en flujos concurrentes de doble brazo
Robotics24 sept

Robots de funcionamiento continuo observan, recuerdan y actúan en flujos concurrentes de doble brazo

Ding Yi, Peiwen Sun, Chenchu Rong +4