Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
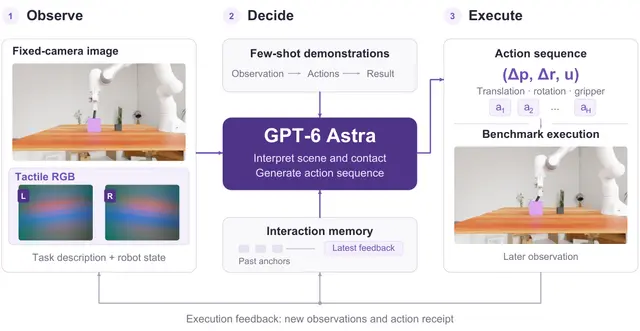
Cómo GPT-6 Astra usa la visión y el tacto para tareas robóticas complejas
Roboticshace 20 d

Cómo GPT-6 Astra usa la visión y el tacto para tareas robóticas complejas

Astra combina imágenes visuales y táctiles para manipular objetos en simulación, pero diagnosticar contactos y aplicar correcciones precisas sigue siendo difícil.

Chen Yang, Linzhe Shi, Hang Zhang, Mu Xu +2

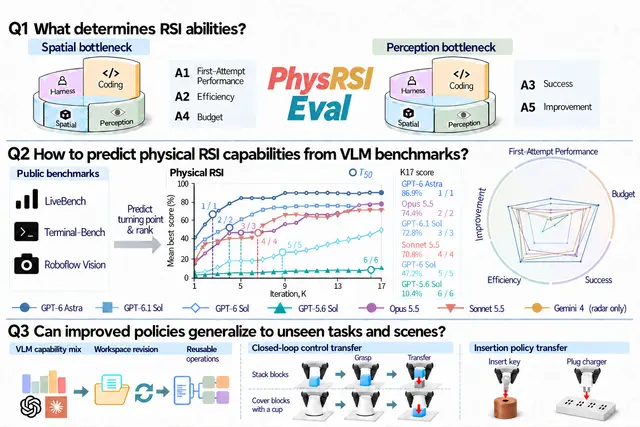
Cómo mejoran los LLM la manipulación robótica mediante retroalimentación física y práctica repetida
AIhace 20 d

Cómo mejoran los LLM la manipulación robótica mediante retroalimentación física y práctica repetida

Los agentes LLM de vanguardia demuestran capacidades notables para generar directamente acciones de manipulación robótica.

Zekai Li, Jiayi Yu, Jinlu Zhang +8

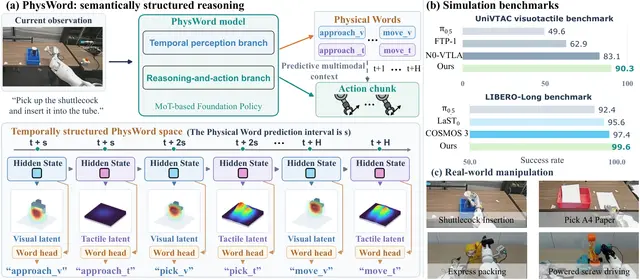
Las palabras de acción ayudan a los robots manipuladores a predecir mejor el movimiento y el contacto, y a reutilizar acciones
Roboticshace 20 d

Las palabras de acción ayudan a los robots manipuladores a predecir mejor el movimiento y el contacto, y a reutilizar acciones

PhysWord ayuda a los robots manipuladores a predecir el movimiento y el contacto futuros mediante representaciones visuales y táctiles reutilizables de acciones.

Jiaming Liu, Xinghao Zhu, Yiming Zhang +8

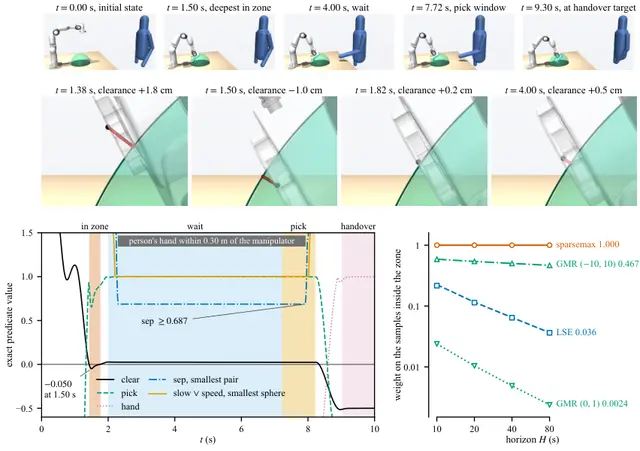
SparseMax-dSTL permite una optimización de trayectorias con lógica temporal formalmente correcta
Roboticshace 21 d

SparseMax-dSTL permite una optimización de trayectorias con lógica temporal formalmente correcta
Sai Sandeep Damera, Ryan Matheu, John S. Baras +1

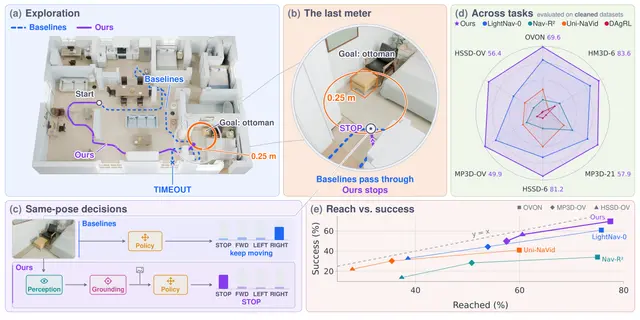
Por qué los robots alcanzan sus objetivos de navegación, pero no consiguen detenerse correctamente
Roboticshace 21 d

Por qué los robots alcanzan sus objetivos de navegación, pero no consiguen detenerse correctamente

Xinhao Liu, Yunsheng Tian, Yuheng Qiu +4

Ensamblaje robótico preciso de la simulación al mundo real, basado en propiocepción, con pasadores, engranajes y tuercas diversas
Roboticshace 21 d

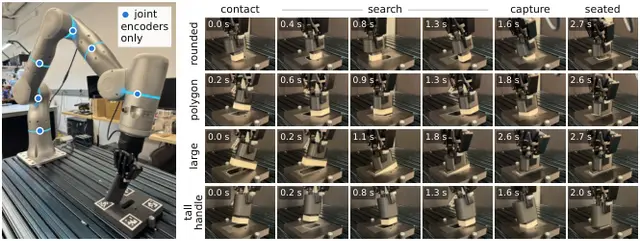
Ensamblaje robótico preciso de la simulación al mundo real, basado en propiocepción, con pasadores, engranajes y tuercas diversas

Los pasadores son prismas de sección transversal, tamaño, relación de aspecto, masa y longitud variables, con una holgura de 1.0–1.5 mm por lado.

Antonia Bronars, Younghyo Park, Kushal Kedia +1

Los robots aprenden a hacer mejores preguntas sobre lo que la gente realmente quiere
AIhace 22 d

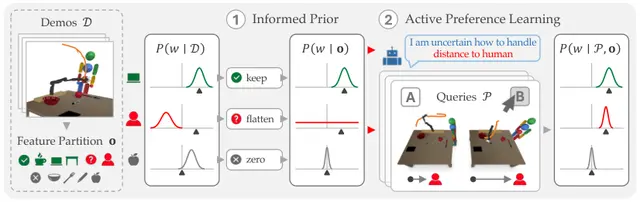
Los robots aprenden a hacer mejores preguntas sobre lo que la gente realmente quiere

Un método de aprendizaje de preferencias detecta retroalimentación humana incompleta, mejora los supuestos iniciales y plantea preguntas más precisas.

Helena Merker, Nick Walker, Andreea Bobu

Percepción activa para una inspección autónoma de naves espaciales con mejor iluminación en órbita
Roboticshace 22 d

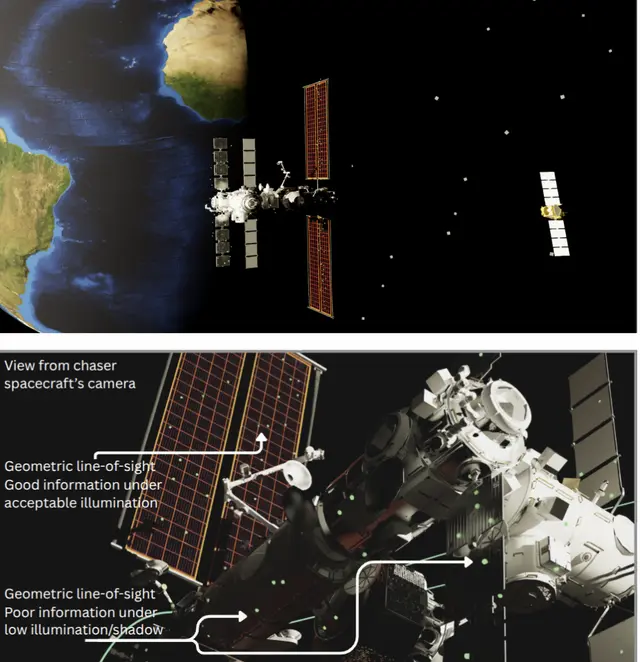
Percepción activa para una inspección autónoma de naves espaciales con mejor iluminación en órbita

Sagarika Rao Valluri, Benjamin Riviere

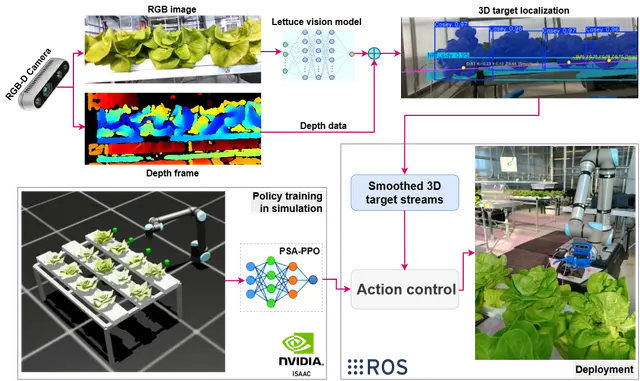
Aprendizaje sim-to-real con trayectorias seguras para la cosecha de lechuga hidropónica
Roboticshace 22 d

Aprendizaje sim-to-real con trayectorias seguras para la cosecha de lechuga hidropónica
Al Bashir, Partho Ghose, Yibin Wang +4

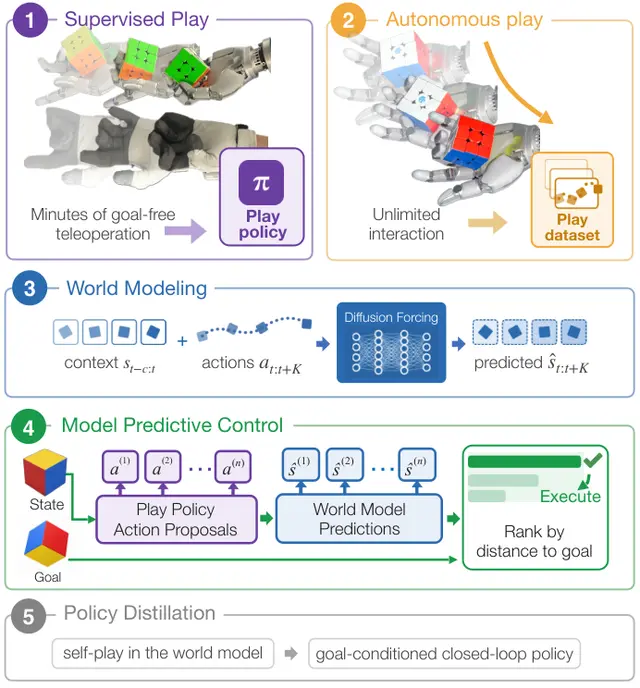
Manipulación diestra de robots mediante juego supervisado y planificación
AIhace 23 d

Manipulación diestra de robots mediante juego supervisado y planificación

DSP convierte el juego humano limitado sin objetivos en datos autónomos de contacto, un modelo del mundo condicionado por acciones y control MPC guiado por el juego.

Botao He, Yiming Dou, Yiannis Aloimonos +3

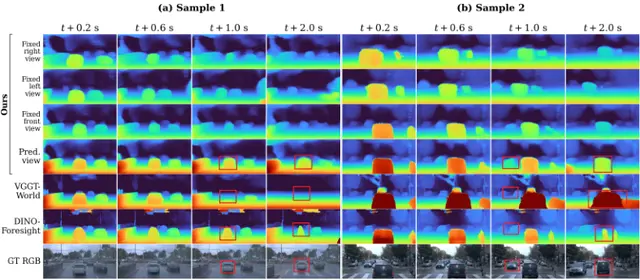
GeoState ayuda a los robots a predecir escenas 3D más allá del campo de visión de su cámara
AIhace 23 d

GeoState ayuda a los robots a predecir escenas 3D más allá del campo de visión de su cámara
GeoState predice un estado geométrico 3D desacoplado de la vista y luego lo decodifica para el punto de vista de cámara solicitado.

Hongchang Liu, Jian Liu, Yujuan Ding +5

Cómo la coevolución de los entornos de entrenamiento robótico ayuda a las políticas a aprender y adaptarse mejor
AIhace 23 d

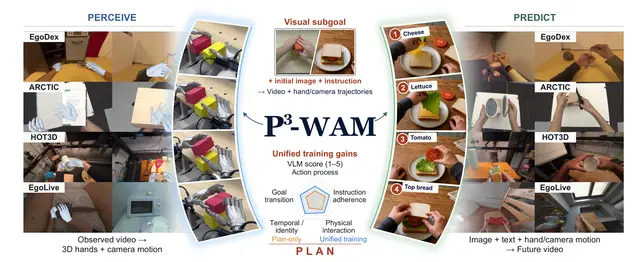
Cómo la coevolución de los entornos de entrenamiento robótico ayuda a las políticas a aprender y adaptarse mejor

Tianjiao Yu, Zhilin Ou, Yifan Shen +5

Los robots diestros ven, predicen y planifican con un único modelo de mundo y acción
Roboticshace 24 d

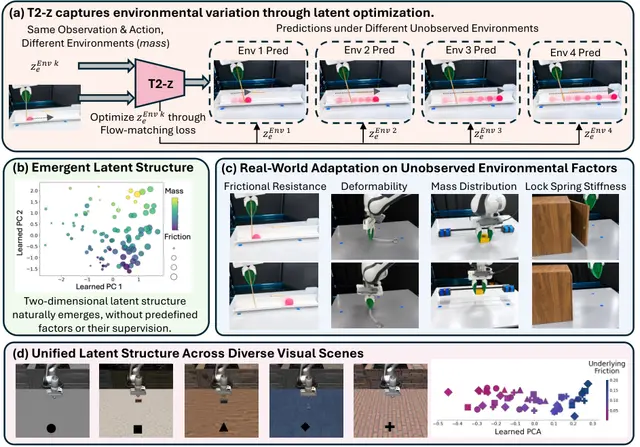
Los robots diestros ven, predicen y planifican con un único modelo de mundo y acción
Zirui Wu, Chen Guo, Tianjian Jiang +11

T2-z optimiza latentes del entorno para modelos del mundo robóticos en tiempo de prueba
AIhace 24 d

T2-z optimiza latentes del entorno para modelos del mundo robóticos en tiempo de prueba
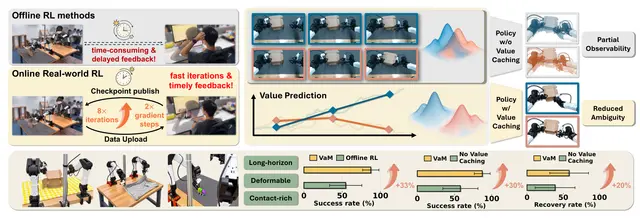
T2-z incorpora condicionamiento mediante latentes del entorno a modelos del mundo robóticos.

Chenyuan Zhou, Yining Hong, Huang Huang +9

Las políticas robóticas convierten predicciones de valor en memoria para aprender en línea
Roboticshace 24 d

Las políticas robóticas convierten predicciones de valor en memoria para aprender en línea
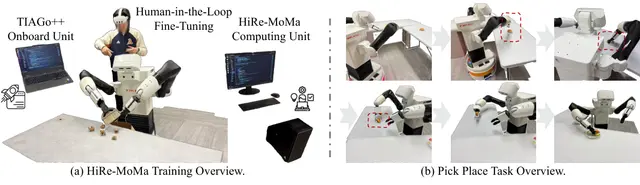
VaM aporta a las políticas robóticas predicciones almacenadas del progreso de la tarea, para aprender mejor de demostraciones y de la experiencia en despliegue.

Wenye Yu, Yijin Chen, Kaiyi Xiong +7

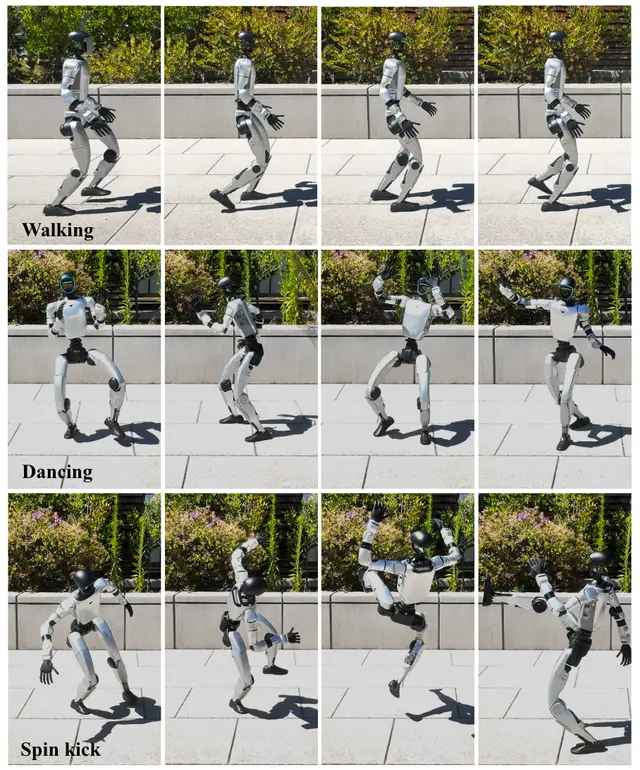
La guía humana escasa entrena robots móviles para tareas de manipulación de objetos en el mundo real
AIhace 25 d

La guía humana escasa entrena robots móviles para tareas de manipulación de objetos en el mundo real

Zhefei Gong, Hefeifei Jiang, Zehao Wang +1

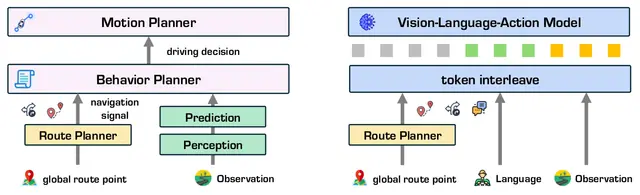
La difusión genera controladores para robots humanoides a partir de pesos
Humanoidhace 25 d

La difusión genera controladores para robots humanoides a partir de pesos

Huixuan Cheng, Bike Zhang, Shankar Sastry +1

Una IA de conducción que comprueba primero si las instrucciones de navegación son seguras
Roboticshace 25 d

Una IA de conducción que comprueba primero si las instrucciones de navegación son seguras
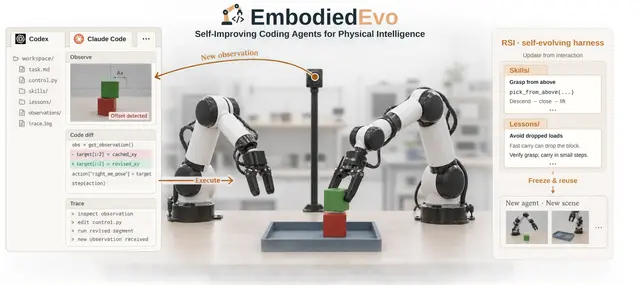
SafeDriveVLA contrasta las instrucciones de navegación con la escena de conducción y usa etiquetas de modo y un modelo del mundo para reducir acciones inseguras.

Shaoyuan Xie, Zihan Zhang, Jingxuan Wang +6

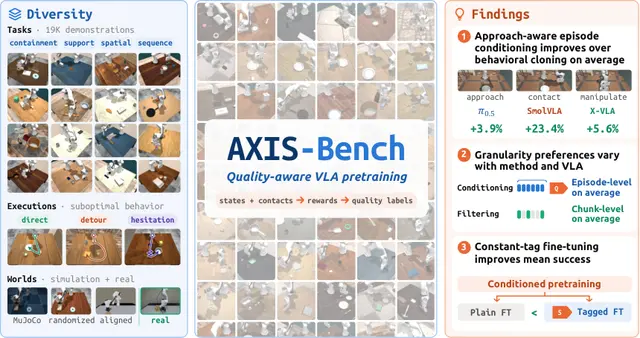
EmbodiedEvo: agentes de programación crean habilidades reutilizables para tareas físicas con robots
Roboticshace 26 d

EmbodiedEvo: agentes de programación crean habilidades reutilizables para tareas físicas con robots

El enfoque del código como mundo organiza la interacción con el entorno físico en dos niveles de código.

Wenyi Li, Yizhe Chi, Youjie Zheng +8

Las etiquetas de calidad mejoran el preentrenamiento VLA para robots, pero las decisiones metodológicas también importan
AIhace 26 d

Las etiquetas de calidad mejoran el preentrenamiento VLA para robots, pero las decisiones metodológicas también importan

Mingxuan Yan, Litian Gong, Dihong Huang +19