Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
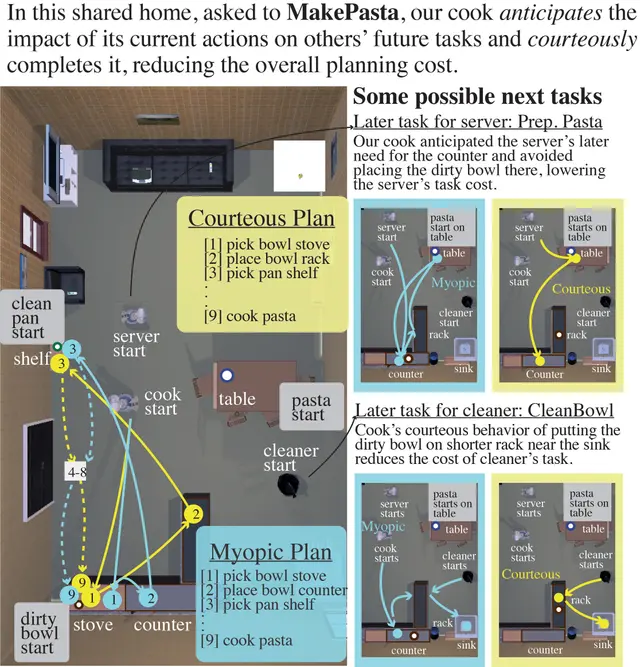
La anticipación cortés permite a los robots planificar mejor en espacios compartidos sin conflictos
AI26 jul

La anticipación cortés permite a los robots planificar mejor en espacios compartidos sin conflictos

Un marco para reducir costos acumulativos de tareas en entornos compartidos persistentes planificando cortésmente en torno a las necesidades anticipadas de otros robots.

Md Ridwan Hossain Talukder, Roshan Dhakal, Elizabeth Phillips, Gregory J. Stein

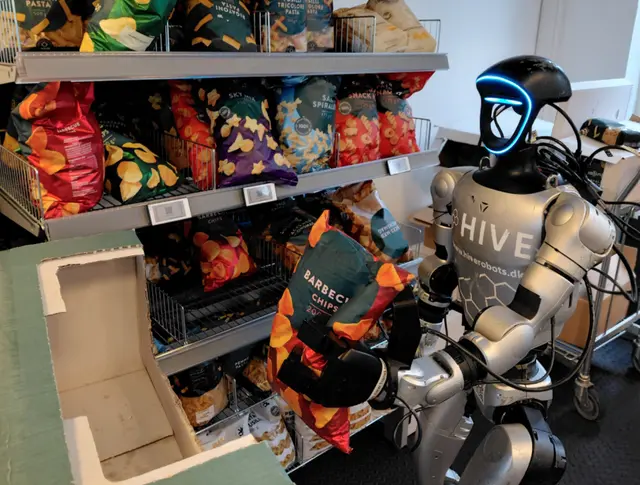
A Data-Efficient Framework for Deploying Retail Humanoid Robots in the Real World
Humanoid25 jul

A Data-Efficient Framework for Deploying Retail Humanoid Robots in the Real World

A systems-level framework for deploying VLA-based humanoids in real retail settings demonstrates that data quality matters more than data volume.

Roger Sala Sisó, Tiago Silvério, Jakob Sand +1

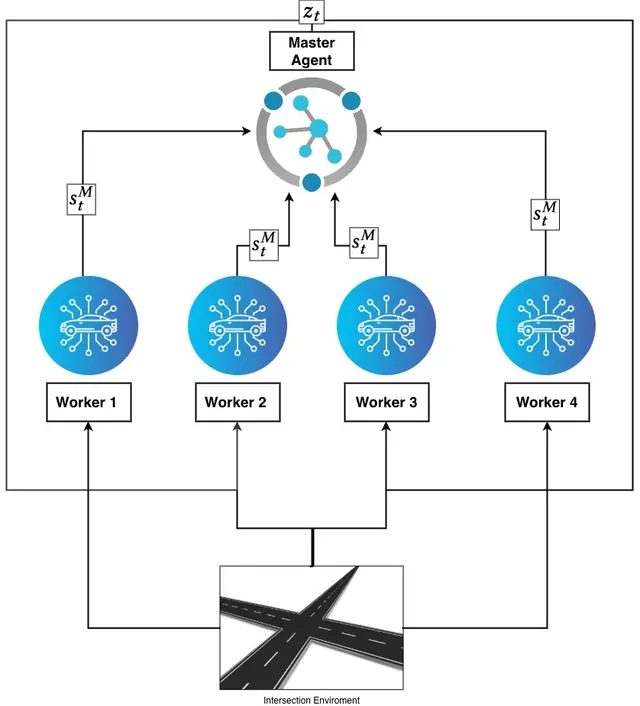
Zero-Collision Intersection Navigation via Compact Latent Coordination
AI25 jul

Zero-Collision Intersection Navigation via Compact Latent Coordination

Researchers at Ben-Gurion University developed MAPS, a hierarchical deep reinforcement learning architecture that enables autonomous vehicles to navigate uns…

Gil Lifshits, Igal Bilik, Gilad Katz

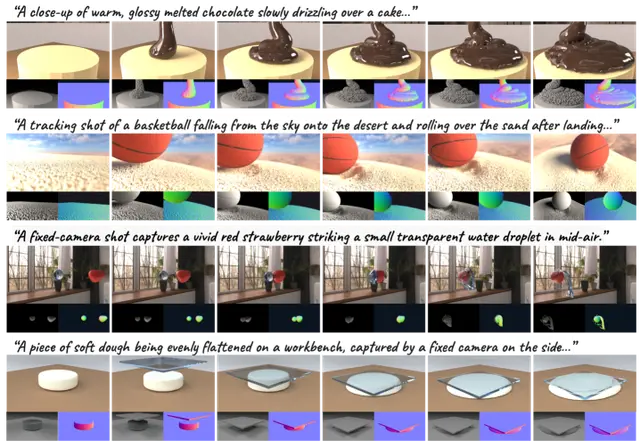
Multi-Agent Framework Generates 4D Physical Worlds From Natural Language
AI25 jul

Multi-Agent Framework Generates 4D Physical Worlds From Natural Language

Hongxin Zhang, Chunru Lin, Junyan Li +3

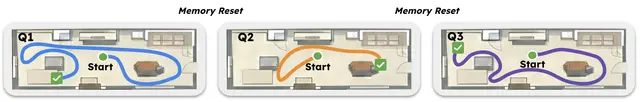
Por qué los robots olvidan respuestas: cuellos de botella de memoria en QA secuencial encarnado
Robotics24 jul

Por qué los robots olvidan respuestas: cuellos de botella de memoria en QA secuencial encarnado
Zikui Cai, Kaushal Janga, Tan Dat Dao +15

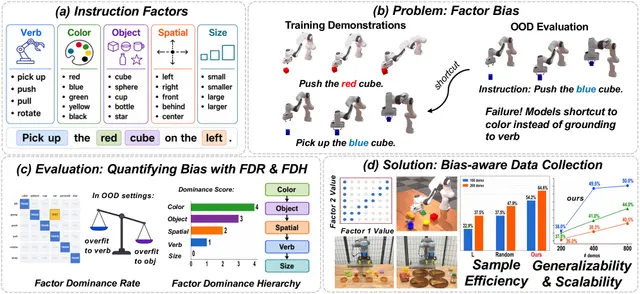
Cómo entrenar robots que realmente manejen tareas novedosas: una estrategia de datos consciente del sesgo
Robotics24 jul

Cómo entrenar robots que realmente manejen tareas novedosas: una estrategia de datos consciente del sesgo

Un nuevo marco diagnostica y corrige sesgos en cómo los robots combinan conceptos, mejorando la generalización con menos demostraciones.

Yu Qi, Zhang Ye, Xinyi Xu +6

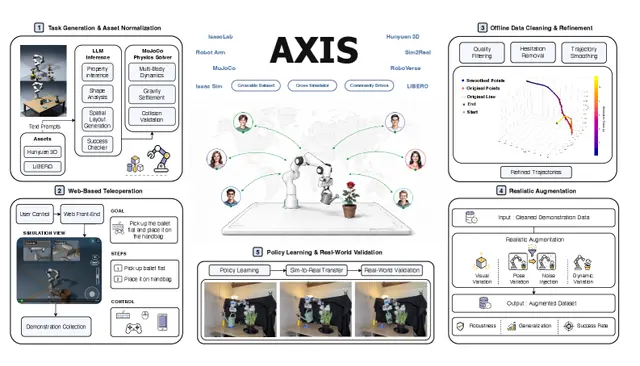
Un Motor de Datos Comunitario y Escalable para Manipulación Robótica
Robotics24 jul

Un Motor de Datos Comunitario y Escalable para Manipulación Robótica

Presentamos AXIS, una infraestructura web y comunitaria para la recolección escalable de datos de manipulación mediante teleoperación MuJoCo-WASM en navegador y...

Mengfei Zhao, Dihong Huang, Yikai Tang +12

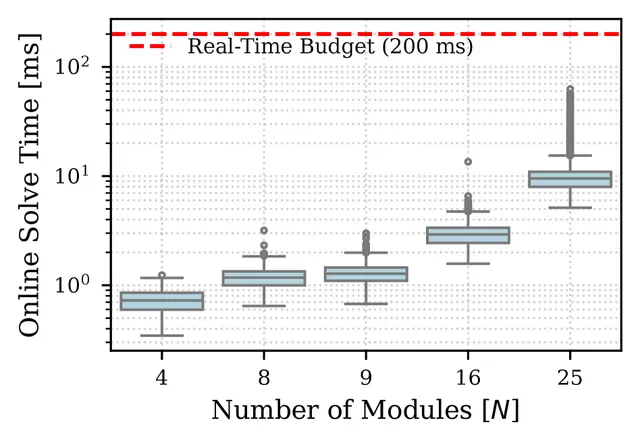
Planificación de movimiento distribuida con garantías de seguridad para botes robóticos auto-reconfigurables
Robotics23 jul

Planificación de movimiento distribuida con garantías de seguridad para botes robóticos auto-reconfigurables

Alejandro Gonzalez-Garcia, Wei Wang, Wei Xiao +4

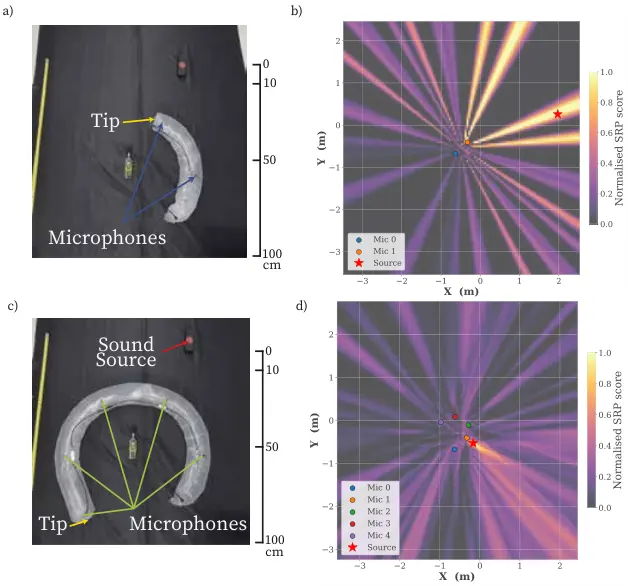
Robot enredadera blando despliega un micrófono para localizar fuentes sonoras
Robotics23 jul

Robot enredadera blando despliega un micrófono para localizar fuentes sonoras

Sebastian Lorca Godoy, Ciera McFarland, Michael Val +3

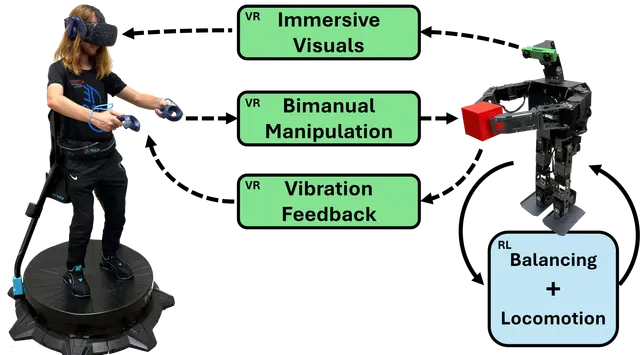
Tele-loco-manipulación en humanoide miniatura: control por VR + aprendizaje por refuerzo
Humanoid23 jul

Tele-loco-manipulación en humanoide miniatura: control por VR + aprendizaje por refuerzo

Investigadores han creado un sistema completo que permite a un operador controlar de forma remota tanto los brazos como las piernas de un robot humanoide miniatura mediante un casco VR, con

Nicolas Kosanovic, Jordan Dowdy, Jean Chagas Vaz

Sin Entrenamiento, Mejores Vuelos: Escalado en Tiempo de Prueba Mejora la Navegación de Drones
drones22 jul

Sin Entrenamiento, Mejores Vuelos: Escalado en Tiempo de Prueba Mejora la Navegación de Drones
El escalado en tiempo de prueba permite que los VLMs generen y refinen múltiples planes de vuelo durante la inferencia, logrando navegación de vanguardia sin reentrenamiento.

Feinan Cheng, Dongliang Xu, Wenli Nong +4

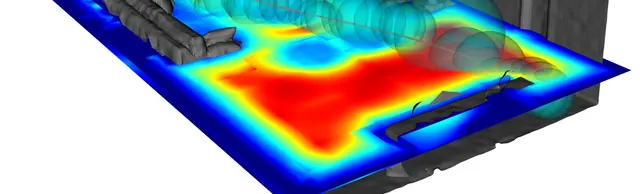
Mapeo en Tiempo Real de Campos de Distancia con Signo y Planificación Rápida de Movimientos para Drones
drones22 jul

Mapeo en Tiempo Real de Campos de Distancia con Signo y Planificación Rápida de Movimientos para Drones

Jason Stanley, Zhirui Dai, Qihao Qian +6

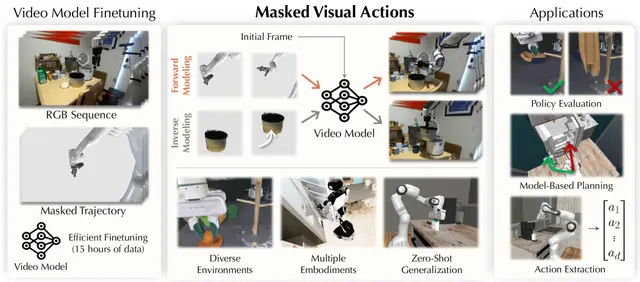
Acciones Visuales Enmascaradas Permiten a Robots Aprender Modelos del Mundo a partir de Video
Robotics22 jul

Acciones Visuales Enmascaradas Permiten a Robots Aprender Modelos del Mundo a partir de Video
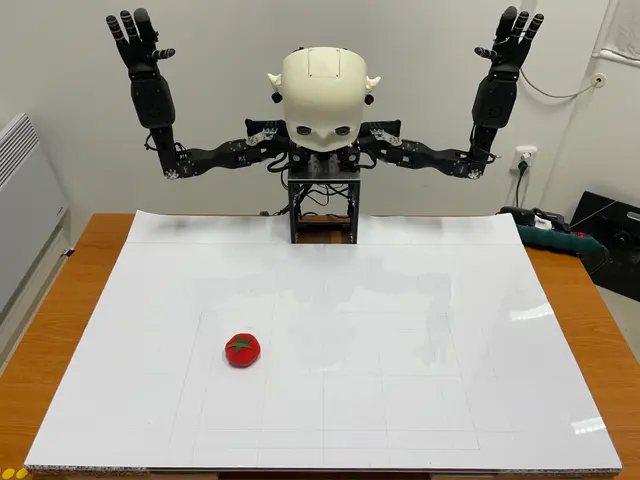
Hadi Alzayer, Wenlong Huang, Haonan Chen +8

Cómo la calibración háptica y la retroalimentación visual mejoran el agarre de robots humanoides
Humanoid21 jul

Cómo la calibración háptica y la retroalimentación visual mejoran el agarre de robots humanoides
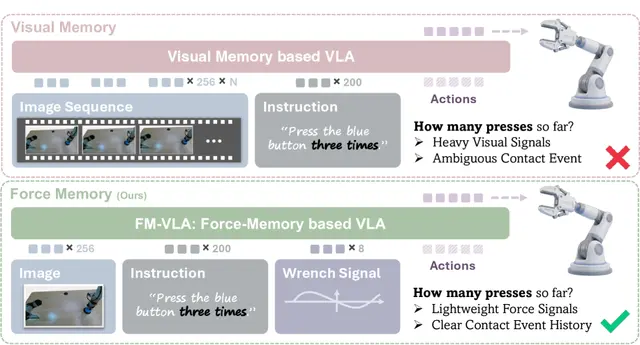
Métodos de calibración de bajo costo y retroalimentación visual mejoran el agarre sim-to-real para el robot humanoide NICO.

Juraj Gavura, Igor Farkaš

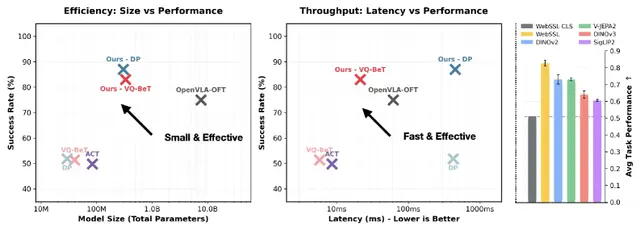
FM-VLA: Dándole a los Robots un Sentido de Memoria Táctil para Tareas Más Inteligentes con Contacto Físico
Robotics21 jul

FM-VLA: Dándole a los Robots un Sentido de Memoria Táctil para Tareas Más Inteligentes con Contacto Físico

Investigadores han desarrollado FM-VLA, un modelo de visión-lenguaje-acción que añade un módulo de memoria basado en fuerza, permitiendo a los robots razonar sobre secuencias de contactos físicos en tareas complejas.

Ruicheng Li, Qixiu Li, Ruichun Ma +8

Patch Policy: Control Robótico Eficiente mediante Características Visuales Densas por Parches
AI21 jul

Patch Policy: Control Robótico Eficiente mediante Características Visuales Densas por Parches
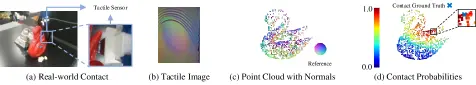
Gaoyue Zhou, Zichen Jeff Cui, Ada Langford +3

VTLoc: Cómo los Robots Localizan el Tacto en el Espacio 3D Usando Visión y Sensación
Robotics20 jul

VTLoc: Cómo los Robots Localizan el Tacto en el Espacio 3D Usando Visión y Sensación
Zhiyuan Wu, Zhuo Chen, Shan Luo

VLMM: un nuevo método para que los robots pregunten «¿Puedo mover esto?» en mapas 3D
Robotics20 jul

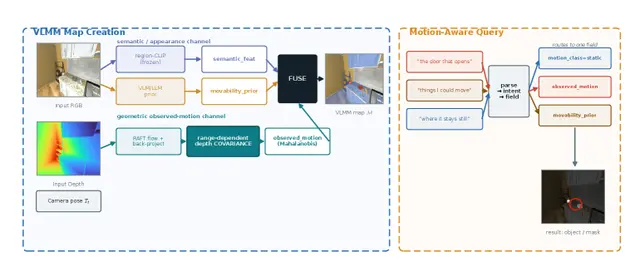
VLMM: un nuevo método para que los robots pregunten «¿Puedo mover esto?» en mapas 3D
Investigadores han desarrollado un sistema de mapeo que añade un atributo de movimiento a mapas 3D con vocabulario abierto, permitiendo que los robots consulten si los objetos son movibles, estáticos o inciertos.

Dibyendu Ghosh, Ayushi Shakya

Handroid: Un robot de escritorio que se transforma de mano a humanoide
Humanoid20 jul

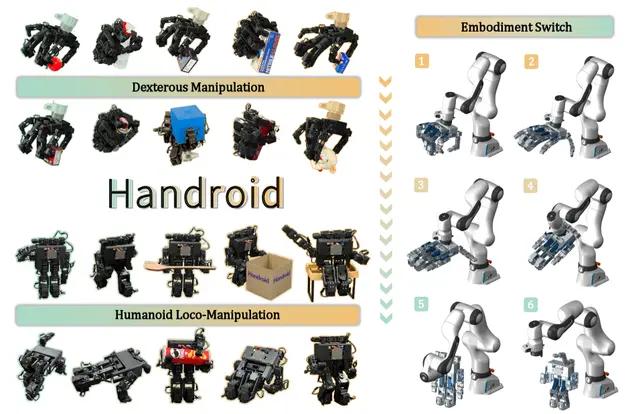
Handroid: Un robot de escritorio que se transforma de mano a humanoide

Handroid es un robot de escritorio de 27 GDL que se reconfigura de mano diestra a humanoide, logrando un 72% de éxito de agarre y locomoción estable.

Ruogu Li, Chenyang Ma, Sikai Li +6

DriftWorld: Modelado Rápido del Mundo a través de Drifting
AI19 jul

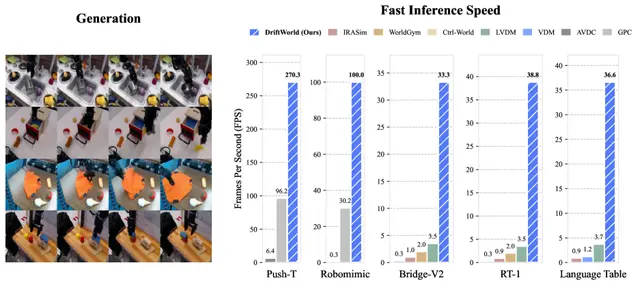
DriftWorld: Modelado Rápido del Mundo a través de Drifting

Susie Lu, Haonan Chen, Weirui Ye +1