Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
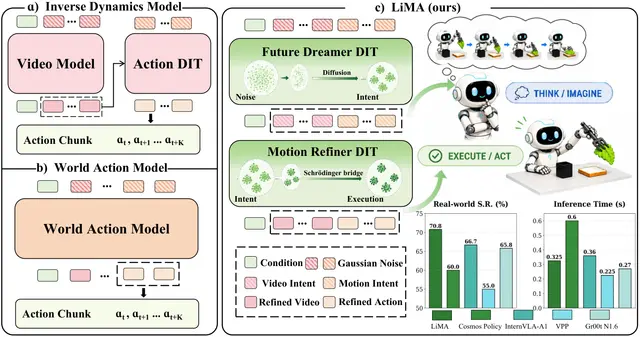
Difusión asíncrona para la manipulación robótica diestra a largo plazo
Robotics24 sept

Difusión asíncrona para la manipulación robótica diestra a largo plazo

LiMA es un marco asíncrono y multiescala para generar conjuntamente previsión a largo plazo y acciones robóticas.

Ning Chen, Yankai Fu, Junkai Zhao, Qianpu Sun +4

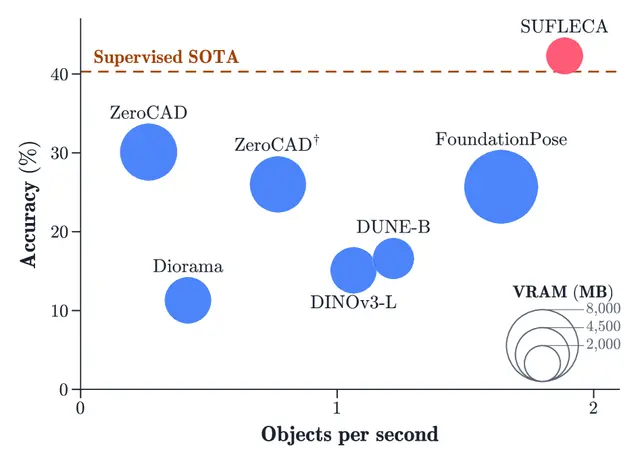
Escalado del aprendizaje de características para la alineación de CAD con imágenes
Robotics23 sept

Escalado del aprendizaje de características para la alineación de CAD con imágenes

SUFLECA escala el aprendizaje de características para alinear CAD e imágenes mediante supervisión débil de renderizados sintéticos y mejora la estimación de pose.

Saad Ejaz, Miguel Fernandez-Cortizas, Javier Civera +2

El historial de un sensor de flujo guía la navegación de robots submarinos
Robotics23 sept

El historial de un sensor de flujo guía la navegación de robots submarinos

El historial de un sensor de flujo ayuda a los robots submarinos a recuperar señales laterales de navegación en estelas no estacionarias simuladas.

Linhao Jin, Qimin Feng, Peter Gunnarson +1

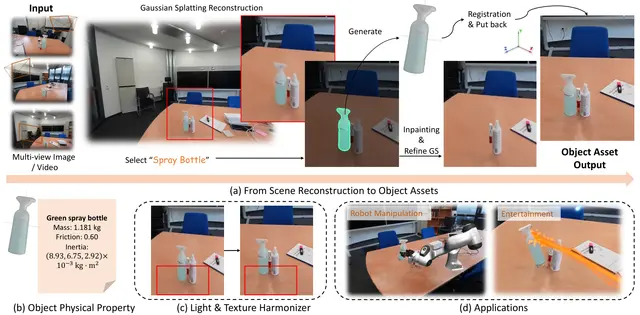
Reconstrucción de escenas gaussianas para entornos robóticos interactivos
Robotics23 sept

Reconstrucción de escenas gaussianas para entornos robóticos interactivos

Runyi Yang, Deheng Zhang, Xiaoye Wang +6

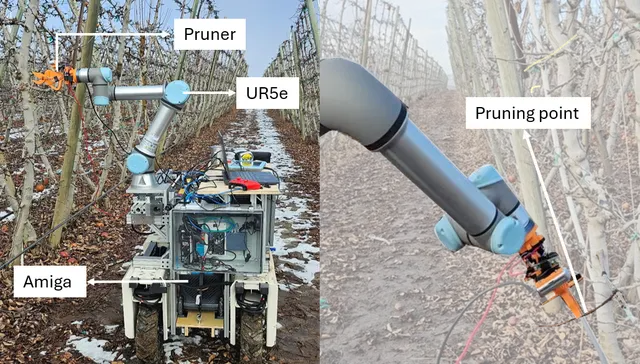
Aprendizaje por refuerzo híbrido para la poda robótica visomotora en huertos planos
AI22 sept

Aprendizaje por refuerzo híbrido para la poda robótica visomotora en huertos planos

Abhinav Jain, Cindy Grimm, Stefan Lee

Aprender a conducir en Marte con modelos multimodales de transitabilidad visual
Robotics22 sept

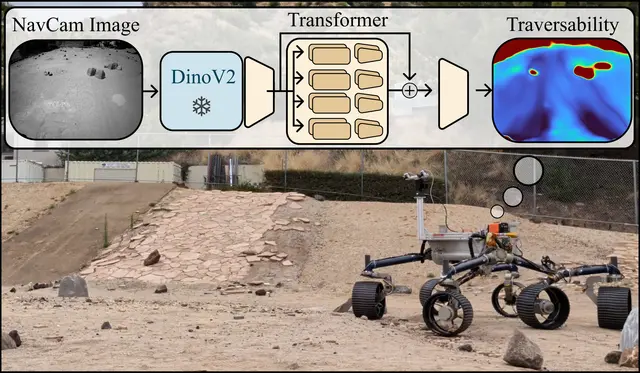
Aprender a conducir en Marte con modelos multimodales de transitabilidad visual

El aprendizaje profundo permite aprender directamente de la experiencia de conducción cómo responde el terreno bajo las ruedas del rover.

Darren Chiu, Cole Wilson, Andrei Tumbar +2

Las barreras de seguridad de GLIDE ayudan a los robots a aprender a servir vino de forma más segura
Robotics22 sept

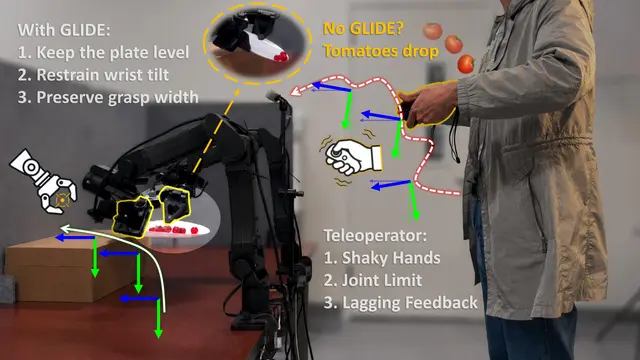
Las barreras de seguridad de GLIDE ayudan a los robots a aprender a servir vino de forma más segura

Mostramos cómo GLIDE perfecciona sus barreras de seguridad mediante teleoperación protegida en la tarea de servir vino.

Yuchen Song, Aditya Mittal, Unnat Jain

Cómo el factor de apoyo predice una locomoción cuadrúpeda robusta entre distintos andares
Robotics21 sept

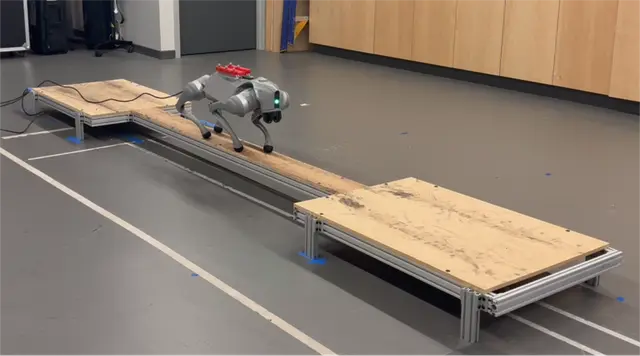
Cómo el factor de apoyo predice una locomoción cuadrúpeda robusta entre distintos andares
James Zhu, David Ologan, George Ortiz +5

LIMBO ayuda a los robots humanoides a aprender un control ágil y seguro de todo el cuerpo
Robotics21 sept

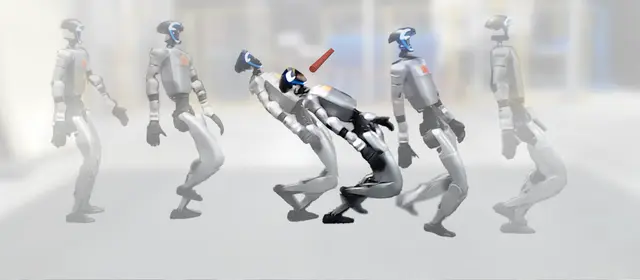
LIMBO ayuda a los robots humanoides a aprender un control ágil y seguro de todo el cuerpo
Jake Gonzales, Arturo Flores Alvarez, Yu-Ming Chen +3

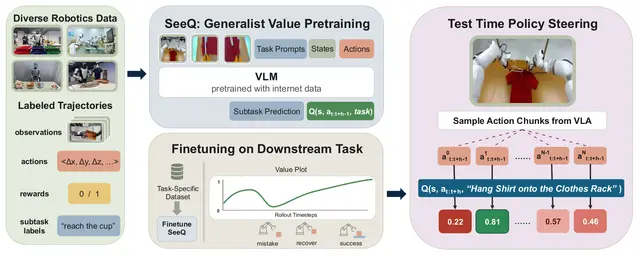
Entrenamiento de funciones de valor generalistas para la manipulación robótica de horizonte largo
Robotics21 sept

Entrenamiento de funciones de valor generalistas para la manipulación robótica de horizonte largo
A continuación, evaluamos la importancia de predecir la subtarea activa y condicionar la estimación del valor a ella en shirt-hang.

Saksham Singh, Zheyuan Hu, Max Sobol Mark +3

BayesContact: estimación de poses ocultas de objetos mediante la fusión de visión y tacto
Robotics20 sept

BayesContact: estimación de poses ocultas de objetos mediante la fusión de visión y tacto
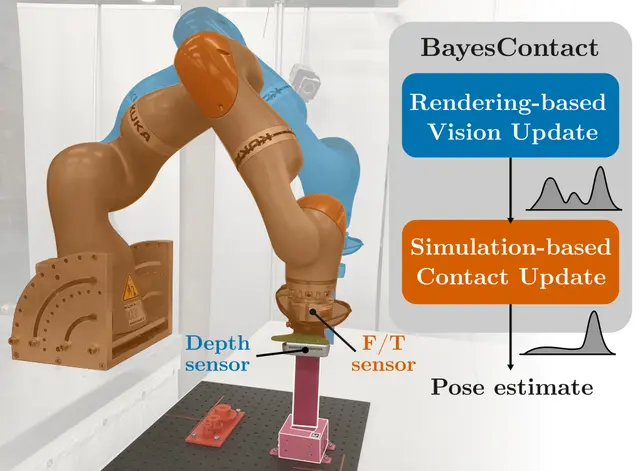
BayesContact combina visión, tacto y simulación para estimar poses ocultas y guiar la exploración activa en tareas robóticas de contacto.

Aditya Kamireddypalli, Matias Mattamala, Joao Moura +3

NeoSLAM: Nueva implementación y evaluación comparativa frente a RatSLAM
Robotics20 sept

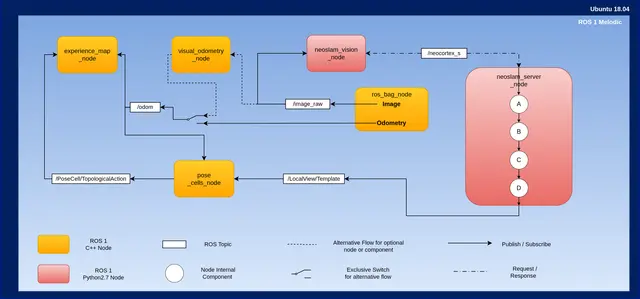
NeoSLAM: Nueva implementación y evaluación comparativa frente a RatSLAM

Joao Victor T. Borges, Fabio Coelho, Paulo Padrao +4

El robot NICO imita gestos del brazo humano usando una sola cámara RGB
Humanoid20 sept

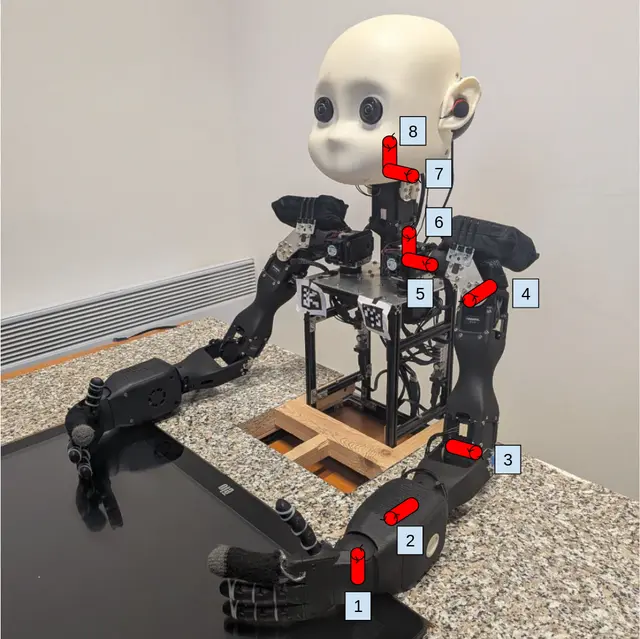
El robot NICO imita gestos del brazo humano usando una sola cámara RGB

Anastasiya Ihnatovich, Igor Farkaš

MoWAM predice el movimiento de los robots para crear modelos del mundo y planificar acciones de forma eficiente
Robotics19 sept

MoWAM predice el movimiento de los robots para crear modelos del mundo y planificar acciones de forma eficiente

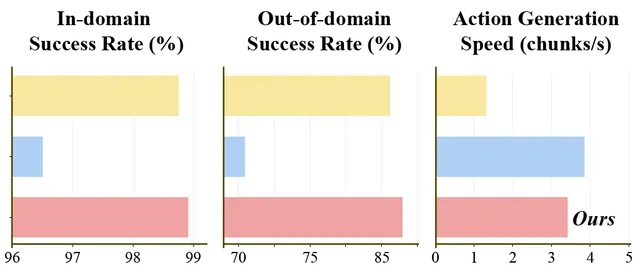
MoWAM predice el movimiento robótico futuro estructurado en lugar de vídeos densos, lo que mejora la planificación eficiente de acciones de manipulación.

Jiayu Wang, Bin Zhu, Yue Yu +1

Los AUV submarinos siguen objetivos con mejores predicciones de profundidad y movimiento
Robotics19 sept

Los AUV submarinos siguen objetivos con mejores predicciones de profundidad y movimiento
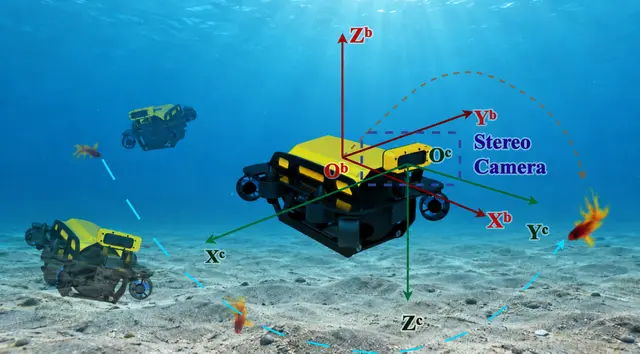
Un AUV de ocho propulsores combina profundidad estereoscópica específica y control predictivo adaptativo para seguir objetivos bajo el agua con mayor estabilidad.

Yuheng Zhou, Haiyang Cheng, Yanqi Feng +5

Un monitor robótico ligero aprende cuándo cambian las etapas de una tarea
Robotics19 sept

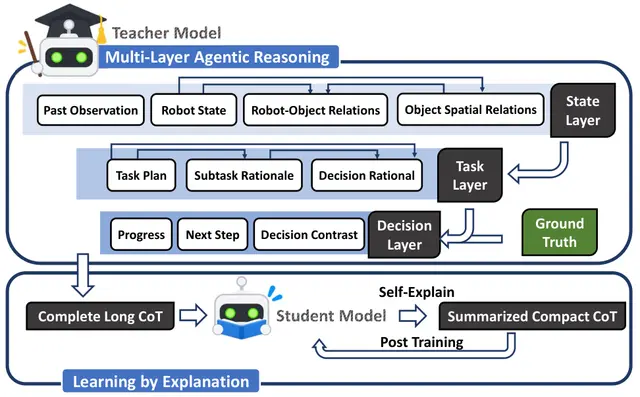
Un monitor robótico ligero aprende cuándo cambian las etapas de una tarea

Jinbang Huang, Yuanzhao Hu, Zhiyuan Li +6

Modelado 3D feed-forward de articulaciones a partir de observaciones robóticas dispersas
AI18 sept

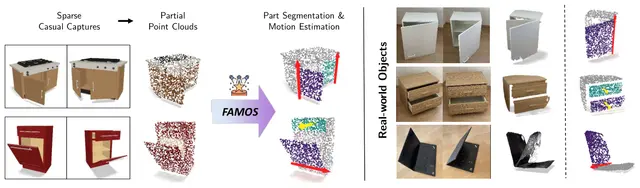
Modelado 3D feed-forward de articulaciones a partir de observaciones robóticas dispersas
Kevin Qu, Tao Sun, Massimiliano Viola +5

Modelos ligeros de memoria robótica para la manipulación de horizonte largo
AI18 sept

Modelos ligeros de memoria robótica para la manipulación de horizonte largo

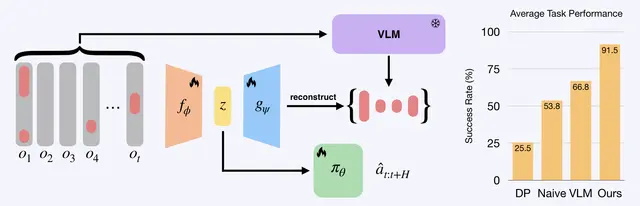
Evaluamos, en tres tareas simuladas y una real, tres capacidades diferenciadas de uso de la memoria.

Nitish Dashora, Douglas Chen, Idan Shenfeld +3

La manipulación robótica segura hace que un agente de programación compruebe cada movimiento
AI18 sept

La manipulación robótica segura hace que un agente de programación compruebe cada movimiento
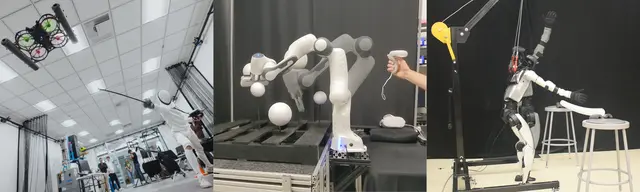
SafeHarness hace más segura la manipulación robótica al verificar rutas y movimientos de contacto antes de ejecutarlos.

Bingxin Xu, Yuzhang Shang, Zhen Dong +1

Solucionador QP elástico siempre factible para el control de robots de alta frecuencia
Robotics17 sept

Solucionador QP elástico siempre factible para el control de robots de alta frecuencia

Daniel Morton, Jon Arrizabalaga, Zachary Manchester +1