Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
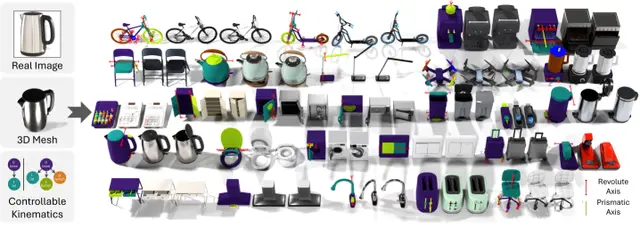
Cómo Instruct-Particulate permite la articulación rápida de objetos 3D a partir de modelos de lenguaje y visión
Robotics15 jun

Cómo Instruct-Particulate permite la articulación rápida de objetos 3D a partir de modelos de lenguaje y visión

Escalamos la articulación de objetos 3D en un solo paso usando modelos de lenguaje y visión para pseudoetiquetar activos 3D sintéticos, permitiendo una arquitectura basada en transformer que...

Ruining Li, Yuxin Yao, Matt Zhou, Chuanxia Zheng +4

Modelo de Acción-Mundo para Navegación Visual Guiada por Objetivos
Robotics14 jun

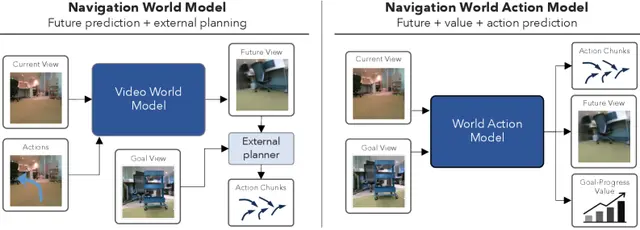
Modelo de Acción-Mundo para Navegación Visual Guiada por Objetivos

NavWAM aprende un modelo conjunto de predicción acción-mundo que convierte la previsión visual en una política de bucle cerrado para navegación visual guiada por objetivos.

Daichi Azuma, Taiki Miyanishi, Koya Sakamoto +6

SPARC: Anotaciones Espaciales Confiables a Partir de Demostraciones Robóticas a Escala
Robotics14 jun

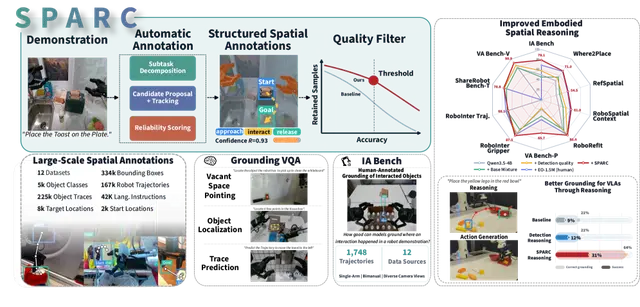
SPARC: Anotaciones Espaciales Confiables a Partir de Demostraciones Robóticas a Escala
Dado un video de demostración robótica, una instrucción en lenguaje y la señal propioceptiva del gripper, SPARC produce anotaciones espaciales centradas en objetos para cada inte…

Nils Blank, Paul Mattes, Maximilian Xiling Li +5

Fusión temprana heterogénea de LiDAR y reordenamiento aprendido para un reconocimiento robusto de lugares a largo plazo
AI14 jun

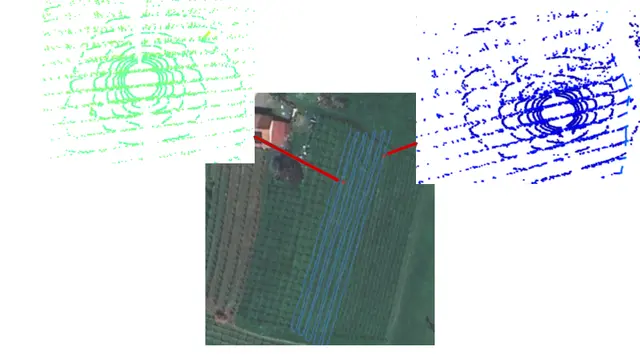
Fusión temprana heterogénea de LiDAR y reordenamiento aprendido para un reconocimiento robusto de lugares a largo plazo

Judith Vilella-Cantos, Juan José Cabrera, Mónica Ballesta +2

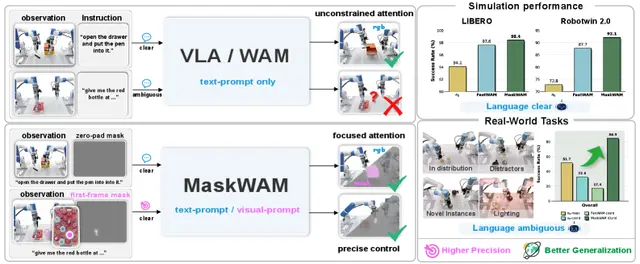
MaskWAM enseña a los robots a predecir lo que importa para una mejor manipulación
AI13 jun

MaskWAM enseña a los robots a predecir lo que importa para una mejor manipulación

Hanyang Yu, Haitao Lin, Jingbo Zhang +4

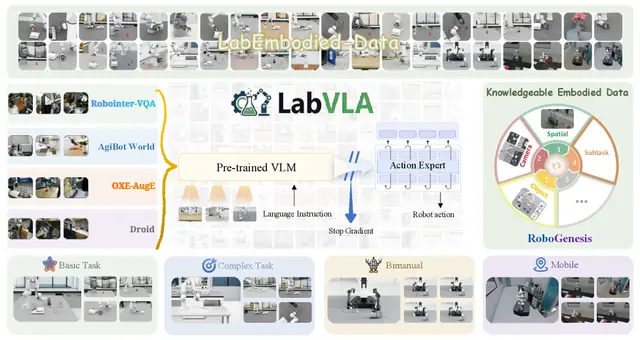
LabVLA: Modelos de Visión-Lenguaje-Acción para la Automatización de Laboratorios
AI13 jun

LabVLA: Modelos de Visión-Lenguaje-Acción para la Automatización de Laboratorios

LabVLA logra altas tasas de éxito en tareas de laboratorio usando datos sintéticos de RoboGenesis y se transfiere a robots reales, avanzando la automatización de laboratorios.

Baochang Ren, Xinjie Liu, Xi Chen +15

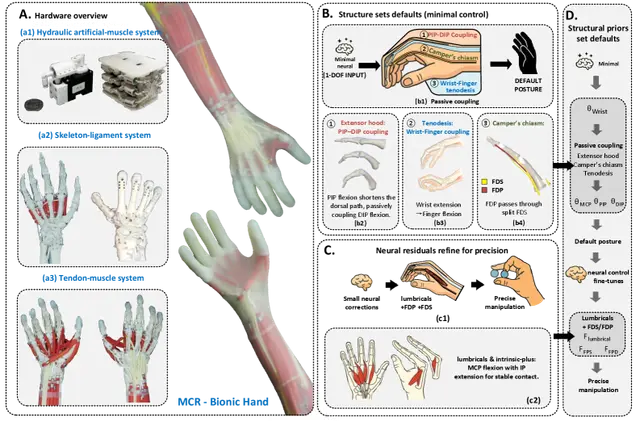
Mano MCR-Bionic: Cómo la estructura anatómica permite la manipulación robótica diestra
Robotics13 jun

Mano MCR-Bionic: Cómo la estructura anatómica permite la manipulación robótica diestra

Investigadores han construido MCR-Bionic, una mano robótica musculoesquelética que imita estructuras anatómicas clave de la mano humana para realizar agarres diestros y manipulación en la mano sin control activo articulación por articulación.

Haosen Yang, Guowu Wei

Weaver: Un modelo del mundo rápido y escalable para la manipulación robótica
Robotics12 jun

Weaver: Un modelo del mundo rápido y escalable para la manipulación robótica

Arnav Kumar Jain, Yilin Wu, Jesse Farebrother +2

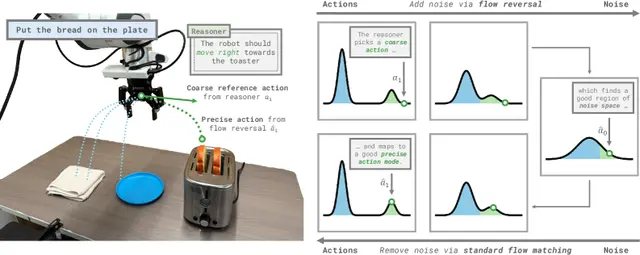
Flow Reversal Steering hace que los robots generalistas sigan mejor las instrucciones de alto nivel
Robotics12 jun

Flow Reversal Steering hace que los robots generalistas sigan mejor las instrucciones de alto nivel

Andy Tang, William Chen, Andrew Wagenmaker +2

Mana: Un Nuevo Sistema para la Manipulación Diestra de Herramientas Articuladas por Robots
AI12 jun

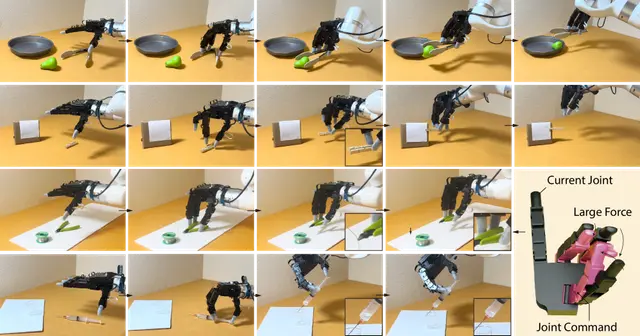
Mana: Un Nuevo Sistema para la Manipulación Diestra de Herramientas Articuladas por Robots
Mana entrena manos robóticas para manipular herramientas articuladas como jeringas y tijeras usando solo datos de simulación, logrando un 86.7% de éxito real sin reentrenamiento.

Zhao-Heng Yin, Guanya Shi, Pieter Abbeel +1

¿Cuándo y Dónde Deberías Asignar Cómputo en Tiempo de Prueba en Planificadores Embebidos?
AI11 jun

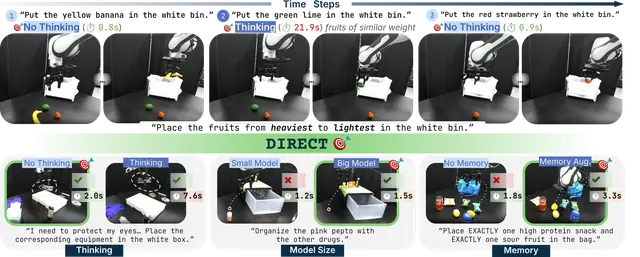
¿Cuándo y Dónde Deberías Asignar Cómputo en Tiempo de Prueba en Planificadores Embebidos?
Escalar el cómputo en tiempo de prueba no es gratuito en robótica: en una pila jerárquica el planificador se invoca repetidamente, por lo que los costos por llamada del razonamiento encadenado…

Jadelynn Dao, Milan Ganai, Yasmina Abukhadra +7

World Pilot potencia robots de visión-lenguaje-acción con un impulso de modelo mundo-acción
Robotics11 jun

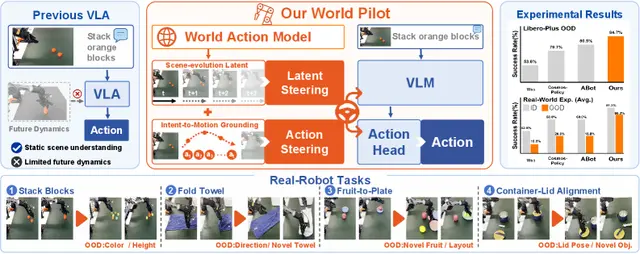
World Pilot potencia robots de visión-lenguaje-acción con un impulso de modelo mundo-acción
Zefu Lin, Rongxu Cui, Junjia Xu +4

Nuevo método otorga retroalimentación de fuerza a brazos robóticos baratos sin sensores adicionales
AI11 jun

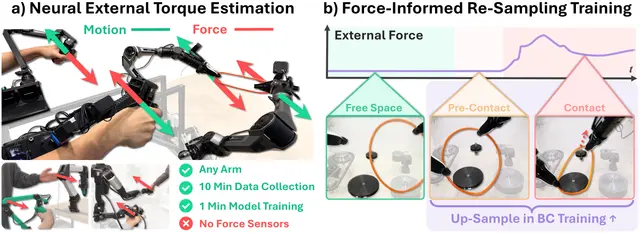
Nuevo método otorga retroalimentación de fuerza a brazos robóticos baratos sin sensores adicionales

Steven Oh, Jason Jingzhou Liu, Tony Tao +5

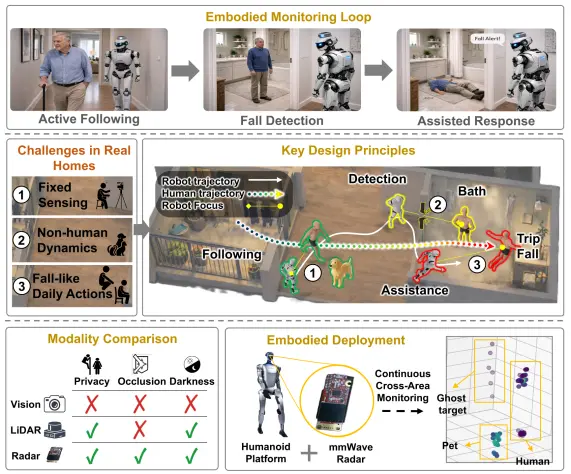
Radar mmWave Embebido en Robots Humanoides Permite Detección de Caídas 24/7
Humanoid10 jun

Radar mmWave Embebido en Robots Humanoides Permite Detección de Caídas 24/7

Investigadores han desarrollado EM-Fall, un sistema que monta un radar mmWave en un robot humanoide para detectar caídas de día y de noche, incluso en completa oscuridad. El robot…

Yanshuo Lu, Yuxuan Hu, Shenghai Yuan +5

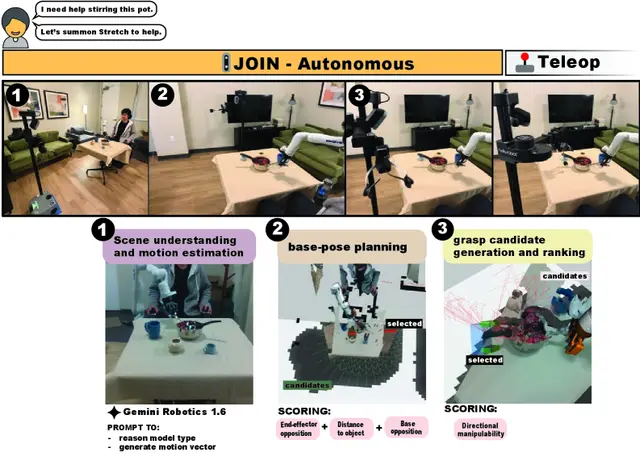
Sistema de Unión Bimanual Permite que Robots sobre Sillas de Ruedas Pidan Refuerzos
Robotics10 jun

Sistema de Unión Bimanual Permite que Robots sobre Sillas de Ruedas Pidan Refuerzos
Investigadores de Northeastern University desarrollaron JOIN, un sistema de tres fases que permite que un robot móvil se una de forma autónoma a un brazo montado en una silla de ruedas que ya sostiene un objeto.

Drake Moore, Matt Cheng, Xiang Zhi Tan +1

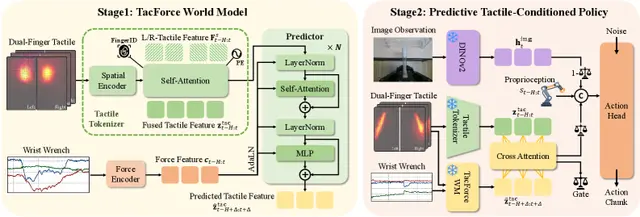
TacForeSight predice la retroalimentación táctil a partir de datos de fuerza para un mejor manejo robótico
Robotics10 jun

TacForeSight predice la retroalimentación táctil a partir de datos de fuerza para un mejor manejo robótico

Yujie Zang, Yuhang Zheng, Xian Nie +7

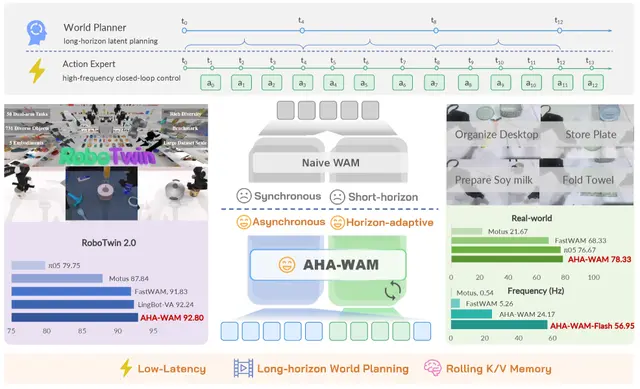
AHA-WAM: Modelo Asíncrono Mundo-Acción para una Manipulación Robótica más Rápida e Inteligente
AI9 jun

AHA-WAM: Modelo Asíncrono Mundo-Acción para una Manipulación Robótica más Rápida e Inteligente
Jisong Cai, Long Ling, Shiwei Chu +10

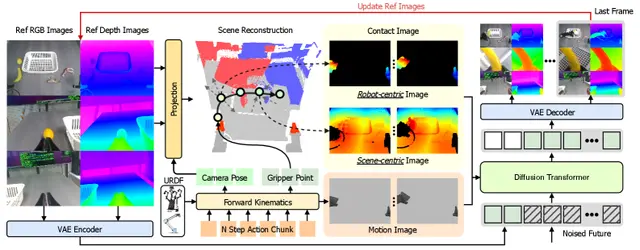
Cómo los Robots Transforman Acciones en Imágenes de Movimiento y Contacto para Mejores Modelos del Mundo
Robotics9 jun

Cómo los Robots Transforman Acciones en Imágenes de Movimiento y Contacto para Mejores Modelos del Mundo

Un modelo del mundo corporeizado que traduce acciones futuras en imágenes de movimiento y contacto para la predicción de video en tareas de manipulación de tela.

Zhenyu Wu, Xiuwei Xu, Yukun Zhou +8

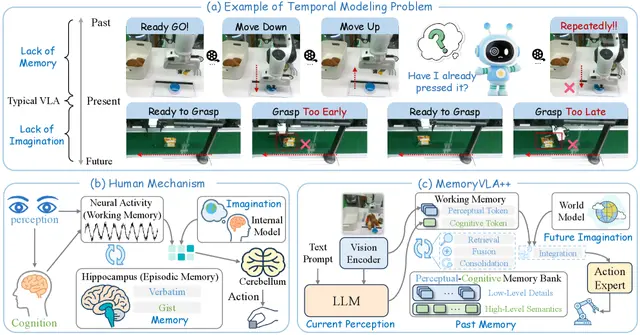
MemoryVLA++: robots con memoria e imaginación para tareas complejas
Robotics9 jun

MemoryVLA++: robots con memoria e imaginación para tareas complejas

MemoryVLA++ agrega memoria e imaginación a modelos de visión-lenguaje-acción, mejorando el éxito robótico en tareas de largo plazo y dependientes de memoria.

Hao Shi, Weiye Li, Bin Xie +6

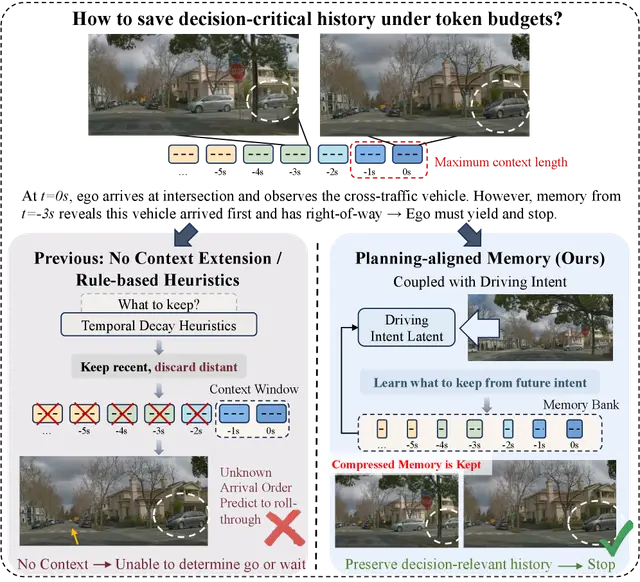
Compresión de Tokens Alineada con la Planificación para Conducción Autónoma con Memoria Extendida
AI8 jun

Compresión de Tokens Alineada con la Planificación para Conducción Autónoma con Memoria Extendida

Zhixuan Liang, Yuxiao Chen, Yurong You +12