Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
WARP-RM: Estimación Autosupervisada del Progreso de Tareas Robóticas mediante Distorsión Temporal de Video
Robotics29 jun

WARP-RM: Estimación Autosupervisada del Progreso de Tareas Robóticas mediante Distorsión Temporal de Video

Presentamos WARP-RM, un modelo que estima la velocidad de progreso de tareas robóticas mediante distorsión temporal de video, entrenado sin anotaciones humanas.

Justin Yu, Andrew Goldberg, Kavish Kondap, Karim El-Refai +6

DexCompose permite que una mano robótica encadene habilidades diestras sin reentrenamiento
AI29 jun

DexCompose permite que una mano robótica encadene habilidades diestras sin reentrenamiento
DexCompose compone políticas de manipulación diestra en una sola mano sin reentrenamiento, logrando más del 90% de éxito mediante enmascaramiento de dedos y estabilizadores residuales duales.

Dihong Huang, Zhenyu Wei, Zhuxiu Xu +3

LA4VLA: Enseñando a los robots a seguir instrucciones sin ver
Robotics28 jun

LA4VLA: Enseñando a los robots a seguir instrucciones sin ver

Modelos VLA recientes tienen una debilidad oculta: a menudo se apoyan en señales visuales en lugar de comprender realmente las instrucciones en lenguaje. Un nuevo método de preentrenamiento, LA4VLA, elimina la visión durante el entrenamiento, obligando a los robots a aprender el vínculo directo entre palabras y acciones.

Tao Lin, Yuxin Du, Yiran Mao +13

OctoSense: El aprendizaje autosupervisado unifica 8 sensores para una percepción robótica robusta
Robotics28 jun

OctoSense: El aprendizaje autosupervisado unifica 8 sensores para una percepción robótica robusta
Anthony Bisulco, Jeremy Wang, Kostas Daniilidis +2

La alucinación en modelos del mundo es predecible y prevenible
AI28 jun

La alucinación en modelos del mundo es predecible y prevenible

Nicklas Hansen, Xiaolong Wang

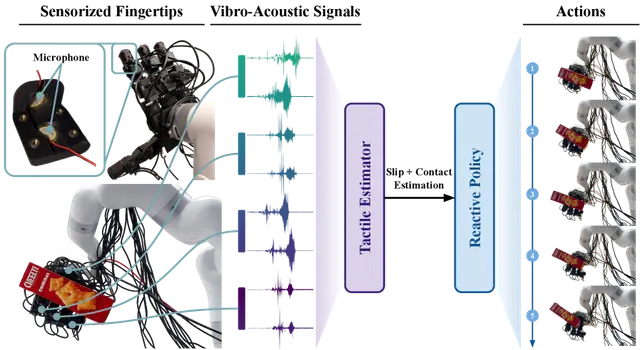
VibeAct: Usando Vibración para Habilitar la Destreza Reactiva de Manos Robóticas
Robotics27 jun

VibeAct: Usando Vibración para Habilitar la Destreza Reactiva de Manos Robóticas

La manipulación en entornos abiertos requiere respuestas rápidas a eventos de contacto y deslizamiento. Cuando la punta de un dedo hace contacto por primera vez, o cuando un agarre pasa de estar fijo a deslizarse...

Yuemin Mao, Uksang Yoo, Jean Oh +2

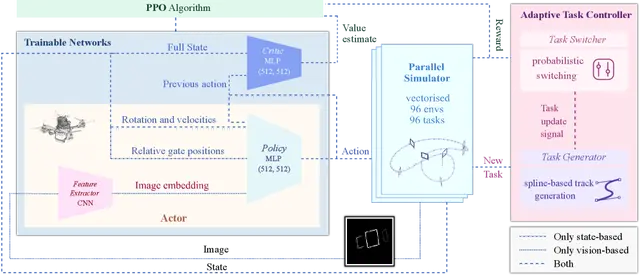
Nuevo método de aprendizaje por refuerzo permite que los drones compitan rápido en pistas nunca vistas sin reentrenamiento
Robotics27 jun

Nuevo método de aprendizaje por refuerzo permite que los drones compitan rápido en pistas nunca vistas sin reentrenamiento

Investigadores demuestran que el aprendizaje por refuerzo para carreras de drones puede lograr generalización zero-shot sin sacrificar velocidad.

Jonathan Green, Jiaxu Xing, Nico Messikommer +2

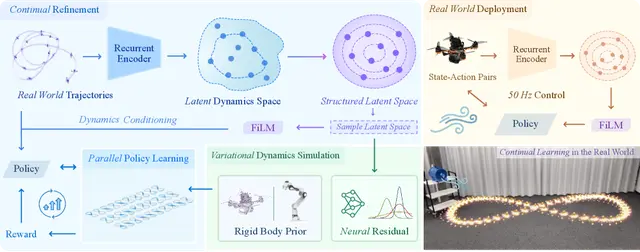
Aprendizaje Continuo en Robots: Adaptación a Dinámicas Cambiantes en Tiempo Real
Robotics27 jun

Aprendizaje Continuo en Robots: Adaptación a Dinámicas Cambiantes en Tiempo Real

Jiaxu Xing, Zhiyuan Zhu, Yunfan Ren +4

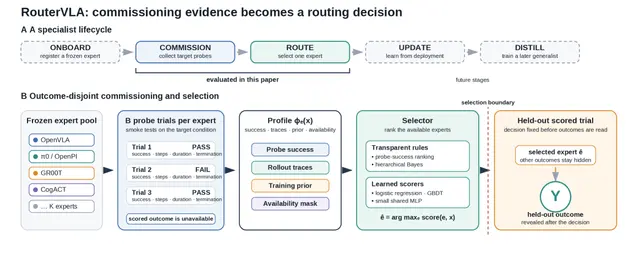
RouterVLA: Cómo usar pruebas de humo rutinarias para elegir el mejor modelo VLA de robot
Robotics26 jun

RouterVLA: Cómo usar pruebas de humo rutinarias para elegir el mejor modelo VLA de robot
Xingyu Ren, Chugang Yi, Ge Ma +1

Los Modelos de Acción Mundial usan Reproducciones Generativas para Evitar que los Robots Olviden
Robotics26 jun

Los Modelos de Acción Mundial usan Reproducciones Generativas para Evitar que los Robots Olviden

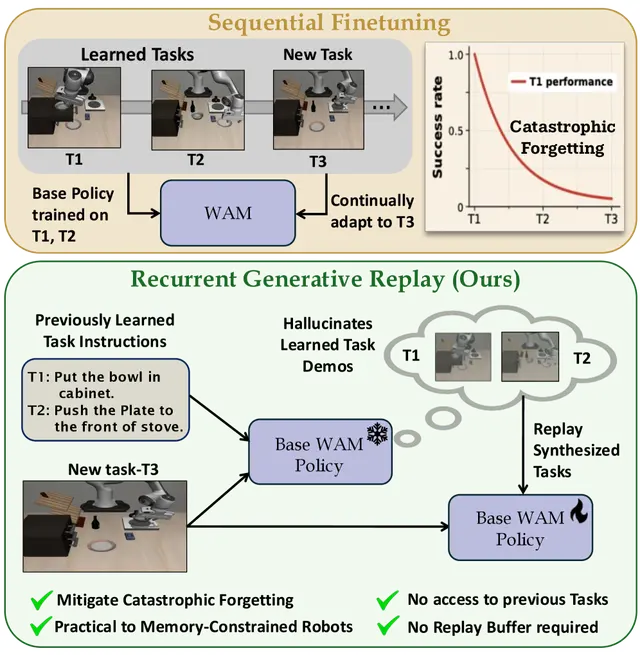
Presentamos Recurrent Generative Replay (ReGen), el primer marco de aprendizaje continuo que aprovecha las capacidades generativas de los Modelos de Acción Mundial (WAMs) como mecanismo de reproducción nativo. Al sintetizar pseudo-demonstraciones condicionadas por instrucciones de tareas anteriores, observaciones visuales actuales y sus propias observaciones generadas, ReGen mitiga el olvido catastrófico sin requerir acceso a demostraciones almacenadas de tareas previas. Experimentos tanto en simulación como en manipulación en el mundo real demuestran su efectividad para el aprendizaje continuo de robots. Finalmente, nuestro análisis identifica la degradación a largo plazo en las observaciones generadas como el principal cuello de botella, destacando una dirección importante para futuros avances en WAMs y reproducción generativa.

Manish Kumar Govind, Dominick Reilly, Smit Patel +2

Conjunto de Datos Masivo Abierto y Kit de Herramientas para Clonación de Comportamiento Robótico
Robotics26 jun

Conjunto de Datos Masivo Abierto y Kit de Herramientas para Clonación de Comportamiento Robótico
El stack ABC lanza un conjunto de datos de teleoperación de 130K episodios y un kit open-source para clonación de comportamiento robótico escalable.

Arthur Allshire, Himanshu Gaurav Singh, Ritvik Singh +15

El Aprendizaje por Refuerzo Profundo Hace que los Brazos Robóticos Blandos Accionados por Cables Sean Más Eficientes Computacionalmente
Robotics25 jun

El Aprendizaje por Refuerzo Profundo Hace que los Brazos Robóticos Blandos Accionados por Cables Sean Más Eficientes Computacionalmente

Cheng Ouyang, Moeen Ul Islam, Kaixiang Zhang +3

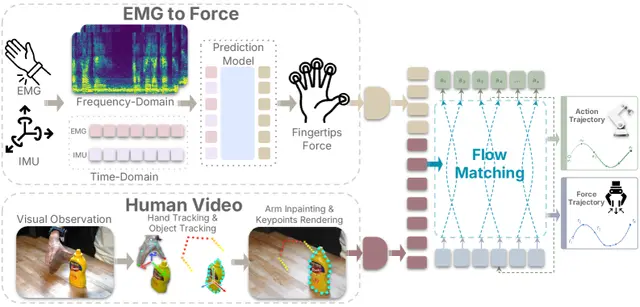
ForceBand: Aprendiendo Manipulación Robótica con Fuerza a través de la Detección Muscular
Robotics25 jun

ForceBand: Aprendiendo Manipulación Robótica con Fuerza a través de la Detección Muscular
Botao He, Zhi Wang, Linna Kuang +8

Los robots aprenden la sensación del movimiento antes de aprender a ver y actuar
AI25 jun

Los robots aprenden la sensación del movimiento antes de aprender a ver y actuar

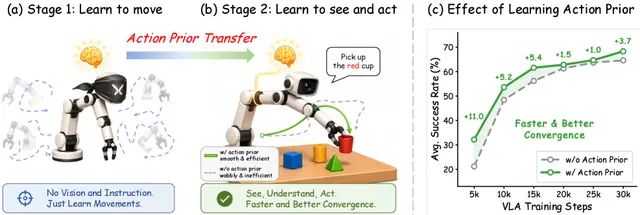
Un marco de entrenamiento en dos etapas introduce una etapa dedicada de aprendizaje previo de acciones antes del entrenamiento VLA. Al entrenar un módulo de acción basado en flujo-matching con trayectorias de acción no condicionadas, el modelo adquiere conocimiento estructurado de la distribución de acciones antes de procesar entradas visuales y lingüísticas.

Dong Jing, Tianqi Zhang, Jiaqi Liu +5

OpenReLoc: Reubicación de Cámara a Nivel de Objeto con Comprensión de Vocabulario Abierto
Robotics24 jun

OpenReLoc: Reubicación de Cámara a Nivel de Objeto con Comprensión de Vocabulario Abierto
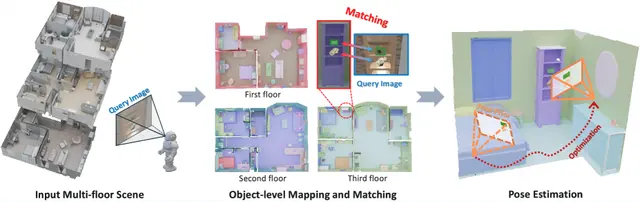
OpenReLoc usa emparejamiento de objetos con vocabulario abierto y descripciones de LLM para estimar robustamente la pose de cámara desde una sola imagen, superando a métodos de vocabulario cerrado en escenas interiores reales.

Zhaopeng Cui, Jiarui Hu, Jingbo Liu +7

Modelo de Lenguaje y Visión Dota a Robots de Almacén de Mapas Semánticos Contextuales
Warehouse24 jun

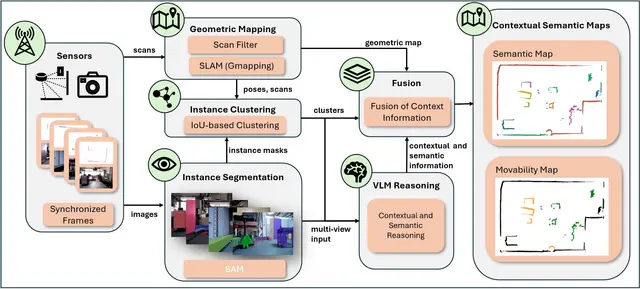
Modelo de Lenguaje y Visión Dota a Robots de Almacén de Mapas Semánticos Contextuales
Marvin Rüdt, Hao Pang, Constantin Enke +2

InSight: Cómo los robots aprenden nuevas habilidades sin ayuda humana
AI24 jun

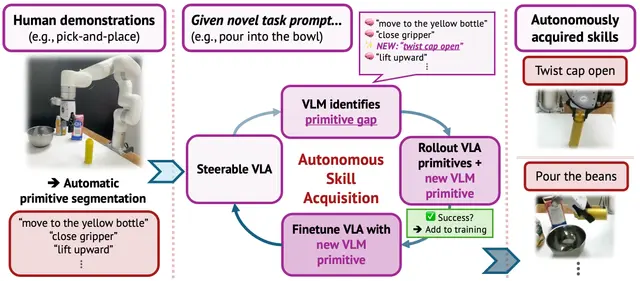
InSight: Cómo los robots aprenden nuevas habilidades sin ayuda humana

Maggie Wang, Lars Osterberg, Stephen Tian +3

Robots aprenden razonamiento físico a partir de datos escalables de manos humanas
Robotics23 jun

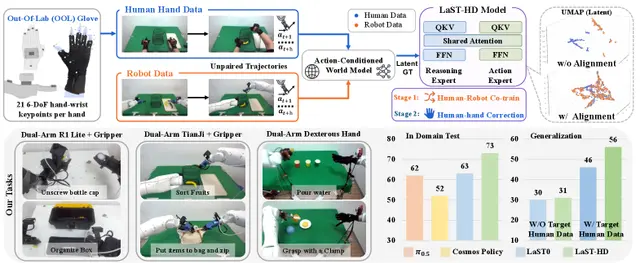
Robots aprenden razonamiento físico a partir de datos escalables de manos humanas

Investigadores han desarrollado LaST-HD, un marco que permite a los robots aprender habilidades complejas de manipulación al observar demostraciones de manos humanas. Al alinear acciones

Jiaming Liu, Yinxi Wang, Chenyang Gu +15

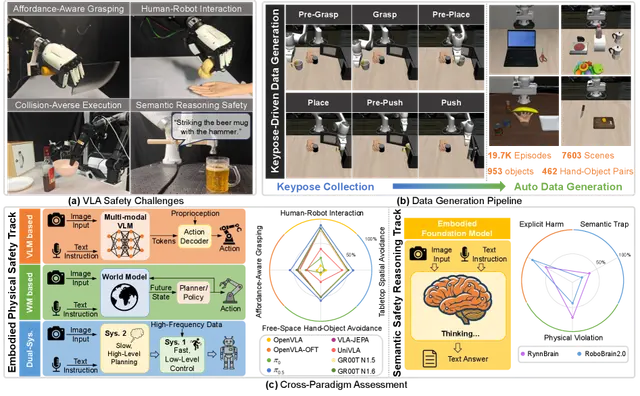
LIBERO-Safety: un benchmark que pone a prueba la seguridad física y semántica de los robots visión-lenguaje-acción
Robotics23 jun

LIBERO-Safety: un benchmark que pone a prueba la seguridad física y semántica de los robots visión-lenguaje-acción

Investigadores presentaron LIBERO-Safety, un benchmark que evalúa cómo los modelos VLA manejan peligros físicos y razonamiento semántico en 40 tareas, revelando una tensión entre generalización y seguridad.

Rongxu Cui, Zongzheng Zhang, Jingrui Pang +11

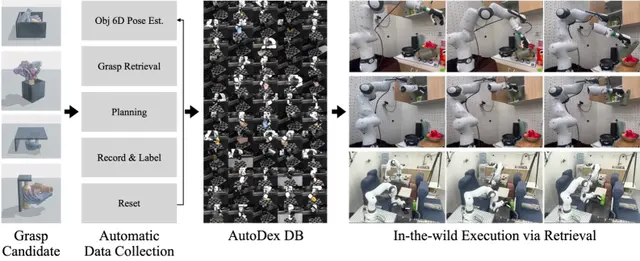
AutoDex: Recolección Automatizada de Datos de Agarre Diestro a más de 75 Pruebas por Hora
AI23 jun

AutoDex: Recolección Automatizada de Datos de Agarre Diestro a más de 75 Pruebas por Hora

Mingi Choi, Gunhee Kim, Jisoo Kim +4