Papers de investigación
Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
Robotics14 ago
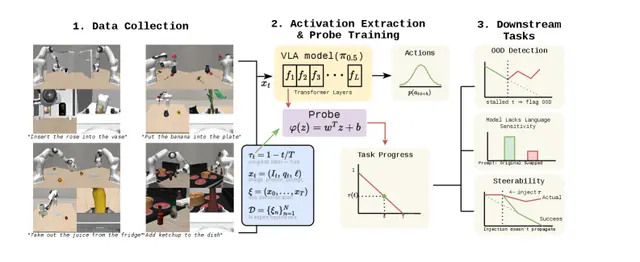
Cómo las representaciones de VLA revelan el progreso de una tarea y detectan fallos
Robotics14 ago
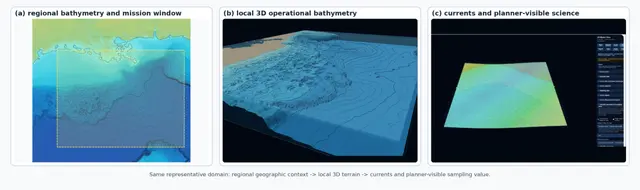
El banco de pruebas oceánico para planeadores submarinos en el navegador facilita la reproducción de misiones 4D
AI14 ago
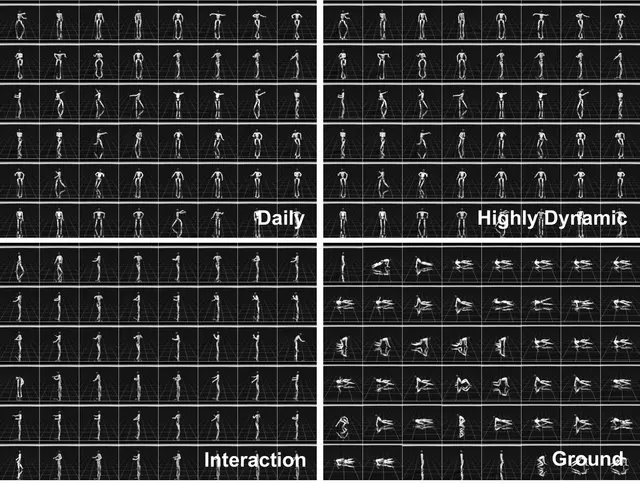
Benchmark HumanTracker para el seguimiento de movimiento de humanoides alineado con el criterio humano
Robotics13 ago
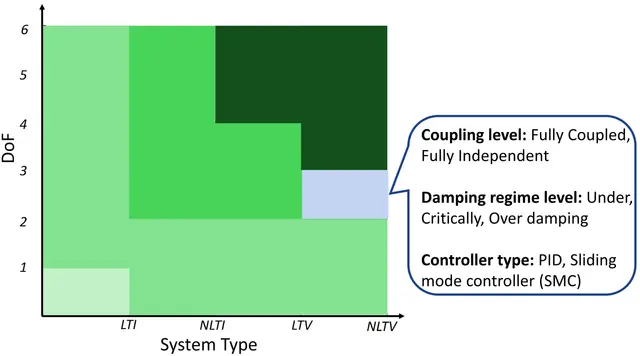
Evaluación comparativa de modelos lingüísticos para el diseño de controladores de realimentación y la destilación del razonamiento
AI13 ago
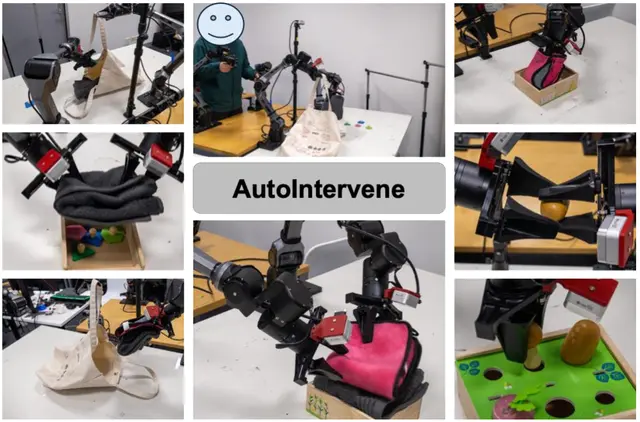
Intervención calibrada para un despliegue fiable de políticas robóticas basadas en bloques de acciones
AI13 ago
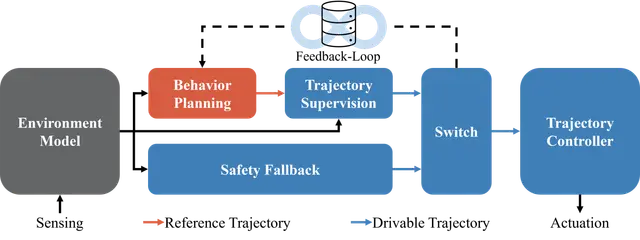
Los planificadores de conducción basados en aprendizaje llevan la IA a vehículos reales de forma segura
Robotics12 ago
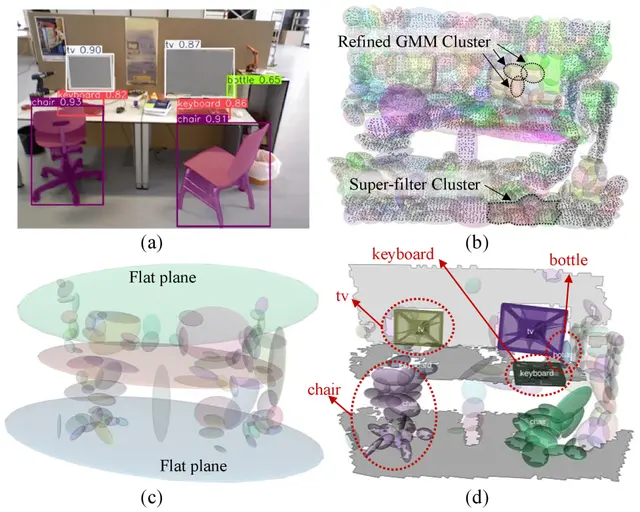
Una forma más inteligente de crear mapas semánticos compactos para robots móviles
Robotics12 ago
Detección y localización de contactos transitorios en robots mediante sensado táctil dinámico 6D
AI12 ago
Memoria 3D persistente para la navegación multiobjeto entre plantas
AI11 ago
Datos LiDAR sintéticos y submuestreo de puntos críticos para la clasificación en el edge
AI11 ago
Manipulación móvil con OpenArm mediante transferencias auditables de representaciones robóticas y habilidades

AI11 ago
La memoria 3D de la escena ayuda a los robots de visión y lenguaje a navegar en entornos de bucle cerrado
Robotics10 ago
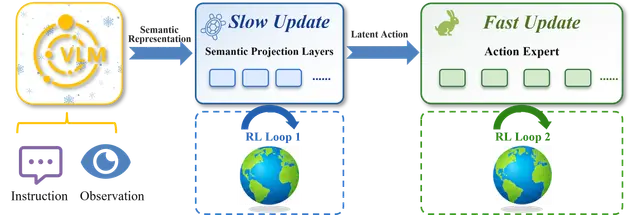
TEMPO: aprendizaje por refuerzo desacoplado para el control robótico visión-lenguaje-acción
AI10 ago
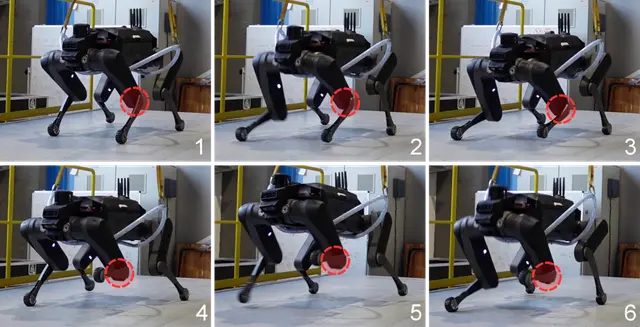
Temporización adaptativa de la marcha para la locomoción cuadrúpeda tolerante a fallos
Robotics10 ago
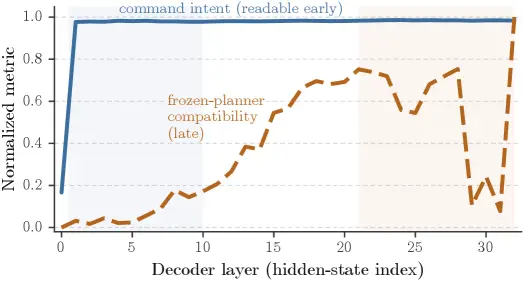
Análisis y poda de tokens de planificación en modelos visión-lenguaje-acción para conducción
Robotics9 ago
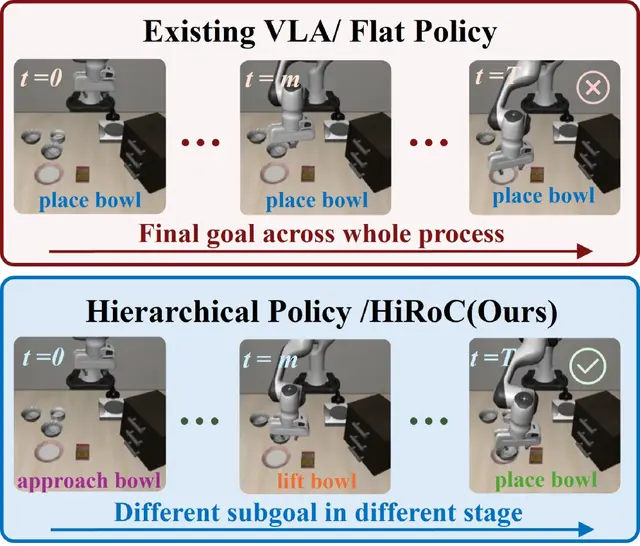
Posentrenamiento jerárquico para una manipulación robótica fiable
Robotics9 ago
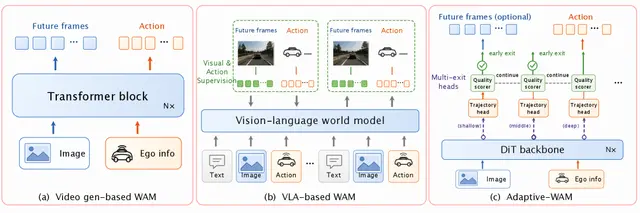
La planificación con salida anticipada adaptativa usa características de difusión de vídeo para robots de conducción eficientes
AI9 ago
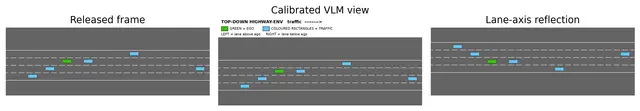
Evaluación del anclaje visual en el control robótico visión-lenguaje sin ejemplos
Robotics8 ago