Papers de investigación

Resúmenes en lenguaje sencillo de las investigaciones más recientes sobre robótica: robots humanoides, cuadrúpedos, automatización industrial e IA.
499 artículos
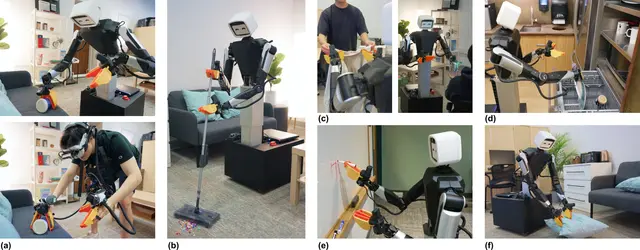
El robot Pixel aprende manipulación móvil a partir de demostraciones humanas y robóticas
AIhace 6 d

El robot Pixel aprende manipulación móvil a partir de demostraciones humanas y robóticas

Pixel combina un humanoide asequible con ruedas, demostraciones humanas, control de cuerpo completo y políticas de aprendizaje para la manipulación móvil.

Tony Tao, Jason Jingzhou Liu, Ruslan Salakhutdinov, Deepak Pathak

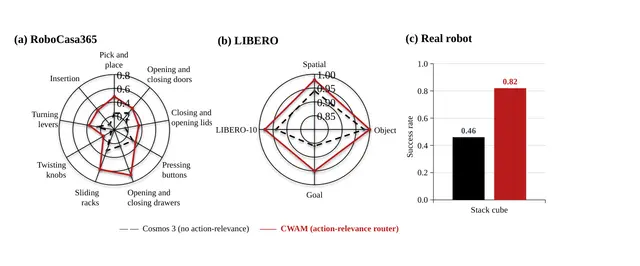
Un modelo de mundo robótico aprende qué objetos importan para cada acción
AIhace 7 d

Un modelo de mundo robótico aprende qué objetos importan para cada acción

CausalWAM dirige detalles visuales relevantes para la tarea a un modelo de acción robótica y supera la selección aleatoria de tokens en manipulación.

Juntao Cheng, Jinzhou Tang, Fan Feng +2

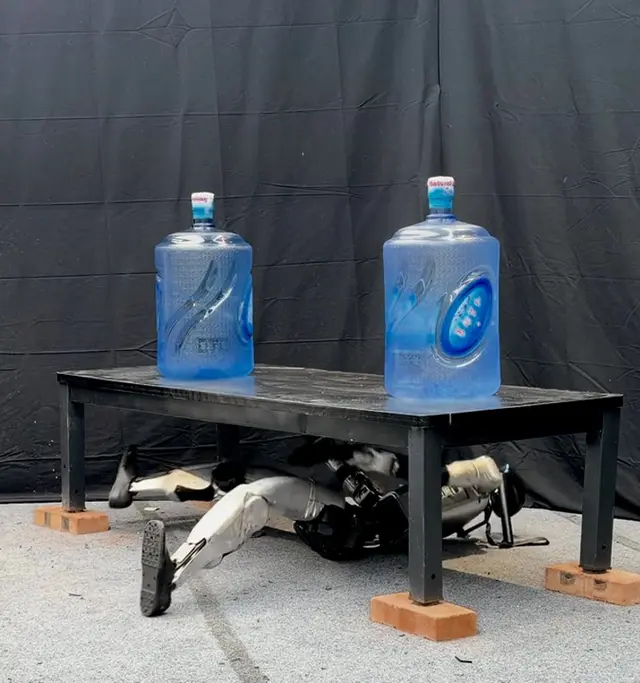
Cómo aprenden los humanoides a salir de espacios reducidos y levantarse con seguridad
Humanoidhace 7 d

Cómo aprenden los humanoides a salir de espacios reducidos y levantarse con seguridad
ROOF enseña a un humanoide a crear espacio bajo obstáculos elevados y levantarse con una sola política de recuperación propioceptiva.

Yidan Lu, Jiayuan Yu, Zongrui Cai +5

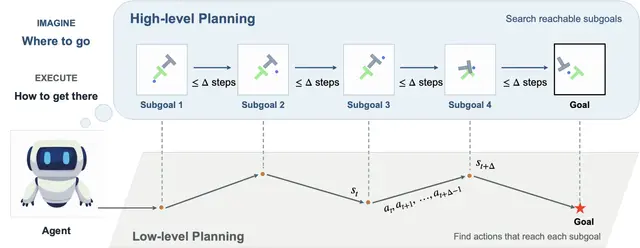
Los modelos jerárquicos del mundo permiten una planificación robótica fiable a largo plazo con dinámica implícita
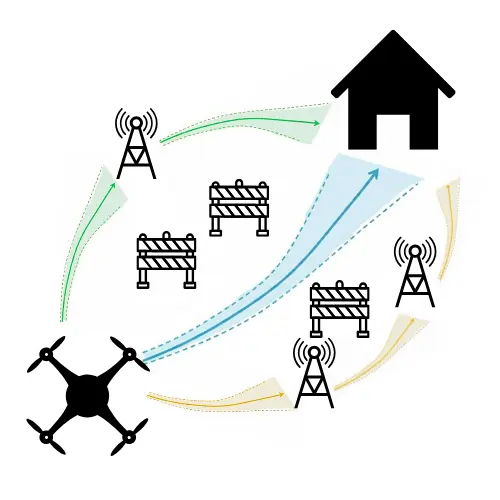
AIhace 7 d

Los modelos jerárquicos del mundo permiten una planificación robótica fiable a largo plazo con dinámica implícita

Gaoyue Zhou, Yvonne Wu, Zichen Jeff Cui +4

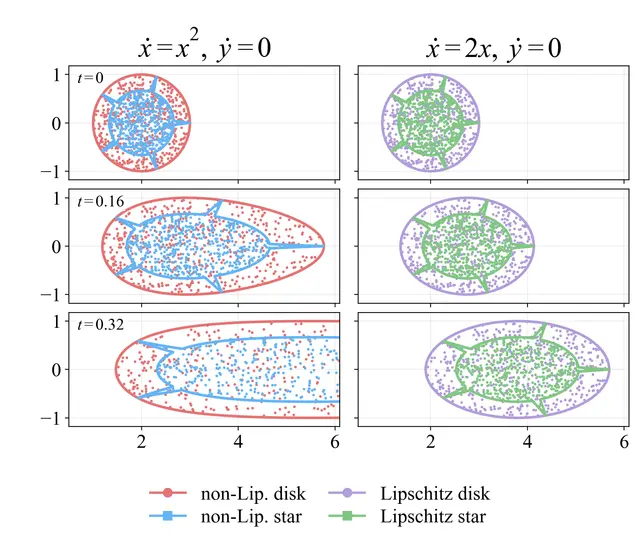
Cómo planifican los robots rutas óptimas sin superar los límites de incertidumbre de localización
Roboticshace 8 d

Cómo planifican los robots rutas óptimas sin superar los límites de incertidumbre de localización
Chinmay Mundane, Manav Mishra, PB Sujit

¿Cuántas simulaciones robóticas se necesitan para mapear todos los estados alcanzables?
Roboticshace 8 d

¿Cuántas simulaciones robóticas se necesitan para mapear todos los estados alcanzables?
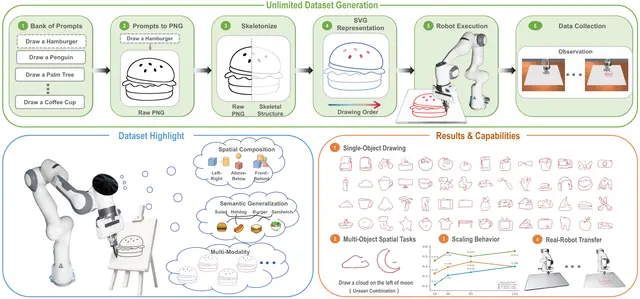
Un análisis muestra cómo la dimensión del estado, la expansión del flujo y la calidad del muestreo limitan la estimación de alcanzabilidad mediante puntos finales.

Jixian Liu, Ihab Tabbara, Hussein Sibai +1

¿Pueden los robots dibujar objetos nuevos a partir de instrucciones? BURGER pone a prueba la generalización de VLA
AIhace 8 d

¿Pueden los robots dibujar objetos nuevos a partir de instrucciones? BURGER pone a prueba la generalización de VLA

BURGER evalúa si los robots VLA pueden dibujar a partir de instrucciones, generalizar a objetos nuevos y adaptarse a las ediciones humanas.

Xiangyu Xu, Bangshuai Peng, Ziyi Liu +5

El robot aprende a alinear, enganchar y desatornillar tornillos con retroalimentación de fuerza
Roboticshace 9 d

El robot aprende a alinear, enganchar y desatornillar tornillos con retroalimentación de fuerza
Hemant Kumar, Piyush Goenka, Nikhil Chopra

Cómo aprenden los robots si una puerta de armario se abre girando o deslizándose
Roboticshace 9 d

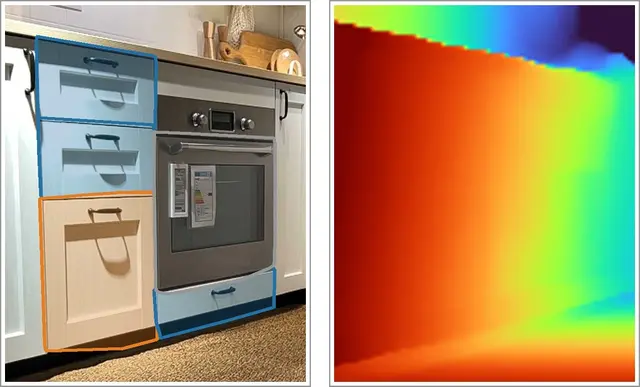
Cómo aprenden los robots si una puerta de armario se abre girando o deslizándose
Dibyendu Ghosh

Cómo los agentes digitales escalan simulaciones físicas realistas para mejorar el aprendizaje robótico
AIhace 9 d

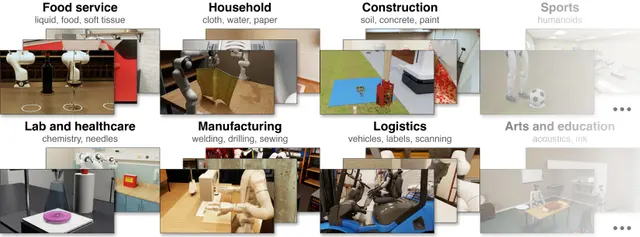
Cómo los agentes digitales escalan simulaciones físicas realistas para mejorar el aprendizaje robótico

En términos generales, nuestros resultados sugieren que la simulación no se ha visto frenada por la idea de simular, sino por las simulaciones poco realistas.

Pranjal Aggarwal, Sean Welleck

Un mecanismo de cinta transportadora permite reposicionar el acoplamiento magnético entre robots continuos
Roboticshace 10 d

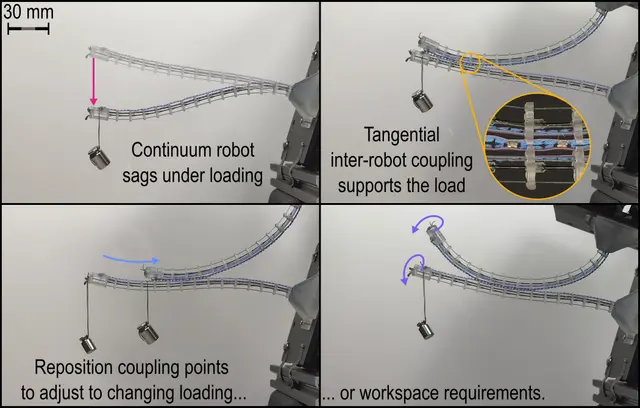
Un mecanismo de cinta transportadora permite reposicionar el acoplamiento magnético entre robots continuos

Presenta un mecanismo novedoso de cinta transportadora integrado en un robot personalizado, accionado por tendones y de menos de un centímetro de diámetro.

Ella Walsh, Eric Diller, Jessica Burgner-Kahrs

Los grafos simbólicos ayudan a los robots a predecir acciones a partir de clips breves en el trabajo
Roboticshace 10 d

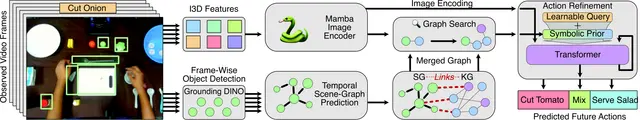
Los grafos simbólicos ayudan a los robots a predecir acciones a partir de clips breves en el trabajo

Fnu Aryan, Yaqi Xie, Joseph Campbell +6

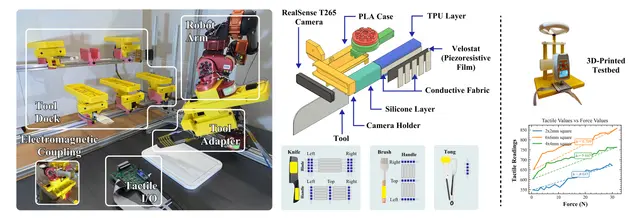
SwapBot ayuda a los robots a usar herramientas intercambiables y el tacto para realizar mejor las tareas
Roboticshace 10 d

SwapBot ayuda a los robots a usar herramientas intercambiables y el tacto para realizar mejor las tareas

Yunchu Zhang, Ray Song, Junhan Jiao +6

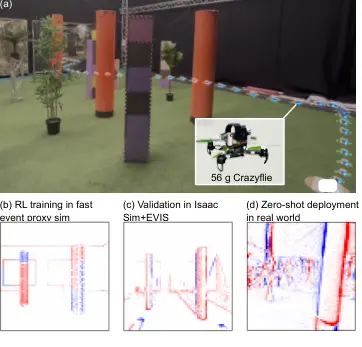
Simulación de fotogramas de eventos sin renderizado para el aprendizaje por refuerzo rápido en la navegación de drones
Roboticshace 11 d

Simulación de fotogramas de eventos sin renderizado para el aprendizaje por refuerzo rápido en la navegación de drones

Estos sistemas muestran ventajas de latencia y rango dinámico de los eventos, pero ejecutan redes fuera de la placa o en equipos que suelen consumir 10 W o más.

Dequan Ou, Austin Lopez, Quentin Missinne +2

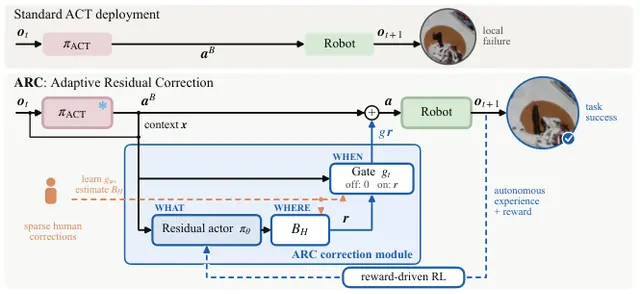
Cómo las correcciones humanas puntuales mejoran la precisión de políticas robóticas en entornos reales
AIhace 11 d

Cómo las correcciones humanas puntuales mejoran la precisión de políticas robóticas en entornos reales

ARC usa correcciones humanas puntuales para orientar cuándo y dónde un robot perfecciona sus acciones, mientras la recompensa de la tarea determina qué ejecuta.

Anukriti Singh, Maxime Caniot, Pratap Tokekar +1

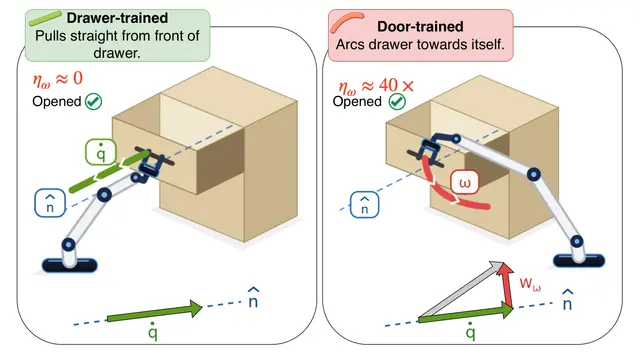
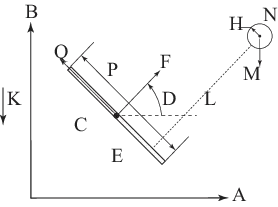
Cómo evaluar la manipulación robótica frente a las restricciones cinemáticas de objetos articulados
AIhace 11 d

Cómo evaluar la manipulación robótica frente a las restricciones cinemáticas de objetos articulados

Baptiste Bonin, Caro Strickland, Audrey Durand

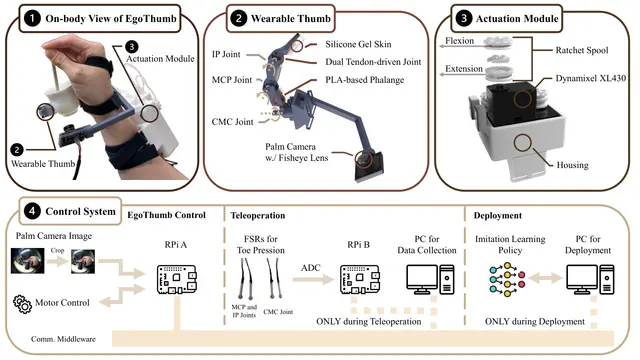
Un pulgar robótico vestible usa visión para agarrar y sujetar objetos
Roboticshace 12 d

Un pulgar robótico vestible usa visión para agarrar y sujetar objetos

Jianyu Hou, Jiawei Fu, Weikang Wan +3

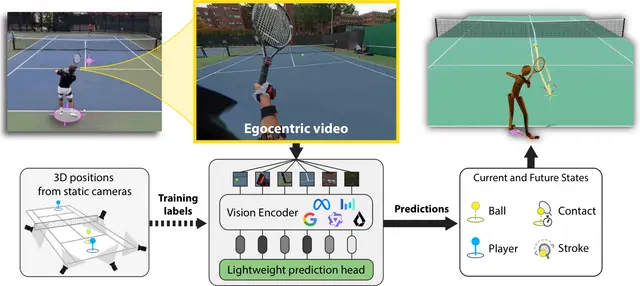
Cómo los modelos de visión siguen pelotas de tenis y predicen el juego en movimiento
Roboticshace 12 d

Cómo los modelos de visión siguen pelotas de tenis y predicen el juego en movimiento
Un estudio sobre tenis compara modelos de visión para seguir la pelota y predecir el juego: la profundidad ayuda, pero más historial no siempre mejora los resultados.

Tudor Braicu, Joseph DelPreto, Jared Boyer +4

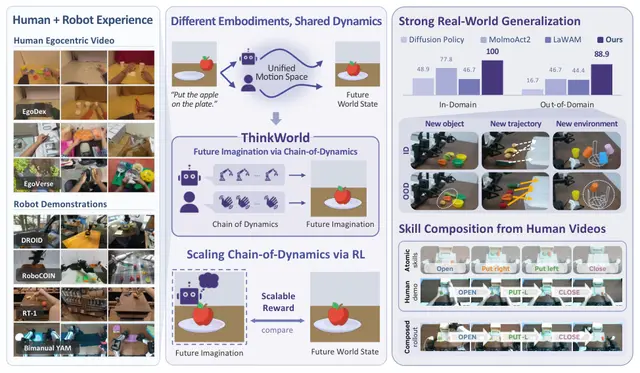
ThinkWorld usa la imaginación del mundo para reforzar el razonamiento de acciones robóticas
AIhace 12 d

ThinkWorld usa la imaginación del mundo para reforzar el razonamiento de acciones robóticas
Una vez entrenado con supervisión conjunta, el modelo genera secuencias de CoD y predice estados visuales futuros condicionados por ellas.

Chaehyun Kim, Chi-Pin Huang, Jisoo Kim +4

La captura robótica usa restricciones virtuales para atrapar discos en vuelo sin que se deslicen
Roboticshace 13 d

La captura robótica usa restricciones virtuales para atrapar discos en vuelo sin que se deslicen

Aakash Khandelwal, Ranjan Mukherjee