연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
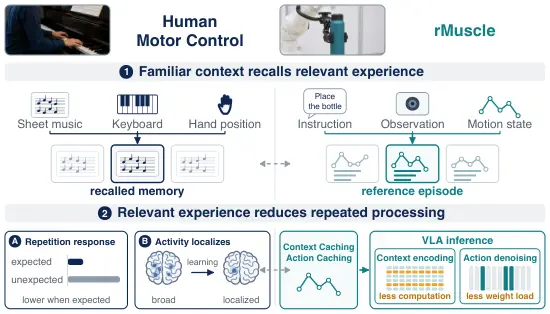
로봇의 근육 기억이 비전-언어-행동 모델 추론을 가속한다
AI9월 17일

로봇의 근육 기억이 비전-언어-행동 모델 추론을 가속한다

작업 목표는 달라도 고정된 작업 공간에서 비슷한 작업을 반복 수행한다는 공통점이 있어, 로봇의 반응성과 신뢰성이 중요하다.

Kaijun Zhou, Zhiyang Li, Le Chen, Jinyu Gu

생성 비디오와 오디오를 활용한 제로샷 힘 인지 로봇 조작
AI9월 17일

생성 비디오와 오디오를 활용한 제로샷 힘 인지 로봇 조작
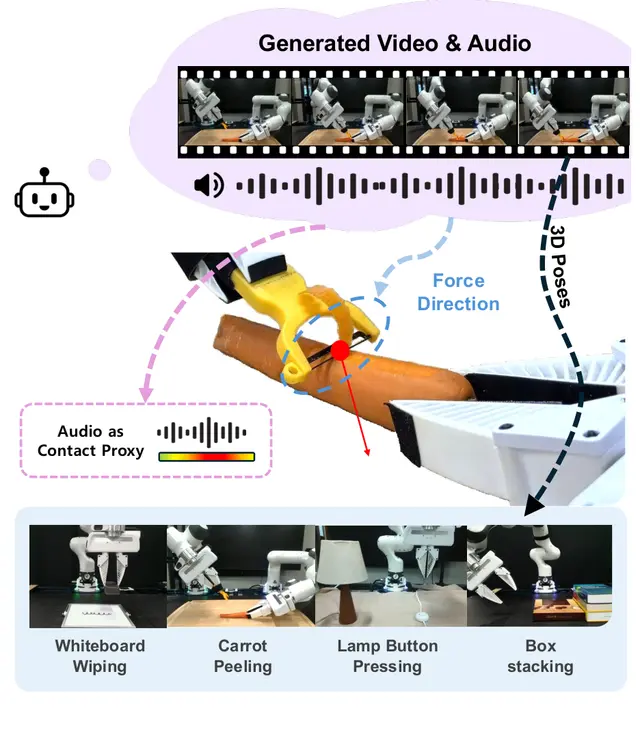
생성 비디오와 오디오를 함께 활용해 접촉이 많은 조작을 위한 힘 인지 궤적을 구성하는 파이프라인을 제시했다.

Guanhua Ji, Tianyu Li, Dayoon Suh +3

안전한 목표 지향 로봇 제어를 위한 하이브리드 도달가능성
Robotics9월 16일

안전한 목표 지향 로봇 제어를 위한 하이브리드 도달가능성
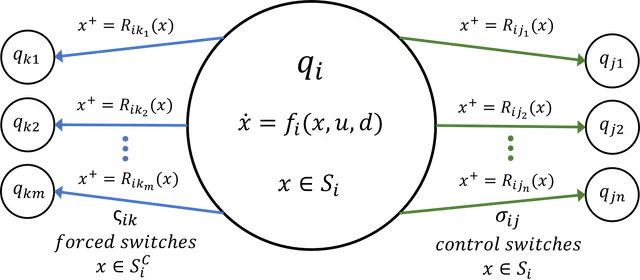
하이브리드 동역학 시스템은 연속·이산 동역학을 함께 모델링하지만, 안전성과 성능을 동시에 보장하는 일은 여전히 어렵다.

Javier Borquez, Shuang Peng, Somil Bansal

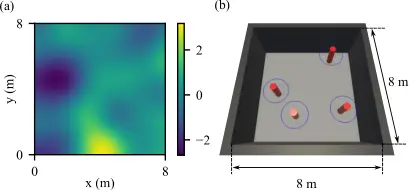
로봇 군집을 활용한 공간장 추정을 위한 분산형 가우시안 프로세스
Robotics9월 16일

로봇 군집을 활용한 공간장 추정을 위한 분산형 가우시안 프로세스

Guillermo Legarda Herranz, Gianpiero Francesca, Mauro Birattari

비전·언어 내비게이션 정책에서 신뢰할 수 있는 커버리지를 위한 에피소드 정규화 컨포멀 예측
AI9월 16일

비전·언어 내비게이션 정책에서 신뢰할 수 있는 커버리지를 위한 에피소드 정규화 컨포멀 예측

Vicky Feliren, A. Taufiq Asyhari, Muhamad Risqi U. Saputra

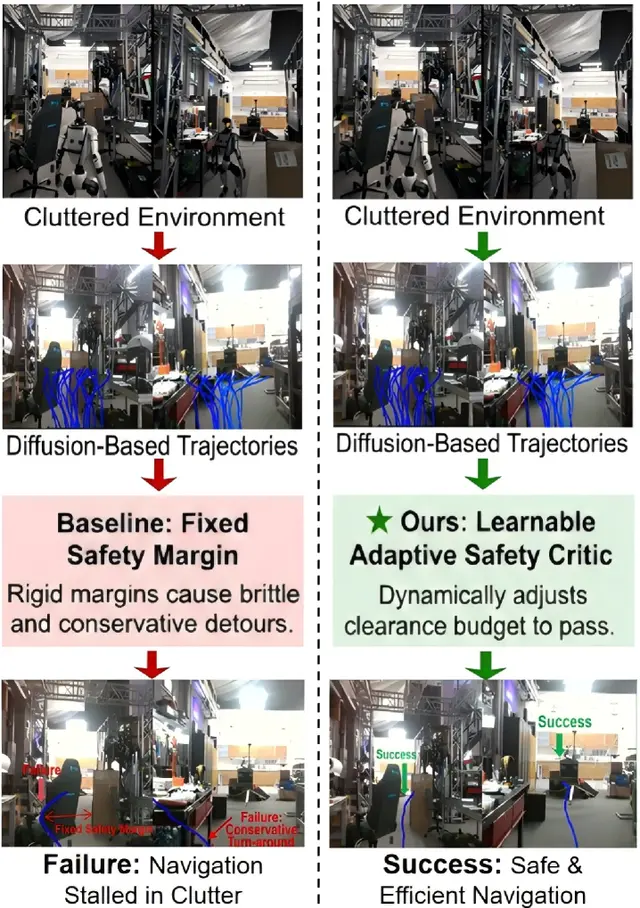
시각导航을 위한 적응형 안전 여유 학습
AI9월 15일

시각导航을 위한 적응형 안전 여유 학습

모바일 로봇의 안전한 실내 주행을 위해 상황에 따라 여유 공간을 조절하는 학습 기반 시각 내비게이션 방법을 소개합니다.

Junyi Hu, Shuaihang Yuan, Geeta Chandra Raju Bethala +2

자율주행 레이싱의 수비 전략: RL 기반 제어로 더 빠른 상대를 막는 법
Robotics9월 15일

자율주행 레이싱의 수비 전략: RL 기반 제어로 더 빠른 상대를 막는 법

강화학습과 모델 예측 제어를 결합한 계층형 프레임워크가 느린 자율주행 레이싱카도 빠른 상대의 추월을 막도록 돕는다.

Yufei Xi, Yijie Liao, Tulga Ersal

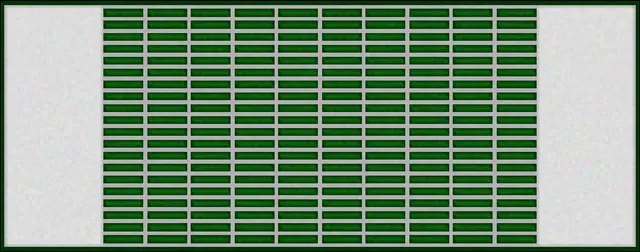
좁은 산업 환경에서 이기종 AGV를 위한 실시간 교통 관리
Industrial9월 15일

좁은 산업 환경에서 이기종 AGV를 위한 실시간 교통 관리
Alessandro Bonetti, Silvia Proia, Simone Guidetti +1

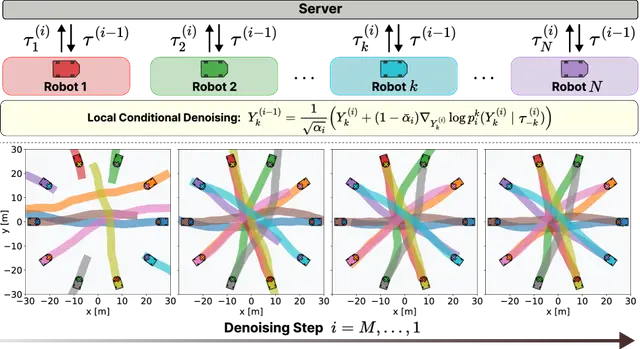
확장 가능한 다중 로봇 궤적 계획을 위한 분산 모델 기반 확산
Robotics9월 14일

확장 가능한 다중 로봇 궤적 계획을 위한 분산 모델 기반 확산
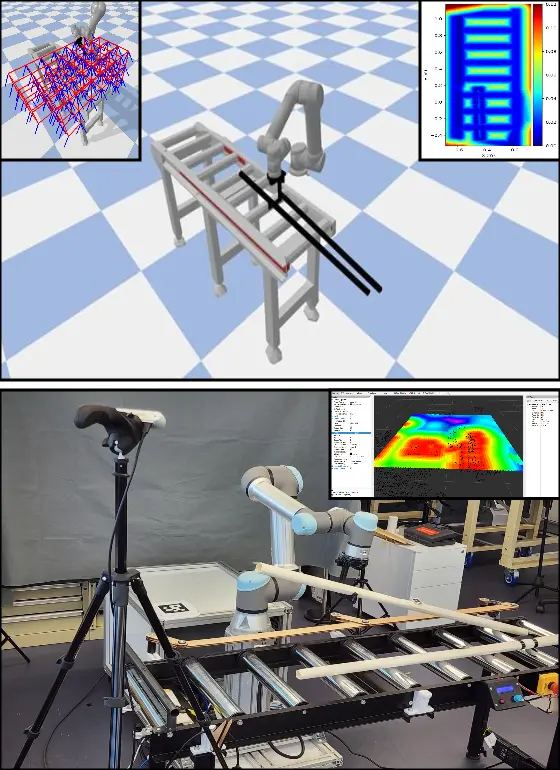
Haejoon Lee, Xinyi Wang, Taekyung Kim +1

움직이는 장애물 주변에서 더 안전하게 로봇 기술 적응하기
Robotics9월 14일

움직이는 장애물 주변에서 더 안전하게 로봇 기술 적응하기
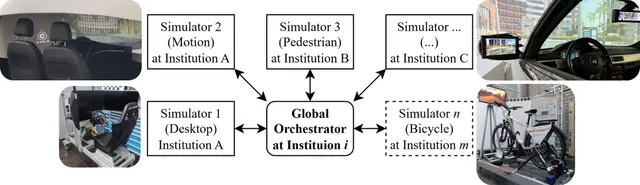
Dist-GPRL은 움직이는 장애물 주변에서 시연된 조작 기술을 조정하면서도 부드러운 동작을 유지하고 충돌을 줄인다.

A K M Nadimul Haque, Sheila Sutjipto, Marc G. Carmichael +1

CARLAverse: 모듈형 멀티모달 인간 참여형 시뮬레이션 프레임워크
Robotics9월 14일

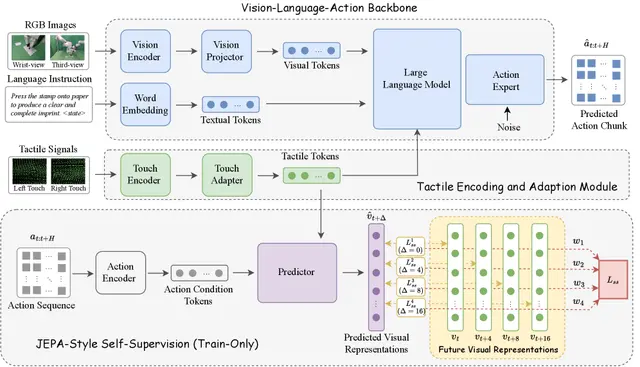
CARLAverse: 모듈형 멀티모달 인간 참여형 시뮬레이션 프레임워크

이 절에서는 하드웨어 추상화, 혼합 교통 시뮬레이션의 현황, 분산 물리와 다중 에이전트 환경의 지연 시간 관리 과제를 검토한다.

Patrick Rebling, Philipp Nenninger, Reiner Kriesten

시각과 촉각을 결합한 로봇 학습, 정밀 작업의 정확도를 높이다
Robotics9월 13일

시각과 촉각을 결합한 로봇 학습, 정밀 작업의 정확도를 높이다
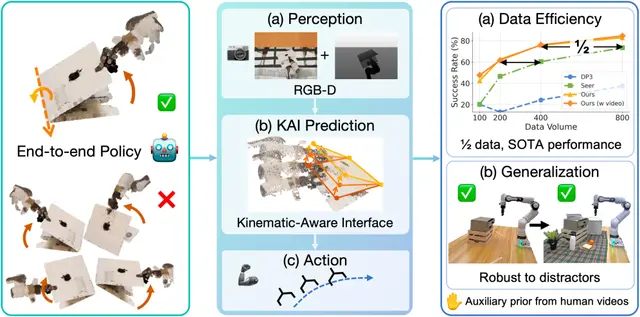
Ning Cheng, Jinan Xu, Wanlin Li +5

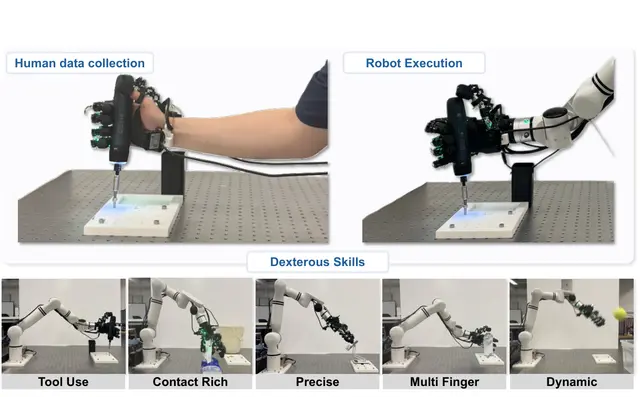
KAI: 운동학 인터페이스로 더 적은 데이터로 로봇 조작 성능 향상
Robotics9월 13일

KAI: 운동학 인터페이스로 더 적은 데이터로 로봇 조작 성능 향상
Yaping Li, Zhaxizhuoma, Qiaojun Yu +3

효율적인 장기 로봇 조작 작업을 위한 메모리 기반 계획
Robotics9월 13일

효율적인 장기 로봇 조작 작업을 위한 메모리 기반 계획
메모리 의존적 작업에서는 모든 제어 단계마다 장기 시각 이력을 실행 모델에 직접 입력하지 않아도 된다.

Sizhe Zhao, Haozhe Xie, Weiyu Zhao +5

모션 일관성 검출과 사회적 맥락을 고려한 궤적 예측
Robotics9월 12일

모션 일관성 검출과 사회적 맥락을 고려한 궤적 예측
DeTra의 공개 구현 부재와 검출보다 훨씬 어려운 동적 객체 예측이라는 두 난점을 해결하기 위해, 추론 비용 없이 성능을 높이는 방법을 제안한다.

Vladislav Diuzhev, Dmitry Yudin

체화형 AI 팀의 집단 지능을 향상하는 조직 원리
AI9월 12일

체화형 AI 팀의 집단 지능을 향상하는 조직 원리

Zhengran Ji, Jonathan Hyun, Boyuan Chen

공유 외골격으로 구현한 일대일 정밀 로봇 시연
Robotics9월 12일

공유 외골격으로 구현한 일대일 정밀 로봇 시연

Tengbo Yu, Jiahao Wu, Daohan Li +4

Robotics9월 11일

동적 시맨틱 매핑으로 로봇이 변화하는 공간을 실시간으로 이해하다
카메라 기하, 객체 추적, 회귀 보정, 온톨로지를 결합한 하이브리드 시맨틱 매핑 파이프라인이 로봇의 실시간 월드 모델을 구축한다.

Konstantinos Dimitropoulos, Ioannis Hatzilygeroudis

실시간 야코비안 추정으로 가능한 민첩한 손안 펜 쓰기와 신속한 학습
Robotics9월 11일

실시간 야코비안 추정으로 가능한 민첩한 손안 펜 쓰기와 신속한 학습
비보정 비주얼 서보잉이 카메라나 운동학적 보정 없이 센서 특징과 작동 입력의 미분 관계를 온라인으로 학습해 손안 쓰기를 구현합니다.

Kai Stewart, Yasunori Toshimitsu, Robert K. Katzschmann

학습 기반 에이전트 MPC로 차량이 미지의 제어기를 실시간으로 조율하다
Robotics9월 11일

학습 기반 에이전트 MPC로 차량이 미지의 제어기를 실시간으로 조율하다

Jiaming Zhong, Reza Valiollahi Mehrizi, Mohammad Pirani +4