연구 Papers
최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
AI7일 전
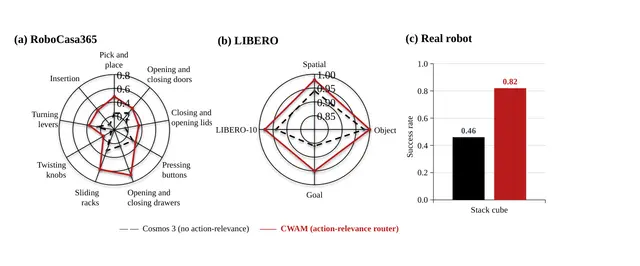
로봇 월드 모델은 동작마다 중요한 객체를 학습한다
Humanoid7일 전
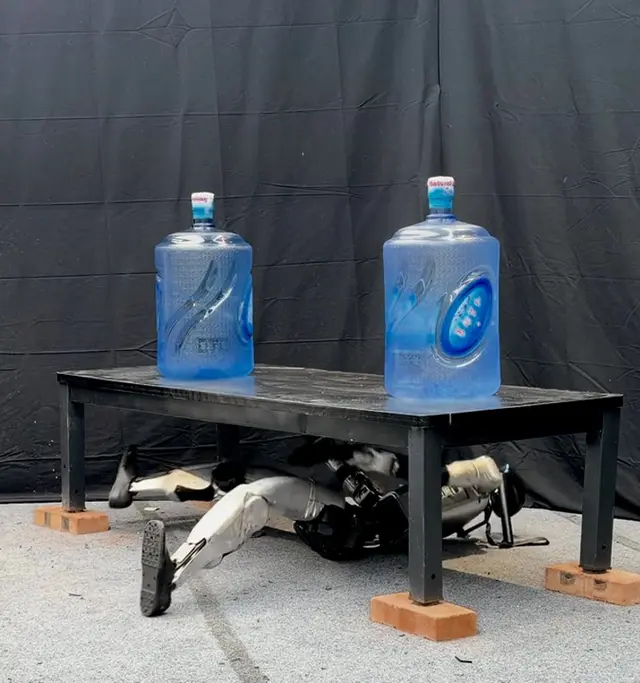
휴머노이드는 비좁은 공간에서 빠져나와 안전하게 일어서는 법을 어떻게 학습하는가
AI7일 전
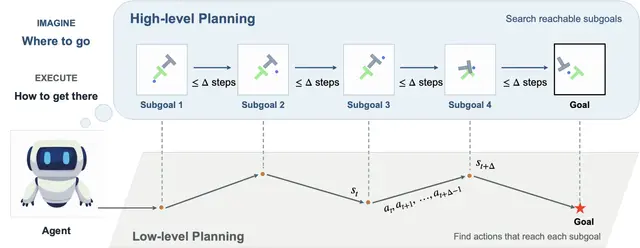
계층적 세계 모델과 암묵적 동역학을 통한 신뢰성 높은 장기 로봇 계획
Robotics8일 전
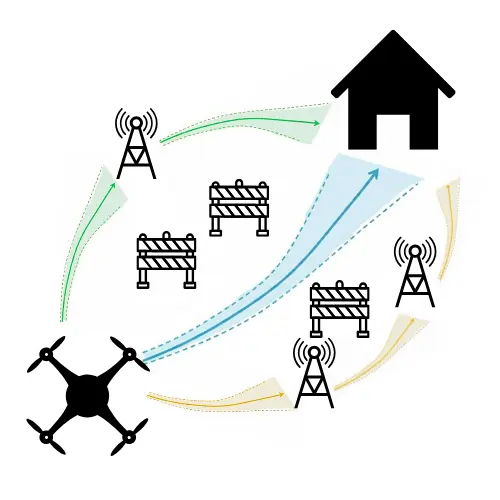
위치추정 불확실성을 한도 이하로 유지하는 로봇 최적 경로 계획
Robotics8일 전
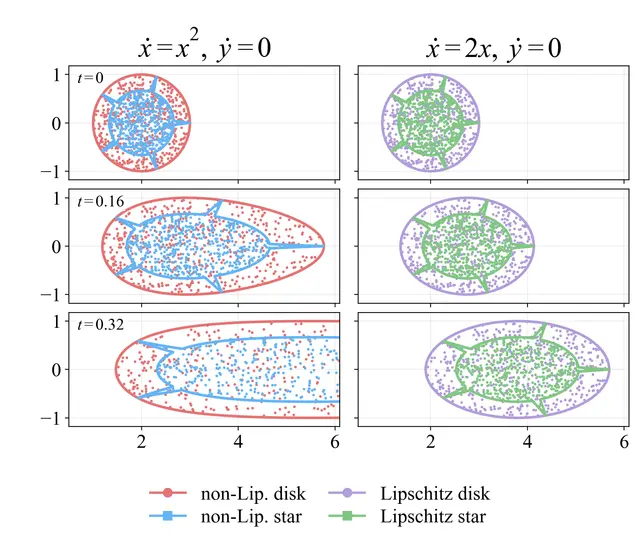
도달 가능한 모든 상태를 매핑하려면 로봇 시뮬레이션은 몇 번 필요할까?
AI8일 전
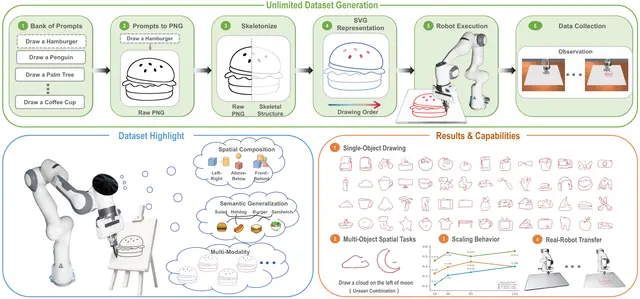
로봇은 지시를 받아 새로운 물체를 그릴 수 있을까? BURGER로 검증하는 VLA 일반화
Robotics9일 전
로봇, 힘 피드백으로 나사 정렬·맞물림·풀기를 학습하다
Robotics9일 전
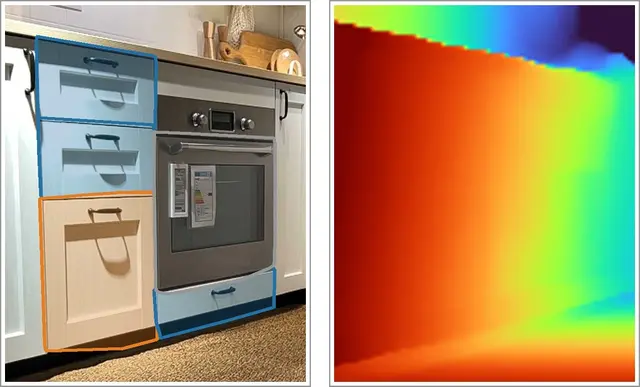
로봇은 수납장 문이 회전식인지 미닫이식인지 어떻게 학습할까
AI9일 전
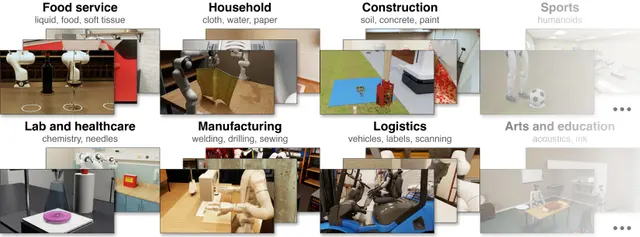
디지털 에이전트로 현실적인 물리 시뮬레이션을 확장해 로봇 학습 향상
Robotics10일 전
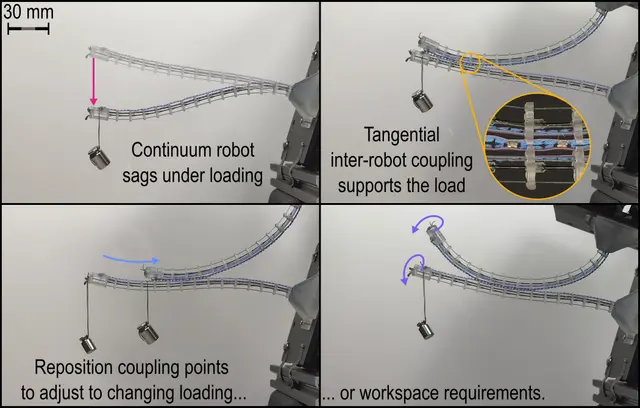
컨베이어 벨트 메커니즘으로 연속체 로봇 간 재배치 가능한 자기 결합 구현
Robotics10일 전
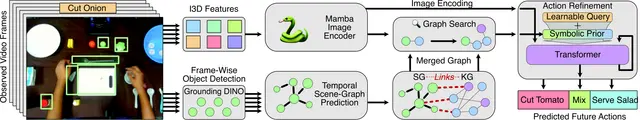
기호 그래프는 로봇이 짧은 작업 영상으로 행동을 예측하도록 돕는다
Robotics10일 전
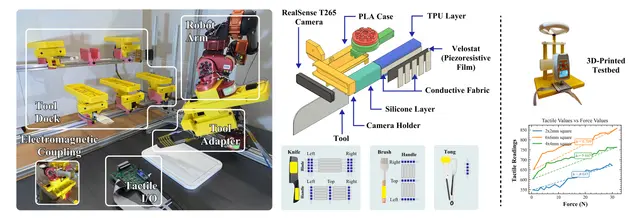
SwapBot, 교체형 도구와 촉각으로 로봇의 작업 수행을 향상시키다
Robotics11일 전
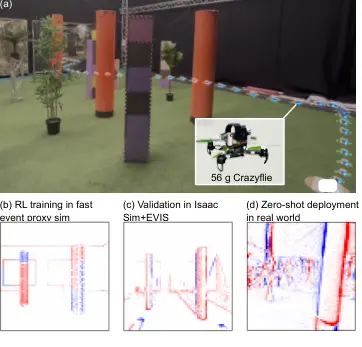
드론 내비게이션의 빠른 강화학습을 위한 렌더링 없는 이벤트 프레임 시뮬레이션
AI11일 전
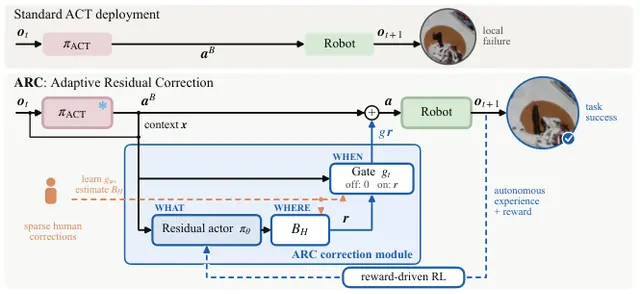
희소한 인간 수정으로 기존 실세계 로봇 정책의 정밀도를 높이다
AI11일 전
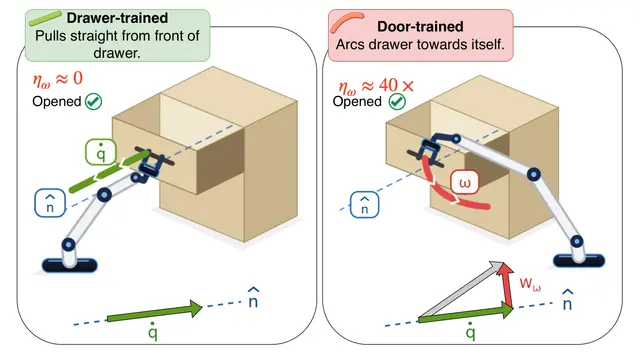
관절형 물체의 운동학적 제약을 기준으로 로봇 조작을 평가하는 방법
Robotics12일 전
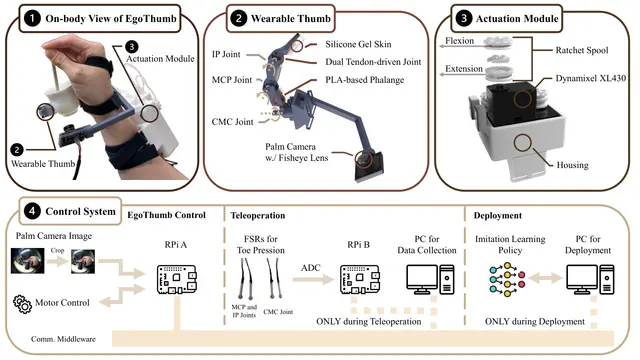
시각 정보를 활용해 물체를 잡고 유지하는 웨어러블 로봇 엄지
Robotics12일 전
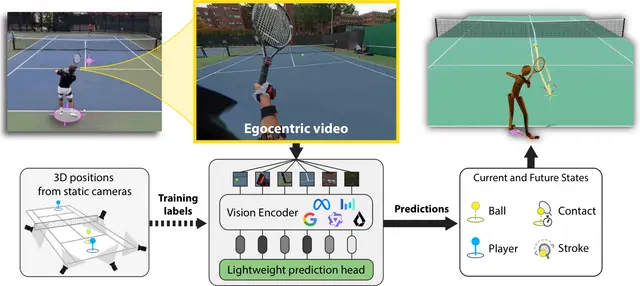
비전 모델은 테니스공을 추적하고 움직임 속 경기 전개를 예측한다
AI12일 전
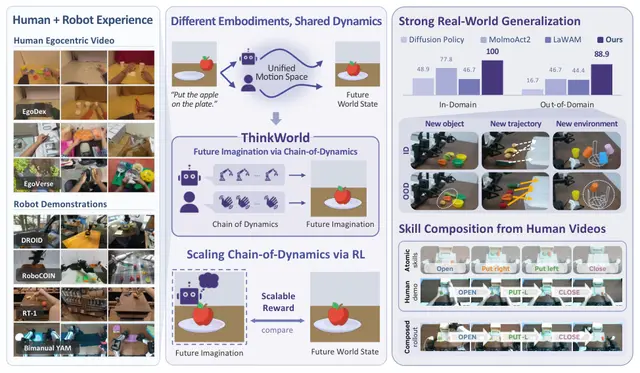
ThinkWorld, 세계 상상으로 로봇 행동 추론 강화
Robotics13일 전