연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
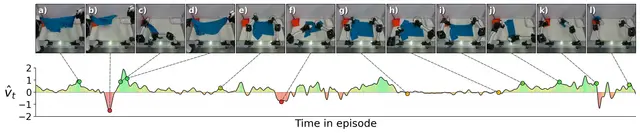
WARP-RM: 자기지도 로봇 작업 진행 추정을 위한 비디오 시간 워핑
Robotics6월 29일

WARP-RM: 자기지도 로봇 작업 진행 추정을 위한 비디오 시간 워핑

WARP-RM: 비디오 시간 워핑을 통한 자기지도 로봇 작업 진행 추정 모델. 시각 관찰만으로 프레임별 진행 속도를 추정하며, 인간 주석 없이 훈련 가능합니다.

Justin Yu, Andrew Goldberg, Kavish Kondap, Karim El-Refai +6

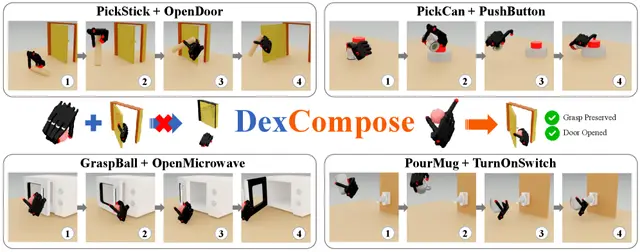
DexCompose: 한 손으로 여러 손재주 기술을 재학습 없이 연결하다
AI6월 29일

DexCompose: 한 손으로 여러 손재주 기술을 재학습 없이 연결하다

DexCompose는 재학습 없이 하나의 손에서 여러 손재주 조작 정책을 조합하며, 손가락 인식 마스킹과 이중 잔류 안정기를 사용하여 90% 이상의 성공률을 달성합니다.

Dihong Huang, Zhenyu Wei, Zhuxiu Xu +3

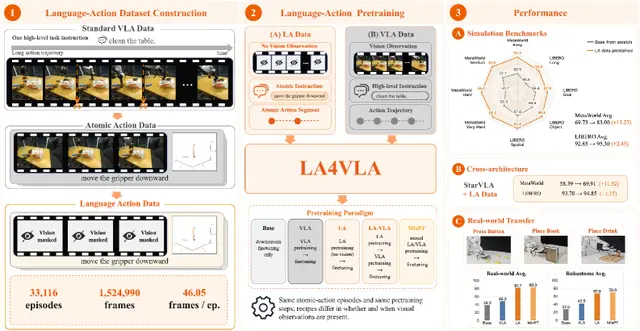
LA4VLA: 시각 없이 명령을 따르도록 로봇 가르치기
Robotics6월 28일

LA4VLA: 시각 없이 명령을 따르도록 로봇 가르치기

최근 시각-언어-행동(VLA) 모델에는 숨은 약점이 있습니다: 종종 언어 명령을 진정으로 이해하기보다 시각적 단서에 의존한다는 점입니다. 새로운 사전학습 방법인 LA4VLA는 훈련 중 시각을 완전히 제거하여 로봇이 단어와 행동 사이의 직접적인 연결을 배우도록 강제합니다.

Tao Lin, Yuxin Du, Yiran Mao +13

OctoSense: 자기 지도 학습이 8개 센서를 통합하여 강건한 로봇 인지 실현
Robotics6월 28일

OctoSense: 자기 지도 학습이 8개 센서를 통합하여 강건한 로봇 인지 실현

Anthony Bisulco, Jeremy Wang, Kostas Daniilidis +2

세계 모델의 환각은 예측 가능하고 예방 가능하다
AI6월 28일

세계 모델의 환각은 예측 가능하고 예방 가능하다

Nicklas Hansen, Xiaolong Wang

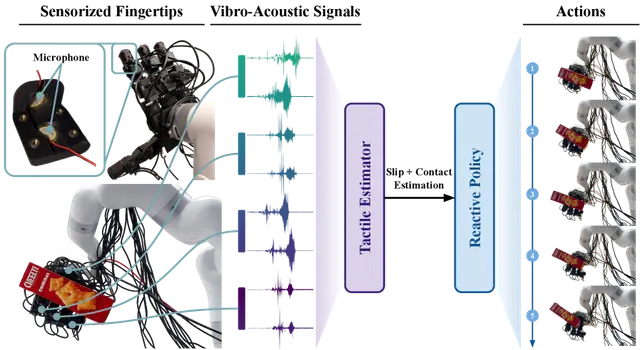
VibeAct: 진동을 활용한 로봇 손의 반응형 손재주 구현
Robotics6월 27일

VibeAct: 진동을 활용한 로봇 손의 반응형 손재주 구현
개방형 환경에서의 조작은 접촉 및 미끄러짐 이벤트에 대한 빠른 대응을 필요로 합니다. 손가락 끝이 처음 접촉하거나, 파지가 고착에서 미끄러짐으로 전환될 때...

Yuemin Mao, Uksang Yoo, Jean Oh +2

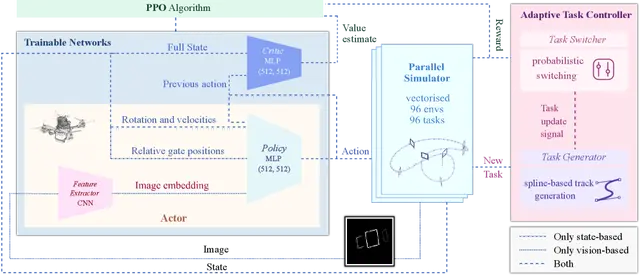
새로운 강화학습 방법, 드론이 처음 보는 트랙에서도 재훈련 없이 빠르게 비행 가능
Robotics6월 27일

새로운 강화학습 방법, 드론이 처음 보는 트랙에서도 재훈련 없이 빠르게 비행 가능

연구진이 강화학습으로 드론 레이싱 정책을 훈련하여, 속도 손실 없이 처음 보는 트랙에도 제로샷 일반화를 달성했습니다.

Jonathan Green, Jiaxu Xing, Nico Messikommer +2

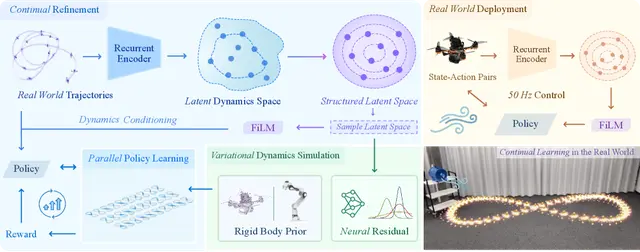
지속적 로봇 학습: 실시간으로 변화하는 동역학에 적응하기
Robotics6월 27일

지속적 로봇 학습: 실시간으로 변화하는 동역학에 적응하기
Jiaxu Xing, Zhiyuan Zhu, Yunfan Ren +4

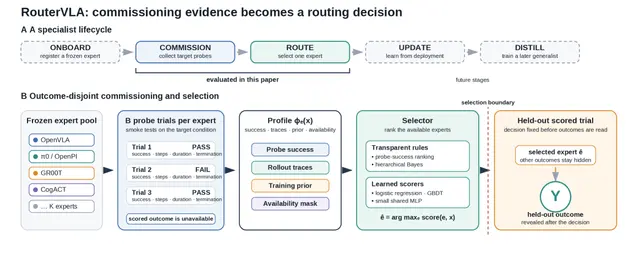
RouterVLA: 루틴 스모크 테스트로 최적의 로봇 VLA 모델 선택하기
Robotics6월 26일

RouterVLA: 루틴 스모크 테스트로 최적의 로봇 VLA 모델 선택하기

Xingyu Ren, Chugang Yi, Ge Ma +1

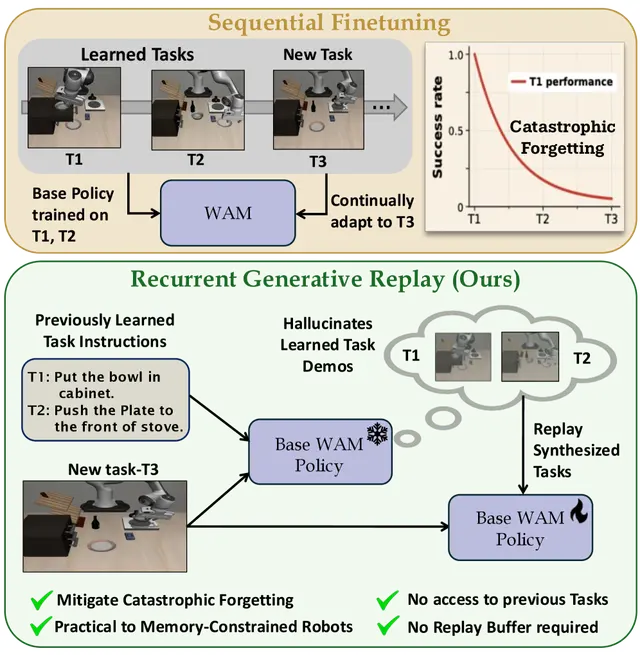
세계 행동 모델, 생성적 리플레이로 로봇 망각 방지
Robotics6월 26일

세계 행동 모델, 생성적 리플레이로 로봇 망각 방지

우리는 Recurrent Generative Replay (ReGen)을 제안했습니다. 이는 세계 행동 모델(WAM)의 생성 능력을 기본 리플레이 메커니즘으로 활용한 최초의 지속적 학습 프레임워크입니다.

Manish Kumar Govind, Dominick Reilly, Smit Patel +2

대규모 오픈 데이터셋과 도구킷: 로봇 행동 모방 학습
Robotics6월 26일

대규모 오픈 데이터셋과 도구킷: 로봇 행동 모방 학습
ABC 스택, 130K 에피소드 원격조작 데이터셋과 오픈소스 도구킷 공개로 확장 가능한 로봇 행동 모방 학습 구현.

Arthur Allshire, Himanshu Gaurav Singh, Ritvik Singh +15

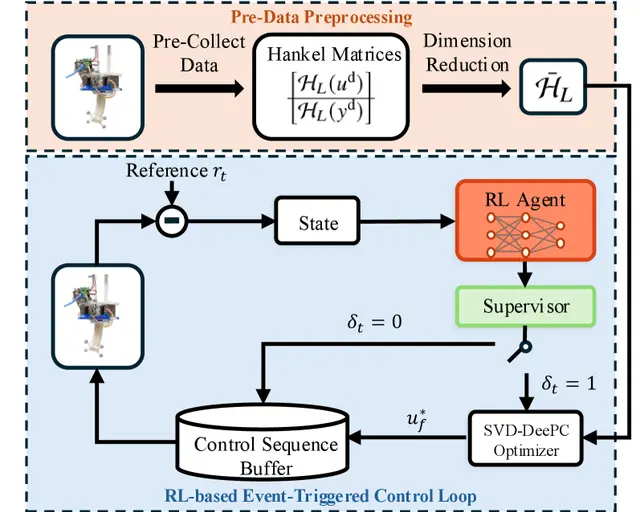
심층 강화 학습이 케이블 구동 소프트 로봇 팔의 연산 효율성을 높이다
Robotics6월 25일

심층 강화 학습이 케이블 구동 소프트 로봇 팔의 연산 효율성을 높이다

Cheng Ouyang, Moeen Ul Islam, Kaixiang Zhang +3

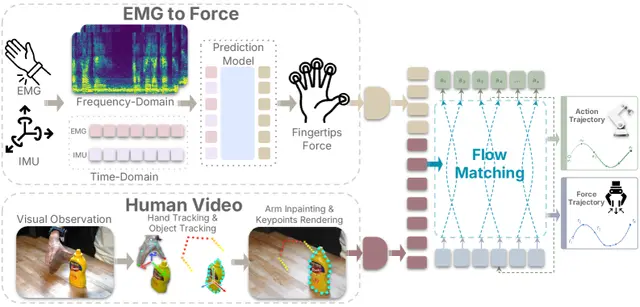
ForceBand: 근전 센서를 활용한 로봇의 힘 조작 학습
Robotics6월 25일

ForceBand: 근전 센서를 활용한 로봇의 힘 조작 학습
Botao He, Zhi Wang, Linna Kuang +8

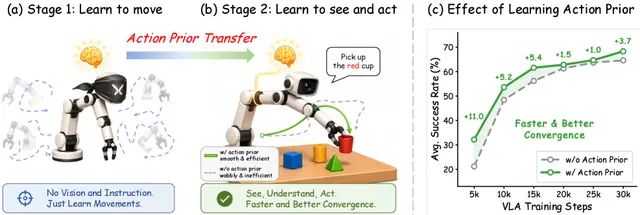
로봇, 보고 행동하기 전에 움직임의 감각을 배운다
AI6월 25일

로봇, 보고 행동하기 전에 움직임의 감각을 배운다

2단계 훈련 프레임워크는 시각-언어-동작(VLA) 훈련 전에 전용 동작 사전 학습 단계를 도입합니다. 흐름 정합 기반 인코더-디코더를 조건 없는 동작 궤적만으로 훈련시킵니다.

Dong Jing, Tianqi Zhang, Jiaqi Liu +5

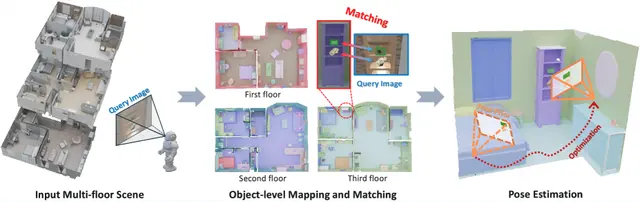
OpenReLoc: 객체 수준 카메라 재위치 추정을 위한 개방형 어휘 이해
Robotics6월 24일

OpenReLoc: 객체 수준 카메라 재위치 추정을 위한 개방형 어휘 이해

OpenReLoc은 개방형 어휘 객체 매칭과 LLM 설명을 사용하여 단일 이미지에서 강건하게 카메라 자세를 추정하며, 실제 실내 장면에서 폐쇄형 어휘 방법보다 뛰어난 성능을 보입니다.

Zhaopeng Cui, Jiarui Hu, Jingbo Liu +7

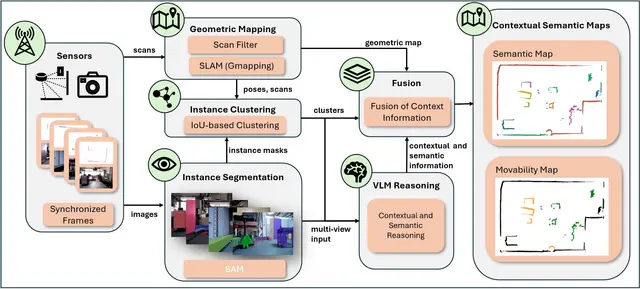
비전-언어 모델, 창고 로봇에 상황 인식 의미론적 지도 제공
Warehouse6월 24일

비전-언어 모델, 창고 로봇에 상황 인식 의미론적 지도 제공
Marvin Rüdt, Hao Pang, Constantin Enke +2

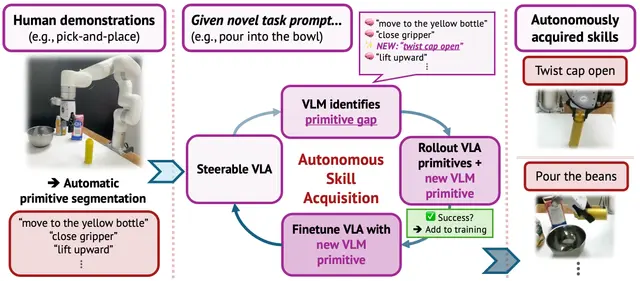
InSight: 로봇이 인간의 도움 없이 새로운 기술을 배우는 방법
AI6월 24일

InSight: 로봇이 인간의 도움 없이 새로운 기술을 배우는 방법
Maggie Wang, Lars Osterberg, Stephen Tian +3

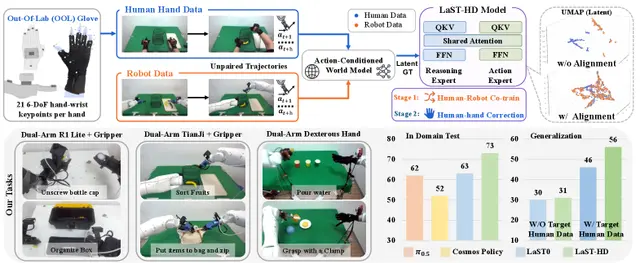
로봇, 확장 가능한 인간 손 데이터로 물리적 추론 학습
Robotics6월 23일

로봇, 확장 가능한 인간 손 데이터로 물리적 추론 학습
연구진이 LaST-HD 프레임워크를 개발했습니다. 로봇이 인간 손 시연을 관찰하여 복잡한 조작 기술을 학습할 수 있게 합니다. 인간과 로봇 동작을 정렬하여...

Jiaming Liu, Yinxi Wang, Chenyang Gu +15

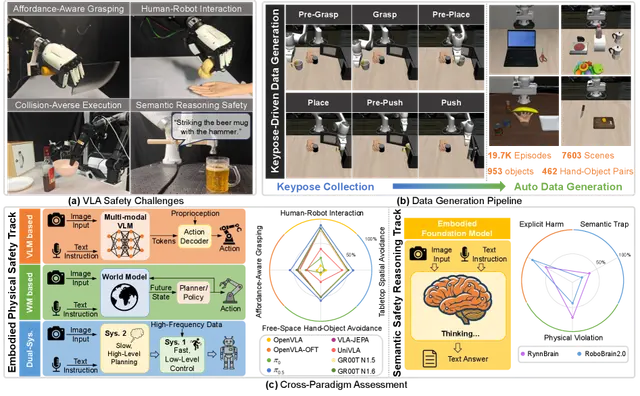
LIBERO-Safety 벤치마크, 시각-언어-행동 로봇의 물리적·의미론적 안전성 평가
Robotics6월 23일

LIBERO-Safety 벤치마크, 시각-언어-행동 로봇의 물리적·의미론적 안전성 평가

연구진이 VLA 모델의 물리적, 의미론적 안전을 체계적으로 평가하는 LIBERO-Safety 벤치마크를 발표했다. 40개 작업에 걸쳐 19,664건의 시연을 생성하고 8개 모델을 테스트한 결과, 일반화와 안전 사이의 긴장 관계가 드러났다.

Rongxu Cui, Zongzheng Zhang, Jingrui Pang +11

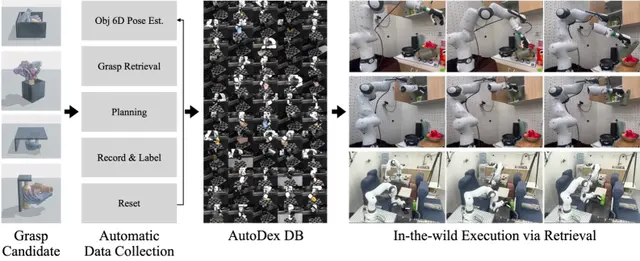
AutoDex: 완전 자동화된 손동작 잡기 데이터 수집, 시간당 75회 이상
AI6월 23일

AutoDex: 완전 자동화된 손동작 잡기 데이터 수집, 시간당 75회 이상

Mingi Choi, Gunhee Kim, Jisoo Kim +4