연구 Papers
최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
Robotics6월 22일
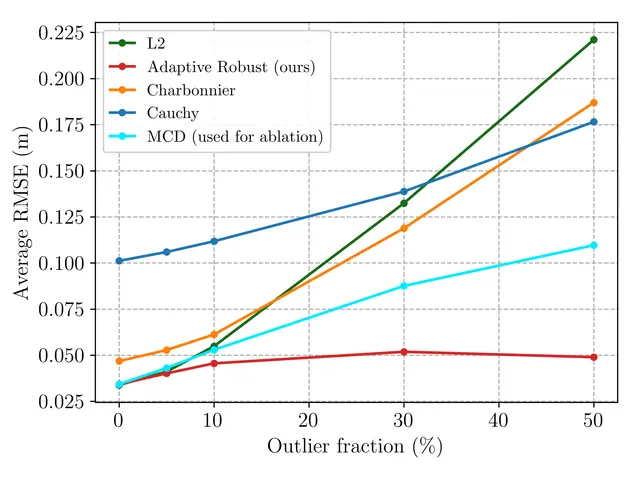
ARC: 적응형 로버스트 추정으로 실시간 위치추정에서 이상치와 미지의 잡음 처리
Robotics6월 22일
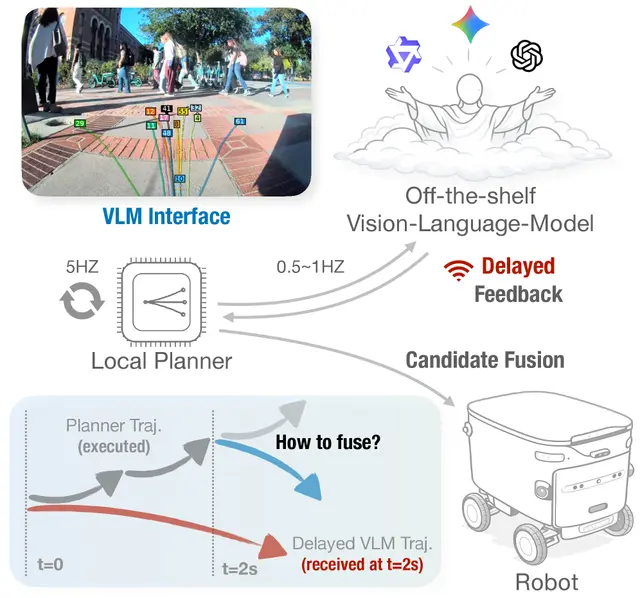
느린 두뇌, 빠른 계획자: AI 시각 처리가 느릴 때도 로봇 안전을 유지하는 방법
Robotics6월 21일
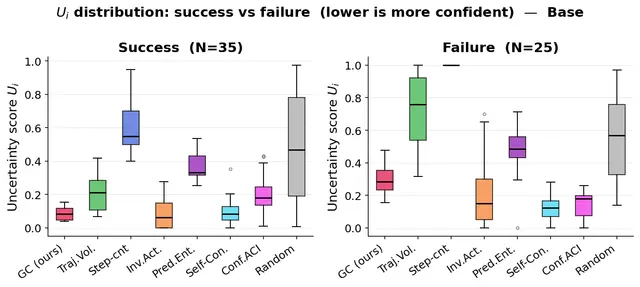
GroundControl: 궤적 일관성 불확실성을 활용한 비전-언어 에이전트의 내비게이션 실패 예측
Robotics6월 21일
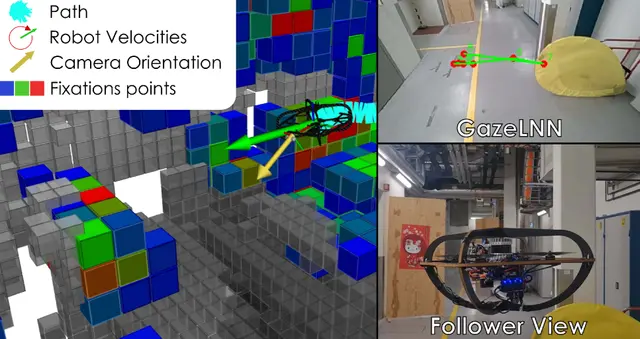
실시간 인간 시선 예측으로 드론 내비게이션 구현

Robotics6월 21일
새로운 모션 플래닝 알고리즘으로 연속체 로봇의 내구성 향상
AI6월 19일
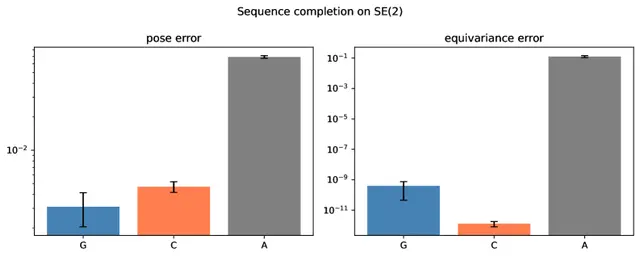
새로운 어텐션 메커니즘, 로봇 자세를 군(group) 원소로 다뤄 성능 향상
Robotics6월 19일
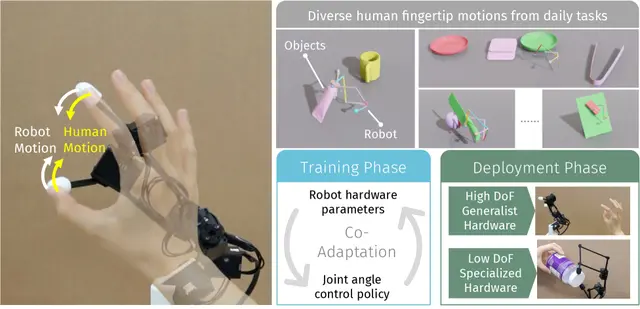
인간 손끝 시연을 통한 작업 특화 로봇 손 생성
Robotics6월 19일
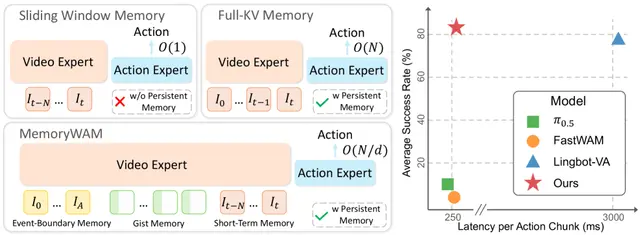
MemoryWAM: 지속적 메모리로 로봇 행동 모델을 더 빠르고 똑똑하게
AI6월 18일
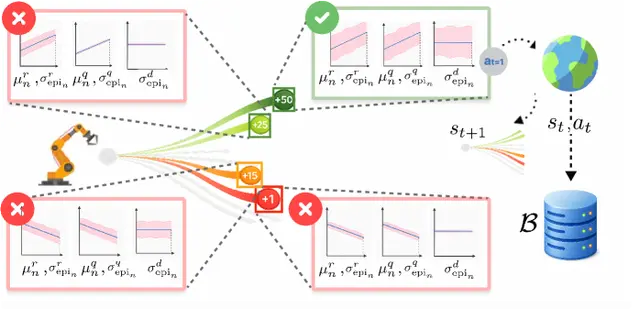
새 알고리즘 UBP2, 불확실성을 활용해 선호도로부터 로봇 보상 학습
Robotics6월 18일
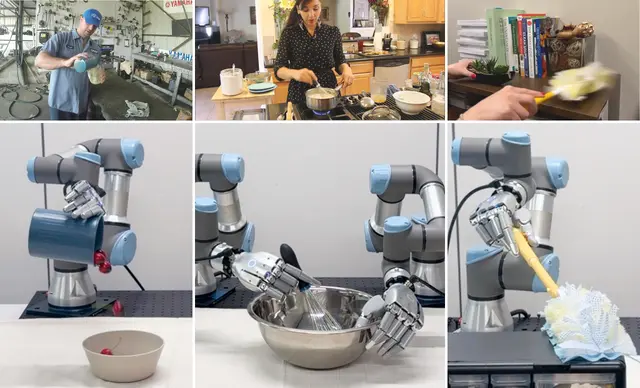
Do as I Do: 일상적인 인간 비디오를 손재주 있는 로봇 데이터로 변환하다
Robotics6월 18일
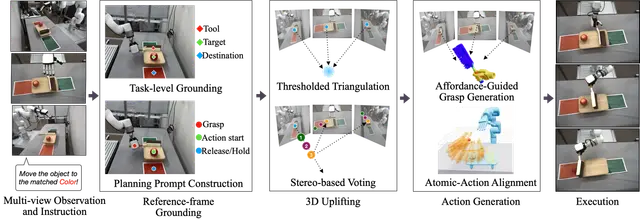
멀티뷰 3D 기반 VLM 추론을 활용한 제로샷 장기 정밀 조작
Robotics6월 17일
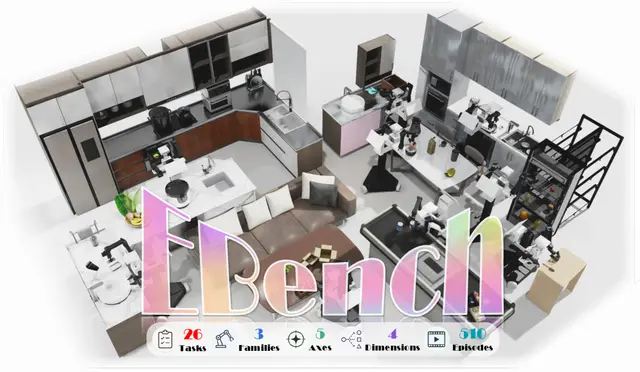
EBench: 모바일 조작 로봇의 핵심 능력을 진단하는 새로운 벤치마크
Robotics6월 17일
MOCHI, 여러 명의 물체 상호작용 노이즈 데이터를 정리하다
AI6월 17일
시각 검증기가 재학습 없이 로봇 스스로 정책 개선을 돕는다
AI6월 16일
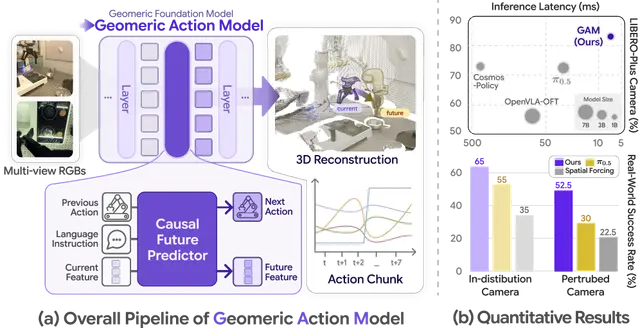
Geometric Action Model: 기하와 행동 예측을 통합하는 로봇 학습 프레임워크
Robotics6월 16일
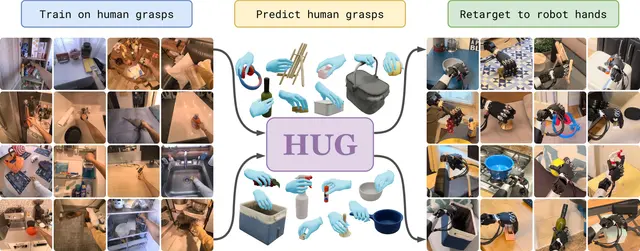
인간의 보편적 파지: 다양하고 자연스러운 파지 동작을 학습하는 모델
Robotics6월 16일
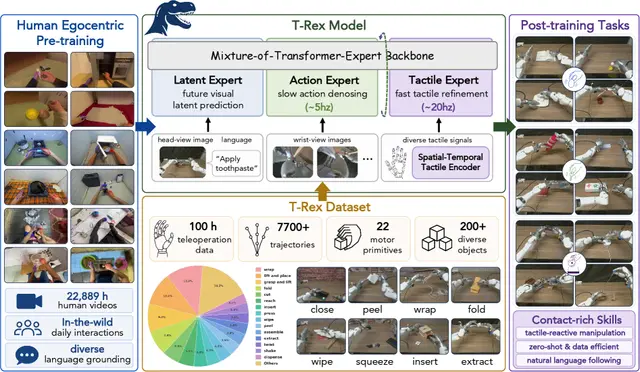
T-Rex: 촉각 반응형 손재주 조작을 위한 로봇 손
Robotics6월 15일
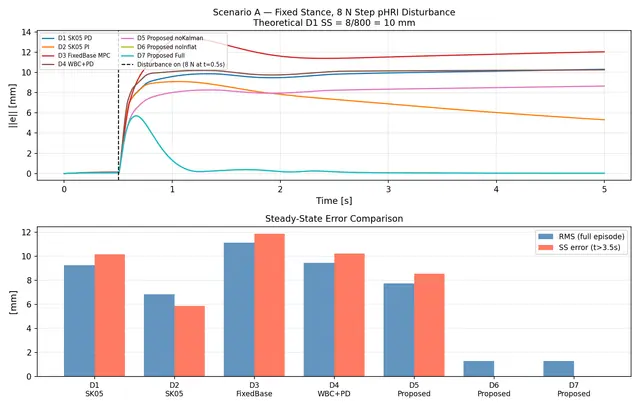
전신 임피던스 모델 예측 제어로 보행 로봇이 사람의 밀침을 안전하게 견디다
Robotics6월 15일