연구 Papers
최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
Humanoid7월 25일
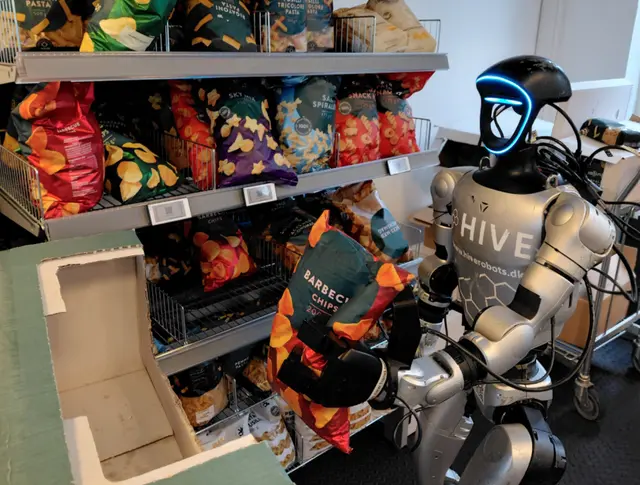
A Data-Efficient Framework for Deploying Retail Humanoid Robots in the Real World
AI7월 25일
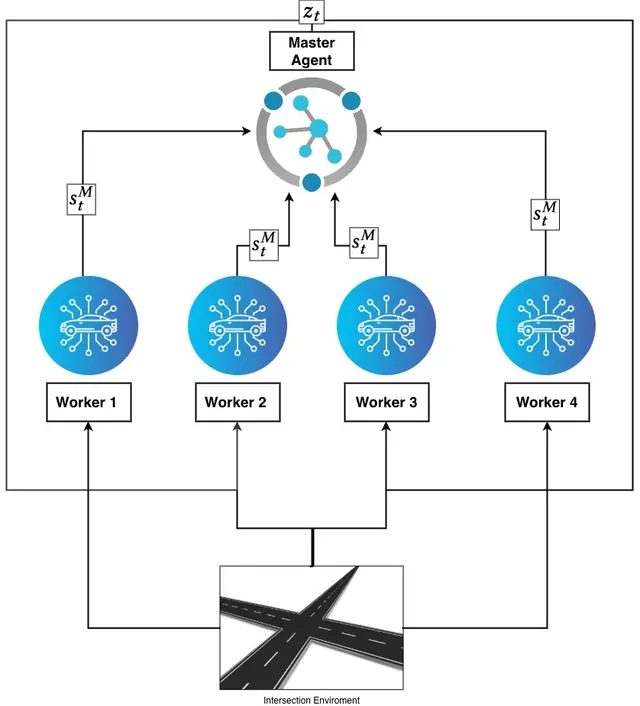
Zero-Collision Intersection Navigation via Compact Latent Coordination
AI7월 25일
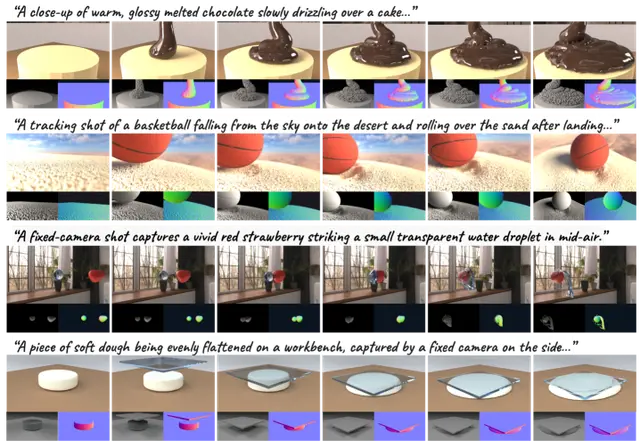
Multi-Agent Framework Generates 4D Physical Worlds From Natural Language
Robotics7월 24일
로봇이 답을 잊어버리는 이유: 순차적 체화 QA의 메모리 병목 현상
Robotics7월 24일
실제로 새로운 작업을 처리하는 로봇 훈련 방법: 편향 인식 데이터 전략
Robotics7월 24일
확장 가능한 로봇 조작을 위한 성장형 커뮤니티 기반 데이터 엔진
Robotics7월 23일
분산 운동 계획 및 안전 보장을 통한 자가 재구성 로봇 보트
Robotics7월 23일
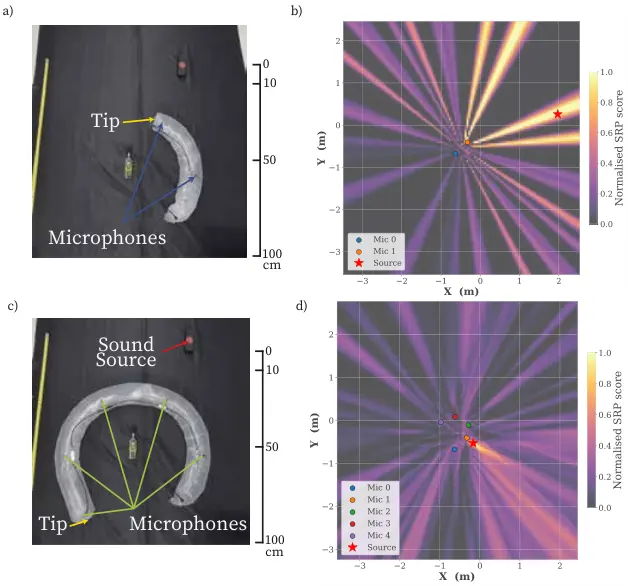
소프트 덩굴 로봇, 마이크 어레이를 성장시켜 음원 위치 파악
Humanoid7월 23일
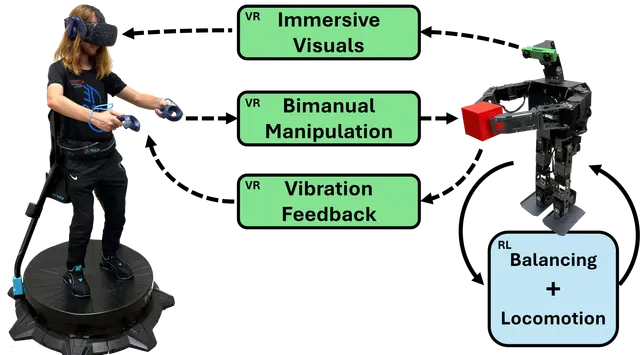
초소형 휴머노이드 원격 위치-조작: VR 제어 + 강화 학습
drones7월 22일
훈련 없이 더 나은 비행: 테스트 시간 확장이 UAV 항법을 더 똑똑하게 만든다
drones7월 22일
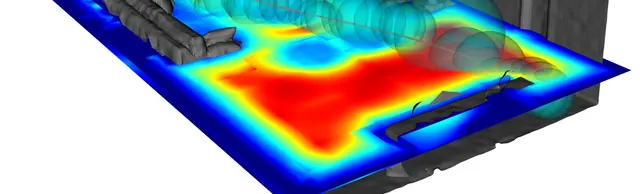
실시간 부호 거리장 매핑 및 드론을 위한 고속 모션 계획
Robotics7월 22일
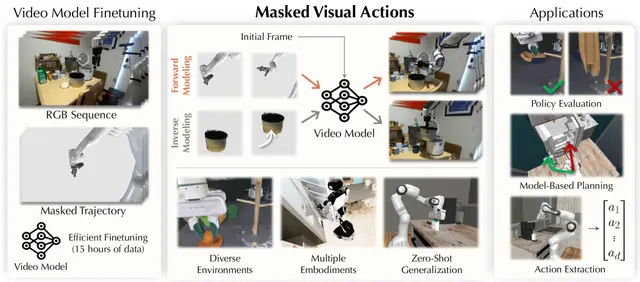
마스크된 시각적 행동이 로봇이 비디오로부터 세계 모델을 학습할 수 있게 하다
Humanoid7월 21일
촉각 교정과 시각 피드백이 휴머노이드 로봇 그리핑을 개선하는 방법
Robotics7월 21일
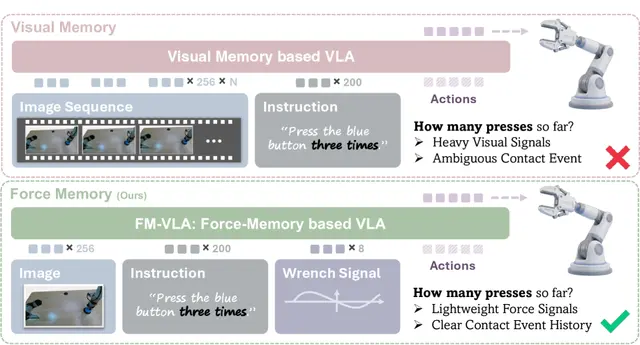
FM-VLA: 로봇에 촉각 기억을 부여하여 접촉이 많은 작업을 더 똑똑하게 수행
AI7월 21일
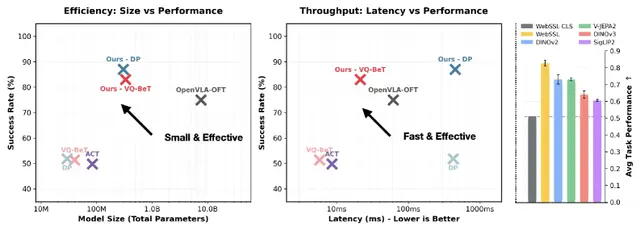
Patch Policy: 패치 수준 시각 특징을 활용한 효율적 로봇 제어
Robotics7월 20일
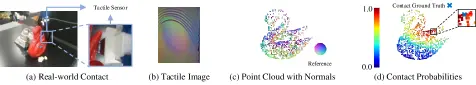
VTLoc: 로봇이 시각과 촉각으로 3D 공간에서 접촉점을 찾는 방법
Robotics7월 20일
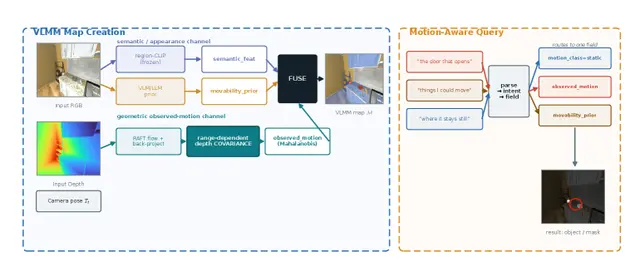
VLMM: 로봇이 3D 지도에서 '이것을 움직일 수 있을까?'를 묻는 새로운 방법
Humanoid7월 20일
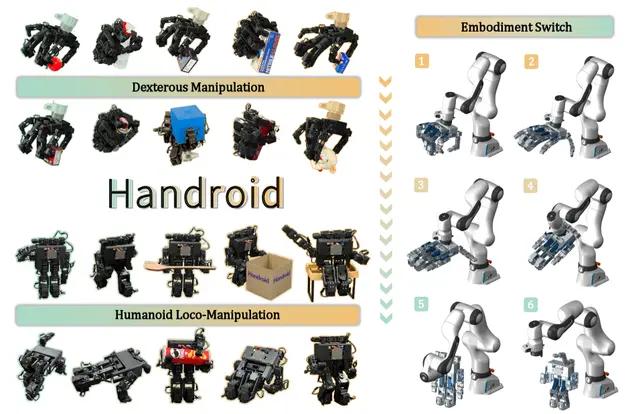
Handroid: 재구성 가능한 데스크탑 로봇, 손과 휴머노이드 사이를 오가다
AI7월 19일