연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
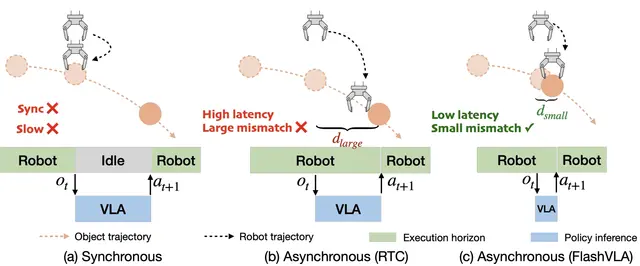
더 빠른 비동기 VLA 제어를 위한 로봇 동작 스트리밍, FlashVLA
Robotics8월 28일

더 빠른 비동기 VLA 제어를 위한 로봇 동작 스트리밍, FlashVLA

사전 학습된 VLA는 각 청크를 매번 처음부터 독립적으로 디노이즈하도록 학습되며, 일부만 채워진 버퍼를 본 적이 없다.

Zekai Li, Jiaming Tang, Zhijian Liu

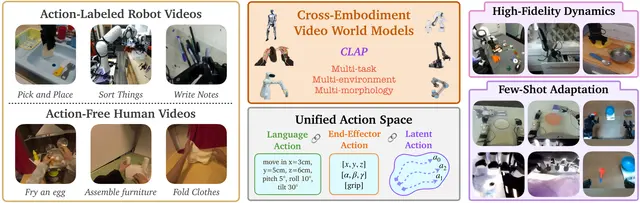
서로 다른 로봇 형태를 아우르는 비디오 월드 모델, 제로샷 물리 시뮬레이션을 가능하게 하다
AI8월 28일

서로 다른 로봇 형태를 아우르는 비디오 월드 모델, 제로샷 물리 시뮬레이션을 가능하게 하다

대규모 언어 모델의 결정적 돌파구는 다양한 텍스트 데이터셋을 웹 규모로 학습해 인간 언어의 통합 표현을 익힌 데서 비롯되었다.

Kechen Liu, Ola Shorinwa

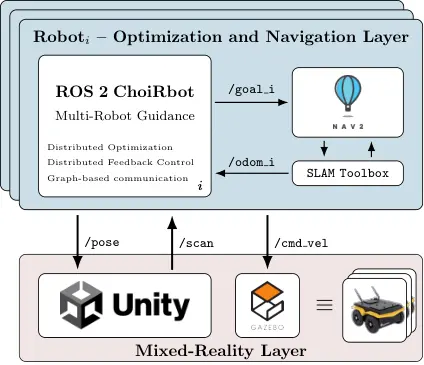
자율주행 이동 로봇 플릿 관리를 위한 ROS 2 Unity 툴킷
Robotics8월 27일

자율주행 이동 로봇 플릿 관리를 위한 ROS 2 Unity 툴킷
실제 환경에서의 실험이 비용과 위험 부담이 크거나 접근하기 어려울 때, 고충실도 시뮬레이션은 물리적 실험을 효과적으로 보완한다.

Andrea Drudi, Lorenzo Pichierri, Andrea Testa +1

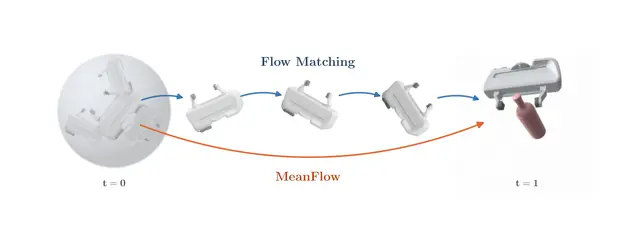
Lie 그룹을 활용한 고속 생성형 파지, 실제 로봇 제어를 더 빠르게 하다
Robotics8월 27일

Lie 그룹을 활용한 고속 생성형 파지, 실제 로봇 제어를 더 빠르게 하다

S. Talha Bukhari, Yi Wei, Ruiqi Ni +2

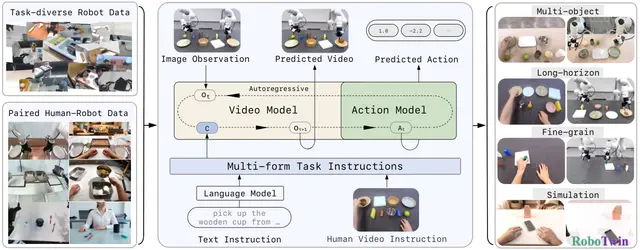
Zero-WAM: 개방형 로봇 과제 일반화를 위한 인간 비디오 지시
Robotics8월 27일

Zero-WAM: 개방형 로봇 과제 일반화를 위한 인간 비디오 지시
Jiaming Zhou, Qihang Zhang, Gangwei Xu +9

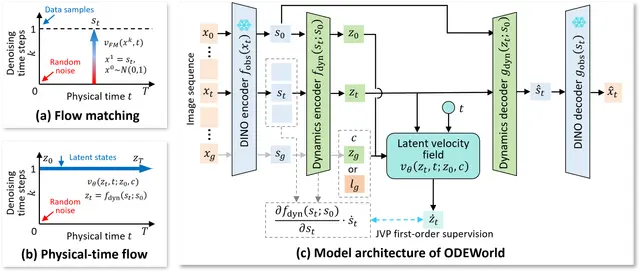
ODEWorld, 로봇 조작에 연속시간 세계 모델링 도입
AI8월 26일

ODEWorld, 로봇 조작에 연속시간 세계 모델링 도입
연속시간 세계 모델 ODEWorld가 LIBERO-LONG에서 83.2%의 과제 성공률을 기록하고, 언어 지시를 시각적 목표로 변환했다.

Dongxiu Liu, Haoyi Niu, Peng Cheng +5

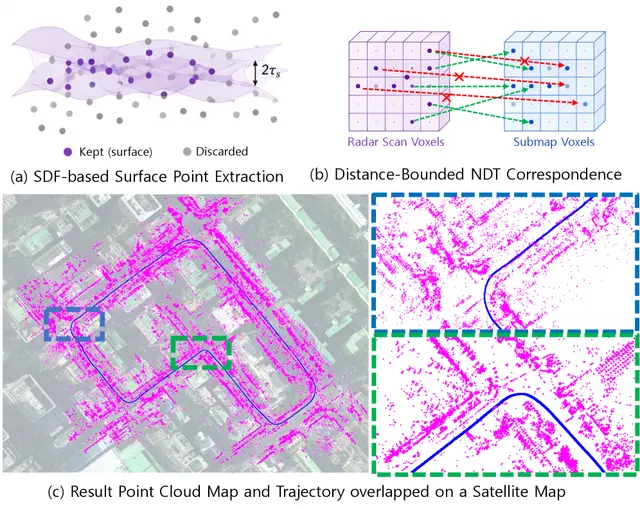
안개·비·먼지 속에서도 견고한 4D 레이더 오도메트리
Robotics8월 26일

안개·비·먼지 속에서도 견고한 4D 레이더 오도메트리
RaDiVe는 도플러 속도로 포인트에 가중치를 부여하고 거리 제한 NDT로 스캔을 정렬해 4D 레이더 오도메트리를 견고하게 만든다.

Sangwoo Jung, Dongjae Lee, Chiyun Noh +1

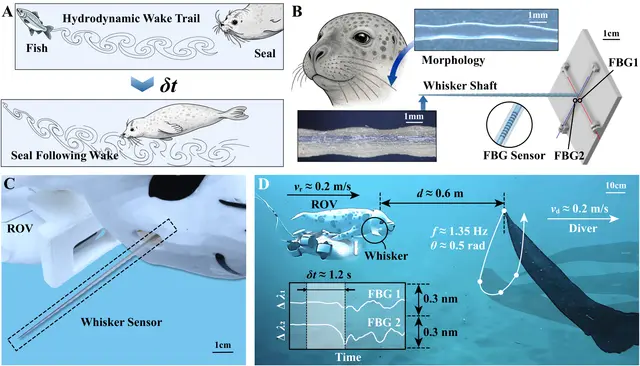
수중 로봇, 광섬유 수염으로 흐름과 후류를 더 정밀하게 감지하다
Robotics8월 26일

수중 로봇, 광섬유 수염으로 흐름과 후류를 더 정밀하게 감지하다
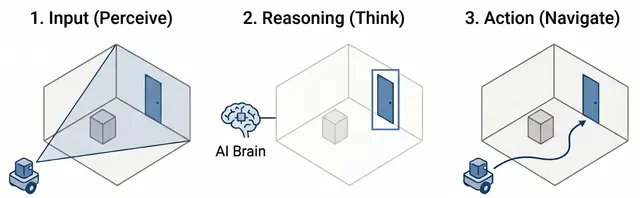
Hao Li, Tianyu Tu, Siyue Yao +7

OptiSight, 비전-언어 추론과 기하학적 로봇 내비게이션을 결합하다
Robotics8월 25일

OptiSight, 비전-언어 추론과 기하학적 로봇 내비게이션을 결합하다

Alperen Avan, Jordi Sanchez-Riera

보상 없이 지속적으로 적응하는 우주 로봇, 하드웨어 고장에서도 회복력을 발휘하다
AI8월 25일

보상 없이 지속적으로 적응하는 우주 로봇, 하드웨어 고장에서도 회복력을 발휘하다

이 연구는 월드 모델을 활용해 새로운 보상 없이 로봇이 변화한 동역학과 하드웨어 고장에 지속적으로 적응하도록 하는 프레임워크를 제안한다.

Andrej Orsula, Miguel Olivares-Mendez, Carol Martinez

GeoWAM: 자율주행을 위한 시각 기하 월드 액션 모델
Robotics8월 25일

GeoWAM: 자율주행을 위한 시각 기하 월드 액션 모델
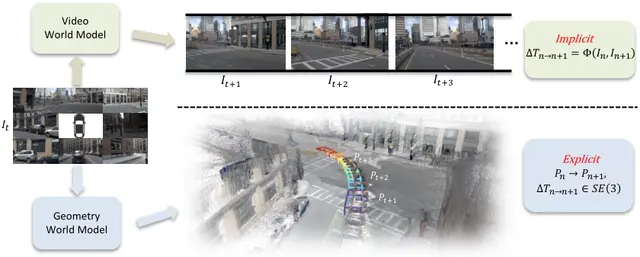
영상 생성에 그치지 않고, 점유 기반 월드 모델은 복셀화된 3차원 공간에서 장면의 변화를 예측합니다.

Yiren Lu, Xin Ye, Jiaming Liu +9

UniCross, 네 가지 손재주 조작 기술을 하나의 AI 정책으로 통합하다
Robotics8월 24일

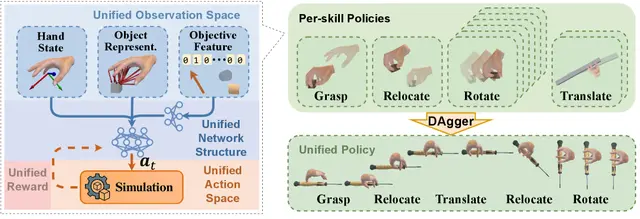
UniCross, 네 가지 손재주 조작 기술을 하나의 AI 정책으로 통합하다

Hui Zhang, Julian Ferchow, Jie Song +1

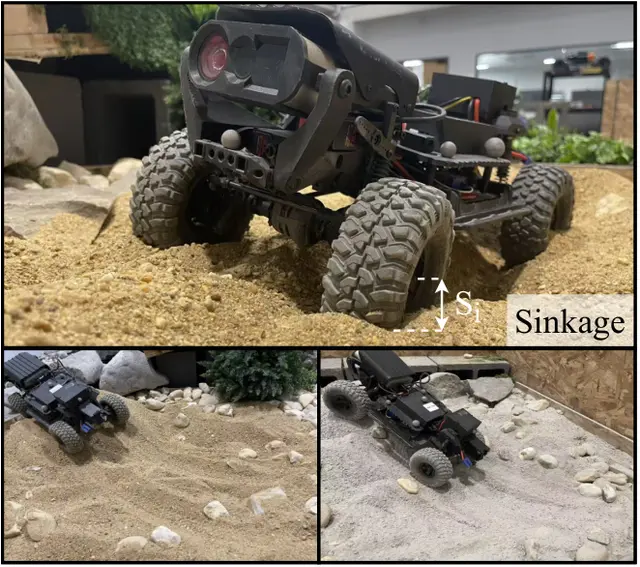
오프로드 로봇 이동을 위한 신경-기호 기반 토양 적응형 운동역학
Robotics8월 24일

오프로드 로봇 이동을 위한 신경-기호 기반 토양 적응형 운동역학
Chenhui Pan, Tong Xu, Francesco Cancelliere +1

수술 로봇을 위해 대동맥 변형을 지도화하는 해부학 기반 AI
AI8월 24일

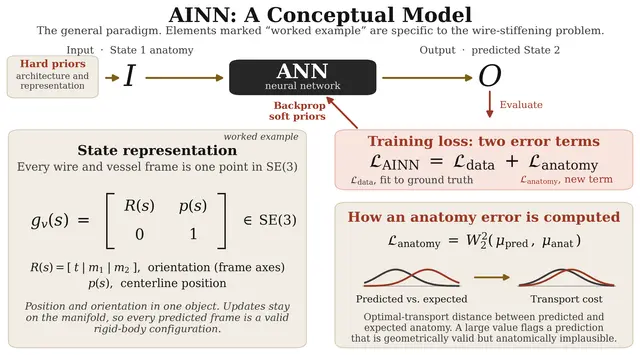
수술 로봇을 위해 대동맥 변형을 지도화하는 해부학 기반 AI
해부학 기반 AI가 SE(3) 역학과 투시 영상을 결합해 수술 로봇을 위한 가이드와이어 유발 대동맥 변형을 예측한다.

David P. Stonko

다관절 로봇 조작 작업을 위한 객체 비종속 생성형 파지 계획
AI8월 23일

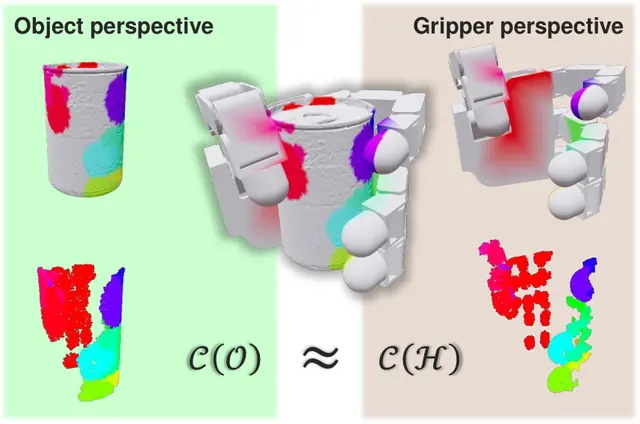
다관절 로봇 조작 작업을 위한 객체 비종속 생성형 파지 계획
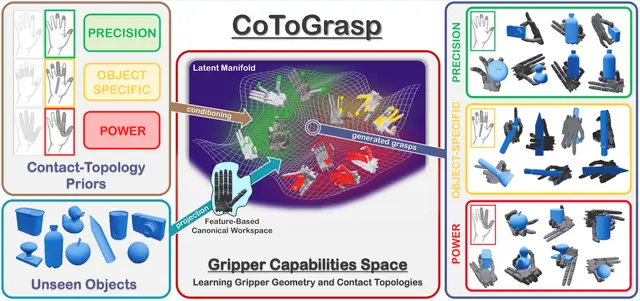
최근 다관절 파지 계획의 발전은 주로 데이터 기반 접근법에 의해 이루어져 왔다.

Julien Merand, Boris Meden, Mathieu Grossard +1

작업 인지형 로봇 핸드를 위한 위상 기반 정교한 파지 합성
AI8월 23일

작업 인지형 로봇 핸드를 위한 위상 기반 정교한 파지 합성
Julien Merand, Boris Meden, Liming Chen +1

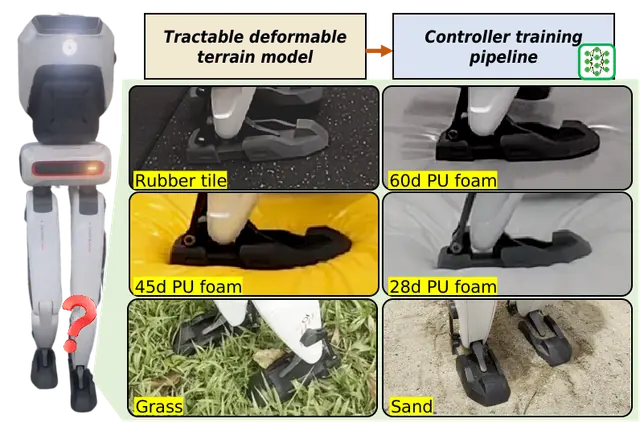
두 발 로봇은 부드럽고 변하는 지형에서 어떻게 더 잘 걷는가
Humanoid8월 23일

두 발 로봇은 부드럽고 변하는 지형에서 어떻게 더 잘 걷는가
Zeren Luo, Jiahui Zhang, Zhe Xu +6

점별 키포인트 투표로 작업 인식형 점진적 로봇 조립 구현
Robotics8월 22일

점별 키포인트 투표로 작업 인식형 점진적 로봇 조립 구현

부품을 조립해 최종 제품을 완성하는 일은 사람에게는 간단하지만, 로봇이 같은 수준의 조립 능력을 갖추기는 여전히 어렵다.

Kulunu Samarawickrama, Roel Pieters

파동 기반 원격 조작, 지연된 접촉력 피드백으로 비선형 로봇 팔 연결
Robotics8월 22일

파동 기반 원격 조작, 지연된 접촉력 피드백으로 비선형 로봇 팔 연결

파동 기반 제어기가 지연된 양방향 원격 조작을 안정화하면서 비선형 로봇 팔 사이의 직접적인 접촉력 피드백을 유지한다.

G. Q. Bao Tran, Takanori Miyoshi, Ho Duc Tho

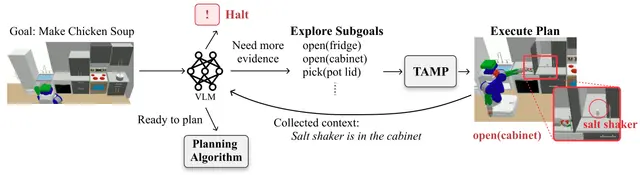
요리 작업 시작 전 시각적 증거를 활용하는 증거 게이팅 로봇 계획
AI8월 22일

요리 작업 시작 전 시각적 증거를 활용하는 증거 게이팅 로봇 계획

Tsunehiko Tanaka, Matthew Stephenson, Alistair Macvicar +1