연구 Papers
최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
AI7월 5일
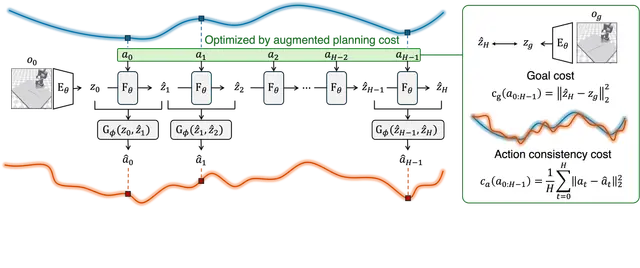
ACID 프레임워크, 행동 일관성 검사로 로봇 계획 성능 향상
AI7월 5일
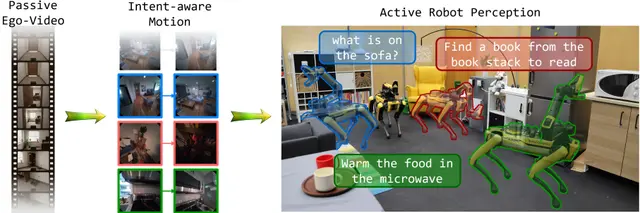
LIME, 언어 의도에 따라 로봇의 시선을 이끄는 AI 모델
AI7월 5일
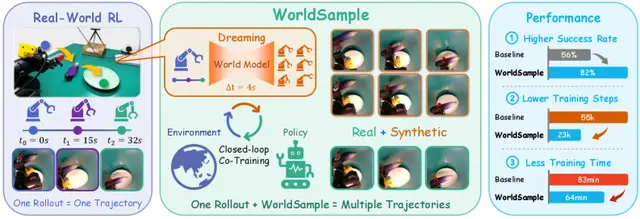
WorldSample, 월드 모델 데이터 증강으로 실제 로봇 학습 가속화
AI7월 4일
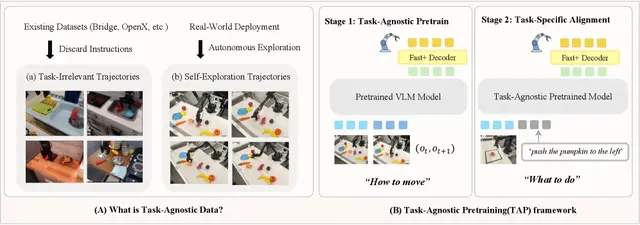
과제 무관 사전학습: 작업을 가르치기 전에 로봇이 움직이는 법을 가르치기
Robotics7월 4일
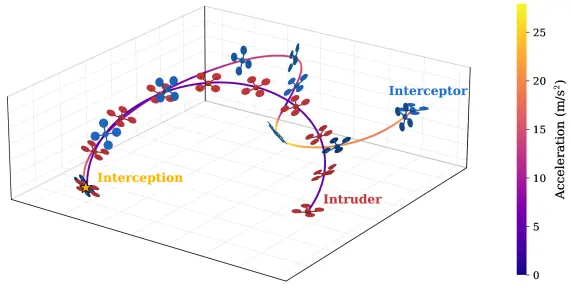
미분 시뮬레이션으로 방향 정보만으로 드론이 침입자를 요격하도록 훈련
drones7월 4일
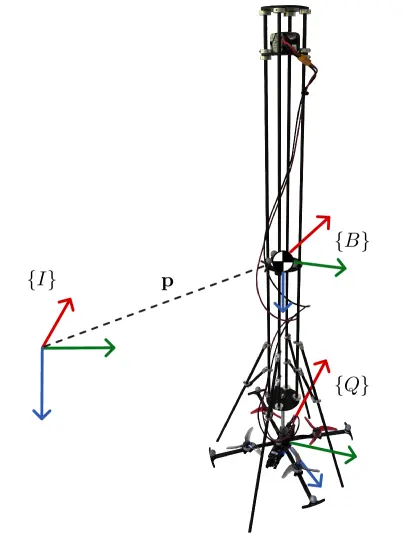
QuadRocket 테스트베드, 드론으로 로켓 모양의 비행 진자를 제어하다
AI7월 3일
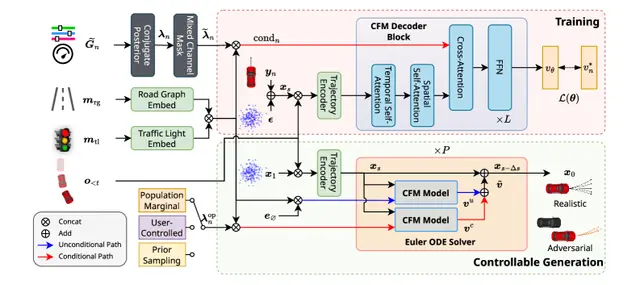
제어 가능한 트래픽 에이전트가 잠재 변수로부터 조향 행동을 학습하다

Robotics7월 3일
Embodied.cpp: 휴대용 C++ 추론 런타임으로 이기종 로봇에서 효율적인 임베디드 AI 구현
Robotics7월 3일
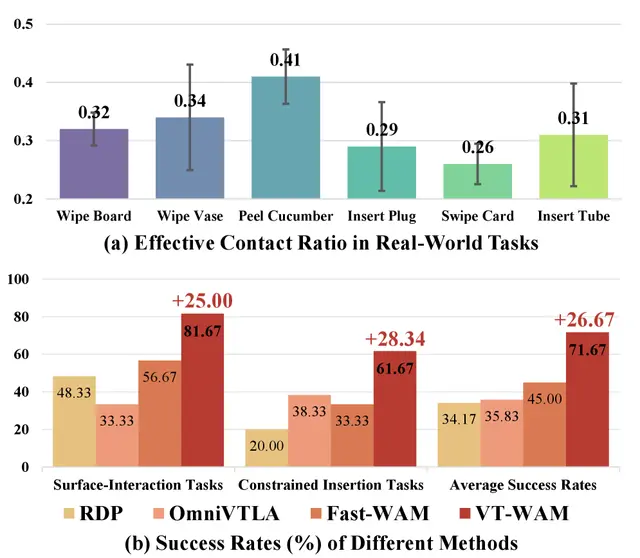
접촉이 많은 조작을 위한 시각-촉각 세계 행동 모델
Robotics7월 2일
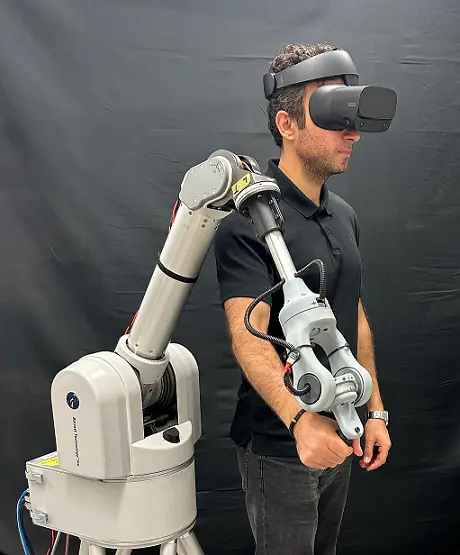
센서리스 원격 조작, 역동역학으로 투명한 제어 실현
AI7월 2일
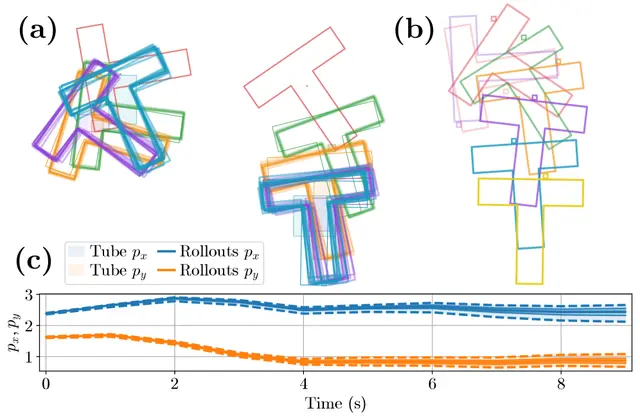
GPU 병렬 선형화 오차 상한을 통한 비선형 및 신경망 동역학의 실시간 강건 최적 제어
AI7월 2일
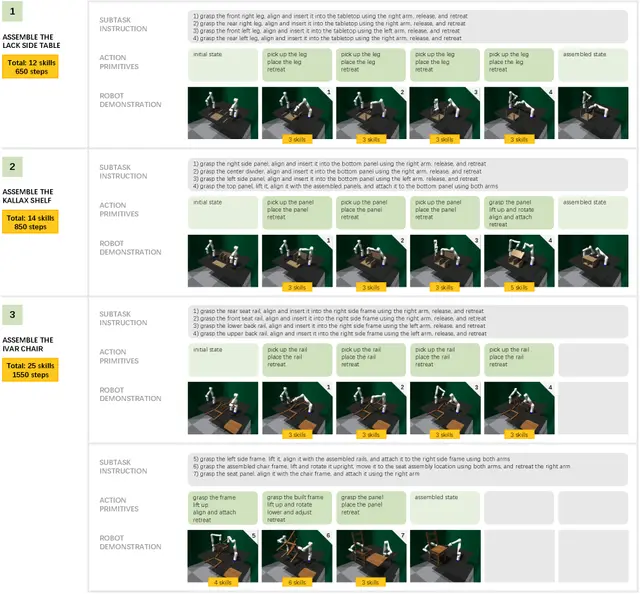
FurnitureVLA: 비전-언어-행동 모델을 활용한 IKEA 가구 조립 로봇 교육
Humanoid7월 1일
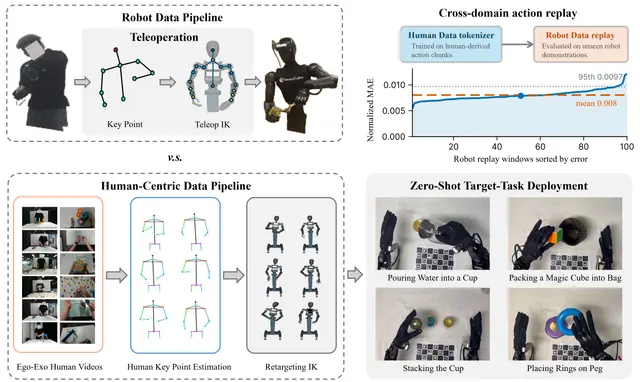
PrimeU: 인간 영상을 보고 작업을 학습하는 휴머노이드 로봇
AI7월 1일
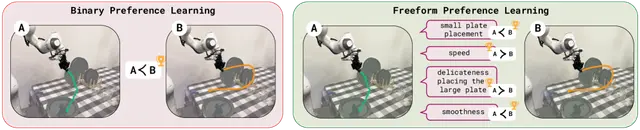
자유 형식 선호도가 로봇의 인간 피드백 학습을 돕다: 엄격한 평점 불필요
Robotics7월 1일
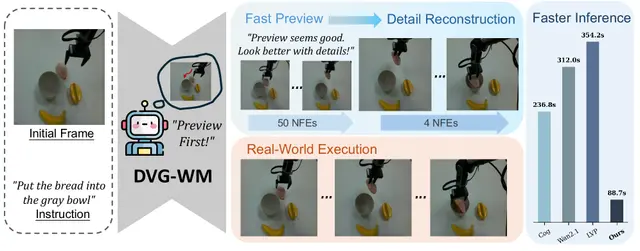
분리형 비디오 월드 모델, 품질 저하 없이 로봇 계획 속도 5배 향상
Robotics6월 30일
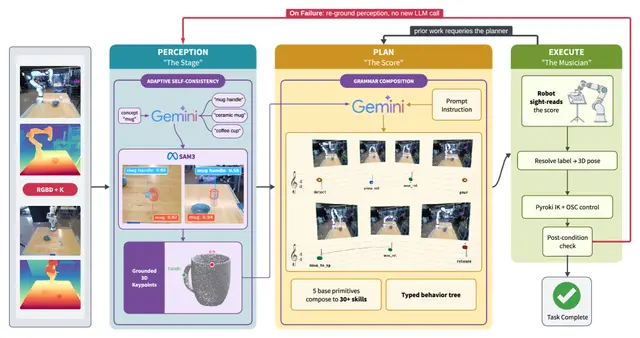
앵커드 로보틱 키포인트를 통한 순차적 계획: 학습 없는 로봇 조작
AI6월 30일
GROW²: 로봇이 도구를 선택하고 기능적 영역을 찾도록 가르치기
Humanoid6월 30일
비전-언어-운동학: 재구성된 3D 장면에서 합성 상호작용을 통한 휴머노이드 로코-조작 학습
Robotics6월 29일