연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
장기 정밀 로봇 조작을 위한 비동기 확산
Robotics9월 24일

장기 정밀 로봇 조작을 위한 비동기 확산

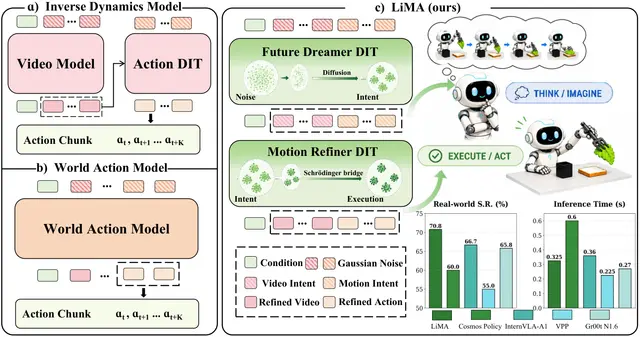
LiMA는 장기 예측과 로봇 동작을 함께 생성하는 비동기 멀티스케일 프레임워크입니다.

Ning Chen, Yankai Fu, Junkai Zhao, Qianpu Sun +4

CAD-이미지 정렬을 위한 특징 학습의 확장
Robotics9월 23일

CAD-이미지 정렬을 위한 특징 학습의 확장

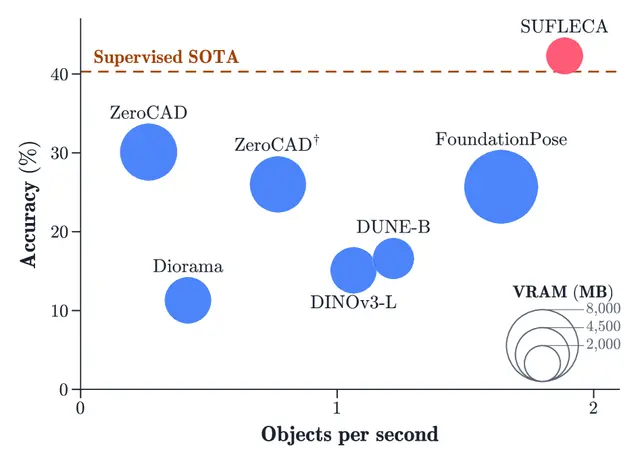
SUFLECA는 합성 렌더링의 약한 지도 학습으로 CAD-이미지 정렬을 위한 특징 학습을 확장해, 복잡한 실제 장면에서 포즈 추정 성능을 높인다.

Saad Ejaz, Miguel Fernandez-Cortizas, Javier Civera +2

단일 센서의 유동 이력이 수중 로봇 항법을 이끈다
Robotics9월 23일

단일 센서의 유동 이력이 수중 로봇 항법을 이끈다
유동 센서 하나의 측정 이력만으로 수중 로봇이 시뮬레이션된 비정상 후류에서 좌우 항법 정보를 복원할 수 있다.

Linhao Jin, Qimin Feng, Peter Gunnarson +1

상호작용형 로봇 환경을 위한 가우시안 장면 재구성
Robotics9월 23일

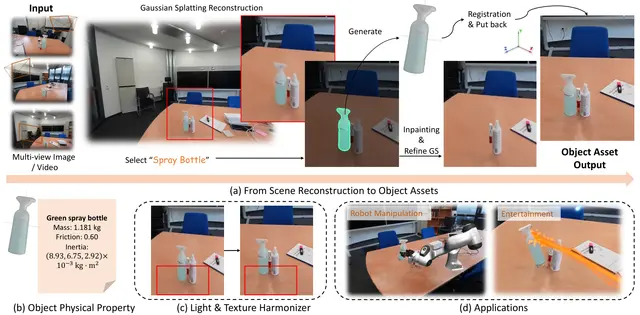
상호작용형 로봇 환경을 위한 가우시안 장면 재구성
Runyi Yang, Deheng Zhang, Xiaoye Wang +6

평면 과수원에서의 시각운동 로봇 전정을 위한 하이브리드 강화학습
AI9월 22일

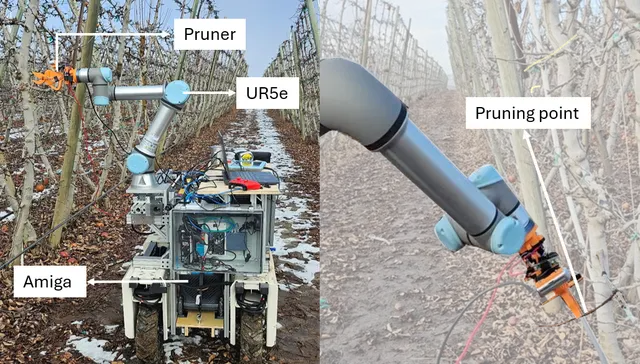
평면 과수원에서의 시각운동 로봇 전정을 위한 하이브리드 강화학습
Abhinav Jain, Cindy Grimm, Stefan Lee

멀티모달 시각 주행 가능성 모델로 화성에서 운전 배우기
Robotics9월 22일

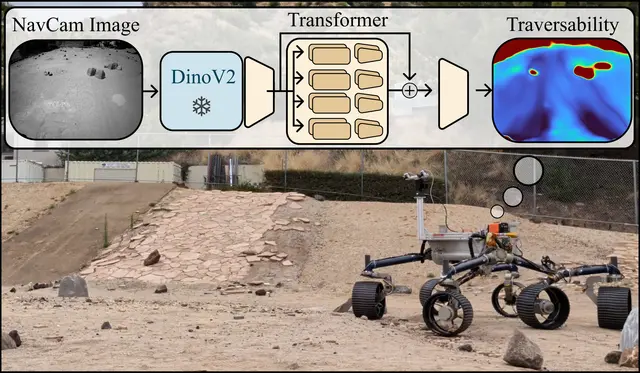
멀티모달 시각 주행 가능성 모델로 화성에서 운전 배우기
딥러닝은 주행 경험에서 지형에 따른 영향을 직접 학습할 수 있는 가능성을 제시한다.

Darren Chiu, Cole Wilson, Andrei Tumbar +2

GLIDE 안전장치로 로봇의 와인 서빙 기술을 더 안전하게 학습시키다
Robotics9월 22일

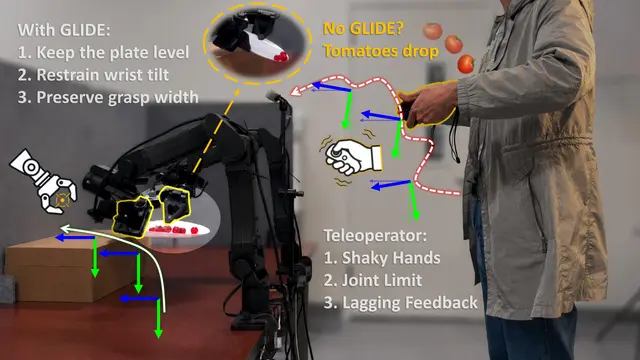
GLIDE 안전장치로 로봇의 와인 서빙 기술을 더 안전하게 학습시키다

GLIDE는 와인 서빙 작업을 통해 안전장치 기반 원격조작에서 로봇의 파지와 따르기 동작을 더 안전하게 정교화하는 방법을 보여준다.

Yuchen Song, Aditya Mittal, Unnat Jain

보행 유형 전반에서 듀티 팩터가 사족보행의 강건성을 예측하는 방식
Robotics9월 21일

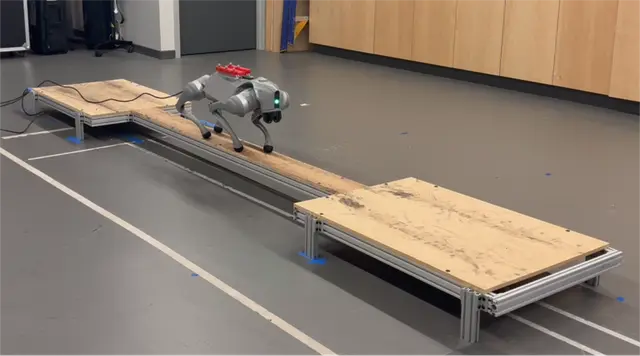
보행 유형 전반에서 듀티 팩터가 사족보행의 강건성을 예측하는 방식
James Zhu, David Ologan, George Ortiz +5

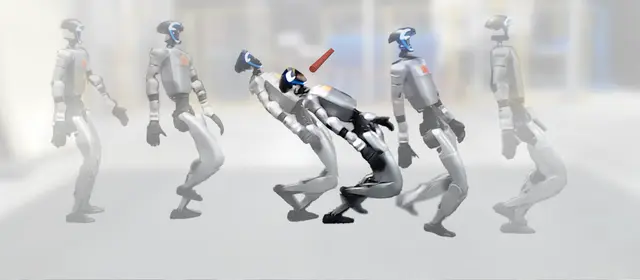
LIMBO, 휴머노이드 로봇에 민첩하고 안전한 전신 제어를 학습시키다
Robotics9월 21일

LIMBO, 휴머노이드 로봇에 민첩하고 안전한 전신 제어를 학습시키다

Jake Gonzales, Arturo Flores Alvarez, Yu-Ming Chen +3

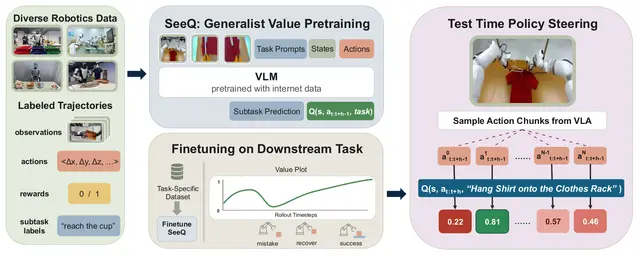
장기 로봇 조작을 위한 범용 가치 함수 학습
Robotics9월 21일

장기 로봇 조작을 위한 범용 가치 함수 학습
다음으로 shirt-hang 작업에서 현재 서브태스크를 예측하고 이를 가치 추정에 반영하는 것이 얼마나 중요한지 평가한다.

Saksham Singh, Zheyuan Hu, Max Sobol Mark +3

BayesContact: 시각과 촉각을 융합한 가려진 물체 자세 추정
Robotics9월 20일

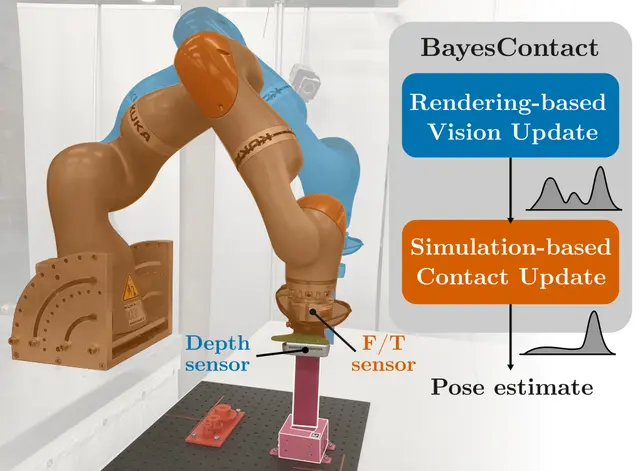
BayesContact: 시각과 촉각을 융합한 가려진 물체 자세 추정

키 삽입, 케이블 연결, 체결처럼 접촉이 빈번한 작업에서 시각과 촉각을 융합해 가려진 구멍의 자세를 추정하는 BayesContact를 소개합니다.

Aditya Kamireddypalli, Matias Mattamala, Joao Moura +3

NeoSLAM: 새로운 구현과 RatSLAM 비교 평가
Robotics9월 20일

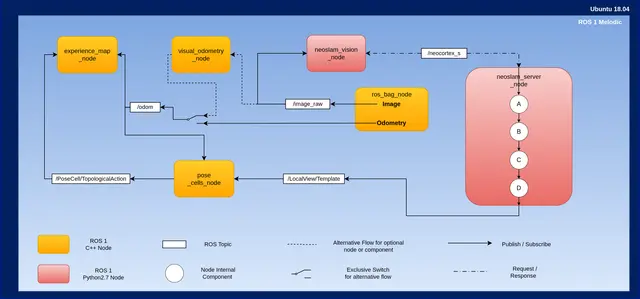
NeoSLAM: 새로운 구현과 RatSLAM 비교 평가
Joao Victor T. Borges, Fabio Coelho, Paulo Padrao +4

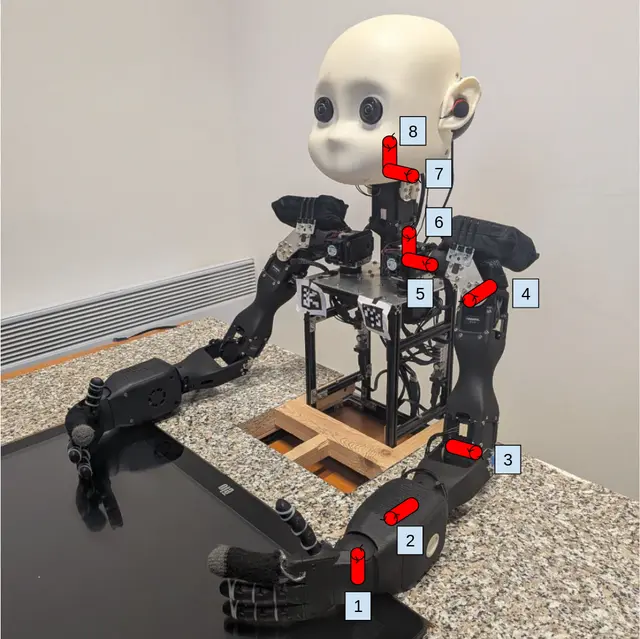
단 한 대의 RGB 카메라만으로 사람 팔 동작을 모방하는 NICO 로봇
Humanoid9월 20일

단 한 대의 RGB 카메라만으로 사람 팔 동작을 모방하는 NICO 로봇

Anastasiya Ihnatovich, Igor Farkaš

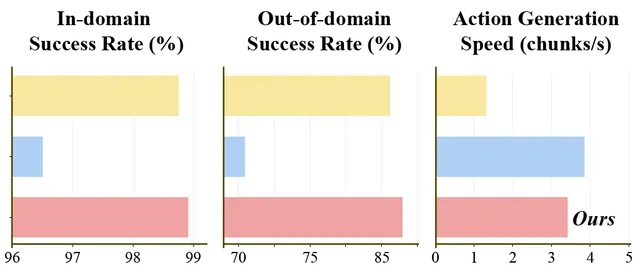
MoWAM, 효율적인 월드 모델과 행동 계획을 위해 로봇의 움직임을 예측하다
Robotics9월 19일

MoWAM, 효율적인 월드 모델과 행동 계획을 위해 로봇의 움직임을 예측하다

MoWAM은 조밀한 영상 대신 구조화된 미래 로봇 움직임을 예측해, 효율적인 조작 행동 계획을 가능하게 한다.

Jiayu Wang, Bin Zhu, Yue Yu +1

수중 AUV, 향상된 깊이·운동 예측으로 표적 추적
Robotics9월 19일

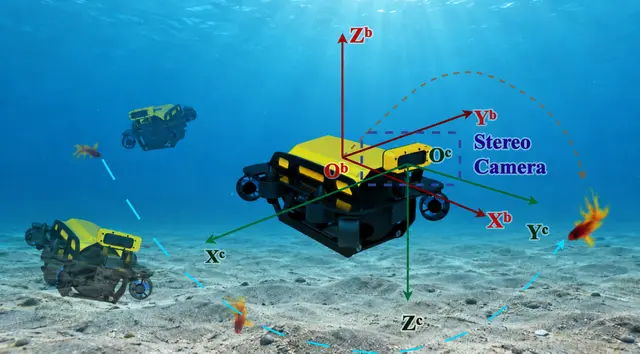
수중 AUV, 향상된 깊이·운동 예측으로 표적 추적
8추진기 AUV가 표적 특화 스테레오 깊이와 적응형 예측 제어를 결합해 더욱 안정적으로 수중 표적을 추적한다.

Yuheng Zhou, Haiyang Cheng, Yanqi Feng +5

가벼운 로봇 모니터가 작업 단계의 변화를 학습하다
Robotics9월 19일

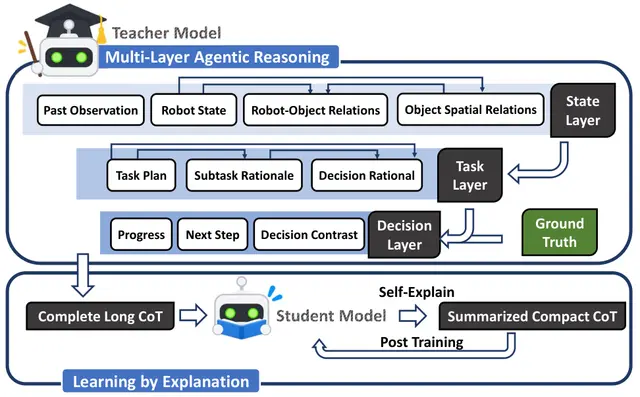
가벼운 로봇 모니터가 작업 단계의 변화를 학습하다
Jinbang Huang, Yuanzhao Hu, Zhiyuan Li +6

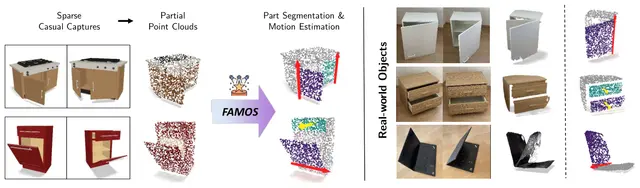
희소한 로봇 관측으로 수행하는 피드포워드 3D 관절 구조 모델링
AI9월 18일

희소한 로봇 관측으로 수행하는 피드포워드 3D 관절 구조 모델링
Kevin Qu, Tao Sun, Massimiliano Viola +5

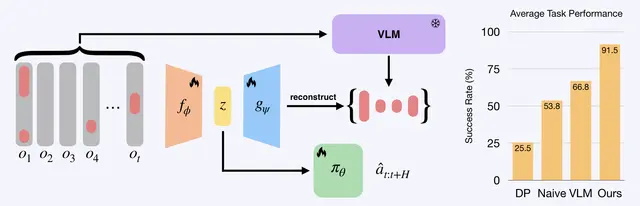
장기 조작을 위한 경량 로봇 메모리 모델
AI9월 18일

장기 조작을 위한 경량 로봇 메모리 모델

시뮬레이션 과제 3개와 실제 과제 1개를 통해 세 가지 메모리 활용 능력, 즉 부분 관측 환경에서의 개수 세기·공간 회상·문맥 내 적응을 평가한다.

Nitish Dashora, Douglas Chen, Idan Shenfeld +3

안전한 로봇 조작을 위해 코딩 에이전트가 모든 동작을 점검한다
AI9월 18일

안전한 로봇 조작을 위해 코딩 에이전트가 모든 동작을 점검한다
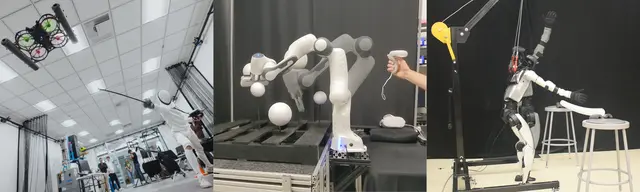
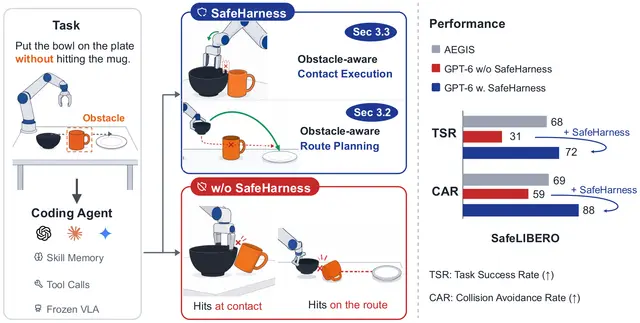
SafeHarness는 코딩 에이전트가 로봇을 더 안전하게 조작하도록 실행 전에 경로와 접촉 동작을 검증한다.

Bingxin Xu, Yuzhang Shang, Zhen Dong +1

고주파 로봇 제어를 위한 항상 실행 가능한 탄성 QP 솔버
Robotics9월 17일

고주파 로봇 제어를 위한 항상 실행 가능한 탄성 QP 솔버

Daniel Morton, Jon Arrizabalaga, Zachary Manchester +1