연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
DepthWorld, 로봇 조작을 위한 기하학적으로 일관된 3D 월드 모델 구축
AI10월 7일

DepthWorld, 로봇 조작을 위한 기하학적으로 일관된 3D 월드 모델 구축

현재 비디오 월드 모델은 기하 구조를 전혀 포착하지 못합니다.

Jai Bardhan, Josef Sivic, Vladimir Petrik

온라인 필터링 Q-그래디언트로 로봇 플로우 정책 학습 속도 10x 향상
AI10월 7일

온라인 필터링 Q-그래디언트로 로봇 플로우 정책 학습 속도 10x 향상

QF3는 필터링된 크리틱 그래디언트로 플로우 기반 로봇 정책을 학습하며, 휴머노이드의 제로샷 하드웨어 전이와 FPO++ 대비 10× 빠른 학습을 보고합니다.

Chung Min Kim, Brent Yi, David McAllister +7

시뮬레이션 로봇 작업에서 전이 가능한 적대적 패치로 월드 액션 모델 교란
AI10월 6일

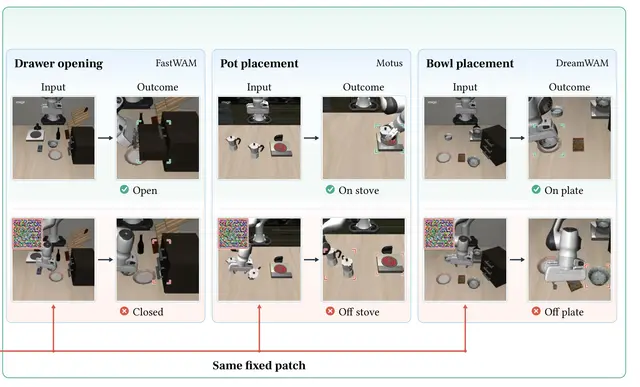
시뮬레이션 로봇 작업에서 전이 가능한 적대적 패치로 월드 액션 모델 교란

WAM으로 제어되는 로봇의 시각 입력 일부를 수정해 작업 성공률을 낮추려는 공격자를 살펴봅니다.

Xuanyu Lu, Fengqing Jiang, Kaiyuan Zheng +8

재귀적 비디오 문맥 내 학습으로 로봇의 장기 과제 수행 능력 향상
AI10월 6일

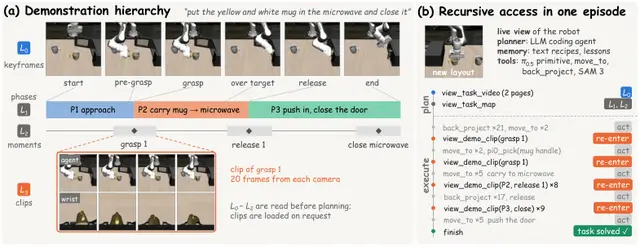
재귀적 비디오 문맥 내 학습으로 로봇의 장기 과제 수행 능력 향상
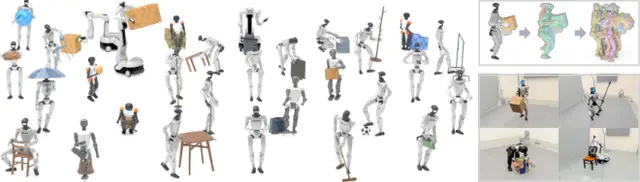
Wenrui Bao, Xinxin Liu, Bingxin Xu +1

자체 동작 데이터로 전신 기술을 키우는 휴머노이드 로봇
Humanoid10월 6일

자체 동작 데이터로 전신 기술을 키우는 휴머노이드 로봇
Yucheng Zhang, Sirui Xu, Jinhong Li +8

작업 구역과 위험 요소가 바뀌는 현장에서 로봇은 어떻게 경로를 찾는가
Robotics10월 5일

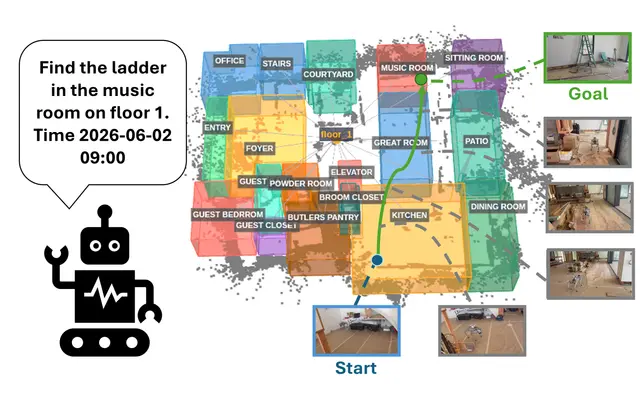
작업 구역과 위험 요소가 바뀌는 현장에서 로봇은 어떻게 경로를 찾는가

CORNAV은 건설 계획, 작업 일정, 현장 인식, 안전 규칙을 결합해 변화하는 위험 요소를 피해 로봇 경로를 계획합니다.

Parastoo Ali Pour, Deepak Prakash Kumar, Tommy Zhou +2

능동 시선은 손목 카메라 없이 로봇의 정밀 조작을 어떻게 돕는가
AI10월 5일

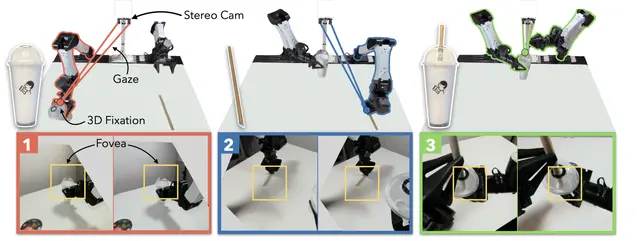
능동 시선은 손목 카메라 없이 로봇의 정밀 조작을 어떻게 돕는가
EyeRobot 2.0은 능동 시각 고정(AVF)을 도입한 로봇 학습 프레임워크입니다.

Kush Hari, Justin Kerr, Nidhya Shivakumar +7

간결한 디코더와 강력한 인코더를 활용한 새로운 시점 기하학 학습
AI10월 5일

간결한 디코더와 강력한 인코더를 활용한 새로운 시점 기하학 학습
Keerthi Kaashyap, Dennis Anthony, Akshay Krishnan +5

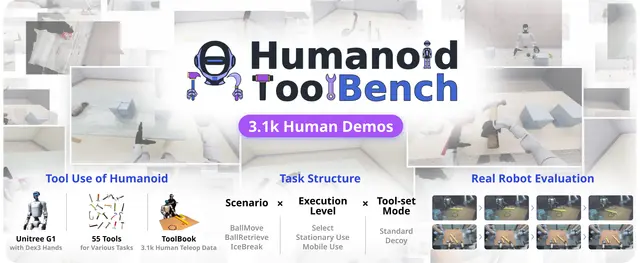
휴머노이드 로봇은 이동하면서 안정적으로 도구를 선택하고 과제를 완료할 수 있을까?
Humanoid10월 4일

휴머노이드 로봇은 이동하면서 안정적으로 도구를 선택하고 과제를 완료할 수 있을까?

Kyochul Jang, Seohyeon Park, Ohchul Kwon +9

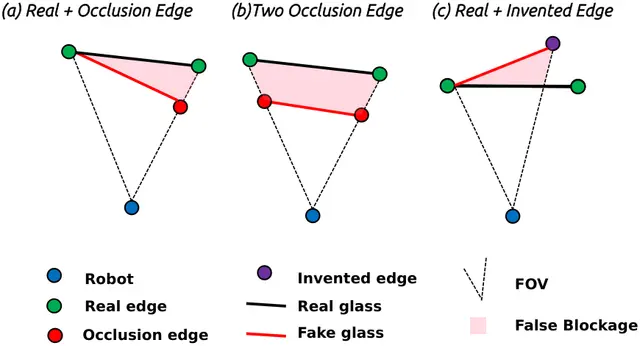
GlassGuard로 모바일 로봇이 안전한 경로를 막지 않고 유리를 지도화하는 방법
Robotics10월 4일

GlassGuard로 모바일 로봇이 안전한 경로를 막지 않고 유리를 지도화하는 방법

GlassGuard는 카메라 감지, LiDAR 기하 정보, 다중 시점 검증을 결합해 모바일 로봇이 열린 경로를 막지 않고 유리를 지도화하도록 돕습니다.

Hanwen Guo, Zhengzhi Lin, Yusen Xie +1

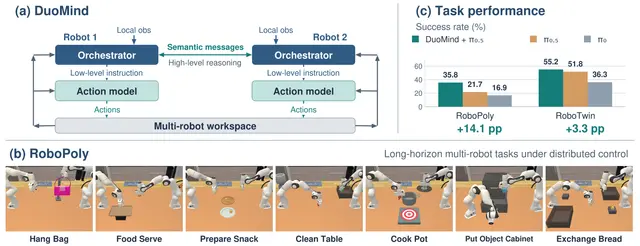
DuoMind가 공유 언어로 두 로봇의 협력을 돕는 방식
AI10월 4일

DuoMind가 공유 언어로 두 로봇의 협력을 돕는 방식
DuoMind는 언어 기반 계획과 작업 정보, 확신 정도를 로컬 제어기 간에 공유해 두 로봇이 긴 조작 작업을 함께 수행하도록 돕습니다.

Hanchu Zhou, Dechen Gao, Hang Wang +5

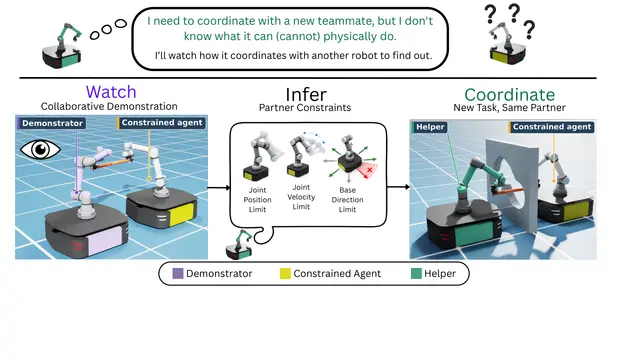
새로운 작업에서 더 안전하게 협력하기 위해 로봇은 파트너의 한계를 어떻게 학습할까
AI10월 3일

새로운 작업에서 더 안전하게 협력하기 위해 로봇은 파트너의 한계를 어떻게 학습할까

Suyu Ye, Zheyuan Zhang, Vaishnav Tadiparthi +5

FERPO, 행동 공간을 더 폭넓게 다루고 업데이트를 빠르게 하는 로봇 정책 학습
AI10월 3일

FERPO, 행동 공간을 더 폭넓게 다루고 업데이트를 빠르게 하는 로봇 정책 학습

Sebastian Sanokowski, Alireza Sarmadi, Majid Khadiv

연습을 통해 체화 에이전트의 로봇 기술 향상을 돕는 RPG
AI10월 3일

연습을 통해 체화 에이전트의 로봇 기술 향상을 돕는 RPG
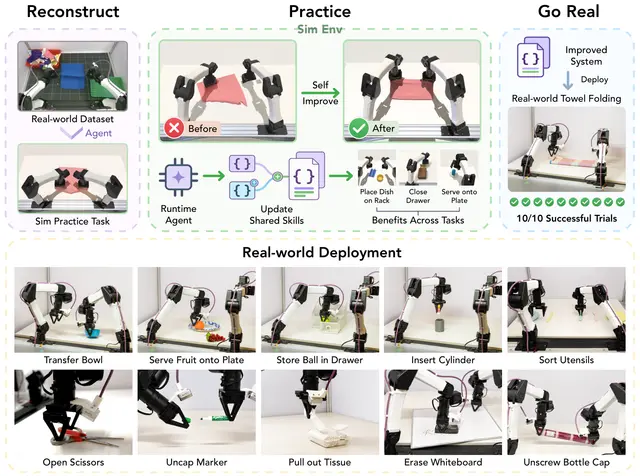
RPG는 세 단계에 걸쳐 구성 에이전트, 실행 에이전트, 특권 에이전트, 동영상 분석 에이전트, 구현 에이전트, 병합 에이전트 등 6개의 전문 에이전트를 조율합니다.

Yen-Jen Wang, Haozhe Jiang, Shuying Deng +7

StreamRig: 스트리밍 다중 카메라 오도메트리를 위한 리그 내부 기하 정보 활용
Robotics10월 2일

StreamRig: 스트리밍 다중 카메라 오도메트리를 위한 리그 내부 기하 정보 활용

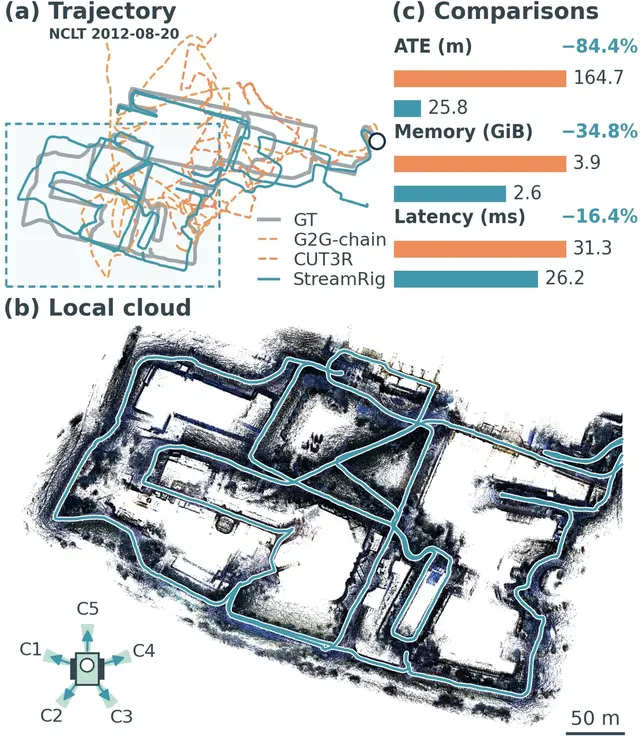
여러 카메라는 시야를 넓히고, 한쪽 시야의 성능이 저하될 때 중복성을 제공합니다.

Yufei Wei, Shuhao Ye, Qi Wang +4

STARS는 로봇이 인간의 움직임 단서에서 사회적 의도를 읽도록 돕는다
AI10월 2일

STARS는 로봇이 인간의 움직임 단서에서 사회적 의도를 읽도록 돕는다

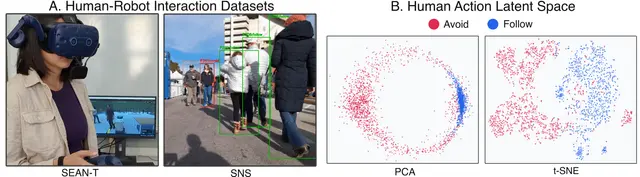
Nathan Tsoi, Michael J. Munje, Tejas Oberoi +5

지도에 표시되지 않은 차단 경로, 로봇 팀은 어떻게 더 안전한 경로를 계획할까
AI10월 2일

지도에 표시되지 않은 차단 경로, 로봇 팀은 어떻게 더 안전한 경로를 계획할까

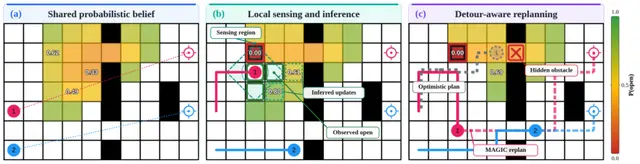
Viraj Parimi, Shao-Hung Chan, Han Zhang +2

GPU 경로 계획으로 로봇이 미지의 환경에서 더 나은 경로를 선택
Robotics10월 1일

GPU 경로 계획으로 로봇이 미지의 환경에서 더 나은 경로를 선택
GPU 가속 탐사 플래너가 각 관측 위치에서 이전 관측보다 추가되는 정보를 평가해, 로봇이 중복 매핑을 피하도록 돕습니다.

João Félix Mendes, Rodrigo Ventura, Meysam Basiri

실제 로봇 하네스가 에이전트의 복구·전환·학습을 돕는 방식
AI10월 1일

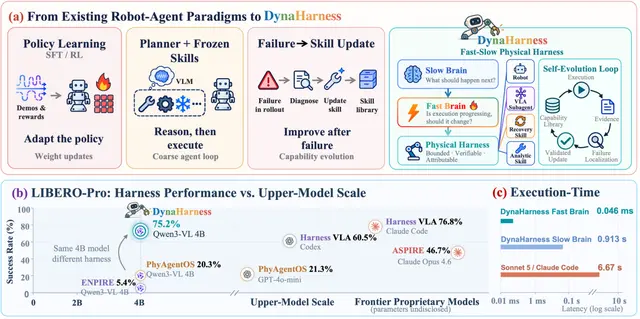
실제 로봇 하네스가 에이전트의 복구·전환·학습을 돕는 방식
DynaHarness는 로봇 에이전트의 조언과 실행 사이에 빠른 제어 계층을 두고, 진행 상황을 모니터링하며 실패를 진단하도록 전달합니다.

Haoyuan Deng, Jiebin Liu, Tengxiao Zhang +3

1인칭 시점 영상은 로봇이 실제 환경에서 더 나은 기술을 대규모로 학습하도록 어떻게 돕는가
Robotics10월 1일

1인칭 시점 영상은 로봇이 실제 환경에서 더 나은 기술을 대규모로 학습하도록 어떻게 돕는가

Zhihao Sun, Liu Liu, Xinjiang Wang +6