연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
로봇 매니퓰레이터 제어를 위한 터치스크린 원격조작 인터페이스
Robotics8월 8일

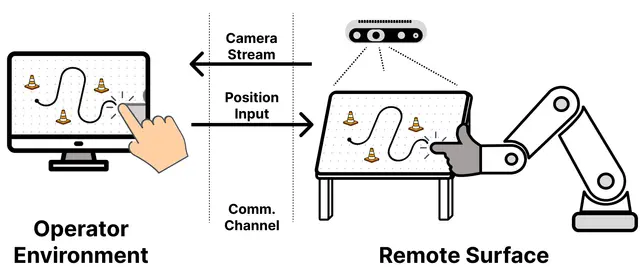
로봇 매니퓰레이터 제어를 위한 터치스크린 원격조작 인터페이스

총 20명이 연구에 참여했으며, 이 가운데 17명만 인구통계학적 정보 공개에 동의했습니다.

Juan José García Cárdenas, Alperen Kenan, Hamidreza Raei, Paul Bremner +3

시연 및 힘 데이터로 인간과 유사한 로봇 필기 학습하기
AI8월 8일

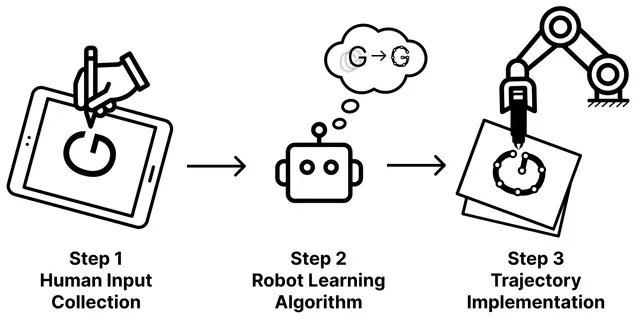
시연 및 힘 데이터로 인간과 유사한 로봇 필기 학습하기
인간 필기와 그리기 행동을 연구하기 위해 여러 데이터셋이 제안되어 왔다.

Alperen Kenan, Paul Bremner, Manuel Giuliani

일반화 가능한 로봇 조작을 위한 상호작용형 시각-행동 월드 모델
Robotics8월 7일

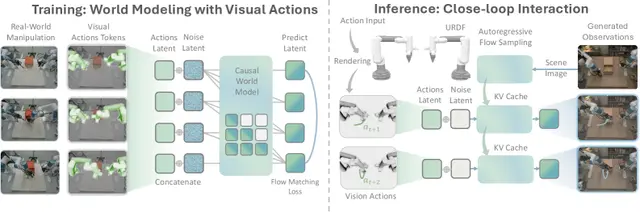
일반화 가능한 로봇 조작을 위한 상호작용형 시각-행동 월드 모델
이 연구에서는 시각 행동을 조건으로 하는 일반화 가능한 상호작용형 월드 모델 GeniWorld를 소개한다.

Chenghao Gu, Hanyang Yu, Jingbo Zhang +7

폐쇄형 MRI 보어 내부에서 원격 바늘 유도를 가능하게 한 MRI 안전 마스터-슬레이브 로봇
Robotics8월 7일

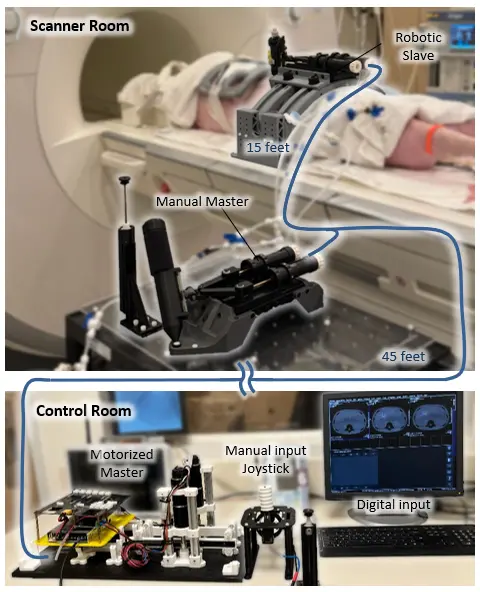
폐쇄형 MRI 보어 내부에서 원격 바늘 유도를 가능하게 한 MRI 안전 마스터-슬레이브 로봇

Omar Curiel, Jing-Yuan Huang, Po-Chih Chen +6

공유 기술로 서로 다른 세 로봇의 몸체를 제어하는 하나의 정책
Robotics8월 7일

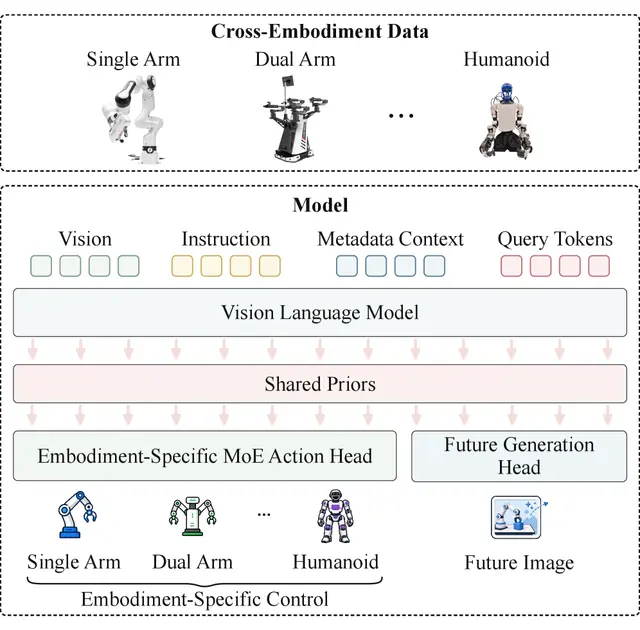
공유 기술로 서로 다른 세 로봇의 몸체를 제어하는 하나의 정책
Junfeng Li, Junjie He, Zhide Zhong +12

제로샷 로봇 기술 전이를 위한 의미 앵커 기반 대응
Robotics8월 6일

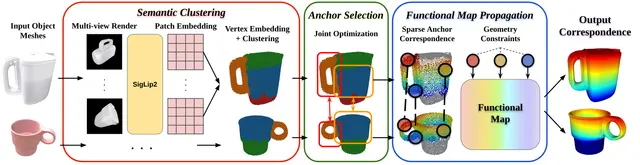
제로샷 로봇 기술 전이를 위한 의미 앵커 기반 대응
SemAnCorr는 의미적으로 중요한 영역을 앵커로 삼고 기능 맵으로 제약을 전파해, 학습 없이 물체 간 조밀한 대응 관계를 구축하는 제로샷 조작 기술 전이 프레임워크다.

Xiaoxiang Dong, William Baron, Hongyi Chen +3

월드 크리틱 모델, 비전-언어-행동 강화학습 성능 향상
Robotics8월 6일

월드 크리틱 모델, 비전-언어-행동 강화학습 성능 향상
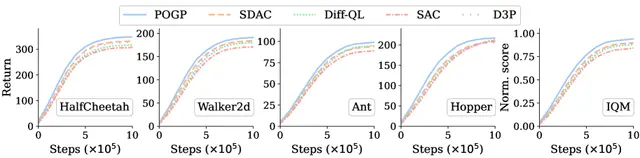
WCM은 잠재 상태 예측과 가치 추정을 공동 학습해 149개 시뮬레이션 과제와 7개 실제 조작 과제에서 VLA-RL 성능과 일반화 능력을 높인다.

Senyu Fei, Xiaopeng Yu, Siyin Wang +3

언제 계산을 멈출지 학습하는 동적 확산 정책
AI8월 6일

언제 계산을 멈출지 학습하는 동적 확산 정책

Rohit Kumar Salla, Manoj Saravanan, Simon Stepputtis

RayViT Keeps Robot Skills Working When Cameras Change Viewpoint
Robotics8월 5일

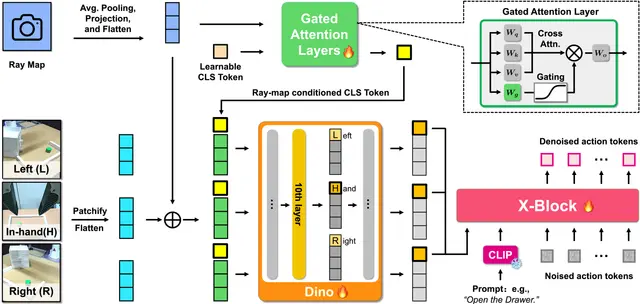
RayViT Keeps Robot Skills Working When Cameras Change Viewpoint

Qian Wang, Longrui Chen, Peiran Sun +8

Verifying Visuomotor Policies With Set-Based Training Under Camera Uncertainty
Robotics8월 5일

Verifying Visuomotor Policies With Set-Based Training Under Camera Uncertainty

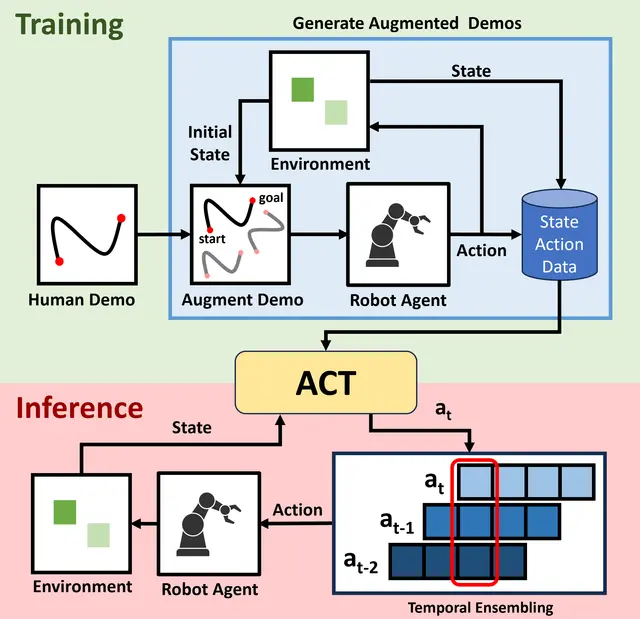
This work makes probabilistic reachable-action verification tractable for visuomotor policies by keeping the visual encoder frozen and inserting a calibrated low-dimensional interface.

Yanliang Huang, Zhuocheng Zhang, Peng Xie +5

Why Action Chunking Improves Robot Policies — and How to Beat It
Robotics8월 5일

Why Action Chunking Improves Robot Policies — and How to Beat It

Action chunking improves robot control through implicit ensembling — and randomized-delay ensembles can match or beat its performance without chunking.

Filippo Lazzati, Kyle Stachowicz, William Chen +3

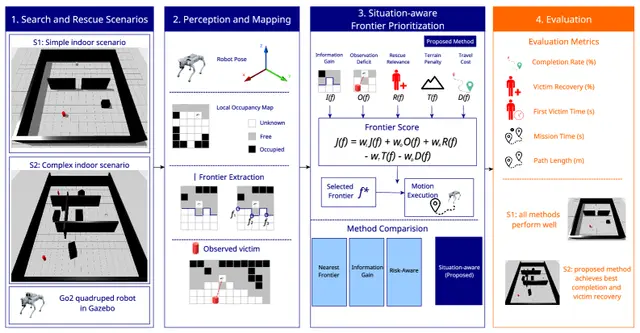
상황 인식 프론티어 우선순위화: 사족 보행 수색 및 구조를 위한 방법
Robotics8월 4일

상황 인식 프론티어 우선순위화: 사족 보행 수색 및 구조를 위한 방법

Kevin Farias, Santiago Martin, Barbara Flores +5

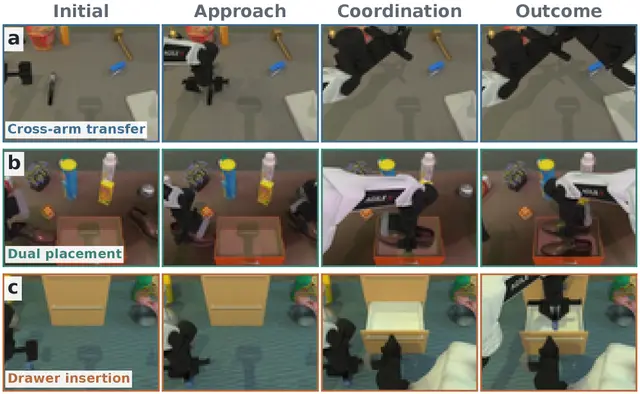
이매뉴얼 로봇 정책 개입을 위한 조정 계약
AI8월 4일

이매뉴얼 로봇 정책 개입을 위한 조정 계약

Shuaijun Liu, Qifu Wen, Shuyang Hao +5

일상 인간 영상 18,500시간, 로봇 훈련 데이터로 변신
Robotics8월 4일

일상 인간 영상 18,500시간, 로봇 훈련 데이터로 변신

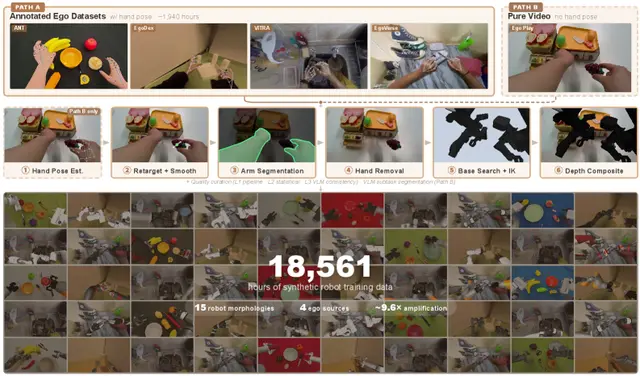
Ego2Robot은 인간 일인칭 영상을 15개 로봇 형태에 걸쳐 18,561시간의 로봇 훈련 데이터로 변환하여 물리적 로봇 성공률을 최대 14포인트 향상시킵니다.

Ye Wang, Pei Lin, Xiong-Hui Chen +12

휴머노이드 로봇 균형: 물체 질량이 들어 올리기 안정성에 미치는 영향
Humanoid8월 3일

휴머노이드 로봇 균형: 물체 질량이 들어 올리기 안정성에 미치는 영향

새로운 연구는 물체 질량이 휴머노이드 균형에 미치는 영향을 정량화하고, 들어 올리기 작업 중 안정성을 최대화하는 임계 질량을 식별합니다.

Hyunjong Song, William Z. Peng, Joo H. Kim

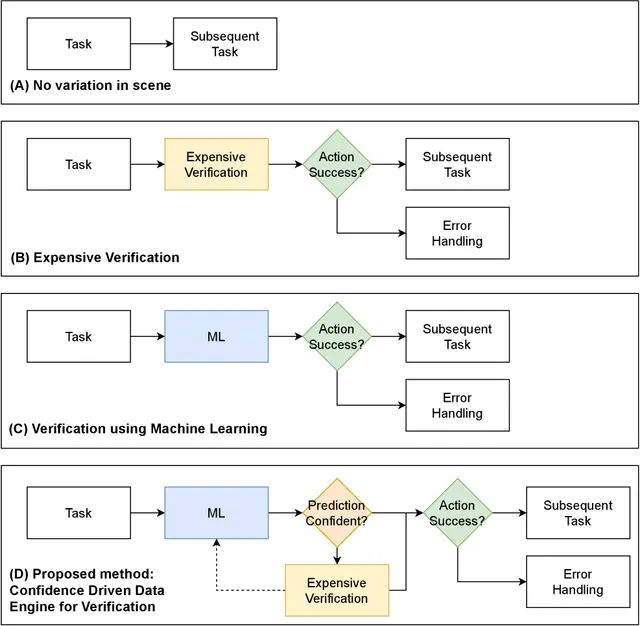
자기 지도 신뢰도 학습을 통한 로봇 삽입 품질 관리
Robotics8월 3일

자기 지도 신뢰도 학습을 통한 로봇 삽입 품질 관리
Zebin Duan, Norbert Krüger, Juan Heredia +2

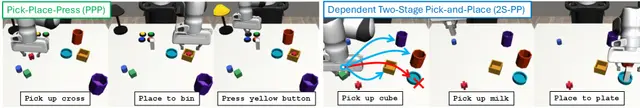
로봇 작업에서의 구성적 일반화: 희소 데이터가 실패하는 이유
Robotics8월 3일

로봇 작업에서의 구성적 일반화: 희소 데이터가 실패하는 이유
Yixiao Wang, Cheng-En Wu, Lingfeng Sun +5

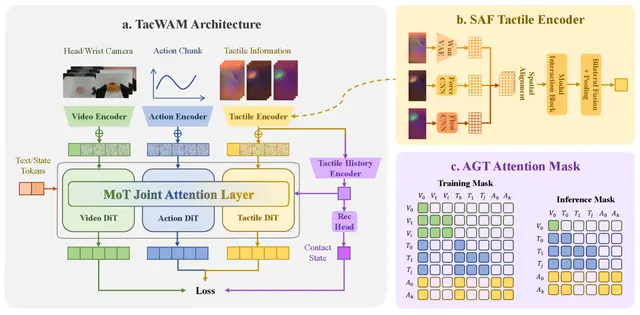
TacWAM: 앵커 기반 세계 행동 모델과 역학 인지 촉각 예측
Robotics8월 2일

TacWAM: 앵커 기반 세계 행동 모델과 역학 인지 촉각 예측

TacWAM은 최근 촉각 이력과 미래 촉각 예측으로 시각 세계 행동 모델 훈련을 확장하여, 접촉이 많은 조작이 힘과 변형 감독의 이점을 얻을 수 있게 합니다.

Lei Jin, Yiding Ma, Xin Zhang +3

AI8월 2일

분위수 매칭이 로봇 계획을 위한 잠재 세계 모델을 강화한다
분위수-분위수 매칭이 잠재 세계 모델 정규화를 꼬리에서 유지하여 네 가지 제어 환경에서 계획 성공률을 향상시킵니다.

Zhoushun Yu, Xiaoyu Hu, Xiangyu Xu

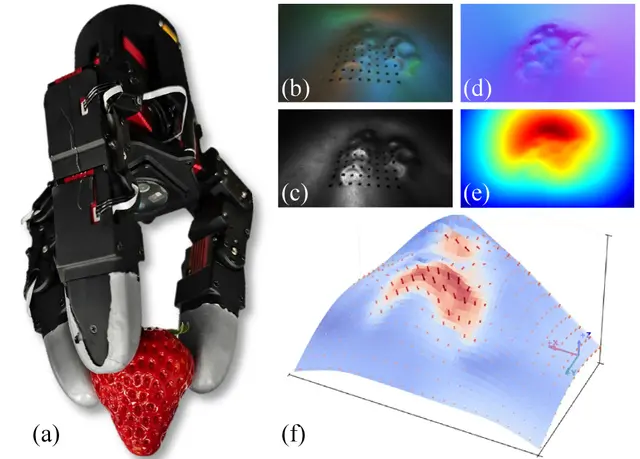
다중 스펙트럼 손끝 센서, 0.04mm 오차로 3D 형상과 힘 복원
Robotics8월 2일

다중 스펙트럼 손끝 센서, 0.04mm 오차로 3D 형상과 힘 복원

Xiaofan Lu, Kaiji Huang, Jiahui Chen +3