연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
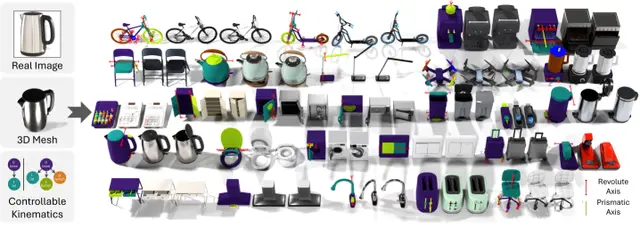
Instruct-Particulate가 비전-언어 모델로 3D 객체 관절화를 빠르게 구현하는 방법
Robotics6월 15일

Instruct-Particulate가 비전-언어 모델로 3D 객체 관절화를 빠르게 구현하는 방법

비전-언어 모델로 합성 3D 자산에 의사 레이블을 부여해 피드포워드 3D 객체 관절화를 확장, 단일 순방향 패스로 부품 분할과 관절 운동을 출력하는 트랜스포머 아키텍처를 구현합니다.

Ruining Li, Yuxin Yao, Matt Zhou, Chuanxia Zheng +4

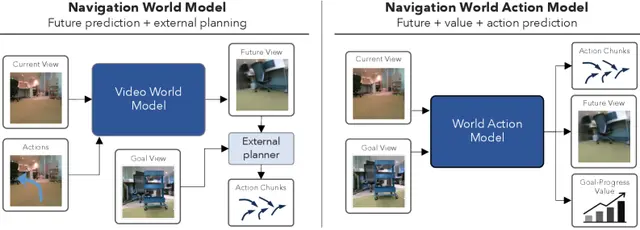
내비게이션 세계 행동 모델: 목표-조건부 시각적 내비게이션
Robotics6월 14일

내비게이션 세계 행동 모델: 목표-조건부 시각적 내비게이션
NavWAM은 시각적 예측을 폐루프 정책으로 전환하는 결합된 세계-행동 예측 모델을 학습하여 목표-조건부 시각적 내비게이션을 수행합니다.

Daichi Azuma, Taiki Miyanishi, Koya Sakamoto +6

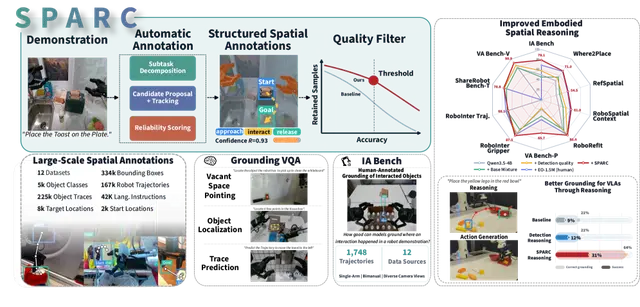
SPARC: 신뢰할 수 있는 로봇 시연 공간 주석의 대규모 생성
Robotics6월 14일

SPARC: 신뢰할 수 있는 로봇 시연 공간 주석의 대규모 생성
로봇 시연 비디오, 언어 명령, 그리퍼 고유수용성 신호가 주어지면 SPARC는 각 상호작용 구간에 대해 객체 중심 공간 주석을 생성합니다.

Nils Blank, Paul Mattes, Maximilian Xiling Li +5

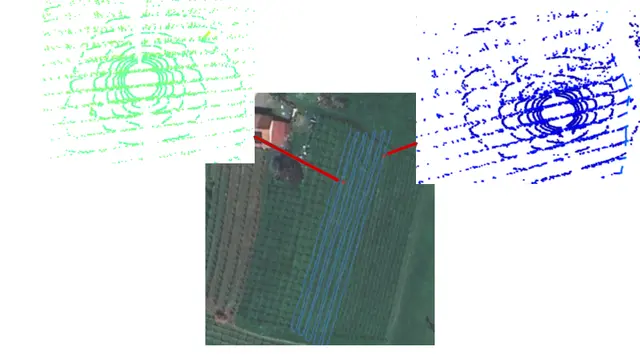
이종 라이다 조기 융합 및 학습 기반 재순위화를 통한 강건한 장기 위치 인식
AI6월 14일

이종 라이다 조기 융합 및 학습 기반 재순위화를 통한 강건한 장기 위치 인식

Judith Vilella-Cantos, Juan José Cabrera, Mónica Ballesta +2

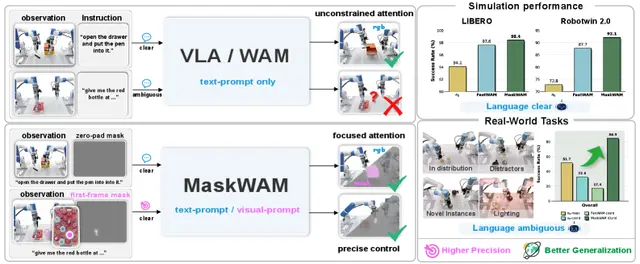
MaskWAM, 로봇이 중요한 것을 예측하도록 가르치다
AI6월 13일

MaskWAM, 로봇이 중요한 것을 예측하도록 가르치다
Hanyang Yu, Haitao Lin, Jingbo Zhang +4

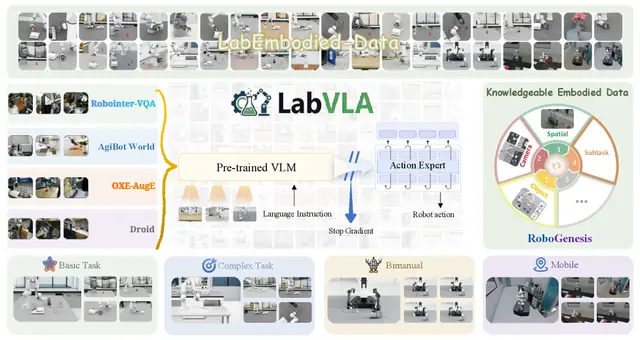
LabVLA, 시각-언어-행동 모델로 실험실 자동화를 앞당기다
AI6월 13일

LabVLA, 시각-언어-행동 모델로 실험실 자동화를 앞당기다
LabVLA가 RoboGenesis 합성 데이터로 실험실 작업에서 높은 성공률을 달성하고 실제 로봇으로 전이되어 실험실 자동화를 앞당깁니다.

Baochang Ren, Xinjie Liu, Xi Chen +15

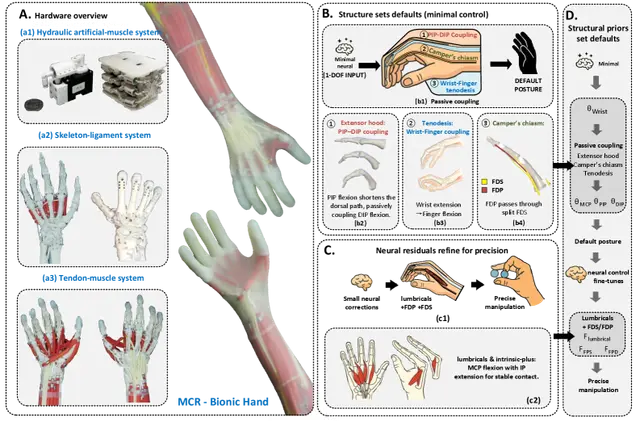
MCR-바이오닉 핸드: 해부학적 구조가 어떻게 로봇의 정교한 조작을 가능하게 하는가
Robotics6월 13일

MCR-바이오닉 핸드: 해부학적 구조가 어떻게 로봇의 정교한 조작을 가능하게 하는가

연구진이 인간 손의 주요 해부학적 구조(뼈, 인대, 힘줄, 내재근 경로)를 모방한 근골격계 로봇 핸드 MCR-바이오닉을 개발하여 관절별 능동 제어 없이도 정교한 파지와 조작이 가능하게 했습니다.

Haosen Yang, Guowu Wei

Weaver: 로봇 조작을 위한 빠르고 확장 가능한 세계 모델
Robotics6월 12일

Weaver: 로봇 조작을 위한 빠르고 확장 가능한 세계 모델
Arnav Kumar Jain, Yilin Wu, Jesse Farebrother +2

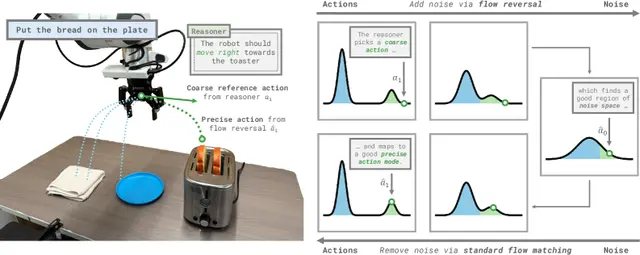
흐름 역전 조종이 로봇 제너럴리스트의 고차원 지시 수행 능력을 향상시킨다
Robotics6월 12일

흐름 역전 조종이 로봇 제너럴리스트의 고차원 지시 수행 능력을 향상시킨다

Andy Tang, William Chen, Andrew Wagenmaker +2

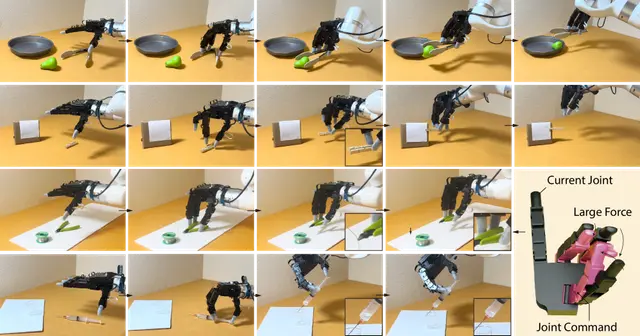
Mana: 손가락 관절 도구 조작을 위한 새로운 로봇 시스템
AI6월 12일

Mana: 손가락 관절 도구 조작을 위한 새로운 로봇 시스템
Mana는 시뮬레이션 데이터만으로 로봇 손이 주사기와 가위 같은 관절 도구를 조작하도록 훈련시키며, 재훈련 없이 실제 86.7% 성공률 달성.

Zhao-Heng Yin, Guanya Shi, Pieter Abbeel +1

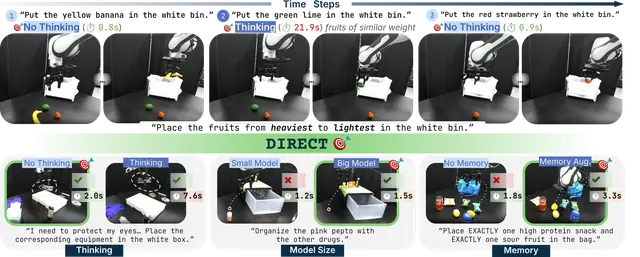
실체화된 계획기에서 테스트타임 연산 자원을 언제 어디에 배분해야 하는가?
AI6월 11일

실체화된 계획기에서 테스트타임 연산 자원을 언제 어디에 배분해야 하는가?

로봇공학에서 테스트타임 연산 확장은 공짜가 아니다: 계층적 스택에서 계획기가 반복적으로 호출되므로, 사고 사슬 추론으로 인한 호출당 비용이 누적된다.

Jadelynn Dao, Milan Ganai, Yasmina Abukhadra +7

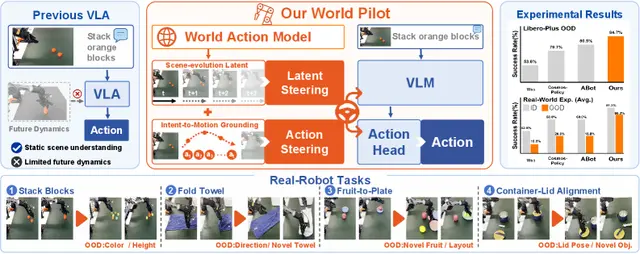
월드 파일럿, 비전-언어-행동 로봇에 세계-행동 모델 부스팅 제공
Robotics6월 11일

월드 파일럿, 비전-언어-행동 로봇에 세계-행동 모델 부스팅 제공
Zefu Lin, Rongxu Cui, Junjia Xu +4

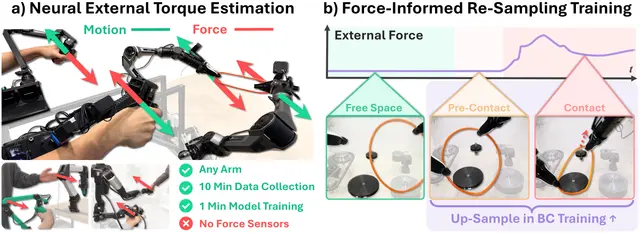
새로운 방법으로 저렴한 로봇 암에 추가 센서 없이 힘 피드백 제공
AI6월 11일

새로운 방법으로 저렴한 로봇 암에 추가 센서 없이 힘 피드백 제공
Steven Oh, Jason Jingzhou Liu, Tony Tao +5

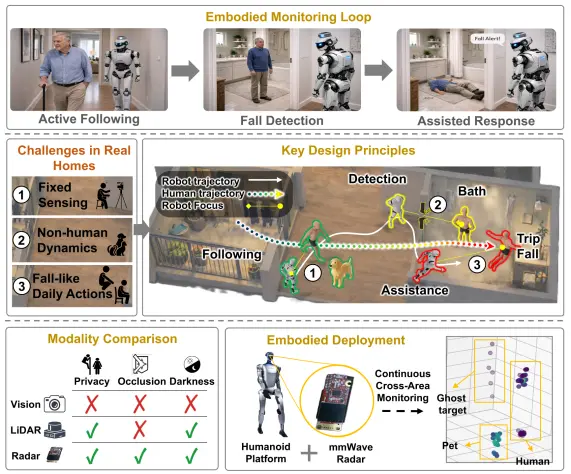
휴머노이드 로봇에 탑재된 밀리미터파 레이더, 24시간 낙상 감지 실현
Humanoid6월 10일

휴머노이드 로봇에 탑재된 밀리미터파 레이더, 24시간 낙상 감지 실현

연구진이 mmWave 레이더를 휴머노이드 로봇에 장착해 주야간, 완전한 암흑에서도 낙상을 감지하는 시스템 EM-Fall을 개발했습니다. 로봇이 사람을 따라다니며 LLM으로 낙상을 판별합니다.

Yanshuo Lu, Yuxuan Hu, Shenghai Yuan +5

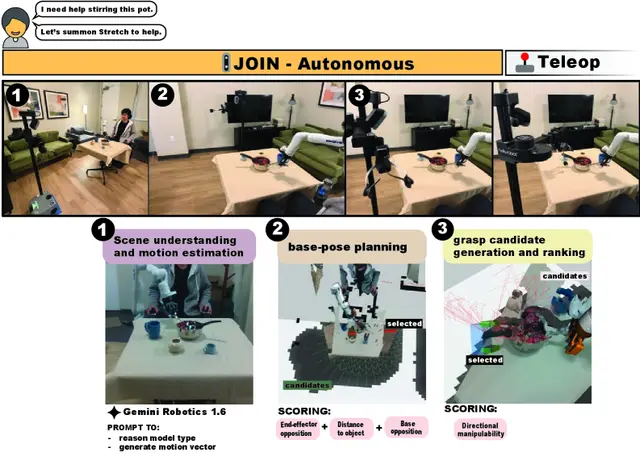
양손 결합 시스템, 휠체어 로봇이 도움을 요청할 수 있게 하다
Robotics6월 10일

양손 결합 시스템, 휠체어 로봇이 도움을 요청할 수 있게 하다
노스이스턴 대학 연구진이 개발한 JOIN은 3단계 시스템으로, 이동 로봇이 이미 물체를 쥐고 있는 휠체어 장착 팔에 자율적으로 합류할 수 있게 한다.

Drake Moore, Matt Cheng, Xiang Zhi Tan +1

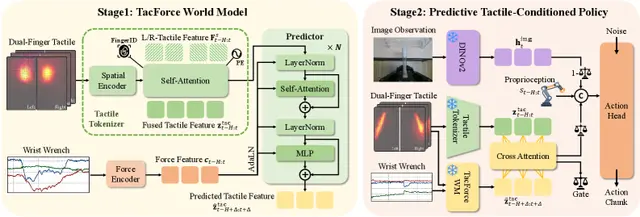
TacForeSight, 힘 데이터로 촉각 피드백 예측…로봇 조작 능력 향상
Robotics6월 10일

TacForeSight, 힘 데이터로 촉각 피드백 예측…로봇 조작 능력 향상

Yujie Zang, Yuhang Zheng, Xian Nie +7

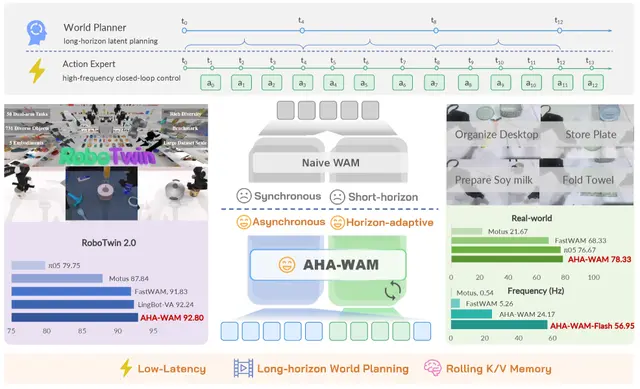
AHA-WAM: 비동기 세계-행동 모델로 더 빠르고 똑똑한 로봇 조작
AI6월 9일

AHA-WAM: 비동기 세계-행동 모델로 더 빠르고 똑똑한 로봇 조작

Jisong Cai, Long Ling, Shiwei Chu +10

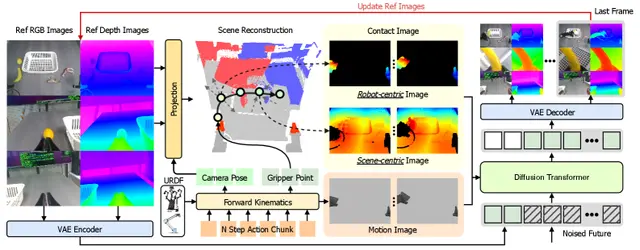
로봇이 움직임과 접촉 이미지를 통해 더 나은 세계 모델을 구축하는 방법
Robotics6월 9일

로봇이 움직임과 접촉 이미지를 통해 더 나은 세계 모델을 구축하는 방법

미래 행동을 움직임과 접촉 이미지로 변환하여 비디오 예측을 수행하는 체화된 세계 모델 iMaC. 천 조작 작업에서 최첨단 성능 달성.

Zhenyu Wu, Xiuwei Xu, Yukun Zhou +8

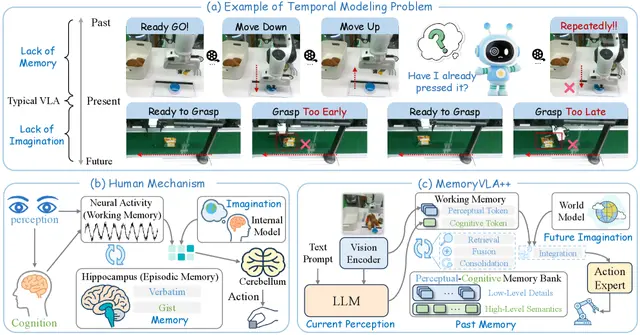
MemoryVLA++: 로봇에 기억과 상상력을 부여해 복잡한 작업 수행
Robotics6월 9일

MemoryVLA++: 로봇에 기억과 상상력을 부여해 복잡한 작업 수행

MemoryVLA++는 시각-언어-행동 모델에 기억과 상상력을 추가하여, 장기간 및 기억 의존적 작업에서 로봇의 성공률을 크게 향상시킵니다.

Hao Shi, Weiye Li, Bin Xie +6

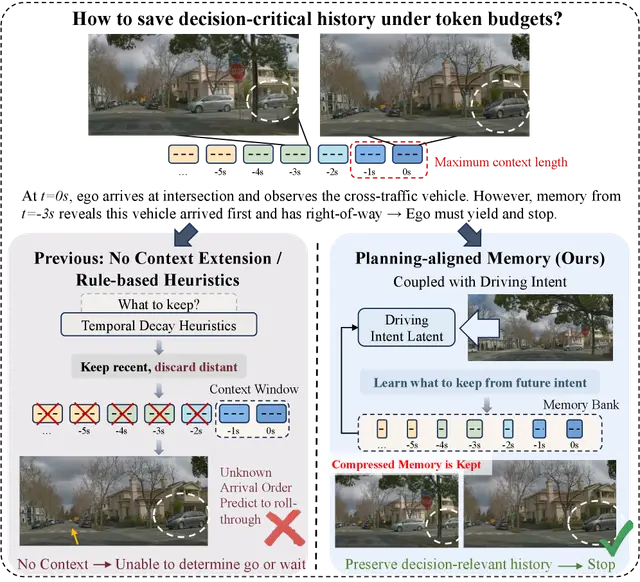
주행 계획 정합 토큰 압축을 통한 확장 메모리 자율주행
AI6월 8일

주행 계획 정합 토큰 압축을 통한 확장 메모리 자율주행

Zhixuan Liang, Yuxiao Chen, Yurong You +12