연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
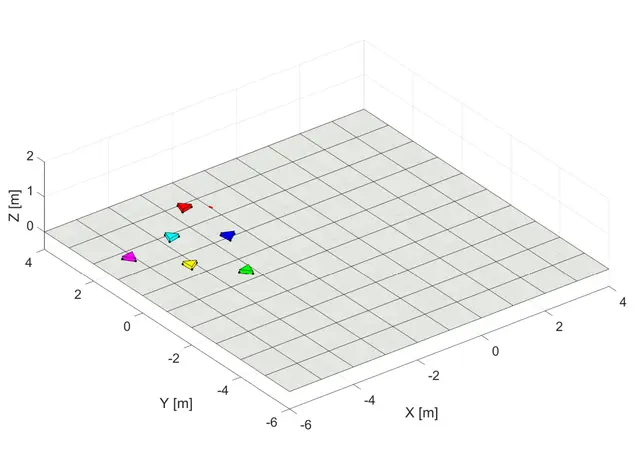
다중 에이전트 로봇 시스템의 에너지 기반 대형 및 충돌 제어
Robotics9월 4일

다중 에이전트 로봇 시스템의 에너지 기반 대형 및 충돌 제어

이 절에서는 표기법, 포트-해밀턴 시스템과 그래프 이론, 에이전트 모델, 문제 정의를 소개한다.

Martín Crespo, Sergio Junco, Matías Nacusse

수술용 카메라 3대가 로봇의 3D 시야를 크게 개선하는 순간
Robotics9월 3일

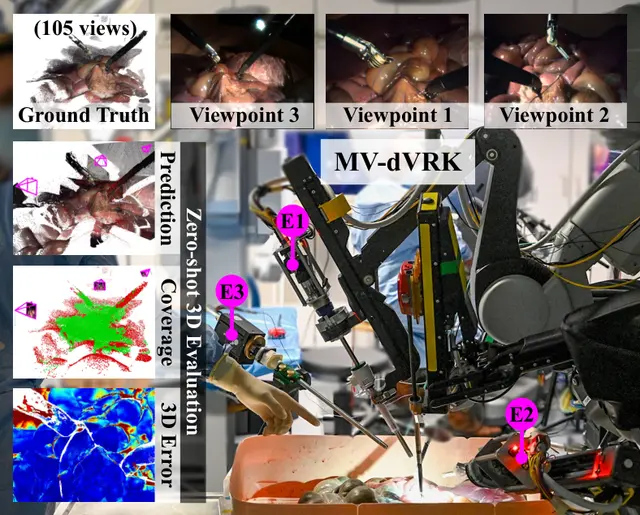
수술용 카메라 3대가 로봇의 3D 시야를 크게 개선하는 순간
MV-dVRK는 희소 수술 3D 인식을 평가해, 내시경 2대에서는 스테레오가, 세 번째 시점이 추가되면 다중 시점 재구성이 우세해지는 조건을 밝혔다.

Guido Caccianiga, Sergey Prokudin, Yutong Chen +9

실시간 피드백 환경에서 로봇 제어를 위한 월드 모델 평가
Robotics9월 3일

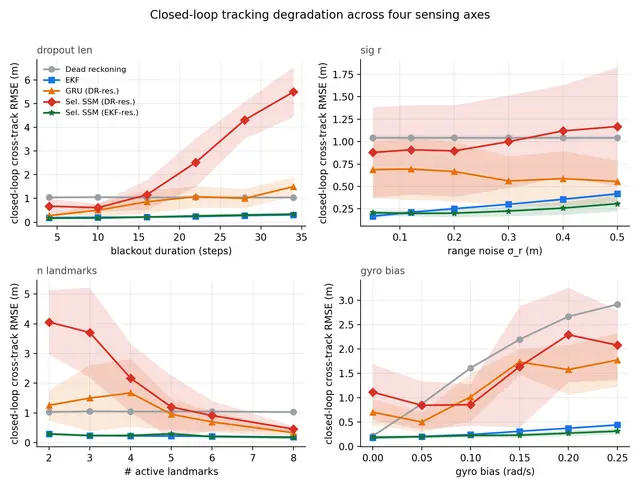
실시간 피드백 환경에서 로봇 제어를 위한 월드 모델 평가
실험 플랫폼은 단순하지만, 오프라인 평가와 실제 폐루프 제어에서 예측 모델의 성능 순위가 달라질 수 있다는 문제는 로보틱스 전반에 적용된다.

Dharini Raghavan, Amritpal Singh

안전한 자율주행 배포를 위한 강건한 LiDAR 의미론적 분할
Robotics9월 3일

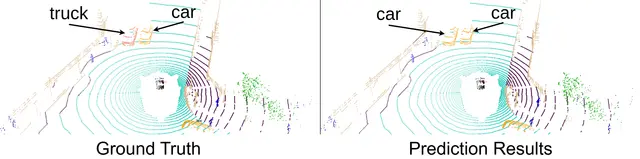
안전한 자율주행 배포를 위한 강건한 LiDAR 의미론적 분할
Samir Abou Haidar, Alexandre Chariot, Mehdi Darouich +2

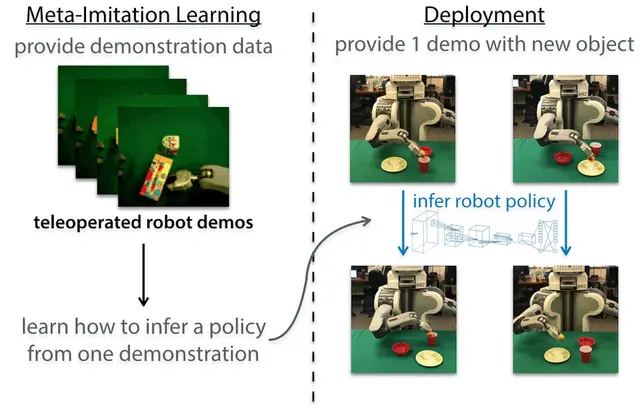
더 빠른 속도에서 손재주 로봇의 강건성을 잃는 모방학습
AI9월 2일

더 빠른 속도에서 손재주 로봇의 강건성을 잃는 모방학습

Clinton Enwerem, John S. Baras, Calin Belta

휴머노이드 로봇, 자율적으로 문을 열고 장애를 극복하며 물체를 분류하다
Humanoid9월 2일

휴머노이드 로봇, 자율적으로 문을 열고 장애를 극복하며 물체를 분류하다

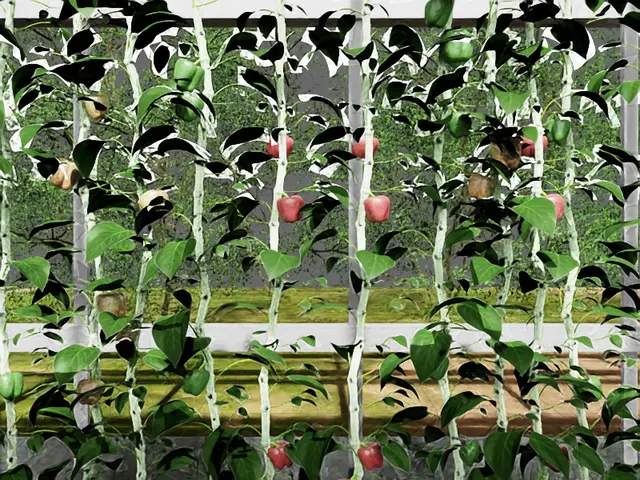
재사용 가능한 휴머노이드 로봇 시스템이 문 열기, 방해 상황 회복, 색깔 공 분류를 객체 중심 행동으로 자율 수행했다.

Duncan Calvert, Luigi Penco, Dexton Anderson +4

페퍼 로봇, 빽빽한 잎 사이로 이동하기 전에 어디를 볼지 학습하다
Robotics9월 2일

페퍼 로봇, 빽빽한 잎 사이로 이동하기 전에 어디를 볼지 학습하다
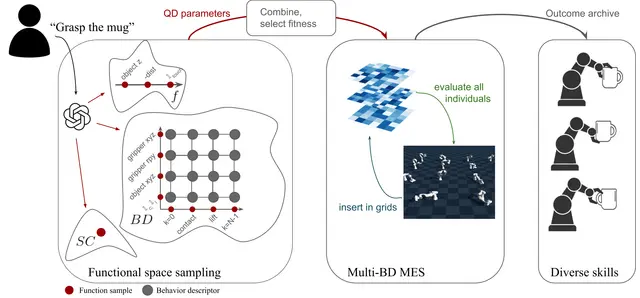
SG-AMP는 장면 그래프, 능동 인식, 의미 기반 동작 계획을 결합해 페퍼 로봇이 숨은 꽃자루를 찾고 잎 사이를 이동하도록 돕는다.

Rohit Menon, Shiva Rudra Lolla, Niklas Mueller-Goldingen +3

언어 기반 품질-다양성을 통한 자율 로봇 조작 기술 습득
Robotics9월 1일

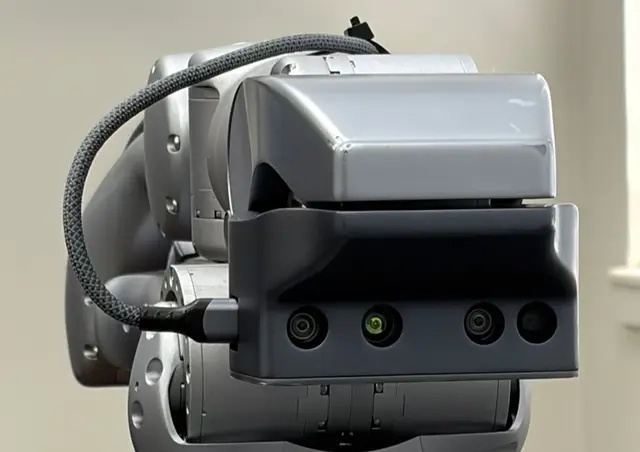
언어 기반 품질-다양성을 통한 자율 로봇 조작 기술 습득
Émiland Garrabé, Mahdi Khoramshahi, Stéphane Doncieux

보정된 RGB-D 데이터로 로봇을 위한 3D 지도를 만드는 두 팔
Robotics9월 1일

보정된 RGB-D 데이터로 로봇을 위한 3D 지도를 만드는 두 팔
Manish Kansana, Mohammed Yusuf Mujawar, Sudip Mittal +2

언어 기반 로봇 제어·학습·전이를 위한 지속형 프로그램
AI9월 1일

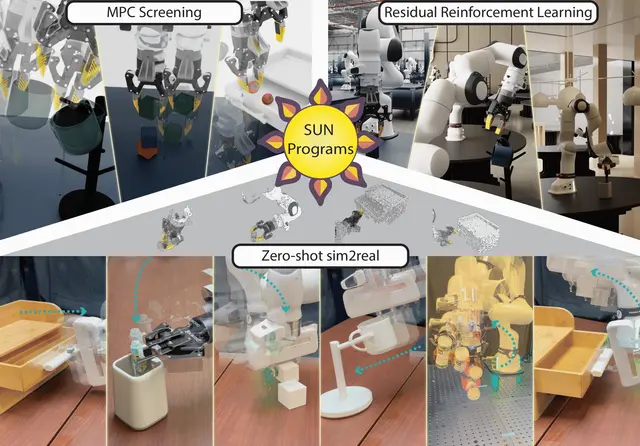
언어 기반 로봇 제어·학습·전이를 위한 지속형 프로그램
데이터 생성기는 장면 구성에 맞춰 객체 기준 시연 구간을 재타기팅해 로봇 경험을 확장한다.

Weiqi Wang, Zhi Li, Yudong Lei +7

Pictura, 원근 자기 대결로 대규모 자율주행 정책을 학습하다
AI8월 31일

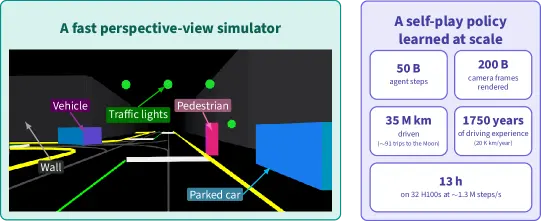
Pictura, 원근 자기 대결로 대규모 자율주행 정책을 학습하다
Pictura는 원근 자기 대결과 고속 배치 래스터라이저로 주행 정책을 처음부터 학습하고, 실제 지도 레이아웃에도 제로샷 일반화한다.

Yuan Yin, Elias Ramzi, Marc Lafon +8

텍스트 보조 로봇 비디오 예측을 위한 입자 세계 모델링
AI8월 31일

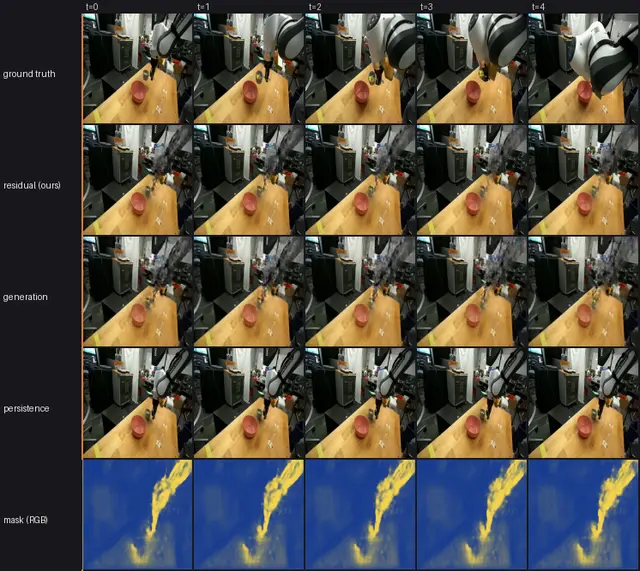
텍스트 보조 로봇 비디오 예측을 위한 입자 세계 모델링
Yafei Zhang, Nan Wu

ChainSplat, RGB 영상으로 로봇이 유연한 물체의 움직임을 학습하도록 돕다
Robotics8월 31일

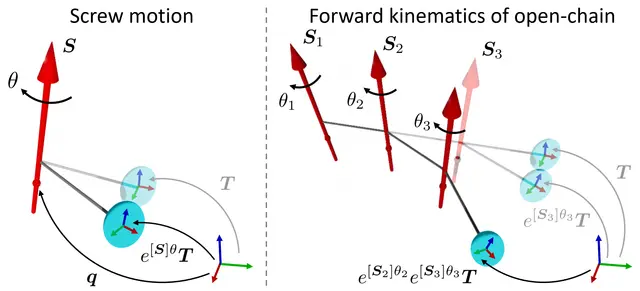
ChainSplat, RGB 영상으로 로봇이 유연한 물체의 움직임을 학습하도록 돕다

Seungyeon Kim, Noémie Jaquier

과도기형 자율주행차 차로 변경 데이터셋, 간격 수렴과 충돌 위험 정점의 양상 밝혀
Robotics8월 30일

과도기형 자율주행차 차로 변경 데이터셋, 간격 수렴과 충돌 위험 정점의 양상 밝혀

공공도로에서 tAV가 수행한 78회의 의무 차로 변경 실험 결과, 선행·후행 간격은 차선 횡단 직전 좁은 범위로 수렴하고 충돌 위험은 차로 진입 순간 정점에 이르렀다.

Abhinav Sharma, Md Abdullah Al Hasan, Danjue Chen +1

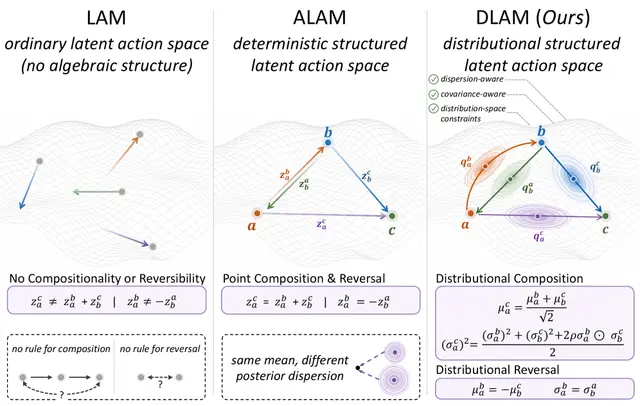
불확실한 잠재 행동으로 시각적 변화를 예측하는 로봇 모델
AI8월 30일

불확실한 잠재 행동으로 시각적 변화를 예측하는 로봇 모델
DLAM은 시간적 제약을 이용해 시각 전이에서 분포형 잠재 행동을 학습하고, 정책 아키텍처를 바꾸지 않아도 로봇 제어 성능을 높인다.

Zuojin Tang, Feifan Luo, Haoyun Liu +10

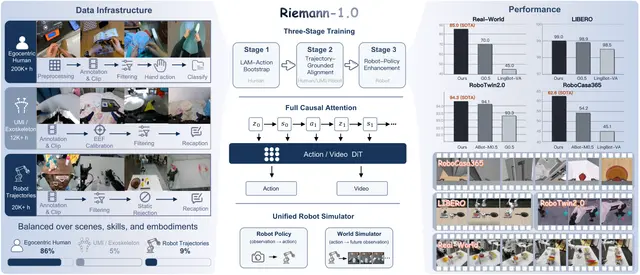
Riemann-1.0, Physical AI를 위한 체화형 월드 액션 모델 구축
Robotics8월 30일

Riemann-1.0, Physical AI를 위한 체화형 월드 액션 모델 구축

Haofeng Sun, Jiangbo Pei, Fei Kang +13

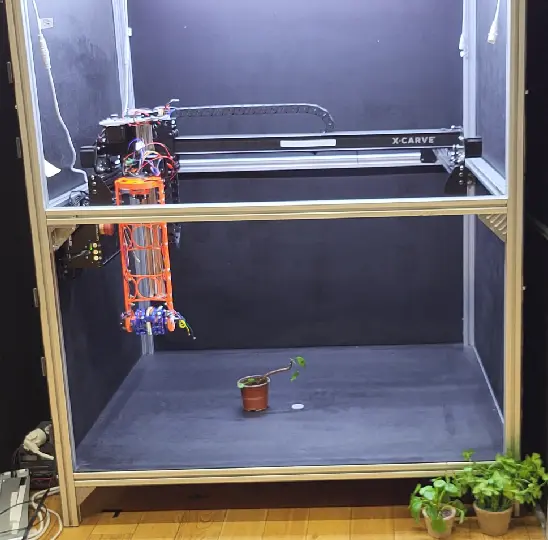
로봇 능동 센싱으로 개별 식물 잎의 스트레스를 지도화하다
AI8월 29일

로봇 능동 센싱으로 개별 식물 잎의 스트레스를 지도화하다
Ayman Laaroussi, Peter Hanappe, David Colliaux

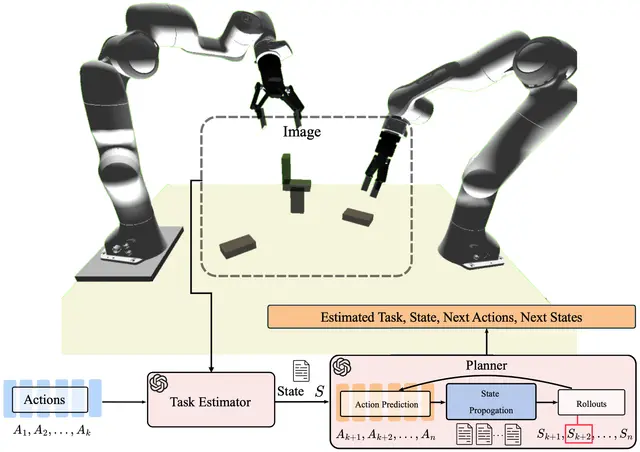
멀티모달 LLM을 활용한 인간-로봇 협업의 상태 인식 기반 작업 계획
AI8월 29일

멀티모달 LLM을 활용한 인간-로봇 협업의 상태 인식 기반 작업 계획

STEP은 상태 전이를 명시적으로 모델링해 멀티모달 대규모 언어 모델의 장기 행동 예측을 향상하고, 인간-로봇 협업을 위한 실행 가능한 계획을 생성합니다.

Maitrey Gramopadhye, Prakash Baskaran, Xiao Liu +2

더 큰 과학적 성과를 위한 해양 자율운항체계 함대 운용 일정 수립
Robotics8월 29일

더 큰 과학적 성과를 위한 해양 자율운항체계 함대 운용 일정 수립
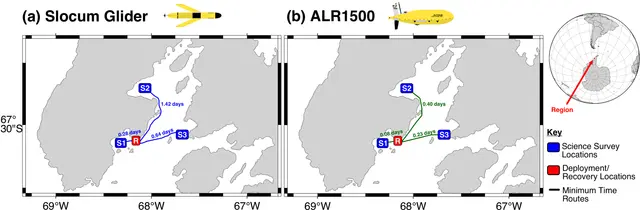
해양 자율운항체계는 미래 해양 연구 인프라의 핵심 요소로, 과학 데이터 수집과 탄소 효율 향상에 중요한 역할을 합니다.

Mehdi El Krari, Jonathan Smith, Maria Fox

과제 인식형 3D 검출로 빠른 LiDAR 로봇 인지 성능 향상
AI8월 28일

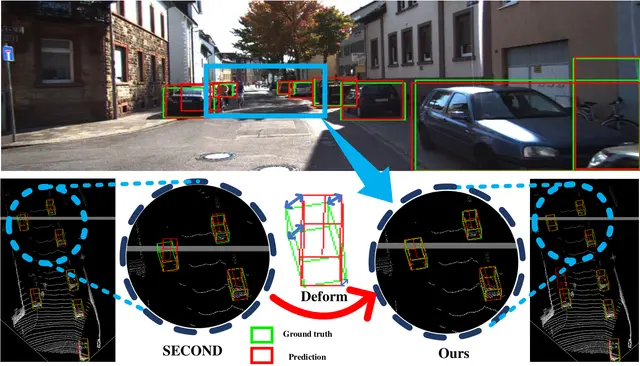
과제 인식형 3D 검출로 빠른 LiDAR 로봇 인지 성능 향상

Su Wang, Yaochen Li, Min Yang +3