연구 Papers
최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.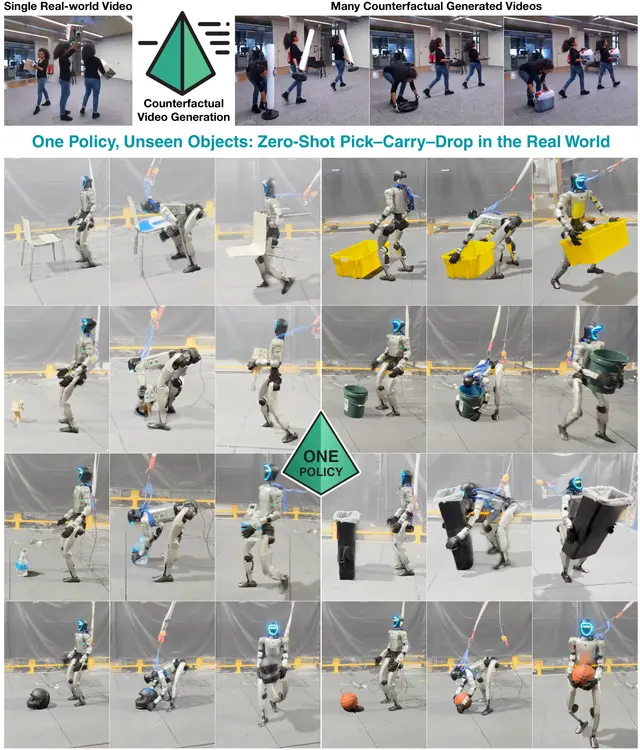
Robotics9월 30일
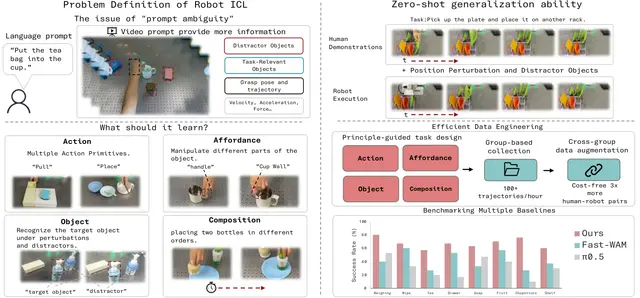
로봇은 원격 조작이 아닌 영상으로 새로운 조작 기술을 학습한다
AI9월 30일
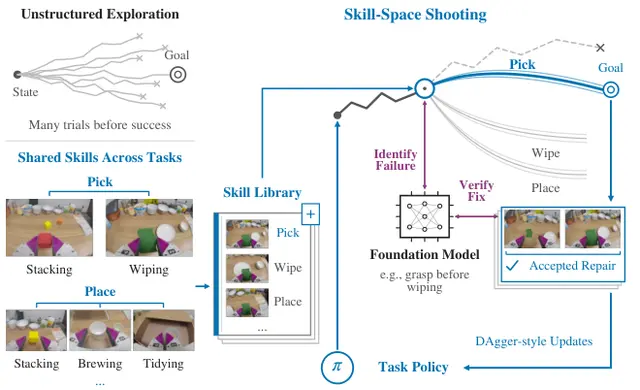
실패를 복구하는 데 스킬을 재사용해 로봇 정책을 개선하는 방법
AI9월 29일
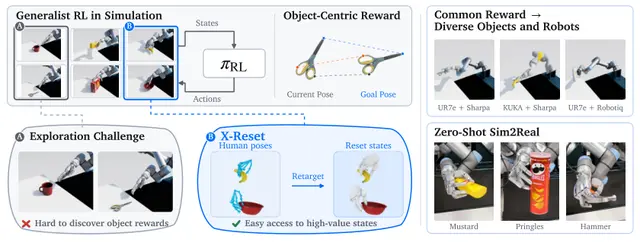
사람의 시연으로 로봇 손의 물체 조작 학습을 돕다
Robotics9월 29일
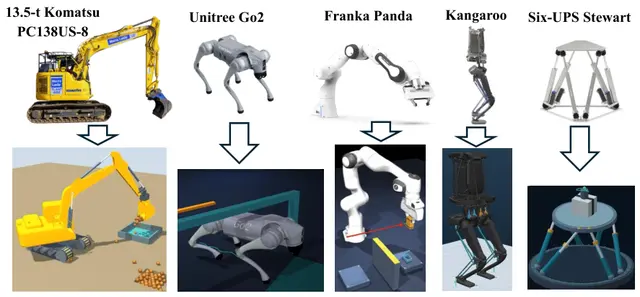
RoboCompiler: 일관된 제어와 시뮬레이션을 위한 폐루프 로봇 컴파일
AI9월 29일
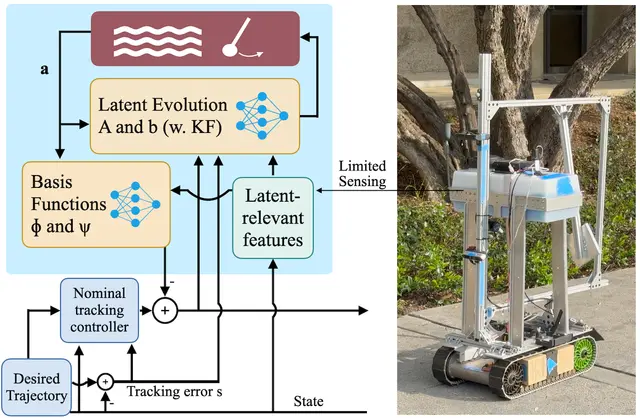
로봇은 더 나은 제어를 위해 숨겨진 외란을 모델링하는 법을 어떻게 학습하는가
drones9월 28일
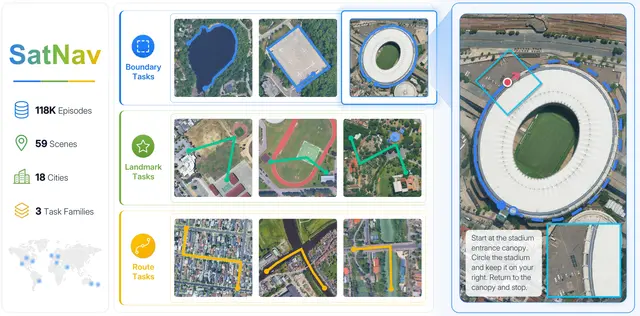
SatNav, 위성 이미지 기반 장기 UAV 내비게이션 벤치마크
Humanoid9월 28일
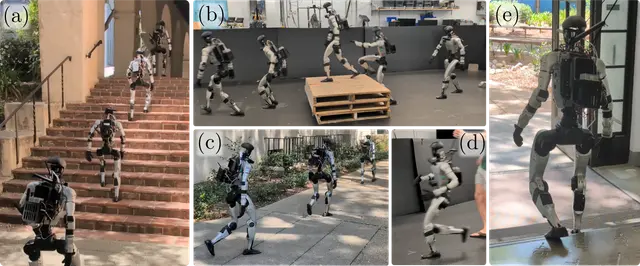
휴머노이드 로봇, 걷고 달리고 점프하며 험지를 파악하는 법을 학습하다
Robotics9월 28일
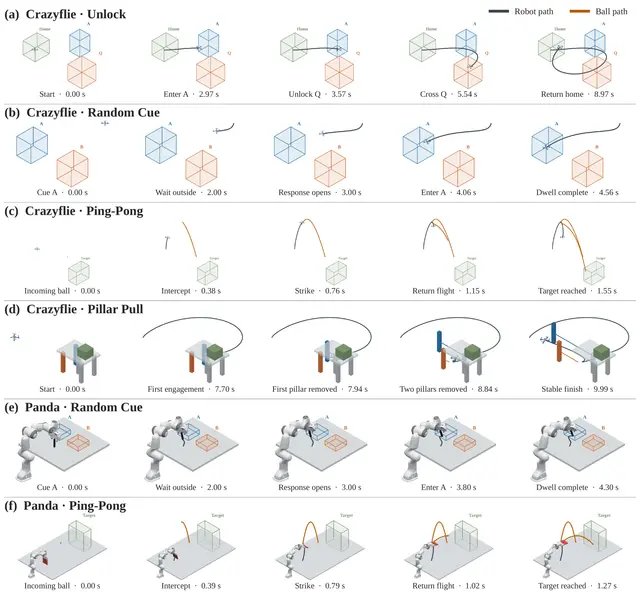
희소 성공 신호를 활용한 제어용 STL 기반 로봇 정책 학습
Robotics9월 27일
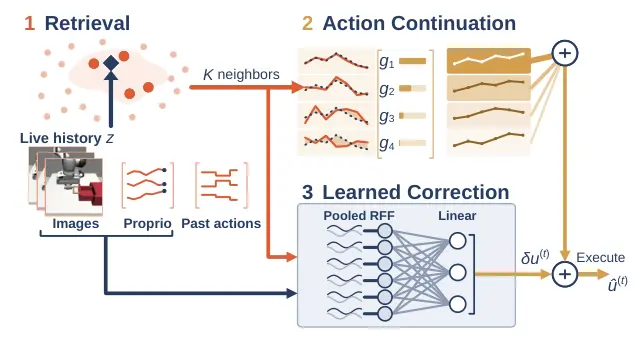
검색과 행동 연속을 통한 무학습 로봇 행동 복제
Robotics9월 27일
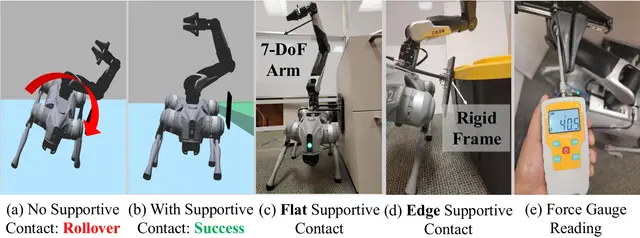
다리형 로봇의 이동 조작을 위한 환경 접촉 선택
Robotics9월 27일
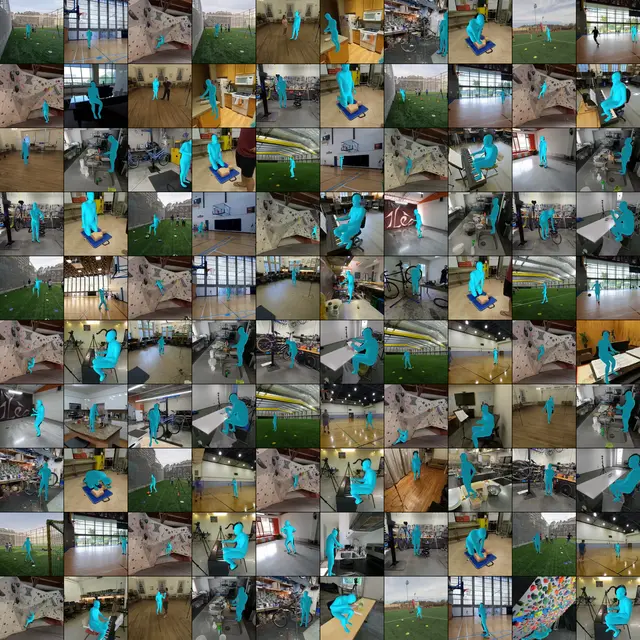
다중 시점 영상에서 4D 동작 재구성을 위한 Ego-Exo4D 인체 메시 데이터셋
AI9월 26일
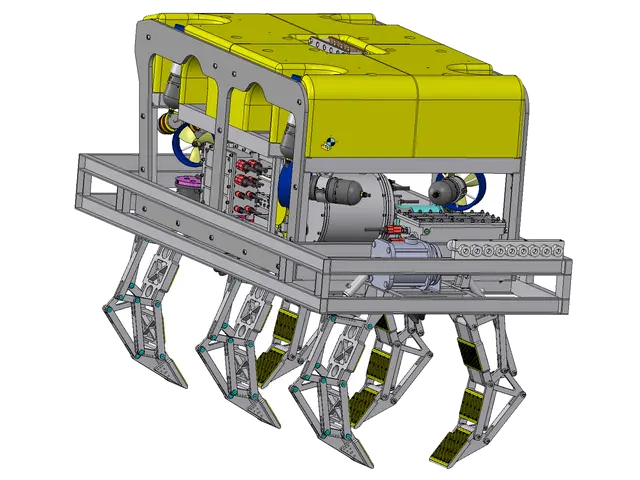
객체 중심 월드 모델로 수중 ROV의 더 안전한 인양 계획 지원
AI9월 26일
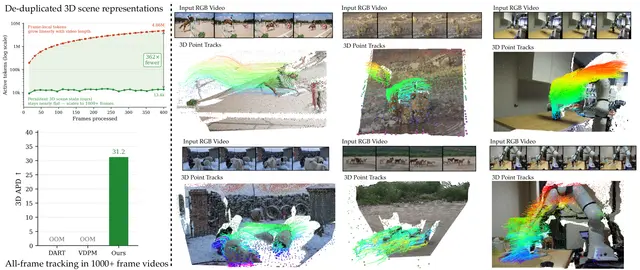
슬라이딩 윈도우 중복 제거를 통한 밀집 3D 포인트 추적
AI9월 26일
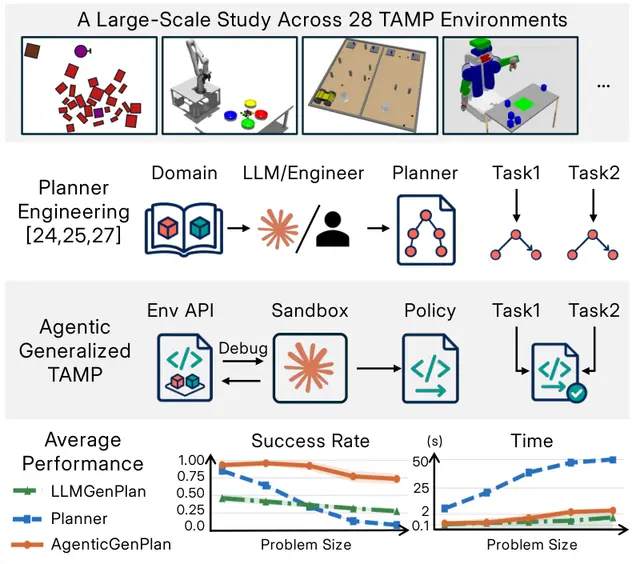
코딩 에이전트는 일반화된 로봇 태스크 및 모션 플래닝을 어떻게 해결하는가
AI9월 25일
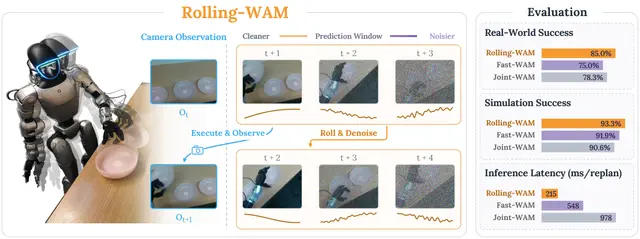
더 빠른 폐루프 로봇 조작을 위한 롤링 월드 액션 모델
AI9월 25일
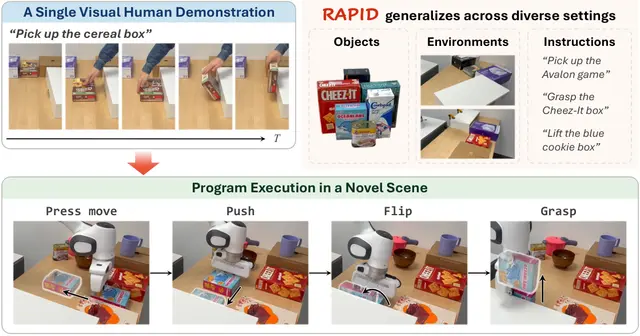
RAPID는 로봇 조작 프로그램이 다양한 새로운 장면에 일반화되도록 합니다
AI9월 25일
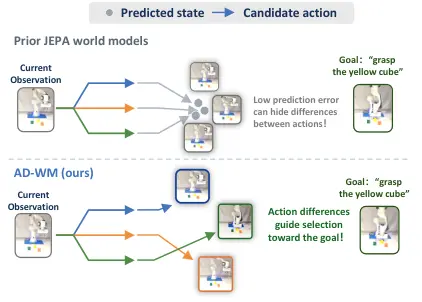
행동 판별적 월드 모델로 반사실적 로봇 제어 향상
AI9월 24일
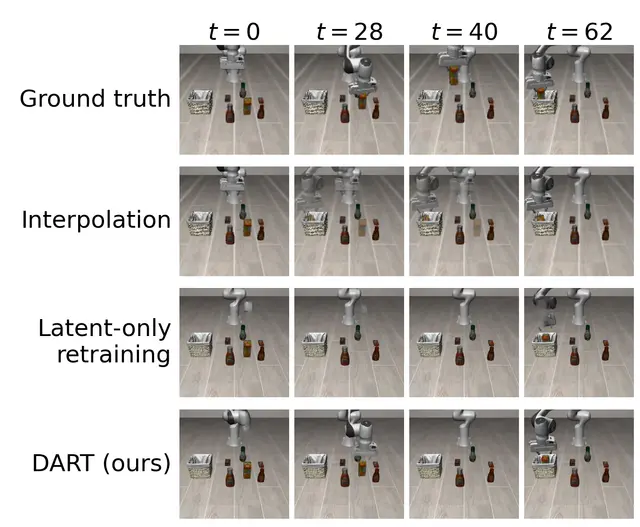
로봇용 동결 월드 모델에서 DART가 잃어버린 움직임을 복원하는 방법
Robotics9월 24일