연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
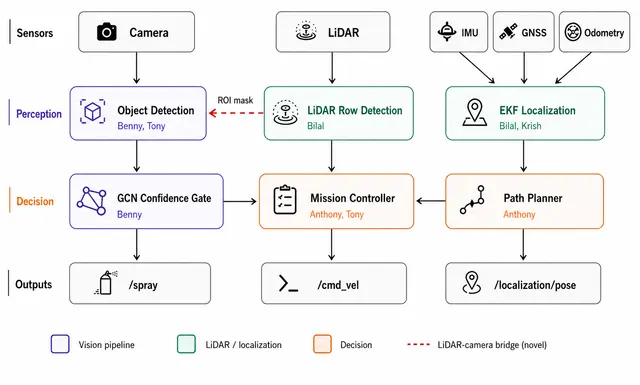
LiDAR와 비전으로 논 잡초를 관리하는 자율주행 트랙터
Robotics8월 21일

LiDAR와 비전으로 논 잡초를 관리하는 자율주행 트랙터

정밀 농업을 위한 AgriNav는 LiDAR와 비전으로 논의 작물 열을 따라 주행하고, 잡초가 확인된 위치에만 제초제를 살포한다.

Benjamin Merryman-Smith, Tony Nguyen, Bilal Dogutas, Krish Shah +2

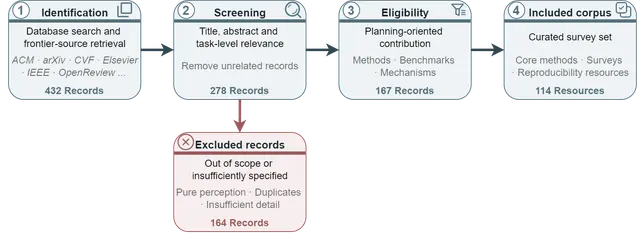
계획 중심 엔드투엔드 자율주행: 아키텍처, 평가지표, 안전성
Robotics8월 21일

계획 중심 엔드투엔드 자율주행: 아키텍처, 평가지표, 안전성
기존 E2E-AD 문헌과 빠르게 등장하는 최신 연구를 모두 다루기 위해 구조화된 서술형 문헌 검토 프로토콜을 적용했다.

Yanchen Guan, Xingcheng Liu, Bin Rao +7

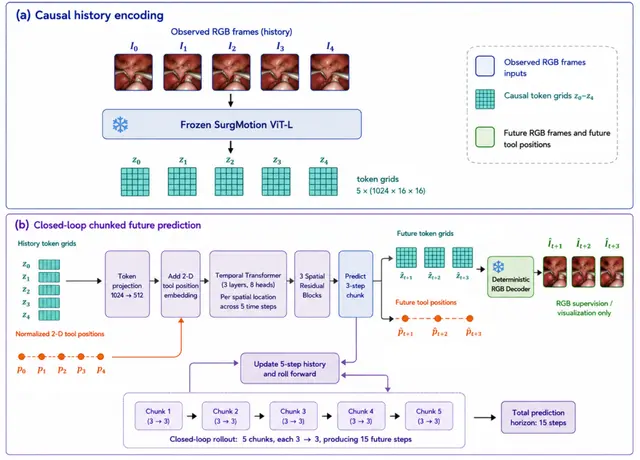
수술 로봇 AI, 기구의 움직임과 미래 조직 장면을 예측하다
Robotics8월 21일

수술 로봇 AI, 기구의 움직임과 미래 조직 장면을 예측하다
수술 로보틱스 모델이 기구 궤적과 미래 장면 변화를 함께 예측해, 한 번에 예측하는 방식보다 15개 시점 계획 성능을 높였다.

Weiliang Huang, Huanrong Liu, Bob Zhang +5

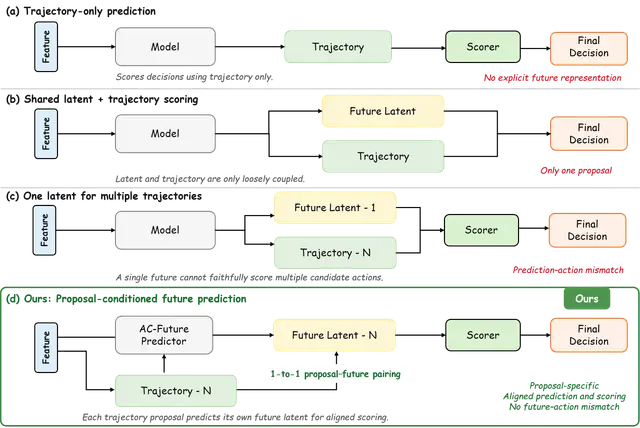
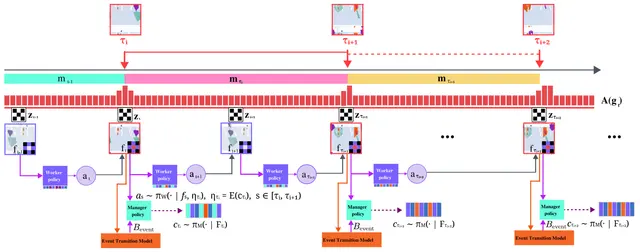
행동별 미래 잠재 표현이 자율주행 안전성을 높인다
AI8월 20일

행동별 미래 잠재 표현이 자율주행 안전성을 높인다
Ruiguo Zhong, Benshan Ma, Xiaolong Chen +5

ADEPT: 손재주 로봇 조작을 위한 사전 학습과 강화학습
AI8월 20일

ADEPT: 손재주 로봇 조작을 위한 사전 학습과 강화학습
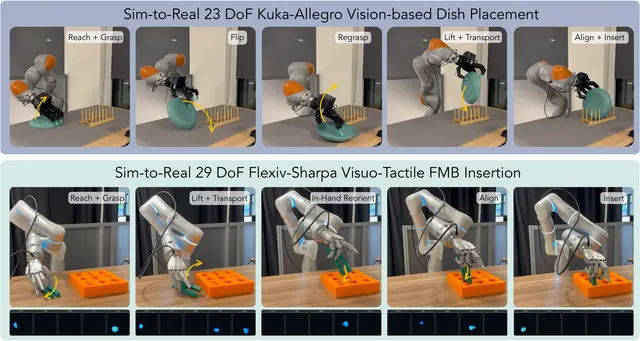
Jayjun Lee, Jessica Yin, Asif Rana +7

부분 관측과 숨은 기하 정보를 활용한 양팔 로봇 파지
Robotics8월 20일

부분 관측과 숨은 기하 정보를 활용한 양팔 로봇 파지
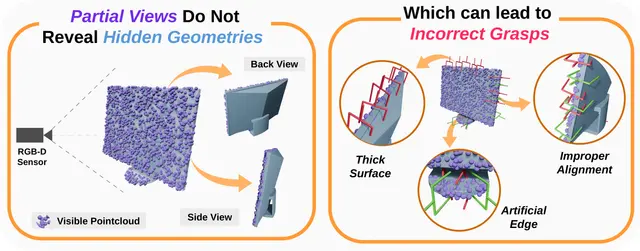
상자를 나르고 쟁반을 들어 올리는 일상적인 작업에는 두 로봇 팔의 협응이 필요합니다. PartialBiGrasp는 부분 RGB-D 관측만으로 안정적인 양팔 파지를 생성합니다.

Ayush Kaura, Vignesh Vembar, Md Faizal Karim +2

시맨틱 통신으로 로봇이 원시 데이터가 아닌 의미를 주고받는다
cobots8월 19일

시맨틱 통신으로 로봇이 원시 데이터가 아닌 의미를 주고받는다
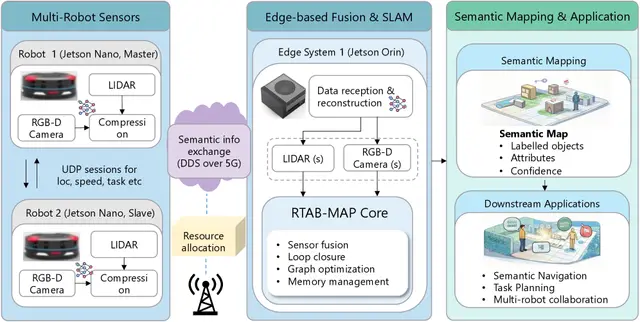
로봇이 카메라 영상을 시맨틱 토큰으로 압축해 5G로 전송하고, 엣지에서 이를 복원해 원시 영상 없이도 매핑과 객체 탐지를 수행한다.

Peizheng Li, Xinyi Lin, Sajida Gufran +1

그룹 계획을 활용한 확장 가능한 병렬 평생 다중 에이전트 경로 탐색
AI8월 19일

그룹 계획을 활용한 확장 가능한 병렬 평생 다중 에이전트 경로 탐색
Alex DeWeese, Jiaoyang Li, Guannan Qu

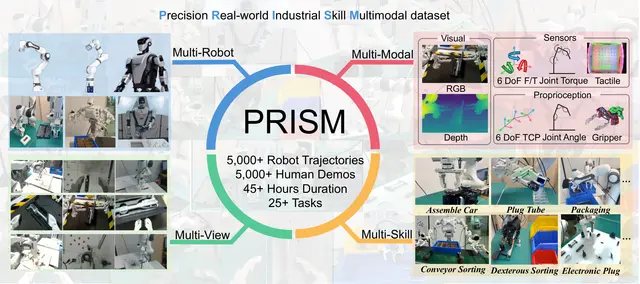
정밀 접촉 집약형 산업용 로봇 기술을 위한 PRISM 데이터셋
Industrial8월 19일

정밀 접촉 집약형 산업용 로봇 기술을 위한 PRISM 데이터셋
Tengbo Yu, Jiahao Wu, Hanning Wang +4

임베디드 디바이스를 위한 효율적인 RGB-D 어포던스 세그멘테이션
AI8월 18일

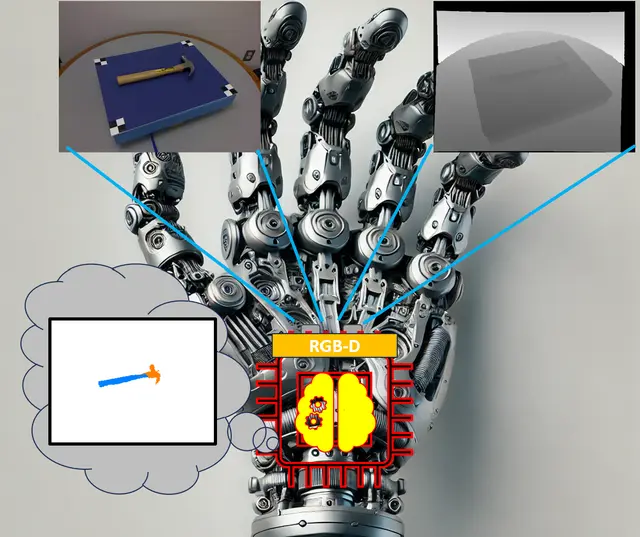
임베디드 디바이스를 위한 효율적인 RGB-D 어포던스 세그멘테이션

하드웨어 인지 신경망 아키텍처 탐색과 파인튜닝을 통해 Jetson Nano 같은 임베디드 디바이스에서 RGB-D 어포던스 세그멘테이션을 실시간으로 수행한다.

Edoardo Ragusa, Giovanni Paolo Canuti, Simone Lugani +2

기반 모델 기반 체화 에이전트 보안: 로보틱스의 공격, 방어, 평가
Robotics8월 18일

기반 모델 기반 체화 에이전트 보안: 로보틱스의 공격, 방어, 평가
기반 모델의 강력한 능력은 로봇이 의사결정에 중요하다고 판단하는 입력의 범위까지 넓힌다.

Jiawei Liu, Jiacheng Guo, Tian Zhang +4

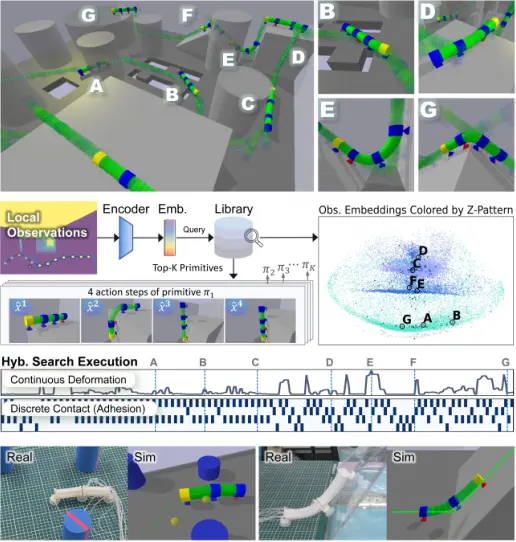
FlexWorm, 복잡한 3D 표면에서 흡착 로봇의 접촉 계획을 돕다
Robotics8월 18일

FlexWorm, 복잡한 3D 표면에서 흡착 로봇의 접촉 계획을 돕다

Zili Tang, Tiecheng Guo, Qinyue Zhang +1

희소 세계 모델, 수술 로봇의 장기 작업 수행을 돕다
Robotics8월 17일

희소 세계 모델, 수술 로봇의 장기 작업 수행을 돕다
Shuzhe Zhang, Xin Zhu, Yinling Qian +1

더 안전한 도시 이동 로봇을 위한 위험 정보 기반 안전 영역 구축
AI8월 17일

더 안전한 도시 이동 로봇을 위한 위험 정보 기반 안전 영역 구축
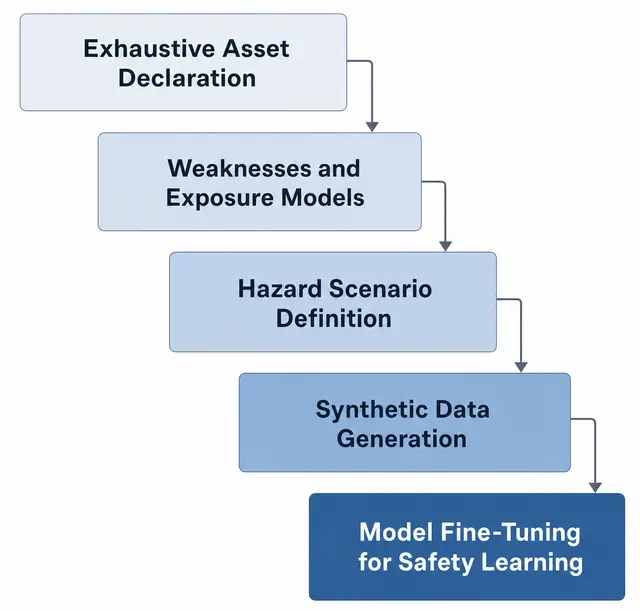
안전은 계층마다 표현은 달라지지만 목표는 같다. 위험 정보 기반 도시 안전 영역은 자율 로봇과 차량의 안전한 상호작용을 보장한다.

Alexei Odinokov, Rostislav Yavorskiy

좁은 경로를 주행하는 트랙터-트레일러를 위한 안전 인증 내비게이션
Robotics8월 17일

좁은 경로를 주행하는 트랙터-트레일러를 위한 안전 인증 내비게이션
시공간 튜브 기반 플래너가 트레일러 흔들림, 연결 차체의 운동학, 허용 가능한 보정을 반영해 트랙터-트레일러 경로의 안전성을 인증한다.

Mohd. Faizuddin Faruqui, Ratnangshu Das, Ravi Kumar L +1

듀얼 쿼드로터로 고토크 완전구동식 공중 로봇의 산업 조작 구현
drones8월 16일

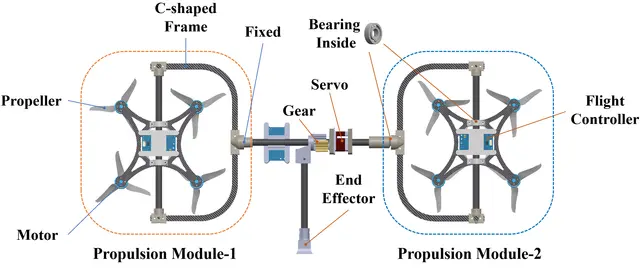
듀얼 쿼드로터로 고토크 완전구동식 공중 로봇의 산업 조작 구현
Xuwei Yang, Ruoyu Ren, Ziqian Guo

로봇용 기밀 소프트 공압 액추에이터 제조 방법
Industrial8월 16일

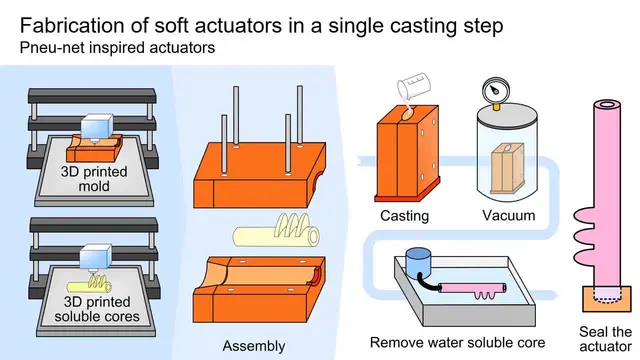
로봇용 기밀 소프트 공압 액추에이터 제조 방법
Mohammed Abboodi

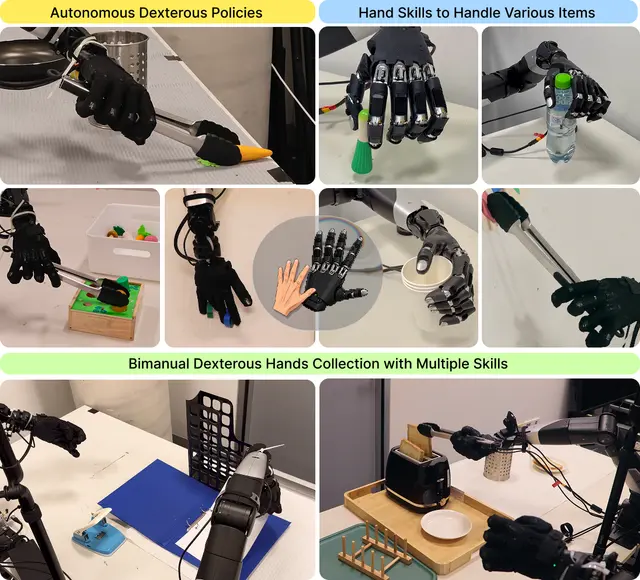
NestDex: 코파일럿 보조 중첩 정책을 활용한 손재주 로봇 조작
Robotics8월 16일

NestDex: 코파일럿 보조 중첩 정책을 활용한 손재주 로봇 조작
NestDex의 내부 정책은 데이터 수집을 보조할 뿐, 최종 자율 제어기의 구성 요소는 아니다.

James Zhao, Jinhe Tang, Mingyuan Ba +1

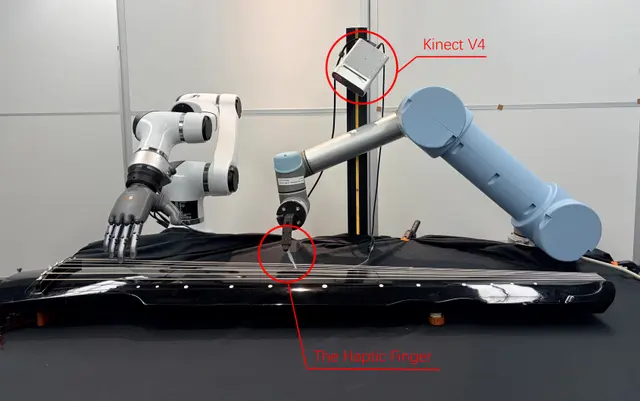
촉각 로봇 손가락이 두 로봇 팔로 고금 현을 연주하게 하다
Robotics8월 15일

촉각 로봇 손가락이 두 로봇 팔로 고금 현을 연주하게 하다
촉각 로봇 손가락이 힘과 진동을 감지해 두 로봇 팔의 움직임을 조정하고, 고금의 개방현·배음·안아름을 연주한다.

Tianwei Zhang, Hanming Yan, Yang Yang. Ziya Wang

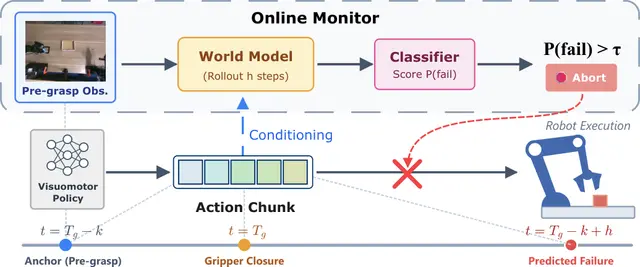
행동 조건부 잠재 모델을 활용한 접촉 전 파지 모니터링
AI8월 15일

행동 조건부 잠재 모델을 활용한 접촉 전 파지 모니터링

Gehan Zheng, Matthew Johnson-Roberson, Weiming Zhi