연구 Papers
최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
Robotics27일 전
지도 없이 작동하는 플리퍼 제어기로 궤도형 로봇의 자세를 안정시키고 정체를 벗어나다
Robotics27일 전
로봇은 움직이기 전에 상상한 영상으로 3D 지도를 만든다
Robotics27일 전
행동 트리 에이전트는 실제 작업에서 온보드 로봇의 신뢰성을 어떻게 높이는가
Robotics28일 전
열화상 비전으로 눈에 묻힌 타이어 자국을 안전하게 찾는 로봇
Robotics28일 전
Chronos Policy는 물리적 시간을 활용해 로봇 학습과 제어를 개선한다
Robotics28일 전
로봇은 행동을 좌우하는 노이즈를 바꿔 새로운 작업을 학습한다
AI29일 전
RoboRSI가 실제 환경에서 로봇의 스킬 향상과 재사용을 돕는 방식
Robotics29일 전
빠른 로봇 궤적 불확실성 추정으로 군중과 장애물 사이를 더 안전하게 이동
AI29일 전
안전 필터로 작업을 포기하지 않고 안전을 지키는 휴머노이드
Robotics10월 10일
유연한 카메라 정책으로 조작 작업 중 달라지는 시점에 대응하는 로봇
Robotics10월 10일
가상 시점으로 테스트 시 로봇의 정밀 조작 성공률 향상
AI10월 10일
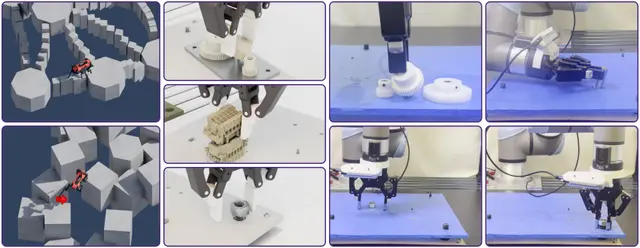
균형 잡힌 데이터 식단은 로봇 제어를 위한 대규모 강화 학습을 개선한다
AI10월 9일
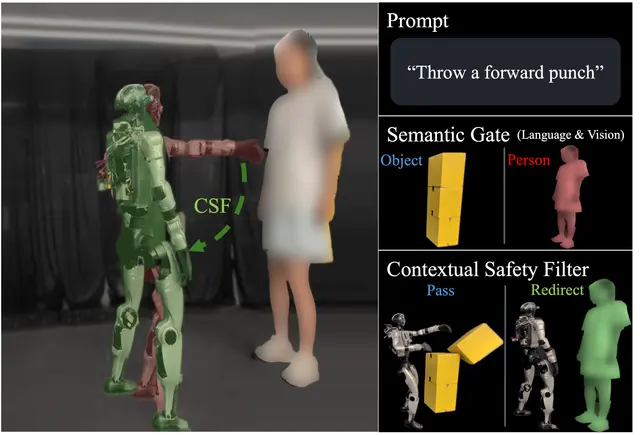
맥락 인식 안전 필터는 사람 주변에서 생성된 휴머노이드 동작을 어떻게 안전하게 유지할까
Robotics10월 9일
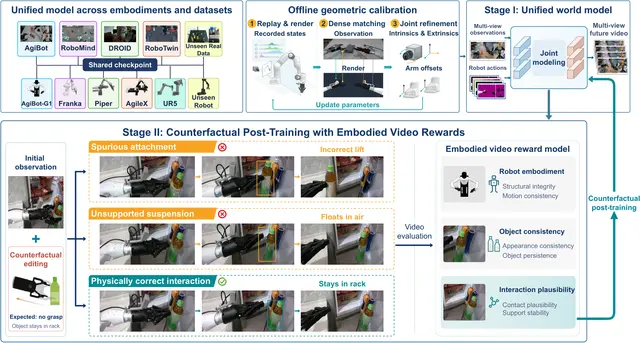
로봇이 시도하기 전에 동작을 시험하는 로봇 월드 모델
Robotics10월 9일
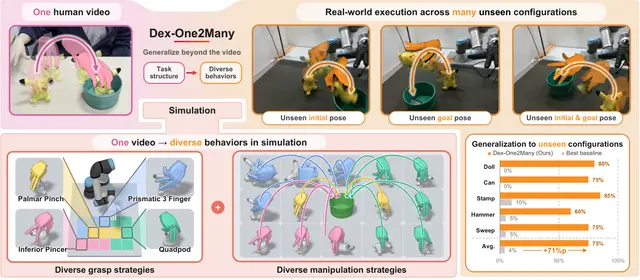
단 한 번의 인간 시연으로 일반화 가능한 정교한 로봇 조작 학습
AI10월 8일
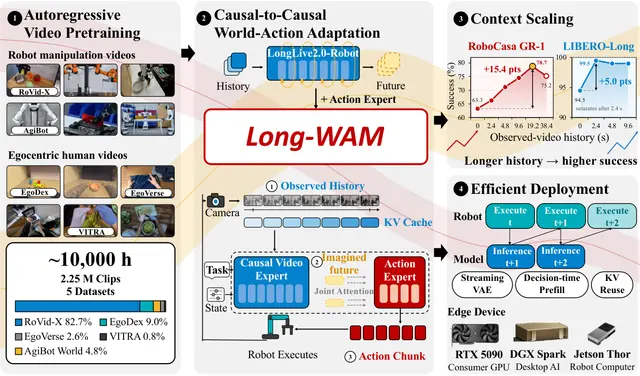
Long-WAM, 예측 기반 로봇 동작 및 제어를 위한 시각적 맥락 확장
Robotics10월 8일
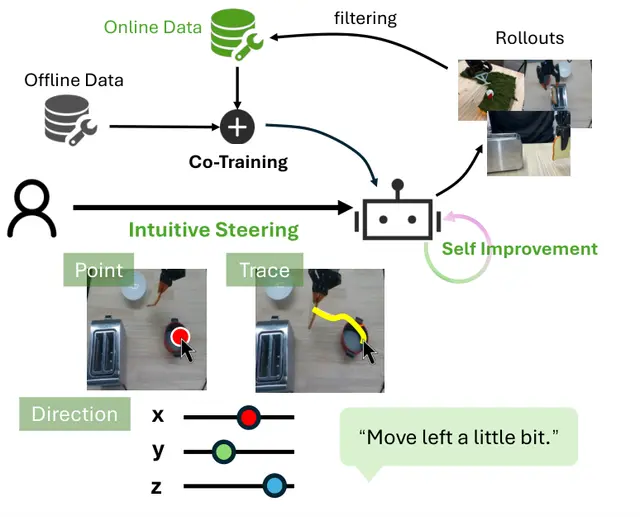
희소한 사람 입력으로 로봇 정책을 조향하는 RoboPrompt
AI10월 8일
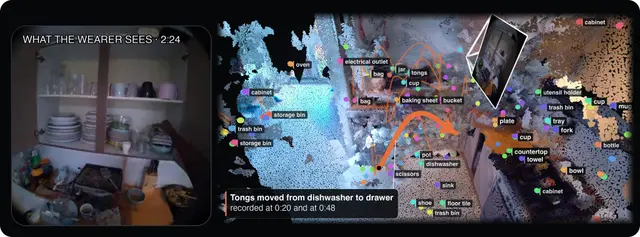
에고센트릭 비디오의 공간 질의를 위한 지속형 3D 객체 메모리
Robotics10월 7일