연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
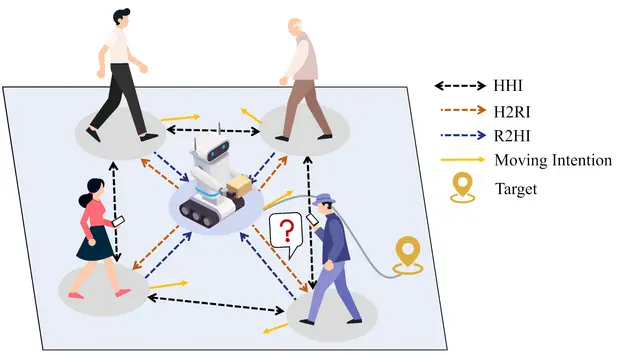
게이티드 트랜스포머로 복잡하고 불확실한 군중 속을 이동하는 로봇
Robotics9월 10일

게이티드 트랜스포머로 복잡하고 불확실한 군중 속을 이동하는 로봇

H2INT는 보행자 상대 위치, 게이티드 트랜스포머, 순환 메모리를 활용해 불확실한 군중 속을 이동하는 로봇 내비게이션 기술입니다.

Ao Shen, Kaixi Chen, Shiwei Liu, Fang Deng +1

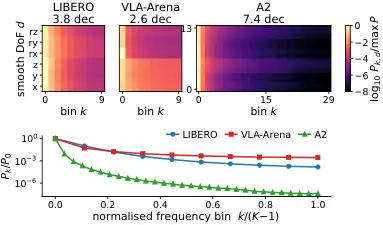
주파수 인식 플로 매칭으로 로봇이 더 매끄러운 동작을 계획한다
Robotics9월 10일

주파수 인식 플로 매칭으로 로봇이 더 매끄러운 동작을 계획한다
FreqFM은 동작 주파수를 활용해 비전·언어 로봇이 더 매끄럽고 정밀하게 제어된 궤적을 생성하도록 돕는다.

Haochen Niu, Shengye Dong, Hao Liu +2

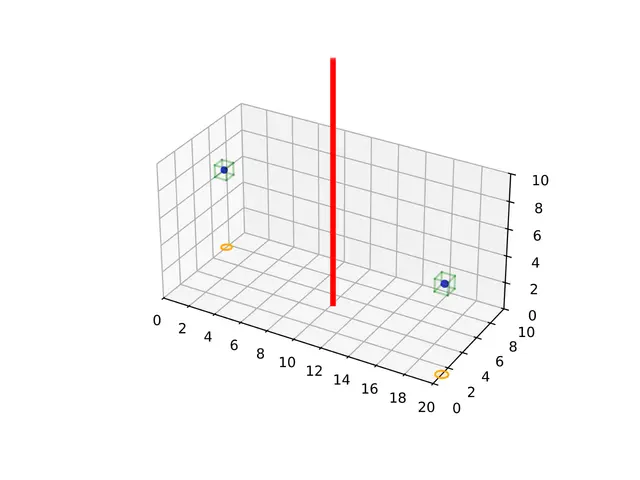
자율 산불 탐사를 위한 다중 에이전트 강화학습
drones9월 10일

자율 산불 탐사를 위한 다중 에이전트 강화학습
산불 대응에 드론이 increasingly 활용되고 있지만, 인간 운용자에 대한 의존성은 운용 지속 시간과 확장성을 제한한다.

Caden Chandra, Jerry Ng

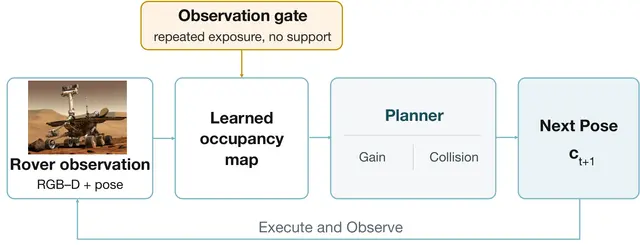
관측 게이팅 필터링으로 더 안전한 자율 능동 매핑을 위한 학습 기반 점유 재고
Robotics9월 9일

관측 게이팅 필터링으로 더 안전한 자율 능동 매핑을 위한 학습 기반 점유 재고

Jiahui Zhang, Bonian Han, Gongbo Liang +1

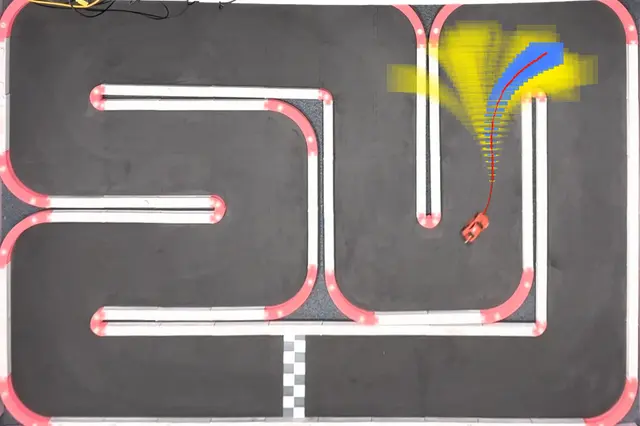
온라인 도달 가능성 분석으로 샘플링 기반 모션 플래닝의 안전성 향상
Robotics9월 9일

온라인 도달 가능성 분석으로 샘플링 기반 모션 플래닝의 안전성 향상
Brendan Gould, Zhiyuan Zhang, Panagiotis Tsiotras +1

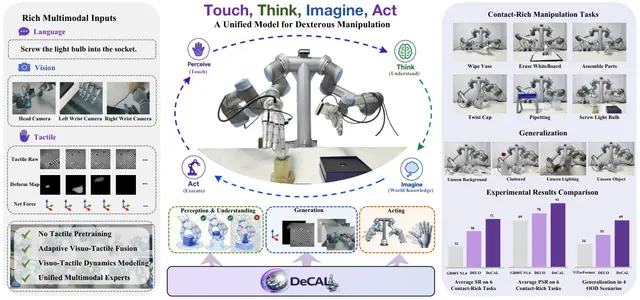
시각·언어·촉각 상상을 활용한 접촉 인지형 손재주 로봇 학습
AI9월 9일

시각·언어·촉각 상상을 활용한 접촉 인지형 손재주 로봇 학습

DeCAL은 접촉이 빈번한 조작에서 촉각 신호를 효과적으로 활용하는 물리 기반 손재주 비전-언어-행동 모델이다.

Yankai Fu, Ning Chen, Junkai Zhao +5

AI9월 8일

RoboSPA, 공간 이해와 장기 작업에서 VLA 모델을 시험하다

RoboSPA는 VLA 모델이 공간적 모호성, 장기 절차, 안정적인 로봇 조작을 처리할 수 있는지 평가하는 벤치마크다.

Zhenxuan Fan, Bo Zhang, Yutong Lin +9

실세계 로봇이 적응하려면 행동 트리에 도움이 필요한 이유
Robotics9월 8일

실세계 로봇이 적응하려면 행동 트리에 도움이 필요한 이유
Mehran Rostamnia, Gianluca Filippone, Ricardo Caldas +1

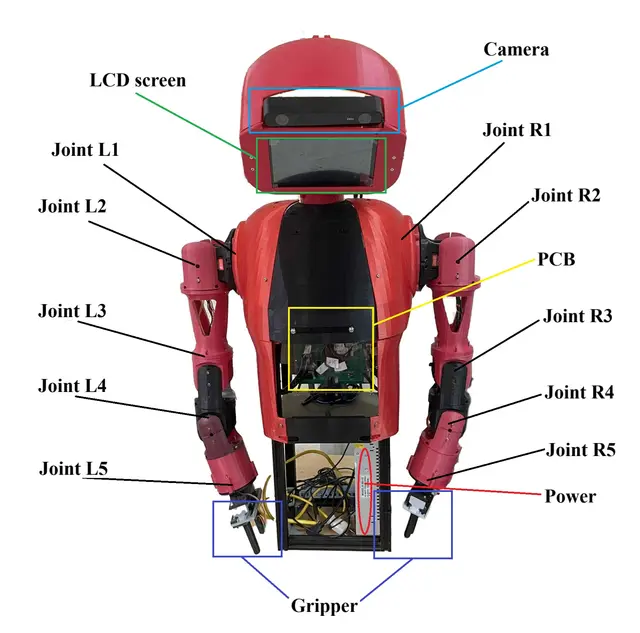
시각·제스처·음성·표현 제어를 하나로 통합한 휴머노이드 로봇 프로토타입
Humanoid9월 8일

시각·제스처·음성·표현 제어를 하나로 통합한 휴머노이드 로봇 프로토타입

Thang Tran Viet, Thanh Nguyen Canh, Huy Uong Gia +4

태스크 그래프가 로봇의 장기 조작 작업 수행을 돕는다
Robotics9월 7일

태스크 그래프가 로봇의 장기 조작 작업 수행을 돕는다
태스크 그래프, 이벤트 메모리, 카메라 검증, VLA 제어를 결합해 로봇이 장기 조작 절차를 수행하도록 돕는 뉴로-심볼릭 시스템을 소개합니다.

Vivek Chavan, Yahuan Shi, Oliver Heimann +2

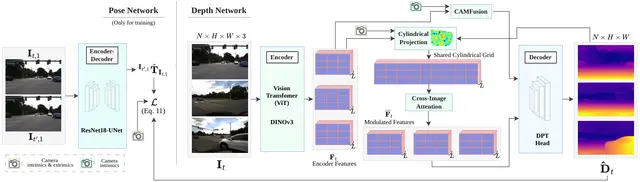
다중 시점 기하학으로 로봇의 주변시야 깊이 지도를 더 안정적으로 만든다
Robotics9월 7일

다중 시점 기하학으로 로봇의 주변시야 깊이 지도를 더 안정적으로 만든다

CrossDepth는 기하학 제약 어텐션과 카메라 광선 임베딩으로 정답 레이블 없이 일관된 주변시야 깊이를 추정한다.

Samer Abualhanud, Max Mehltretter

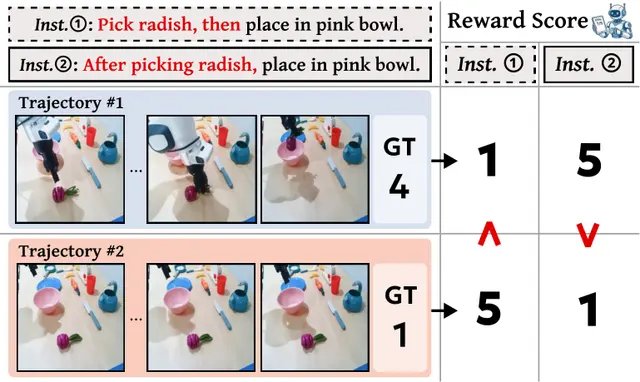
비전-언어 로봇 보상 모델의 패러프레이즈 강건성 평가
Robotics9월 7일

비전-언어 로봇 보상 모델의 패러프레이즈 강건성 평가
Wonje Jeung, Sangyeon Yoon, Hyesoo Hong +6

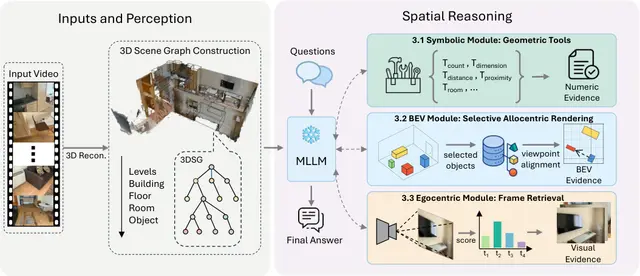
멀티모달 언어 모델을 위한 학습 없는 3D 장면 그래프 추론
AI9월 6일

멀티모달 언어 모델을 위한 학습 없는 3D 장면 그래프 추론
Junqing Du, Fernando Ropero, Erkin Turkoz +2

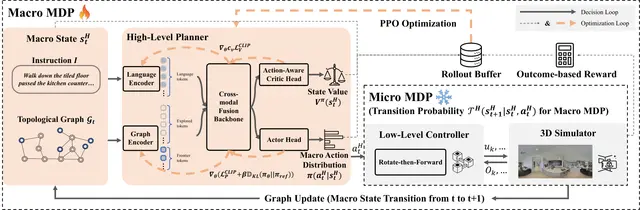
위상 그래프로 로봇이 폐루프 비전-언어 내비게이션을 학습하다
Robotics9월 6일

위상 그래프로 로봇이 폐루프 비전-언어 내비게이션을 학습하다
위상 그래프는 로봇 내비게이션을 의미 있는 몇 가지 선택으로 단순화해 폐루프 강화학습의 효율을 높인다.

Shuhao Ye, Sitong Mao, Yuxiang Cui +7

표현 학습·비전-언어-행동 모델·월드 모델을 통한 통합 로봇 학습
Robotics9월 6일

표현 학습·비전-언어-행동 모델·월드 모델을 통한 통합 로봇 학습
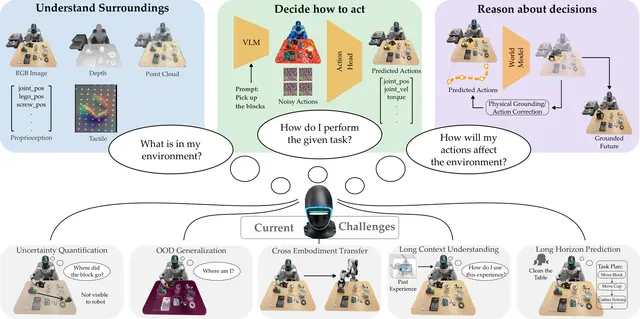
상태 기반 표현은 해석 가능성과 샘플 효율성이 높지만, 정확한 센싱에 의존하기 때문에 실제 환경에 적용하는 데 한계가 있다.

Shaunak A. Mehta, Ananya Hazarika, Haochen Zhang +5

AI는 네트워크 장애가 확산되기 전에 연쇄 장애를 예측하고 원인을 밝혀낸다
AI9월 5일

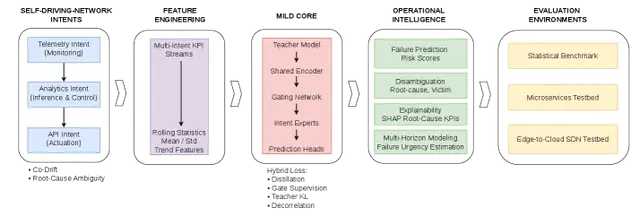
AI는 네트워크 장애가 확산되기 전에 연쇄 장애를 예측하고 원인을 밝혀낸다

Md. Kamrul Hossain, Walid Aljoby

스마트폰 이미지로 용접선을 3D 매핑해 로봇 후처리에 활용
Robotics9월 5일

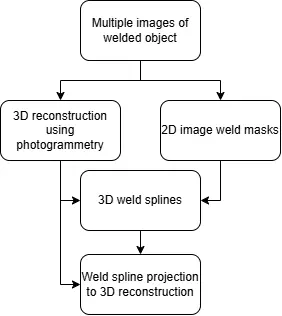
스마트폰 이미지로 용접선을 3D 매핑해 로봇 후처리에 활용

Augustin Raju, Abilash Madavath, Chandra Yuvesh Aubeeluck +3

부분공간 추론을 활용한 선호 기반 효율적 능동 보상 학습
AI9월 5일

부분공간 추론을 활용한 선호 기반 효율적 능동 보상 학습
선호 피드백의 낮은 샘플 효율 문제를 해결하기 위해 부분공간 추론을 활용한 PreferenceEKF를 제안하고, 다양한 보상 학습 과제에서 성능을 검증한다.

Yutai Zhou, Erdem Bıyık

LightNav-0, 공간 지능으로 범용 로봇 내비게이션 구현
AI9월 4일

LightNav-0, 공간 지능으로 범용 로봇 내비게이션 구현
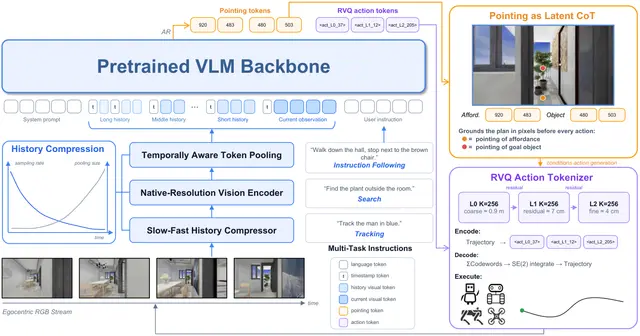
소형 VLM과 토큰 기반 출력을 바탕으로, 공간 그라운딩과 자기회귀 행동 생성, 강화 학습을 결합한 범용 로봇 내비게이션 시스템을 구축한다.

Shaoan Wang, Aocheng Luo, Fei Huang +17

자율주행 농업 로봇, 후진 선회로 날카로운 코너를 해결하다
Robotics9월 4일

자율주행 농업 로봇, 후진 선회로 날카로운 코너를 해결하다

Riikka Soitinaho, Timo Oksanen