연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
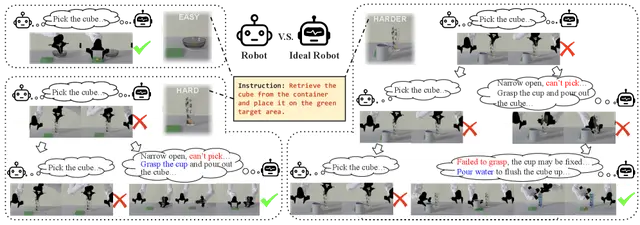
RoboWits 벤치마크, 예상치 못한 도전 과제에서 로봇의 창의적 문제 해결 능력 테스트
AI6월 1일

RoboWits 벤치마크, 예상치 못한 도전 과제에서 로봇의 창의적 문제 해결 능력 테스트

RoboWits 벤치마크는 현재 VLA가 창의적 문제 해결에 실패함을 보여주며, 추론이 로봇 공학의 가장 약한 고리임을 드러냅니다.

Chunru Lin, Hongxin Zhang, Fenghao Yu, Zhehuan Chen +4

불확실성 기반 3D 가우시안 스플래팅, 실시간 능동 매핑 가능해지다
Robotics5월 31일

불확실성 기반 3D 가우시안 스플래팅, 실시간 능동 매핑 가능해지다
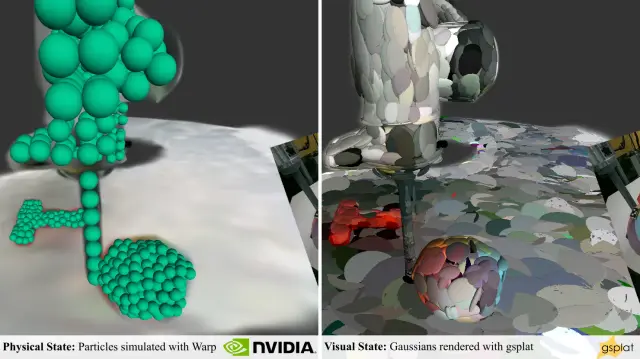
GAVIS는 3D 가우시안 스플래팅에 실시간 불확실성 정량화를 200FPS로 제공하여 로봇의 능동 매핑을 가능하게 합니다.

Shangjie Xue, Jesse Dill, Dhruv Ahuja +3

삼중 모달 역학 기반 로봇 조작을 위한 표현 학습
AI5월 30일

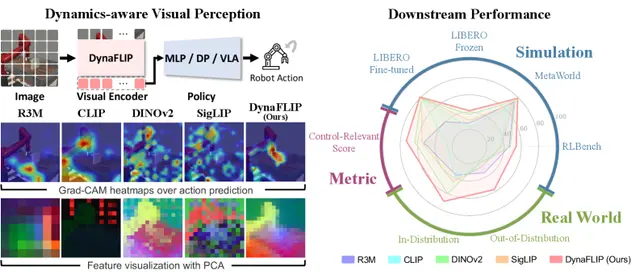
삼중 모달 역학 기반 로봇 조작을 위한 표현 학습

DynaFLIP, a dynamics-aware 3D flow-language-image pre-training framework that pushes motion understanding upstream into perception, is presented.

Jusuk Lee, Seungjae Lee, Jonghun Shin +6

SE3Kit, 로봇 공학자를 위한 경량 3D 수학 라이브러리
Robotics5월 29일

SE3Kit, 로봇 공학자를 위한 경량 3D 수학 라이브러리
Daniyal Maroufi, Omid Rezayof, Farshid Alambeigi

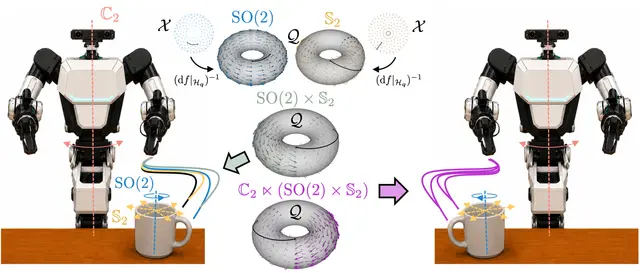
공간을 넘나드는 대칭: 새로운 조합으로 로봇 학습 속도 향상
Robotics5월 28일

공간을 넘나드는 대칭: 새로운 조합으로 로봇 학습 속도 향상
Loizos Hadjiloizou, Rodrigo Pérez-Dattari, Noémie Jaquier

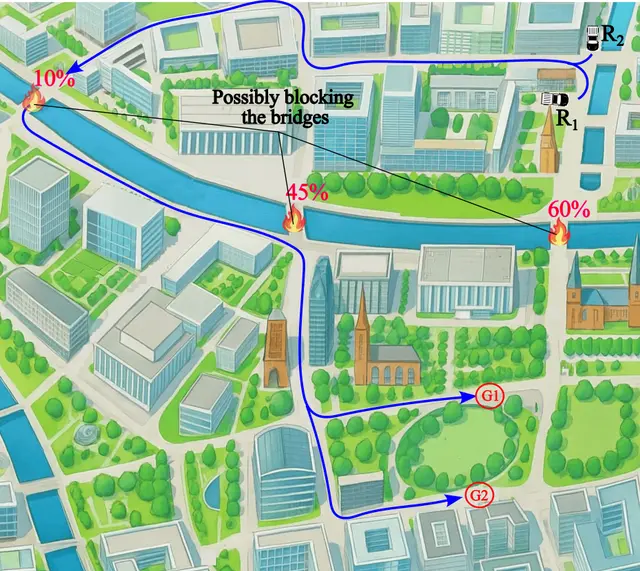
Scout-Assisted Planning Cuts Robot Team Travel Costs by Over 30%
AI5월 27일

Scout-Assisted Planning Cuts Robot Team Travel Costs by Over 30%

A planning framework that uses drones to scout ahead for ground robots, cutting travel costs by over 30% in partially known environments.

Hoang-Dung Bui, Abhish Khanal, Raihan Islam Arnob +1

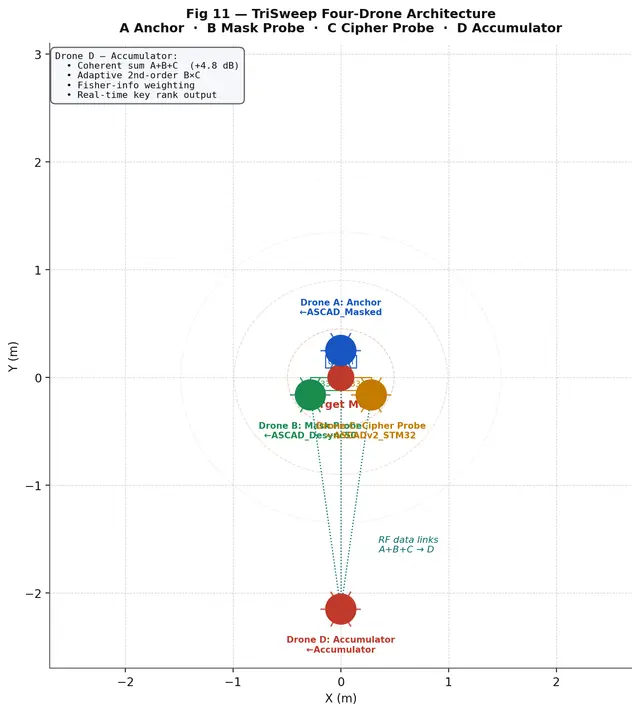
Four-Drone Swarm Framework for Electromagnetic Side-Channel Analysis
drones5월 26일

Four-Drone Swarm Framework for Electromagnetic Side-Channel Analysis

This paper presents TriSweep, a simulation framework for four-drone swarm electromagnetic side-channel analysis of masked embedded cryptographic devices at s…

Eric Yocam, Varghese Vaidyan

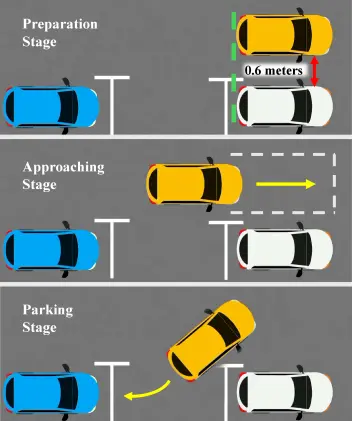
Accelerated Automated Parking: N3P Cuts Planning Time by 86%
Robotics5월 25일

Accelerated Automated Parking: N3P Cuts Planning Time by 86%

Yifan Xue, Toktam Mohammadnejad, Faizan M Tariq +5

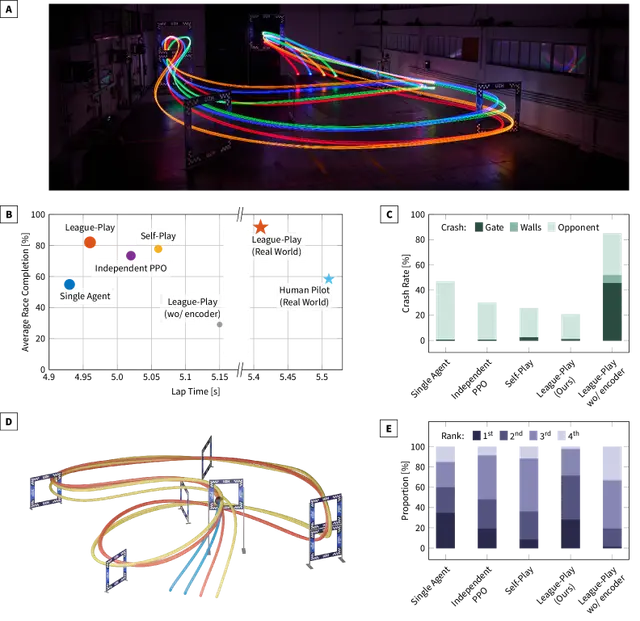
Multi-Agent RL Drone Racing Achieves Superhuman Safety and Agility
AI5월 24일

Multi-Agent RL Drone Racing Achieves Superhuman Safety and Agility

Ismail Geles, Leonard Bauersfeld, Markus Wulfmeier +1

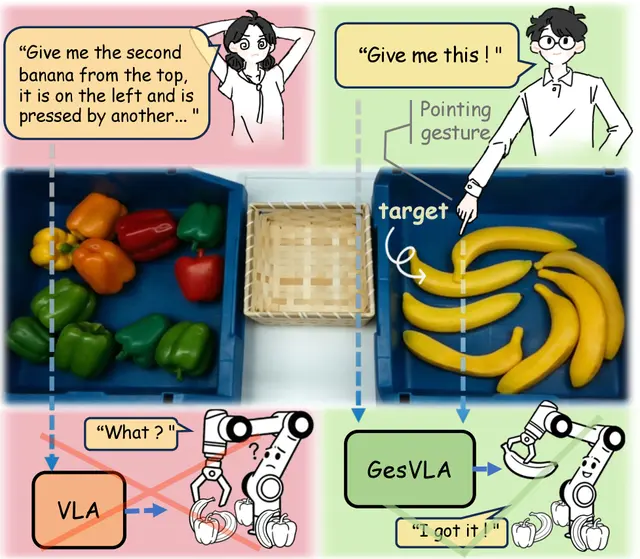
Gesture-Aware VLA Boosts Robot Intent Understanding to 94.3% Accuracy
Robotics5월 23일

Gesture-Aware VLA Boosts Robot Intent Understanding to 94.3% Accuracy

GesVLA encodes pointing gestures as latent tokens, achieving 94.3% intent reasoning accuracy and significantly improving robot manipulation in cluttered scenes.

Wenxuan Guo, Ziyuan Li, Meng Zhang +7

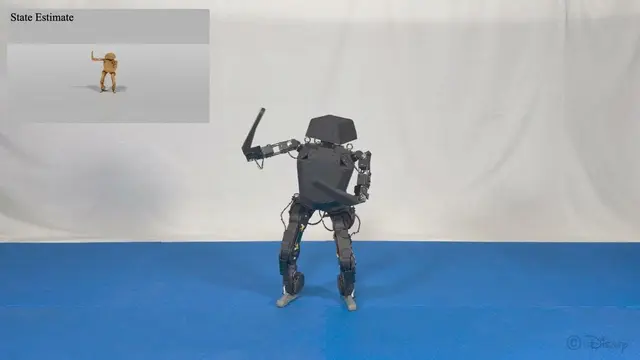
CoCo-InEKF: Better Robot State Estimation for Dynamic Motion
AI5월 22일

CoCo-InEKF: Better Robot State Estimation for Dynamic Motion

Michael Baumgartner, David Müller, Agon Serifi +4

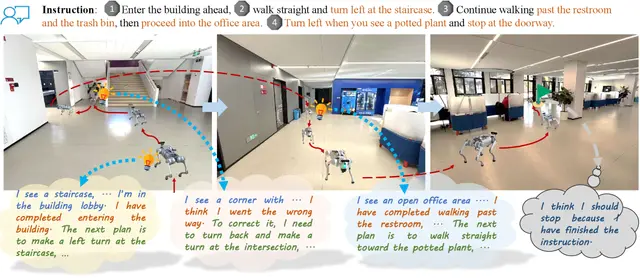
Pelican-Unified 1.0: One AI Model That Sees, Thinks, Imagines, and Acts
AI5월 22일

Pelican-Unified 1.0: One AI Model That Sees, Thinks, Imagines, and Acts

Yi Zhang, Yinda Chen, Che Liu +24

Self-Aware Robots Navigate Better Using Vision-Language Reasoning
Robotics5월 22일

Self-Aware Robots Navigate Better Using Vision-Language Reasoning

Wenxuan Guo, Xiuwei Xu, Yichen Liu +7

HandITL Lets Humans Seamlessly Correct Dexterous Robot Hands Mid-Task
AI5월 16일

HandITL Lets Humans Seamlessly Correct Dexterous Robot Hands Mid-Task

HandITL enables human correction of dexterous VLA policies during deployment, reducing command discontinuity and improving long-horizon task success.

Zhuohang Li, Liqun Huang, Wei Xu +5

잔차 필드 예측을 통한 피드포워드 3D 장면 편집
AI5월 16일

잔차 필드 예측을 통한 피드포워드 3D 장면 편집

본 논문에서는 VGGT-Edit을 제안합니다. 이는 명령 기반 네이티브 3D 장면 편집을 위한 피드포워드 프레임워크로, 편집을 3D 잔차 필드 예측 작업으로 간주하여 2D 리프팅 파이프라인에서 흔한 다중 뷰 불일치를 피하면서 구조적 무결성을 유지합니다.

Kaixin Zhu, Yiwen Tang, Yifan Yang +9

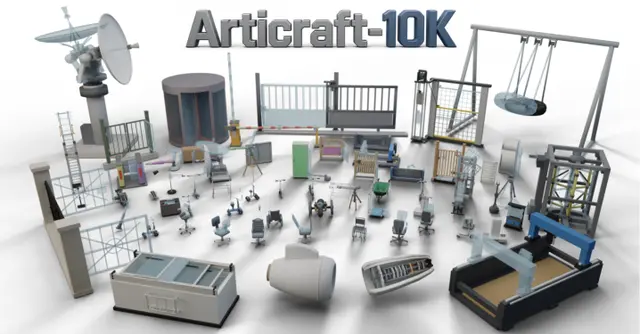
AI가 코드 생성으로 대규모 관절형 3D 모델 생성
Robotics5월 16일

AI가 코드 생성으로 대규모 관절형 3D 모델 생성
Matt Zhou, Ruining Li, Xiaoyang Lyu +6

PriorVLA: 사전 학습된 사전 지식을 시각-언어-행동 모델에 보존하기
AI5월 13일

PriorVLA: 사전 학습된 사전 지식을 시각-언어-행동 모델에 보존하기

Xinyu Guo, Bin Xie, Wei Chai +4

AI5월 13일

신경망 기울이기로 레비 과정 기반 SDE 추론을 확장 가능하고 실용적으로 만들다

우리는 레비 과정 기반 확률미분방정식(SDE)을 위한 변분 추론 프레임워크를 소개한다. 여기서 근사 사후분포는 기울어진 레비 과정으로 표현된다.

Yaman Kindap, Manfred Opper, Benjamin Dupuis +2

AI5월 12일

적응형 게이팅으로 로봇 조작의 일반화와 정밀성 균형

HarmoWAM은 공유 월드 모델과 적응형 게이팅을 사용하여 일반화 가능한 움직임과 정밀 조작을 전환하며 제로샷 OOD 일반화를 달성합니다.

Qiuxuan Feng, Jiale Yu, Jiaming Liu +8