연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
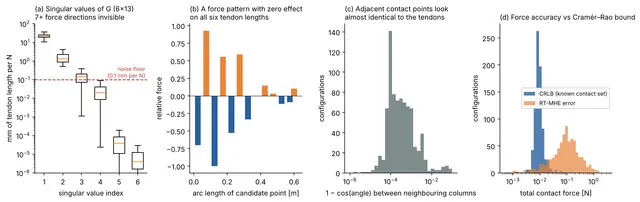
텐던 측정만으로 텐던 구동 연속체 로봇의 접촉 위치 추정
Robotics오늘

텐던 측정만으로 텐던 구동 연속체 로봇의 접촉 위치 추정

텐던 길이와 장력만 사용하는 텐던 구동 연속체 로봇의 접촉 위치 추정 분석과 추정기를 제시합니다.

Haitham El-Hussieny

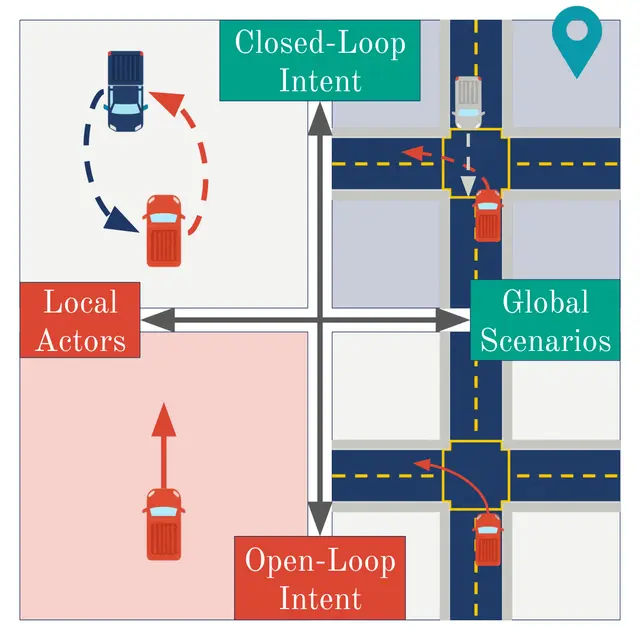
폐루프 정책 오케스트레이션으로 자율주행 테스트 시나리오를 의도대로 유지하기
Robotics오늘

폐루프 정책 오케스트레이션으로 자율주행 테스트 시나리오를 의도대로 유지하기

폐루프 정책 평가는 폐루프 드리프트의 영향을 받습니다.

Frieda Rong, Zhaoyue Wang, Veer Kapadia +6

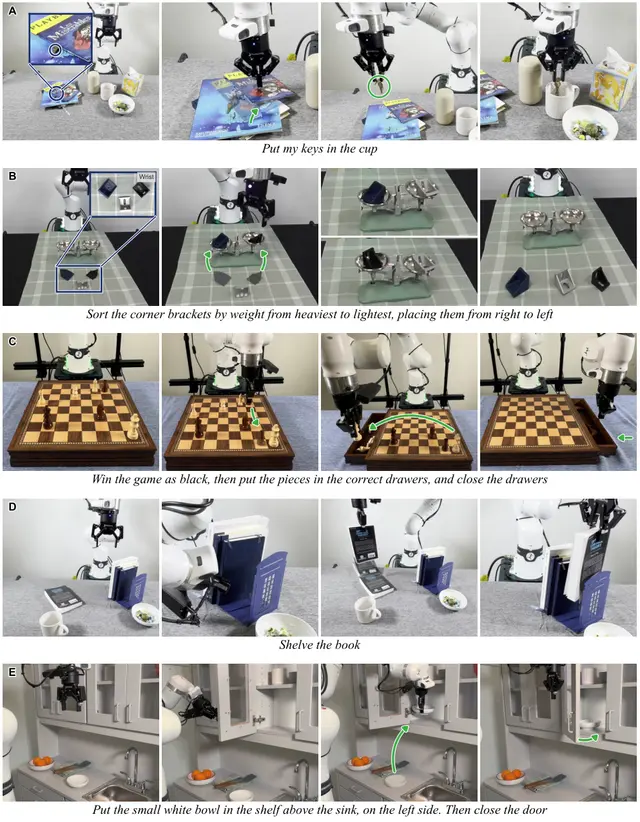
보고, 탐색하고, 물체를 조작하는 코드를 작성하는 로봇
AI오늘

보고, 탐색하고, 물체를 조작하는 코드를 작성하는 로봇

AMP1은 범용 AI 모델이 로봇 제어 코드를 작성하고 피드백을 해석하며, 작업이 진행됨에 따라 조작 계획을 조정하도록 합니다.

Chen Chen, Omid Bagherieh, Naveen Nikamanth Appiah Balaji +10

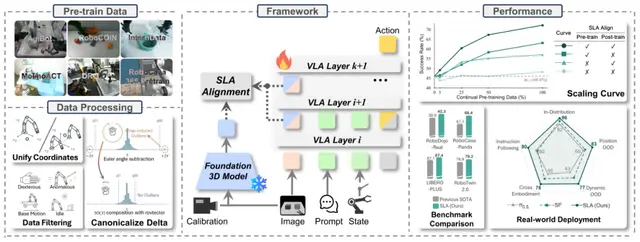
지속 학습은 여러 작업과 로봇 형태에 걸쳐 로봇 기술을 어떻게 확장하는가
Robotics어제

지속 학습은 여러 작업과 로봇 형태에 걸쳐 로봇 기술을 어떻게 확장하는가

Fuhao Li, Wenxuan Song, Qizhou Huang +7

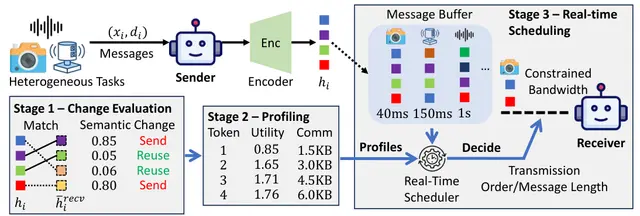
사이버-물리 에이전트를 위한 실시간 잠재 통신
Robotics어제

사이버-물리 에이전트를 위한 실시간 잠재 통신

Shanghao Shi, Jian Xiao, Ching-Hsiang Chan +5

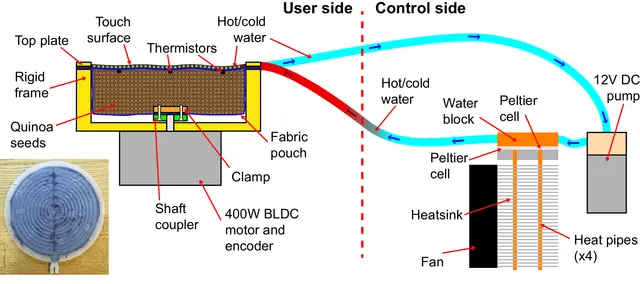
부드러움과 온도 제어를 실시간으로 결합한 햅틱 인터페이스
Robotics어제

부드러움과 온도 제어를 실시간으로 결합한 햅틱 인터페이스
부드러움과 열 감각을 동시에 구현할 수 있는 촉각 디스플레이 기술에 대한 필요성이 큽니다.

Joshua Brown, Fernando Bello, Lynette Jones

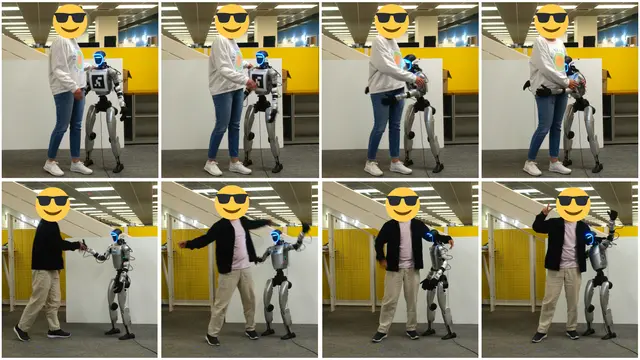
움직임을 통해 자연스럽고 접촉을 고려하는 인간 상호작용을 학습하는 휴머노이드
Humanoid그저께

움직임을 통해 자연스럽고 접촉을 고려하는 인간 상호작용을 학습하는 휴머노이드

Social Humanoid는 상호작용을 보존하는 리타게팅과 생성형 동작으로 Unitree G1이 사람에게 반응하도록 합니다.

Vongani H. Maluleke, James Ni, Kie Horiuchi +7

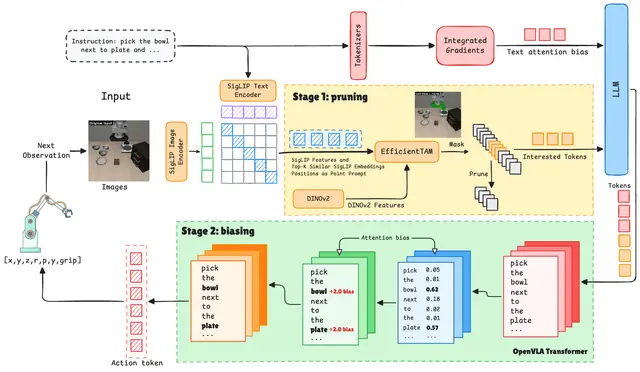
T3R, 시각 토큰을 줄여 더 빠르고 견고한 시각-언어-행동 모델 구현
Robotics그저께

T3R, 시각 토큰을 줄여 더 빠르고 견고한 시각-언어-행동 모델 구현

Mohammed Hassan, Zhenyang Chen, Zheng Wang +5

보정된 잠재 공간 탐침으로 VLA 실패를 사전에 예측하고 분류한다
AI그저께

보정된 잠재 공간 탐침으로 VLA 실패를 사전에 예측하고 분류한다
Michal P. Podolinsky, Yunhao Yang, Daniel Little +6

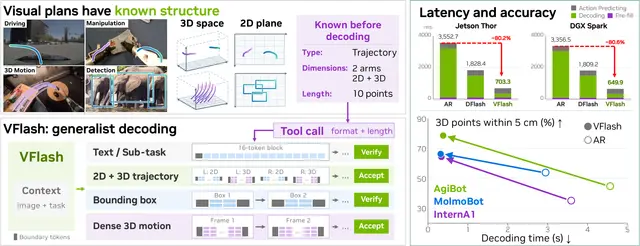
VFlash, 로봇이 시각적 계획을 더 빠르게 유용한 행동으로 변환하도록 지원
Robotics3일 전

VFlash, 로봇이 시각적 계획을 더 빠르게 유용한 행동으로 변환하도록 지원

VFlash는 궤적과 객체 위치 같은 시각적 계획을 병렬로 예측하며, 보고된 테스트에서 밀집 움직임 생성 속도를 최대 26.4배 높였습니다.

Yu-Cheng Chou, Shihao Wang, Jin Huang +16

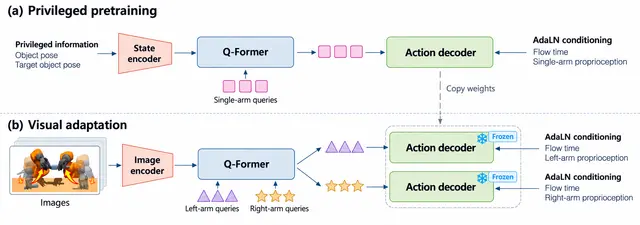
손재주가 필요한 로봇 손, RL 기술을 재사용해 더 적은 시연으로 학습
Robotics3일 전

손재주가 필요한 로봇 손, RL 기술을 재사용해 더 적은 시연으로 학습

고정된 RL 컨트롤러를 활용해 손재주가 필요한 로봇 손이 시뮬레이션에서 더 적은 시연으로 시각 기반 조작을 학습합니다.

Yixiao Wang, Peiyi Chen, Mustafa Mukadam +3

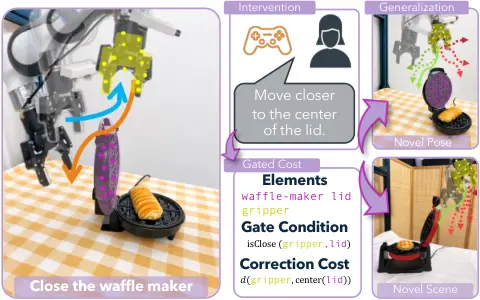
로봇은 의미 기반 인간 개입으로부터 전이 가능한 VLA 보정을 어떻게 학습하는가
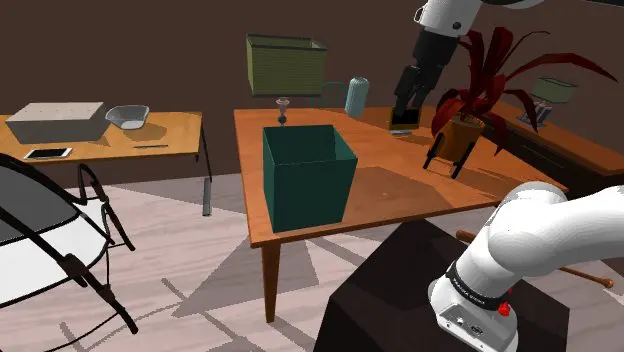
Robotics3일 전

로봇은 의미 기반 인간 개입으로부터 전이 가능한 VLA 보정을 어떻게 학습하는가

Arpit Bahety, Skand Peri, Sriniket Ambatipudi +4

강화학습은 어떻게 범용 로봇 정책을 대규모로 개선하는가
AI4일 전

강화학습은 어떻게 범용 로봇 정책을 대규모로 개선하는가
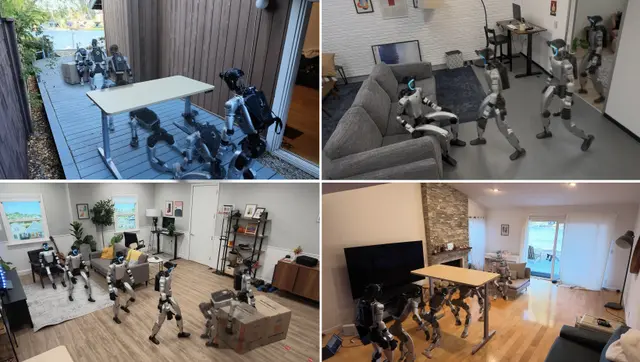
Michal Korniak, Marco Bagatella, Ralf Römer +21

시뮬레이션으로 휴머노이드의 현실 세계 인지·계획·이동을 학습하다
Humanoid4일 전

시뮬레이션으로 휴머노이드의 현실 세계 인지·계획·이동을 학습하다
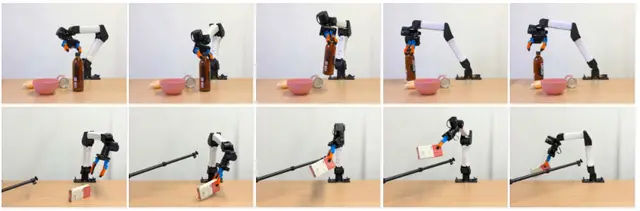
시뮬레이션으로 훈련한 휴머노이드 스택은 카메라 기반 과제 계획과 동작 제어를 연결하고, 지도 없이 실제 환경으로 전이합니다.

Siyuan Hu, Abulikemu Abuduweili, Yue Meng +5

토크 제한·충돌 없는 로봇 동작을 위한 고속 GPU 계획
Robotics4일 전

토크 제한·충돌 없는 로봇 동작을 위한 고속 GPU 계획
빠른 조작을 위해서는 계획도 실행도 신속한 동작이 필요합니다.

Balakumar Sundaralingam, Adithyavairavan Murali, Stan Birchfield

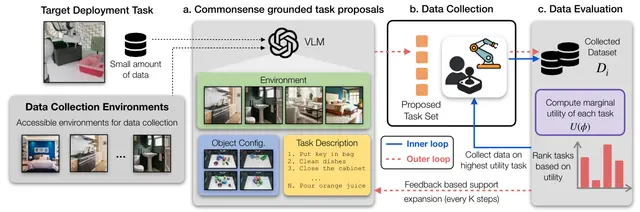
GUILD, 보조 과제 전반의 로봇 모방 학습 데이터 수집을 안내하다
AI5일 전

GUILD, 보조 과제 전반의 로봇 모방 학습 데이터 수집을 안내하다

Shivin Dass, Kevin Nguyen, Rohan Yelandur +2

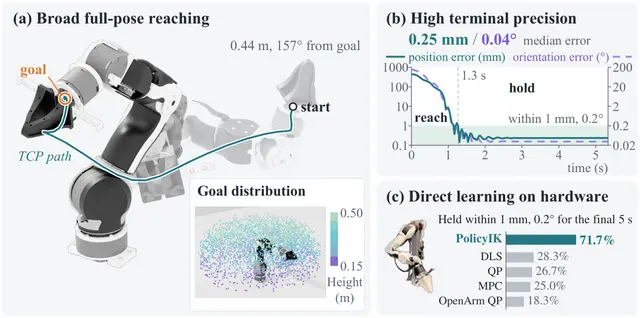
PolicyIK, 정밀한 로봇 팔 역기구학에 강화학습 활용
AI5일 전

PolicyIK, 정밀한 로봇 팔 역기구학에 강화학습 활용
Yuhan Liu, Xinqi Liu, Zixuan Dong +2

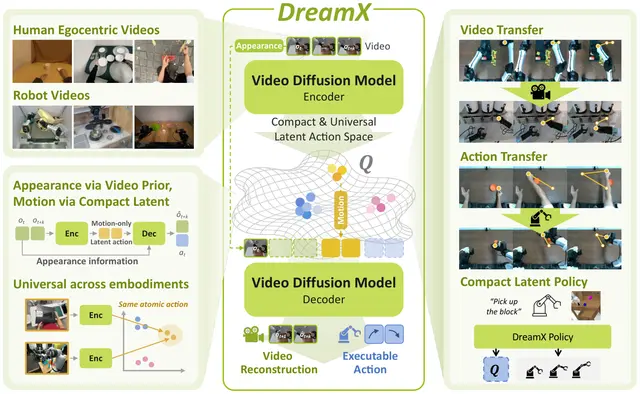
DreamX, 비디오 확산 모델로부터 전이 가능한 로봇 행동을 학습하다
AI5일 전

DreamX, 비디오 확산 모델로부터 전이 가능한 로봇 행동을 학습하다

다양한 인간 및 로봇 영상으로 학습한 DreamX는 LARYBench의 잠재 행동 모델 가운데 최고 성능을 달성합니다.

Jisoo Kim, Chaehyun Kim, Junsu Kim +6

강건한 3D 포인트 클라우드 인식을 위한 역전파 없는 블랙박스 도메인 적응
Robotics6일 전

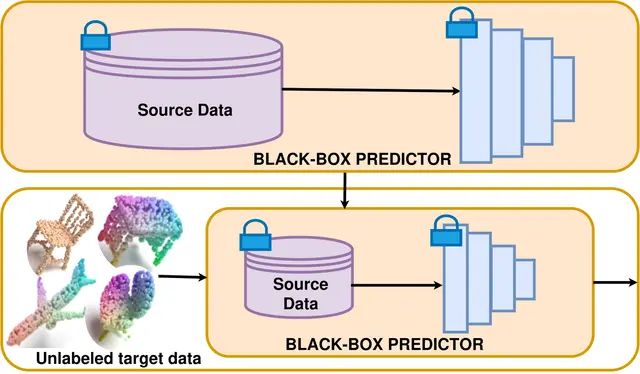
강건한 3D 포인트 클라우드 인식을 위한 역전파 없는 블랙박스 도메인 적응

3D-BBDA는 소스 데이터나 소스 모델 내부 정보 없이 3D 포인트 클라우드 분류를 수행하는 역전파 없는 블랙박스 도메인 적응 프레임워크입니다.

Shivangi Rai, Kunal Jangid, Vaibhav Kumar +1

D&A: 설명과 평가를 분리한 제로샷 로봇 보상
AI6일 전

D&A: 설명과 평가를 분리한 제로샷 로봇 보상

Marius Memmel, Shawn Yin, Urvi Rutia +9