연구 Papers
최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.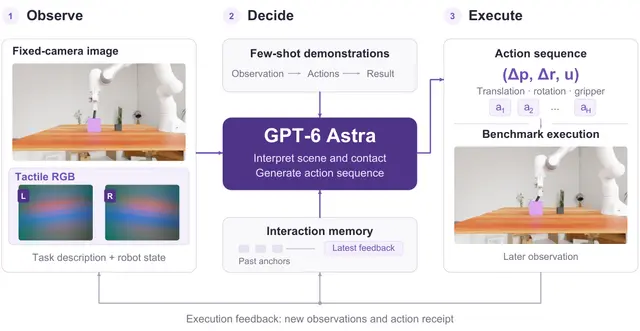
AI20일 전
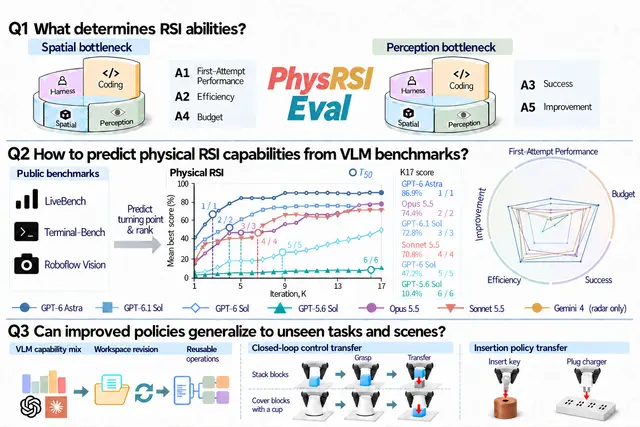
LLM은 물리적 피드백과 반복 연습을 통해 로봇 조작을 어떻게 개선하는가
Robotics20일 전
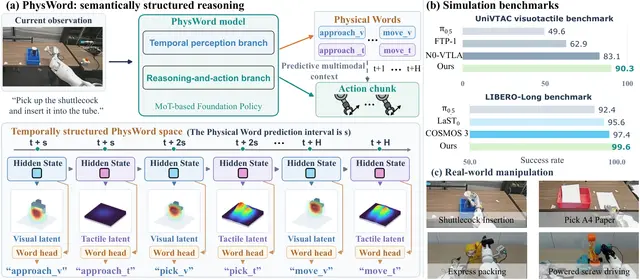
로봇의 물리 단어가 매니퓰레이터의 동작·접촉 예측과 동작 재사용을 돕는다
Robotics21일 전
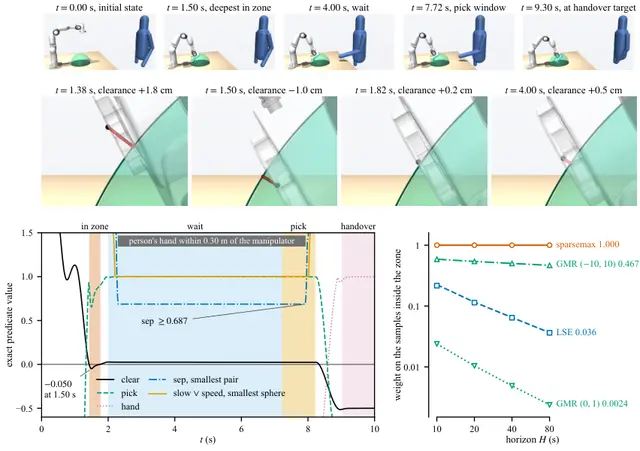
SparseMax-dSTL로 건전한 시간 논리 궤적 최적화 구현
Robotics21일 전
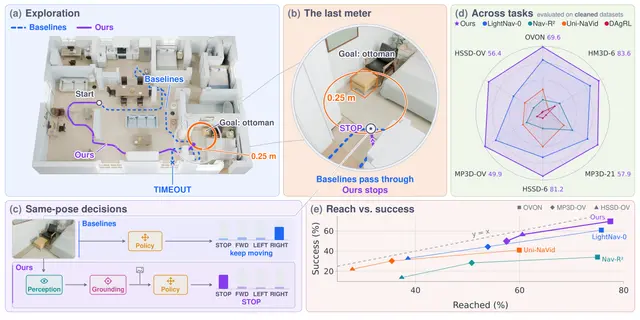
로봇은 왜 내비게이션 목표에 도달하고도 제대로 멈추지 못할까
Robotics21일 전
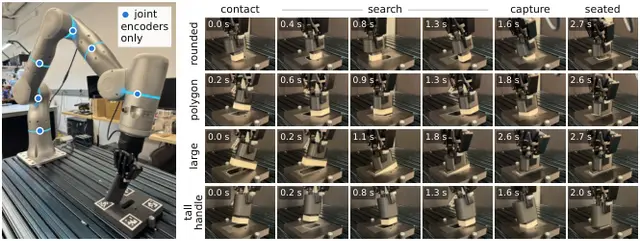
다양한 핀·기어·너트 조립을 위한 정밀 고유수용감각 기반 시뮬레이션-실세계 전이
AI22일 전
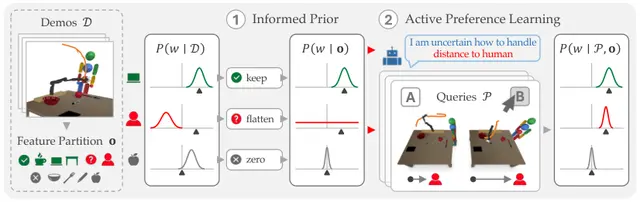
로봇은 사람들이 정말 원하는 것을 더 잘 묻는 법을 배운다
Robotics22일 전
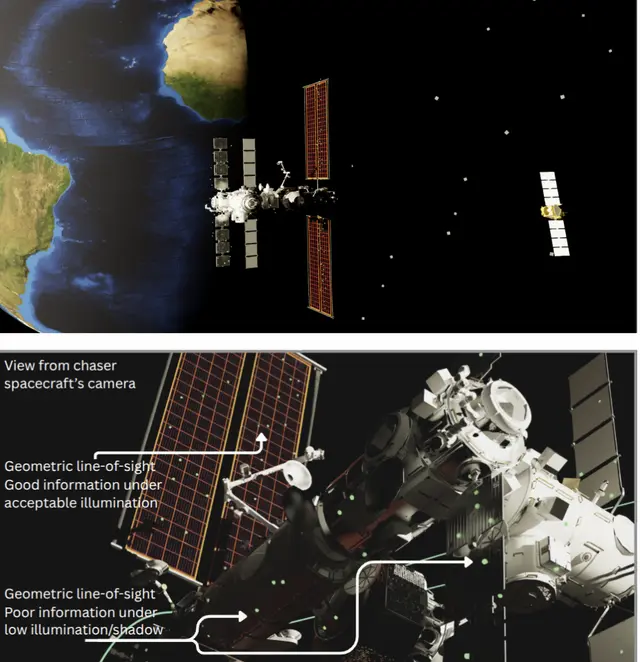
더 나은 조명 조건에서의 궤도 자율 우주선 검사를 위한 능동 인지
Robotics22일 전
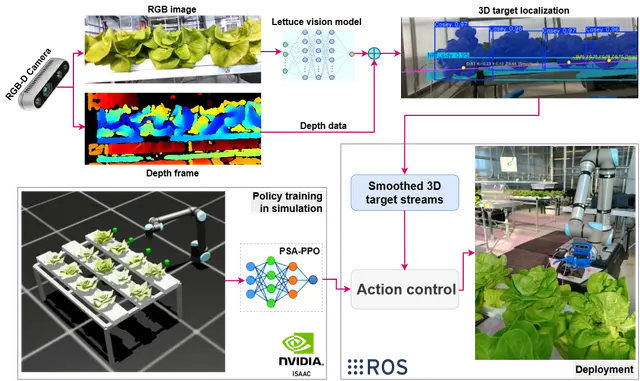
수경 재배 상추 수확을 위한 경로 안전 시뮬레이션-실물 전이 학습
AI23일 전
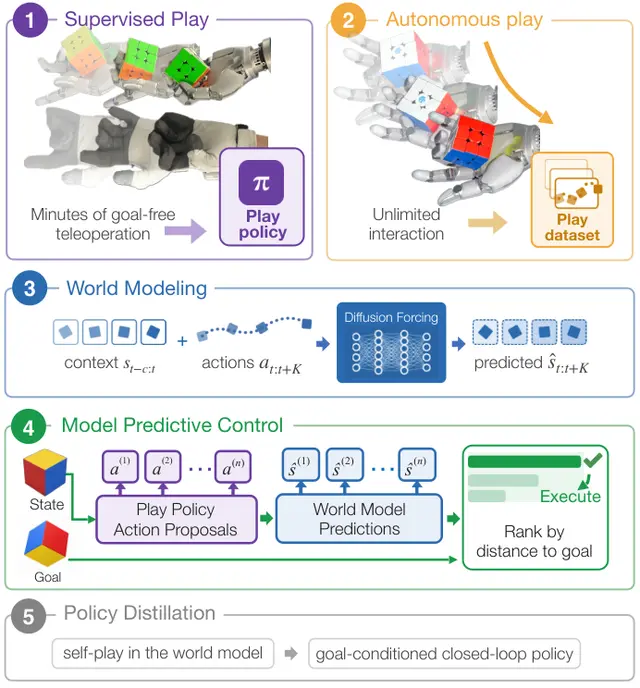
지도된 놀이와 계획을 통한 로봇의 정교한 조작
AI23일 전
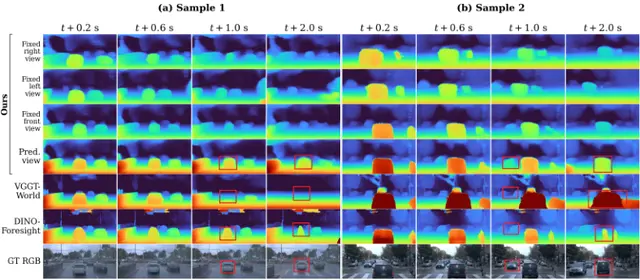
GeoState, 로봇이 현재 카메라 시야 너머의 3D 장면을 예측하도록 돕다
AI23일 전
공진화하는 로봇 훈련 환경은 정책의 학습과 적응을 어떻게 개선하는가
Robotics24일 전
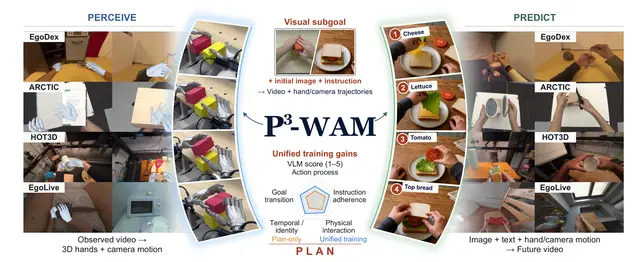
정교한 조작이 가능한 로봇, 하나의 월드 액션 모델로 보고 예측하고 계획하다
AI24일 전
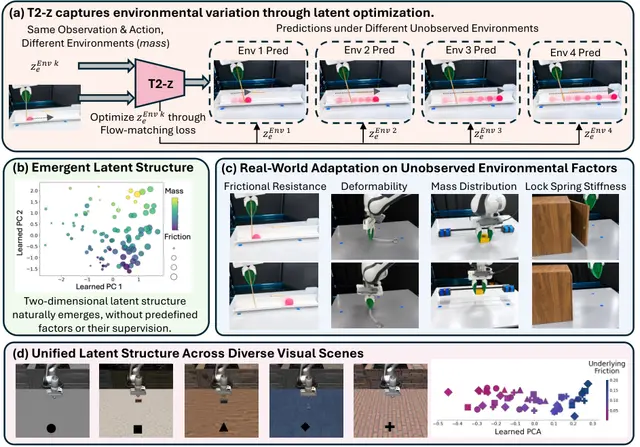
T2-z, 테스트 시점 로봇 월드 모델의 환경 잠재 변수 최적화
Robotics24일 전
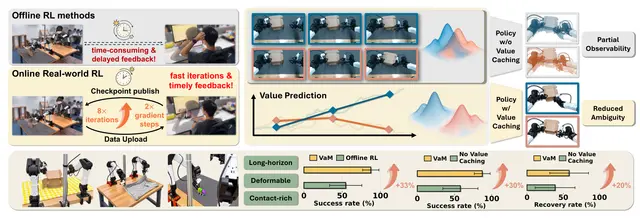
로봇 정책은 가치 예측을 메모리로 전환해 온라인 학습한다
AI25일 전
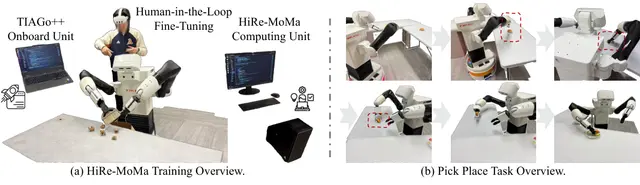
희소한 인간 안내로 실제 환경의 객체 조작 작업을 학습하는 이동 로봇
Humanoid25일 전
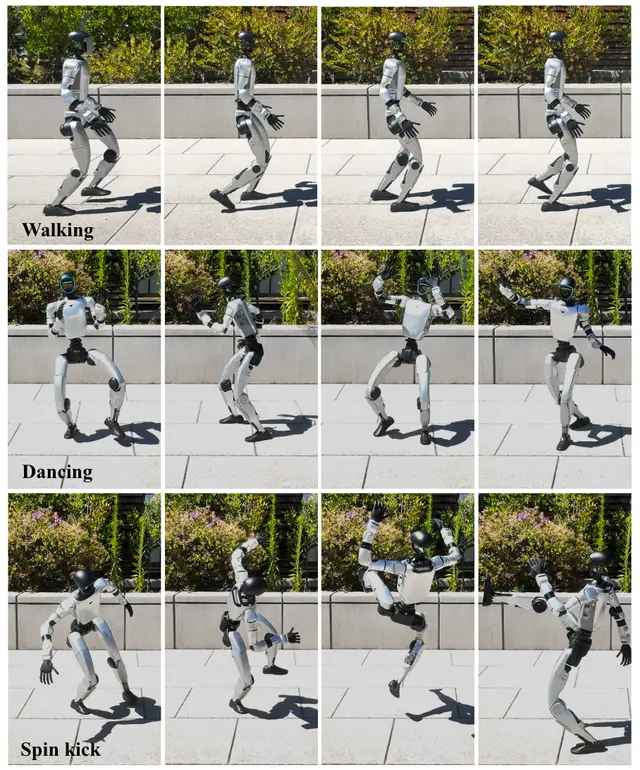
가중치로 실제 로봇 동작용 휴머노이드 제어기를 생성하는 확산 모델
Robotics25일 전
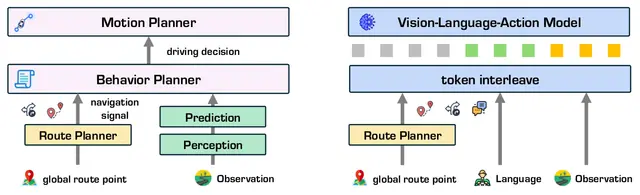
명령의 안전성을 먼저 확인하는 자율주행 AI
Robotics26일 전
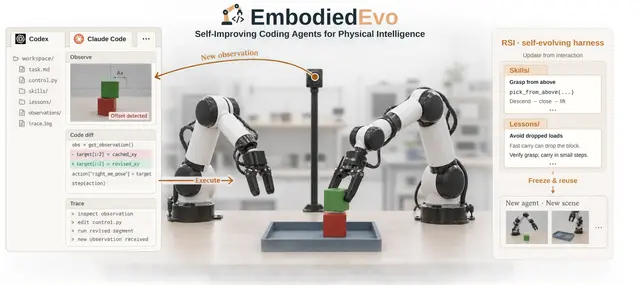
EmbodiedEvo: 코딩 에이전트가 물리 로봇 작업을 위한 재사용 가능한 기술을 구축하다
AI26일 전