연구 Papers
최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
Humanoid13일 전
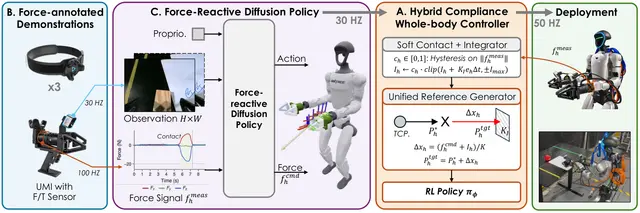
접촉이 많은 작업에서 휴머노이드 보행·조작을 위한 힘 반응형 학습
Robotics14일 전
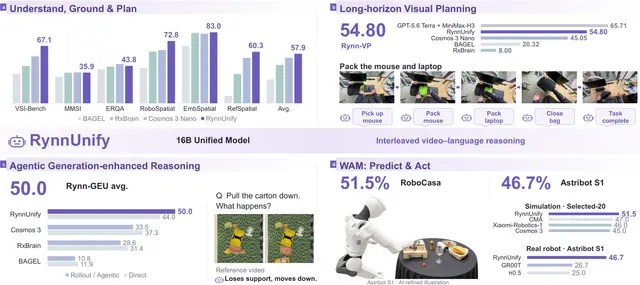
RynnUnify, 체화 작업을 위한 로봇 추론과 비디오 생성을 통합하다
AI14일 전
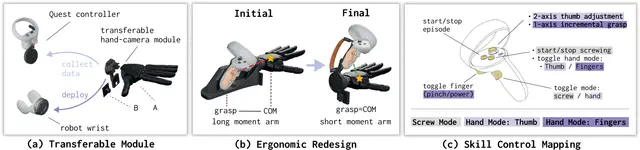
DexPort로 정교한 로봇 손 시연 데이터 수집과 배포를 더 쉽게
AI14일 전
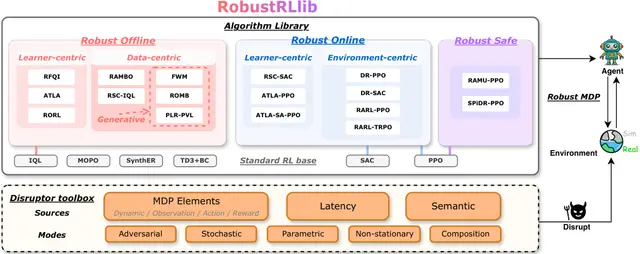
공동 테스트베드가 강건한 로봇 학습의 성능이 가장 잘 유지되는 조건을 밝히다
Robotics15일 전
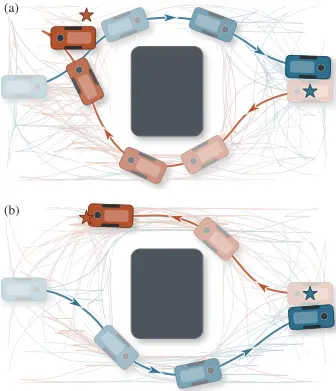
분산성 트리 탐색으로 로봇 팀은 어떻게 움직임을 조율하는가
Robotics15일 전
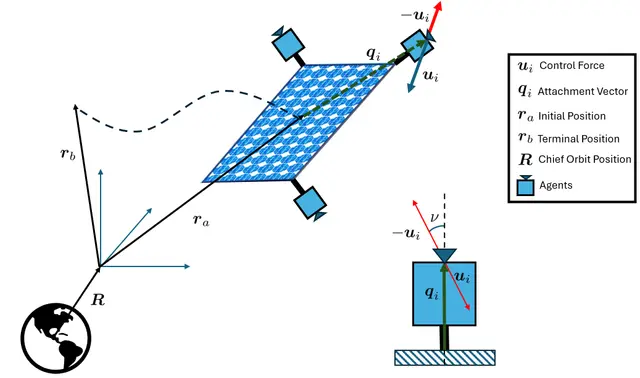
로봇 군집이 협력해 궤도에서 강체 탑재체를 이동하는 방법
Robotics15일 전
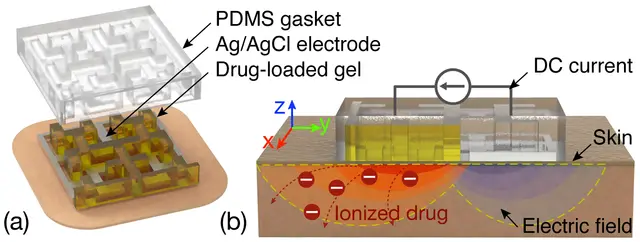
하이드로겔 형상으로 소프트 로봇 장치의 약물 전달을 조절하는 방법
Robotics16일 전
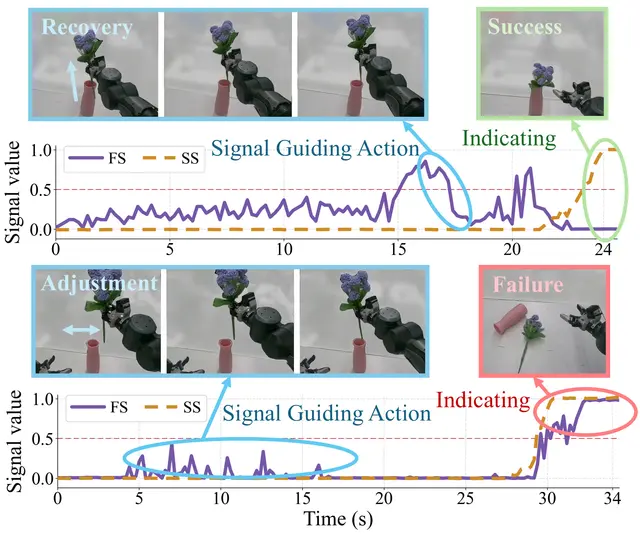
Echo, 비전-언어-행동 모델에서 로봇 동작과 작업 상태 신호를 결합하다
Humanoid16일 전
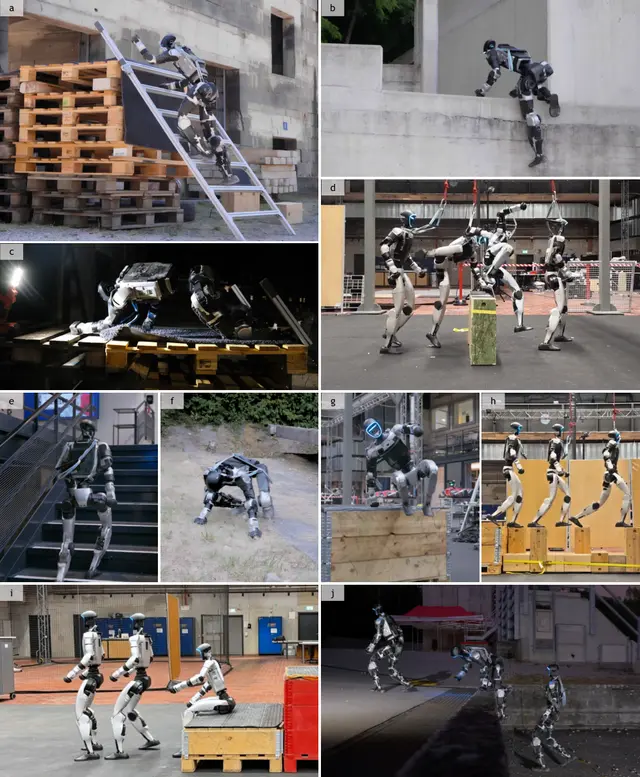
휴머노이드 로봇, 어텐션과 접촉 계획으로 험난한 지형을 횡단하다
Robotics16일 전
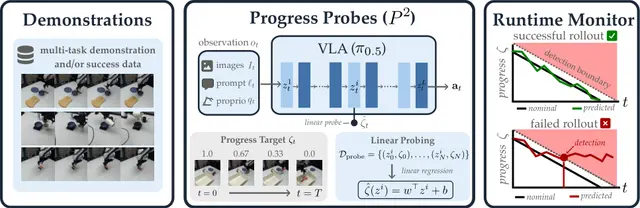
진행도 프로브로 비전-언어-행동 모델을 런타임에 모니터링하기
Robotics17일 전
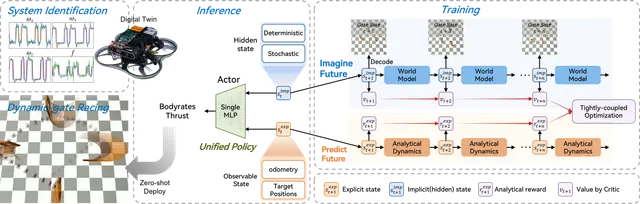
민첩한 비행을 위한 쿼드로터 제어: 월드 모델과 미분 가능한 물리 시뮬레이션의 결합
Robotics17일 전
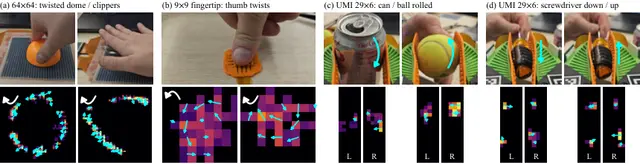
OpenTac으로 맞춤형 로봇 촉각 센서 제작과 시뮬레이션을 더 쉽게
AI17일 전
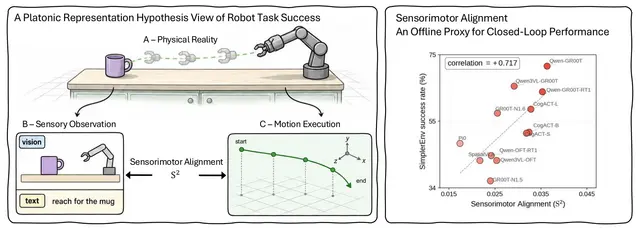
감각운동 정렬은 체화 로봇 정책의 성공을 가늠할 유용한 단서
AI18일 전
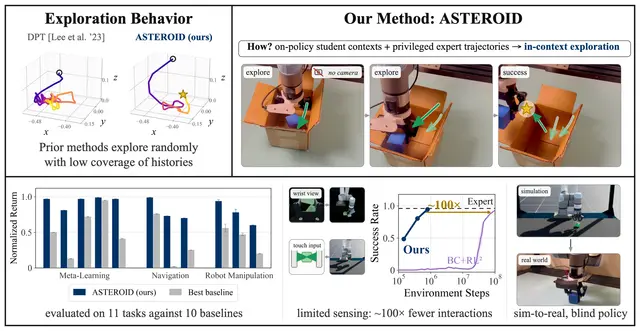
로봇은 온폴리시 증류를 통해 문맥 내 탐색을 어떻게 학습하는가
AI18일 전
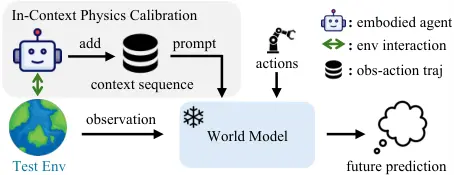
테스트 장면 상호작용의 문맥 내 물리 정보로 로봇 세계 모델 보정
Robotics18일 전
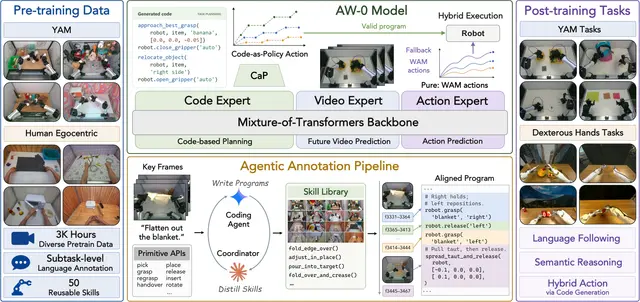
에이전틱 세계 행동 모델: 코드 기반 스킬을 통한 로봇 제어
AI19일 전
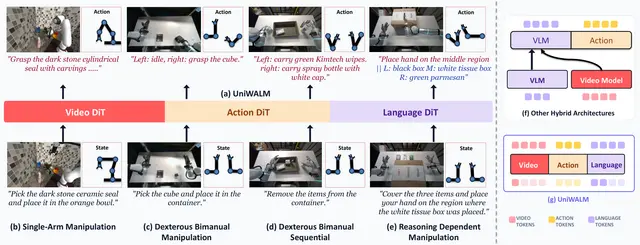
하나의 모델로 로봇 영상, 언어, 메모리, 동작을 연결해 제어하다
AI19일 전
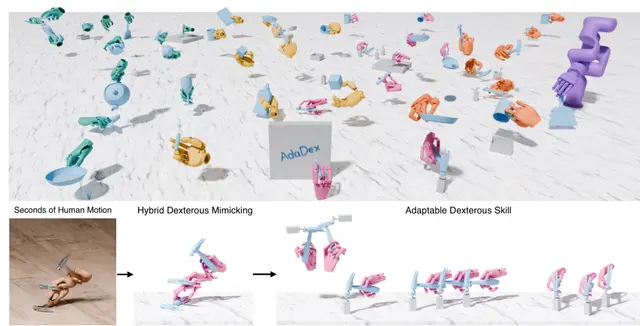
로봇 손에 인간의 일상적인 물체 조작 기술을 모방하고 응용하도록 가르치기
AI19일 전