연구 Papers
최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
Robotics7월 12일
FabriVLA: 경량 VLA를 통한 정밀 멀티태스크 로봇 조작

Robotics7월 12일
로봇 움직임의 인간 친화성과 편안함을 측정하는 새로운 지표
Robotics7월 11일
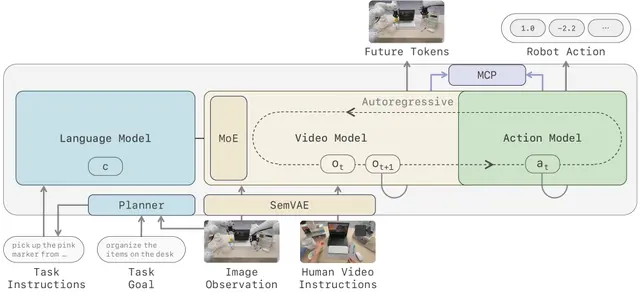
네이티브 비디오-액션 사전학습을 통한 일반화 가능한 로봇 제어
AI7월 11일
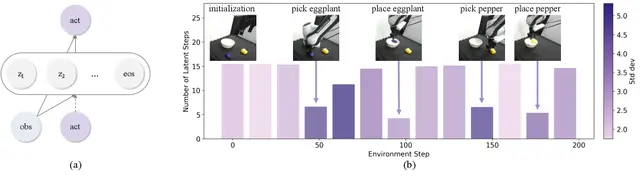
잠재 기억 궁전: 적응형 연산으로 로봇에게 인간처럼 추론하는 법 가르치기
Robotics7월 11일
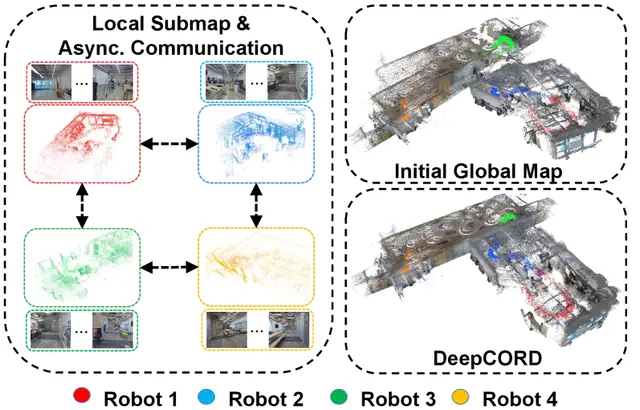
DeepCORD: 분산 최적화기를 학습하는 멀티로봇 SLAM
AI7월 10일
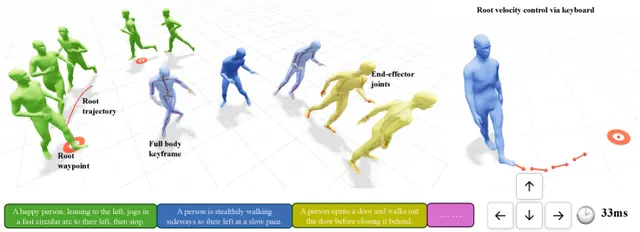
ARDY: 대화형 인체 동작 생성을 위한 자기회귀 확산 모델
Humanoid7월 10일
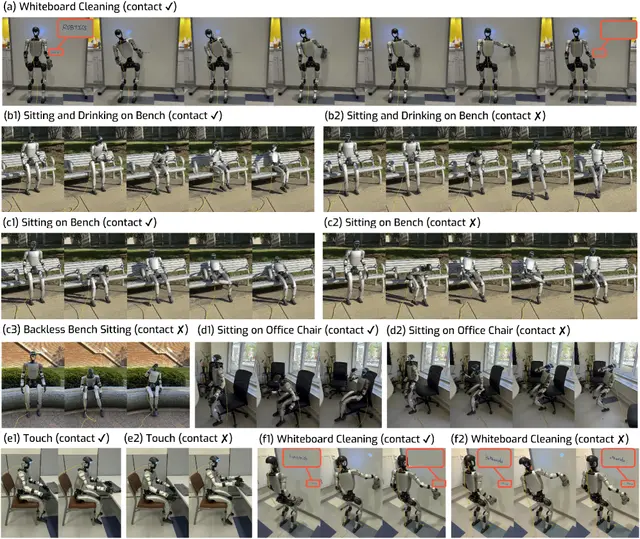
인간형 로봇, 모션 모방을 통해 물체 접촉 제어를 학습하다
Robotics7월 10일
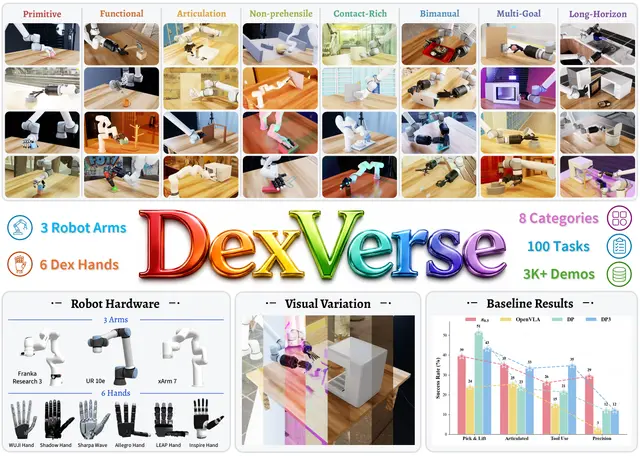
DexVerse: 다양한 작업과 로봇 형태를 위한 모듈식 손재주 조작 벤치마크
AI7월 9일
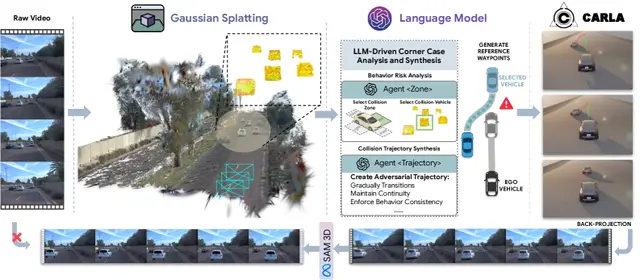
CARLA-GS: 분리형 AI 파이프라인이 실제 데이터로 희귀 주행 시나리오를 합성하다
Robotics7월 9일
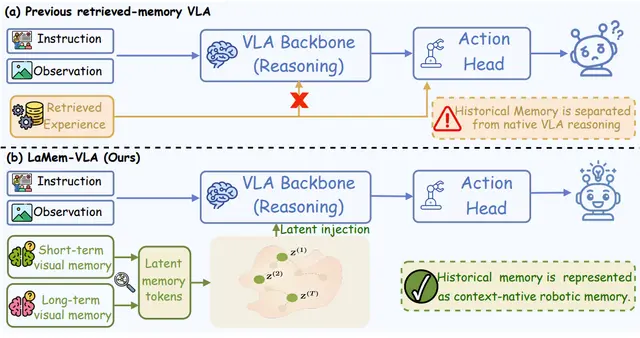
듀얼 잠재 메모리, 로봇 팔의 장기 작업 능력 향상

Robotics7월 9일
코끼리 코에서 영감 받은 ELEANOR: 부드러운 구조적 집게 팔
Robotics7월 8일
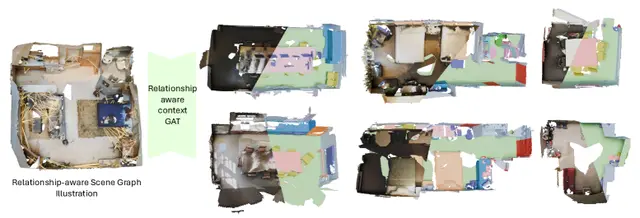
고립된 객체를 넘어서: 3D 장면 그래프가 더 똑똑한 개방형 어휘 로봇 인식을 여는 방법
AI7월 8일
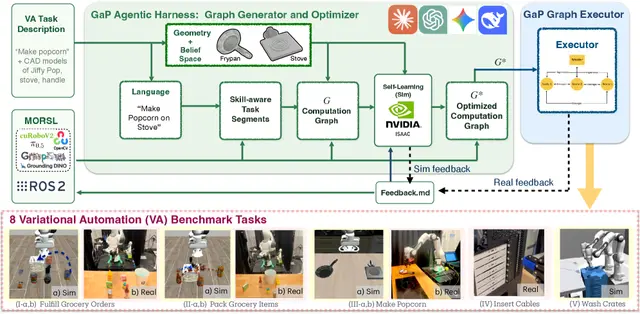
GaP: 그래프 기반 멀티 에이전트 시스템을 이용한 변동 자동화 태스크
AI7월 8일
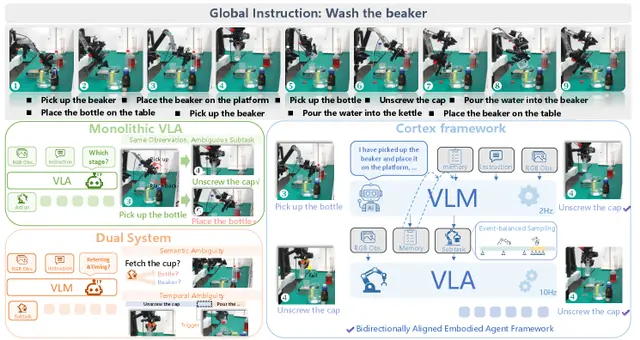
Cortex 프레임워크: 양방향 AI가 장기 로봇 조작 문제를 해결하는 방법
Robotics7월 7일
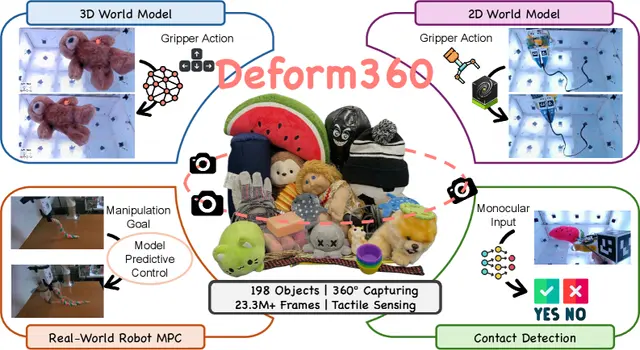
Deform360 데이터셋: 41개 카메라와 촉각 센서로 변형체 로봇 연구의 새 지평
AI7월 7일
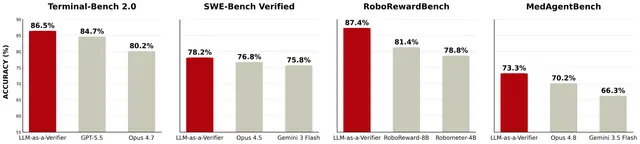
LLM-as-a-Verifier: AI 및 로봇 출력 검증을 위한 범용 프레임워크
AI7월 7일
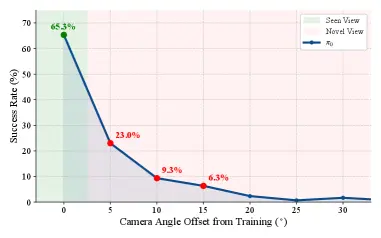
카메라 보정 없이 모든 시점에 적응하는 로봇

drones7월 6일
저렴한 드론이 더 똑똑해진다: 100달러 UAV에서의 실시간 비전
Robotics7월 6일