연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
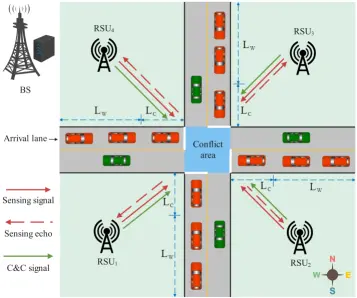
의미 기반 통신, 교차로에서 차량 데이터 요구량 대폭 감축
Robotics7월 19일

의미 기반 통신, 교차로에서 차량 데이터 요구량 대폭 감축

목표 지향 의미 통신이 차량 교차로 협력에서 데이터 전송을 80% 이상 줄이면서도 처리량을 희생하지 않습니다.

Wenjie Liu, Yansha Deng

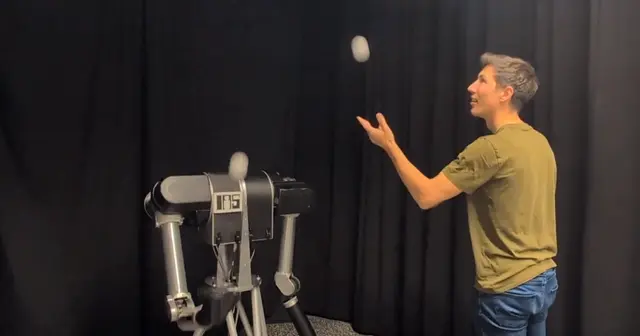
로봇, 인간과 함께 실시간으로 공을 저글링하다
Robotics7월 19일

로봇, 인간과 함께 실시간으로 공을 저글링하다
연구진이 로봇 팔이 인간과 함께 공을 잡고 던지며 1~3개의 공으로 저글링 패턴을 유지할 수 있는 실시간 계획 및 제어 시스템을 구축했습니다.

Jonathan Rainer Lippert, Kai Ploeger, Abir Chowdhury +3

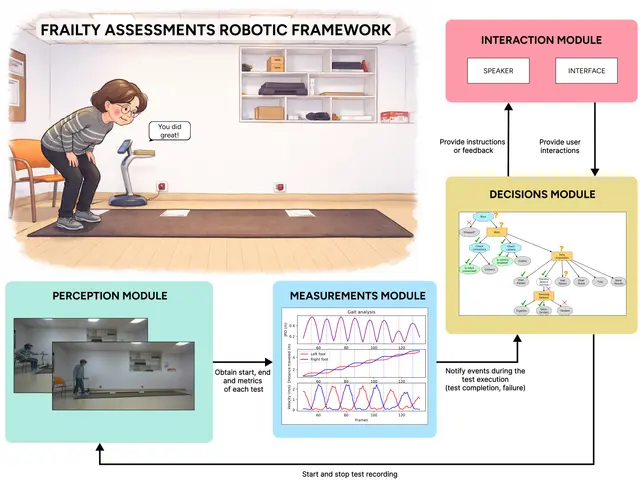
노인 허약 및 낙상 위험을 평가하는 사회적 로봇: 실제 임상 연구
Robotics7월 18일

노인 허약 및 낙상 위험을 평가하는 사회적 로봇: 실제 임상 연구
허약은 노인의 건강 악화를 예측하는 주요 지표입니다. 본 연구에서는 Temi 로봇과 스테레오 카메라를 활용하여 SPPB 및 TUG 평가를 자동으로 수행하는 프레임워크를 제시합니다.

Aniol Civit, Antonio Andriella, Alba Martínez +4

확장형 행동 기반 모델, 휴머노이드 제어 오류 82% 감소
Humanoid7월 18일

확장형 행동 기반 모델, 휴머노이드 제어 오류 82% 감소
Weishuai Zeng, Kangning Yin, Xiaojie Niu +15

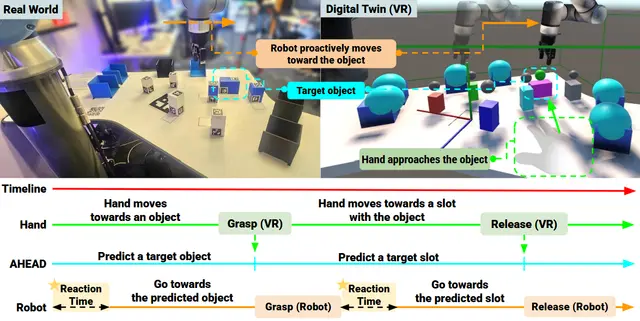
AHEAD 원격조작, 인간 의도 예측으로 로봇 반응 시간 단축
Robotics7월 18일

AHEAD 원격조작, 인간 의도 예측으로 로봇 반응 시간 단축
Seok Joon Kim, Junho Lee, Federica Spinola +2

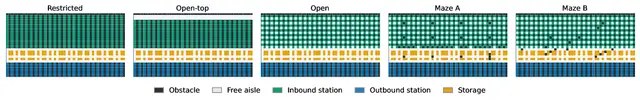
스티그메틱 그래프 메모리, 창고 로봇 처리량 20~36% 향상
Robotics7월 17일

스티그메틱 그래프 메모리, 창고 로봇 처리량 20~36% 향상
스티그메틱 그래프 메모리(SGM)라는 새로운 메모리 계층이 최근 실행 패턴을 학습하여 창고 로봇 군집의 교통 체증을 방지해 준다.

Aditya Dutta, Joon-Seok Kim

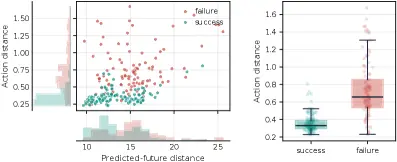
세계-행동 모델이 상상은 올바로 하지만 행동은 잘못할 때: 행동-상상 비동기화에 관한 연구
AI7월 17일

세계-행동 모델이 상상은 올바로 하지만 행동은 잘못할 때: 행동-상상 비동기화에 관한 연구

BadWAM은 세계-행동 모델의 상상된 미래와 실행된 행동을 비동기화하여, 예측이 정상적으로 보일 때도 작업 실패를 유발합니다.

Qi Li, Xingyi Yang, Xinchao Wang

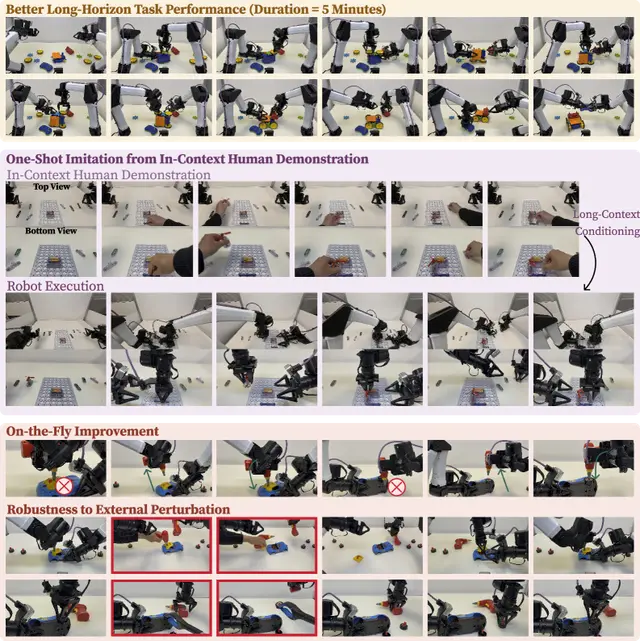
컨텍스트 스케일링으로 실시간 학습 가능한 범용 로봇 정책 구현
AI7월 17일

컨텍스트 스케일링으로 실시간 학습 가능한 범용 로봇 정책 구현
Yunfan Jiang, Yevgen Chebotar, Ruijie Zheng +8

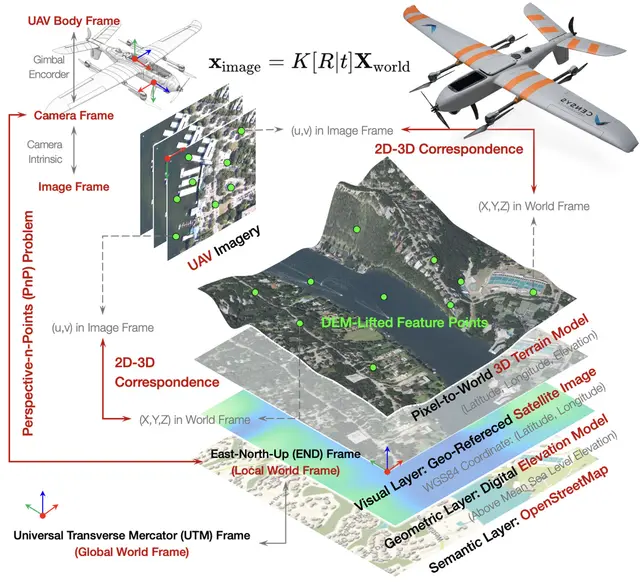
AeroMap3D: 드론을 지도에 고정시켜 GPS 없이 6자유도 위치 추정
drones7월 16일

AeroMap3D: 드론을 지도에 고정시켜 GPS 없이 6자유도 위치 추정

Zhiyun Deng, Luis Sentis

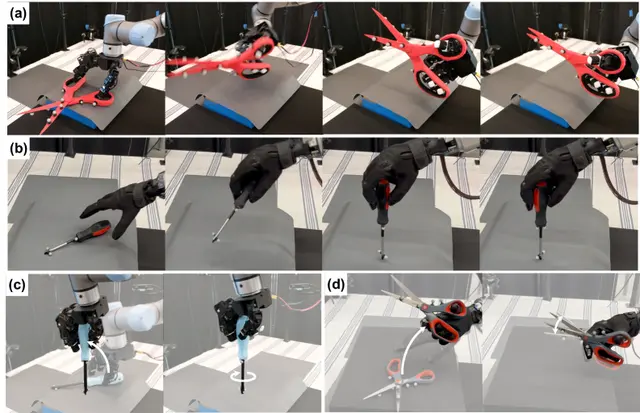
산업용 손재주 벤치마크: 산업용 로봇 조작을 위한 하드웨어-소프트웨어 플랫폼
Industrial7월 16일

산업용 손재주 벤치마크: 산업용 로봇 조작을 위한 하드웨어-소프트웨어 플랫폼

산업용 정밀 조작을 위한 하드웨어-소프트웨어 벤치마킹 플랫폼으로, 세 가지 맞춤형 IDB 보드로 구성됩니다.

Honglu He, Jacob Laufer, Zhiwu Zheng +8

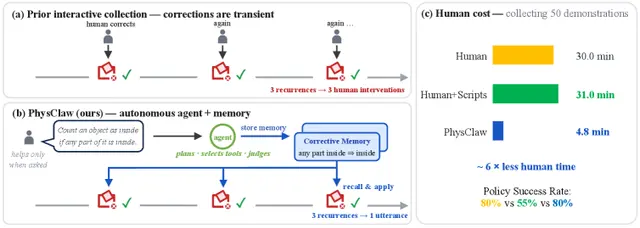
PhysClaw-0: 언어로 수정되는 로봇, 원격 조작 필요 없어
Robotics7월 16일

PhysClaw-0: 언어로 수정되는 로봇, 원격 조작 필요 없어
PhysClaw-0은 자율 데이터 수집 중 운영자가 자연어로 로봇을 수정할 수 있게 하여, 원격 조작 데이터 품질과 동등하면서도 인간 시간은 절약합니다.

Boyuan Wang, Zhenyuan Zhang, Zhiqin Yang +16

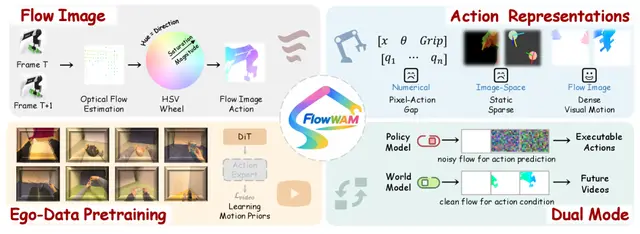
광학 흐름을 통합 행동 모델로: FlowWAM이 픽셀 움직임을 로봇 명령으로 바꾸는 방법
Robotics7월 15일

광학 흐름을 통합 행동 모델로: FlowWAM이 픽셀 움직임을 로봇 명령으로 바꾸는 방법

Yixiang Chen, Peiyan Li, Yuan Xu +13

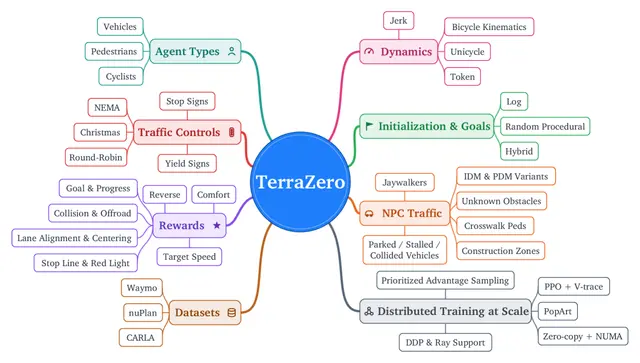
TerraZero: 증거 없는 자기 대결을 통한 대규모 자율주행 정책 학습
AI7월 15일

TerraZero: 증거 없는 자기 대결을 통한 대규모 자율주행 정책 학습

Zhouchonghao Wu, Akshay Rangesh, Weixin Li +4

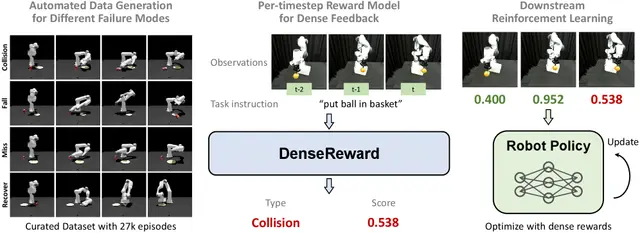
DenseReward: 로봇에 세밀한 작업 진행도를 가르치는 실패 사례 기반의 조밀한 보상 신호
Robotics7월 15일

DenseReward: 로봇에 세밀한 작업 진행도를 가르치는 실패 사례 기반의 조밀한 보상 신호

로봇 조작을 위한 조밀한 비전-언어 보상 모델 DenseReward를 제시합니다. 실패 합성에서 학습합니다.

Yu Fang, Wanxi Dong, Jiaqi Liu +7

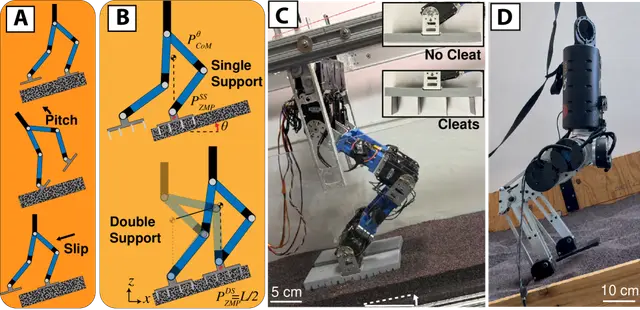
접이식 돌기가 이족보행 로봇의 미끄러운 경사면 보행을 돕는 방법
Humanoid7월 14일

접이식 돌기가 이족보행 로봇의 미끄러운 경사면 보행을 돕는 방법
연구진이 모터 구동 접이식 돌기를 갖춘 로봇 발을 개발했습니다. 돌기는 지면 침투성에 따라 깊이를 자동 조절하여 이족보행 로봇이 미끄러운 경사면을 걸을 수 있게 합니다.

Deniz Kerimoglu, Junnosuke Kamohara, Jiyeon Maeng +4

인간 시연 리타겟팅을 활용한 정교한 조작을 위한 미니멀리스트 레시피
AI7월 14일

인간 시연 리타겟팅을 활용한 정교한 조작을 위한 미니멀리스트 레시피
Yunhai Feng, Natalie Leung, Jiaxuan Wang +3

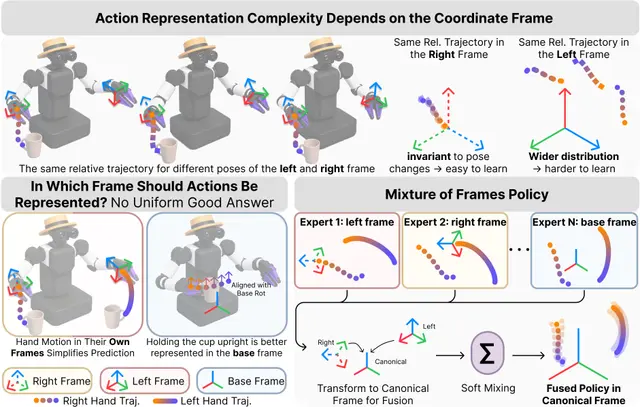
프레임 혼합: 다중 좌표 프레임이 양팔 로봇 조작을 향상시키는 방법
Robotics7월 14일

프레임 혼합: 다중 좌표 프레임이 양팔 로봇 조작을 향상시키는 방법
Dian Wang, Jisang Park, Xiaomeng Xu +3

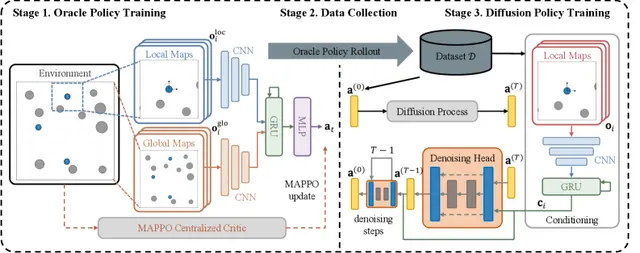
확산 모델이 통신 없는 다중 로봇 팀을 구동하다
Robotics7월 13일

확산 모델이 통신 없는 다중 로봇 팀을 구동하다
CoDiMAD는 확산 모델과 특권 증류를 사용하여 로봇 팀이 통신 없이도 협력할 수 있게 하며, 커버리지, 추적, 상자 밀기 작업에서 표준 강화 학습을 능가합니다.

Jiyue Tao, Shunheng Xin, Tongsheng Shen +2

PAC-ACT: 강화학습으로 사전 훈련된 로봇 정책을 정밀 조정하다
AI7월 13일

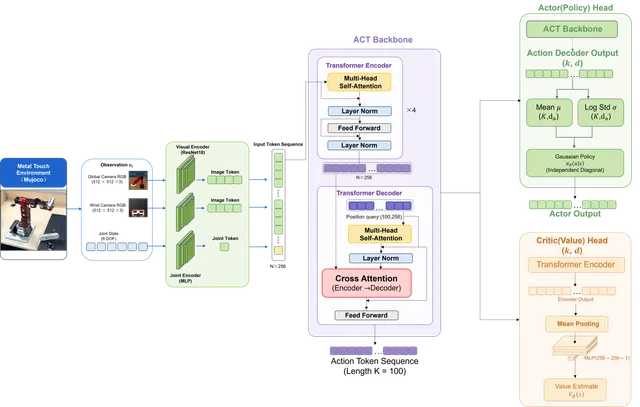
PAC-ACT: 강화학습으로 사전 훈련된 로봇 정책을 정밀 조정하다
우한 대학교 연구진이 사전 훈련된 Action Chunking Transformer(ACT) 정책을 강화학습(RL)으로 미세 조정하는 PAC-ACT 프레임워크를 발표했다.

Yujie Pang, Zudong Li

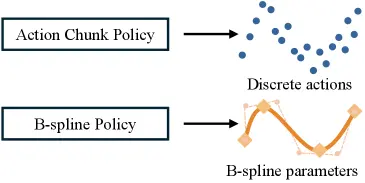
B-스플라인 정책, 로봇 조작을 더 빠르고 부드럽게
Robotics7월 13일

B-스플라인 정책, 로봇 조작을 더 빠르고 부드럽게

Xiaoshen Han, Haoyu Xiong, Haonan Chen +4