연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
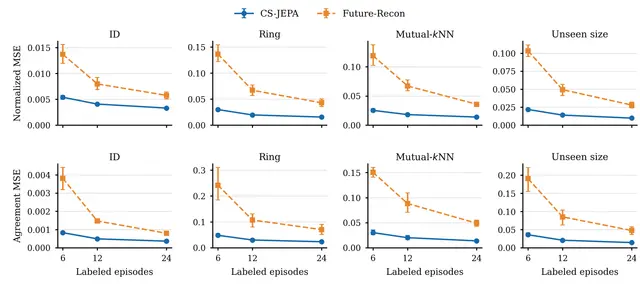
하나의 공유된 미래, 로봇 군집이 훨씬 적은 라벨로 학습하게 하다
Robotics8월 1일

하나의 공유된 미래, 로봇 군집이 훨씬 적은 라벨로 학습하게 하다

분산 JEPA를 통해 로봇 군집이 하나의 공유된 미래 표적으로 집단 상태를 학습하여 라벨 필요성을 줄이고 분포 변화에서 우위를 점합니다.

Alan-Barsag Gazzaev, Alexey Garvilov, Sergey Muravyov

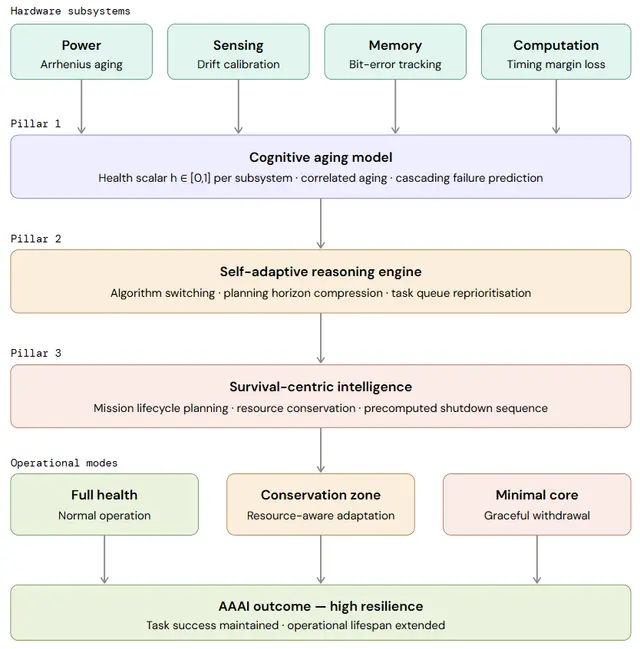
기계가 스스로 늙어감을 알 때: 하드웨어 인지 AI 프레임워크
AI8월 1일

기계가 스스로 늙어감을 알 때: 하드웨어 인지 AI 프레임워크
2년 동안 해저 파이프라인을 검사해 온 자율 수중 차량을 생각해 보자. 배터리는 초기 용량의 일부만 유지하고,...

Cheng Siong Chin, Jianhua Zhang, Mohan Venkateshkumar

주행 가능성 경보가 농업 로봇의 언어 기반 내비게이션을 돕다
Robotics8월 1일

주행 가능성 경보가 농업 로봇의 언어 기반 내비게이션을 돕다
주행 가능성 경보 모듈이 농업 VLN 로봇의 성공률을 1,560개 농장 및 숲 내비게이션 에피소드에서 47%에서 54%로 높였다.

Xiaobei Zhao, Xingqi Lyu, Xin Chen +1

새 로봇 본체와 회복 동작에 적응하는 내비게이션 AI
Robotics7월 31일

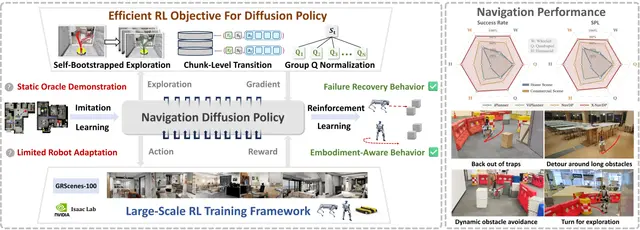
새 로봇 본체와 회복 동작에 적응하는 내비게이션 AI
Tianyu Yang, Yiming Zeng, Wenzhe Cai +5

주파수 적응형 확산 정책이 접촉 기반 조작 성공률을 높이다
Robotics7월 31일

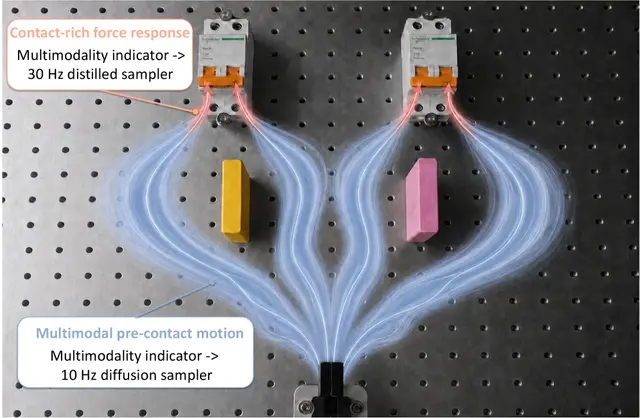
주파수 적응형 확산 정책이 접촉 기반 조작 성공률을 높이다
Lifeng Zhuo, Wendi Chen, Han Xue +4

인식 기반 안전 제어, 휴머노이드 로봇의 회피 동작을 가르치다
Humanoid7월 31일

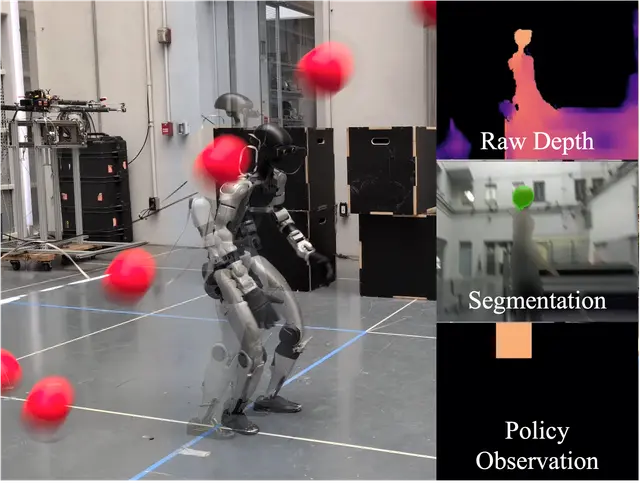
인식 기반 안전 제어, 휴머노이드 로봇의 회피 동작을 가르치다
Caltech의 PAC-MAN 프레임워크는 인식 기반 CBF-RL로 휴머노이드가 공을 피하도록 훈련하며, Unitree G1에 제로샷 배포하고 온보드 뎁스만 사용합니다.

Lizhi Yang, Junheng Li, Aaron D. Ames

시각-언어 모델이 전신을 통해 행동할 수 있을까?
Robotics7월 30일

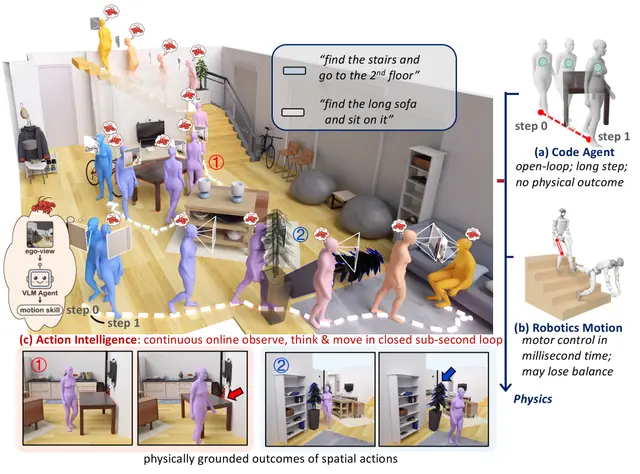
시각-언어 모델이 전신을 통해 행동할 수 있을까?
시각-언어 모델이 인간의 몸을 통해 실제 작업을 수행할 수 있을까? HumanCLAW는 물리적 환경에서 VLM의 행동 능력을 평가합니다.

Siyao Li, Jiawei Gu, Shuai Liu +15

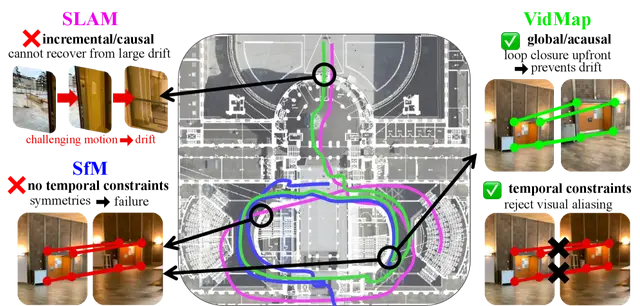
VidMap: SLAM과 SfM의 장점을 결합한 정밀 3D 비디오 복원
Robotics7월 30일

VidMap: SLAM과 SfM의 장점을 결합한 정밀 3D 비디오 복원

Zador Pataki, Paul-Edouard Sarlin, Marc Pollefeys

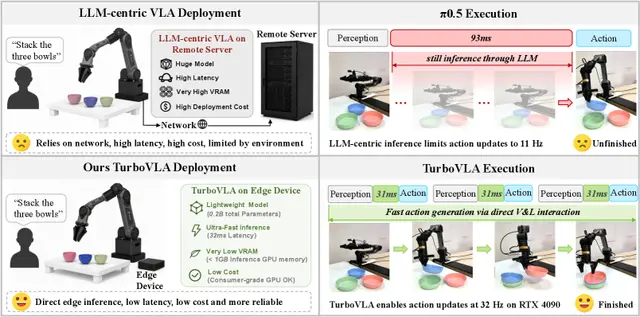
TurboVLA, 비전-언어-행동 로봇 제어, 단일 RTX 4090에서 32Hz 구동
Robotics7월 30일

TurboVLA, 비전-언어-행동 로봇 제어, 단일 RTX 4090에서 32Hz 구동

Hengyi Xie, Chenfei Yao, Xianjin Wu +7

공간 음향을 활용한 더 안전한 로봇 조작을 위한 시청각 모방 학습
Robotics7월 29일

공간 음향을 활용한 더 안전한 로봇 조작을 위한 시청각 모방 학습
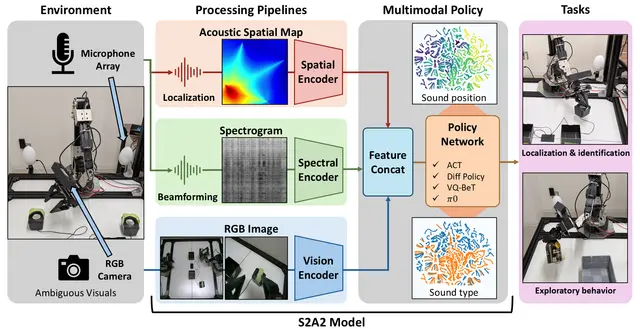
S2A2 프레임워크는 환경 설정, S2A2 모델, 그리고 음향 인식 조작 작업으로 구성됩니다. S2A2 모델은 처리 파이프라인으로 이루어져 있으며...

Kaneyoshi Hiratsuka, Benjamin Yen, Ryosuke Kojima

반응형 실시간 흐름 정책으로 빠른 로봇 반사 신경 구현
AI7월 29일

반응형 실시간 흐름 정책으로 빠른 로봇 반사 신경 구현
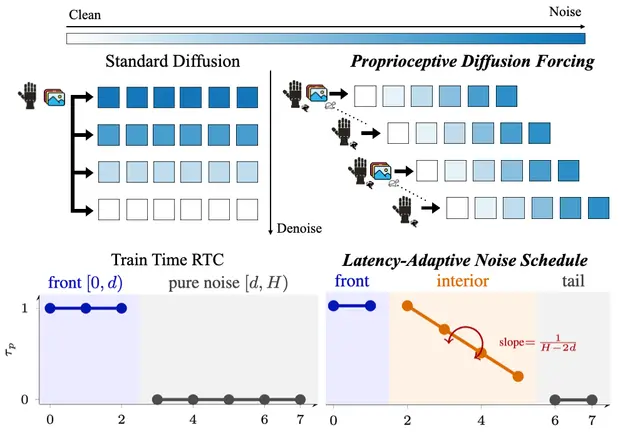
실제 로봇에 반응형 시각-운동 정책을 적용하려면 실시간 추론이 필요하지만, 현대 아키텍처는 고차원 시각 정보 처리에서 상당한 지연 오버헤드가 발생합니다.

Sungjae Park, Shubham Tulsiani

새로운 AI 방법, 로봇이 완전 탐색 없이 세계 모델 학습 가능하게 하다
Robotics7월 29일

새로운 AI 방법, 로봇이 완전 탐색 없이 세계 모델 학습 가능하게 하다

Junhan Sun, Hao Zhao, Guofeng Zhang

재훈련 없는 NeRF 장면 — 처음 모델로 객체를 자유롭게 편집하다
Robotics7월 28일

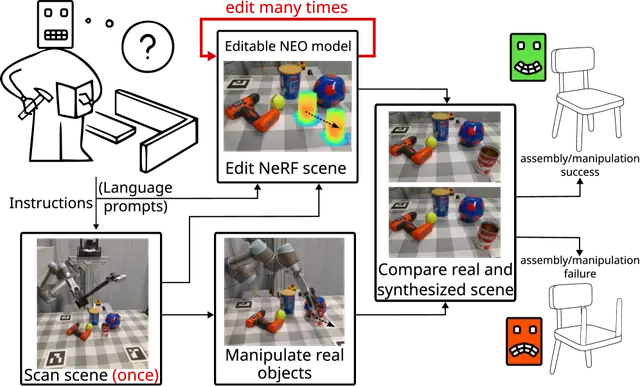
재훈련 없는 NeRF 장면 — 처음 모델로 객체를 자유롭게 편집하다

Mikołaj Zieliński, David Hall, Dominik Belter +1

핸드헬드 조이스틱으로 유도선을 정밀 조종하는 수술 기기
Robotics7월 28일

핸드헬드 조이스틱으로 유도선을 정밀 조종하는 수술 기기
조이스틱으로 제어하는 핸드헬드 장치로 텐던 구동 유도선을 로봇 정밀도로 조종하면서 수동 제어감을 유지합니다.

Saima Chavenet, Timothy A. Brumfiel, Revanth Konda +1

로봇 조작을 위한 데이터 피라미드
Robotics7월 28일

로봇 조작을 위한 데이터 피라미드

로봇 조작 데이터를 실제 로봇, 인간 시연, 시뮬레이션 소스로 분류하고 파이프라인과 트레이드오프를 분석하는 통합 프레임워크입니다.

Yifan Ye, Yankai Fu, Yaoxu Lv +26

TableVerse, 실제 이미지를 사실적인 로봇 훈련 시뮬레이션으로 변환하다
Robotics7월 27일

TableVerse, 실제 이미지를 사실적인 로봇 훈련 시뮬레이션으로 변환하다

Boyuan Wang, Yue Zhang, Xutao Xue +2

ZONDA: 다층 건물 내 제로샷 객체 탐색 및 동적 보행자 회피
Robotics7월 27일

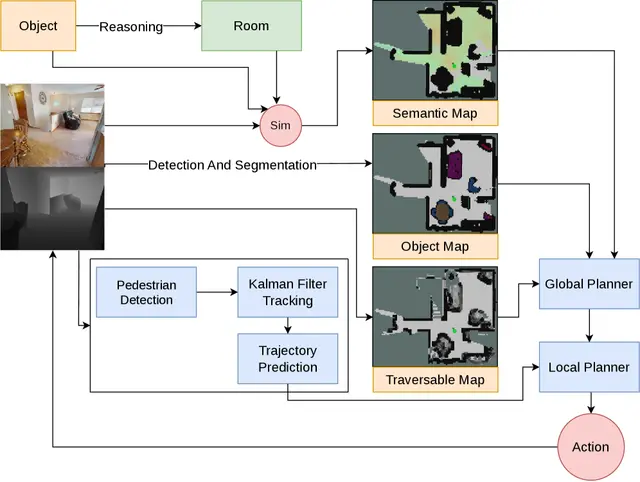
ZONDA: 다층 건물 내 제로샷 객체 탐색 및 동적 보행자 회피

Shaomin Liang, Xuanhong Liao, Shiyao Zhang

혼합 교통 환경의 자율주행을 위한 실시간 내시 균형 해법
Robotics7월 27일

혼합 교통 환경의 자율주행을 위한 실시간 내시 균형 해법
새로운 의사결정 프레임워크는 자율주행을 일반화된 내시 균형 문제로 다루며, AV와 인간 운전자 간의 상호작용을 명시적으로 모델링합니다.

Nouhed Naidja, Mohamed-Cherif Rahal, Steve Pechberti +3

외번 기반 로봇, 척추관 내 안전한 이동 가능
Robotics7월 26일

외번 기반 로봇, 척추관 내 안전한 이동 가능
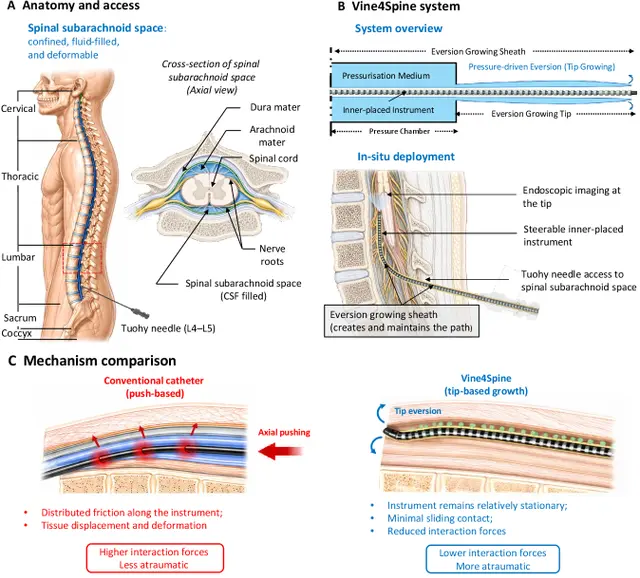
기존 밀어넣기 방식 카테터와 달리, Vine4Spine은 얇고 유연한 시스의 원위부 외번을 통해 전진합니다. 성장은 팁에서만 발생하여 조직과의 마찰을 극적으로 줄입니다.

Zicong Wu, Panagiotis Kalozoumis, S. M. Hadi Sadati +8

확률적 다목적 운동역학 계획이 적대적 로봇을 무찌르다
Robotics7월 26일

확률적 다목적 운동역학 계획이 적대적 로봇을 무찌르다

Thomas Marshall Vielmetti, Daniel Cherenson, Dimitra Panagou