연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
맥락 전반에서 사회적으로 적절한 로봇 행동을 위한 지속적 학습
Robotics8월 15일

맥락 전반에서 사회적으로 적절한 로봇 행동을 위한 지속적 학습

이 절에서는 연구 질문을 검토하기 위해 수행한 실험과 평가 데이터셋, 평가지표, 구현 세부 사항을 소개한다.

Rafal Robert Karpinski, Fethiye Irmak Dogan, Nikhil Churamani, Yiming Luo +3

VLA 표현이 과제 진행 상황을 드러내고 실패를 감지하는 방식
Robotics8월 14일

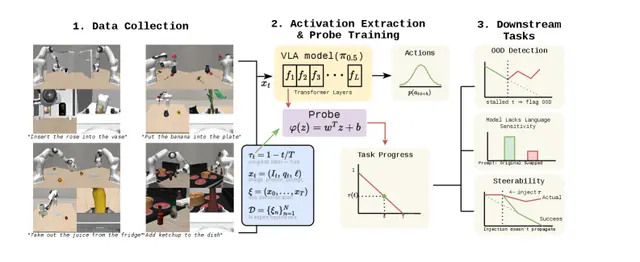
VLA 표현이 과제 진행 상황을 드러내고 실패를 감지하는 방식
과제 진행 상황은 전문가 궤적을 따라 단조롭게 감소하므로 런타임 모니터링에 유용한 신호가 됩니다.

Atiksh Bhardwaj, Edward Weiyi Duan, Prithwish Dan +2

브라우저 기반 해양 글라이더 시험장이 4차원 임무 계획의 재현성을 높인다
Robotics8월 14일

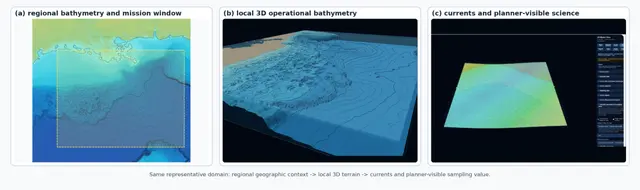
브라우저 기반 해양 글라이더 시험장이 4차원 임무 계획의 재현성을 높인다

브라우저 기반 시험장이 동일한 임무, 환경, 실행 규칙, 과학적 평가를 적용해 해양 글라이더 계획의 재현성을 높인다.

Edward Holmberg, Elias Ioup, Mahdi Abdelguerfi

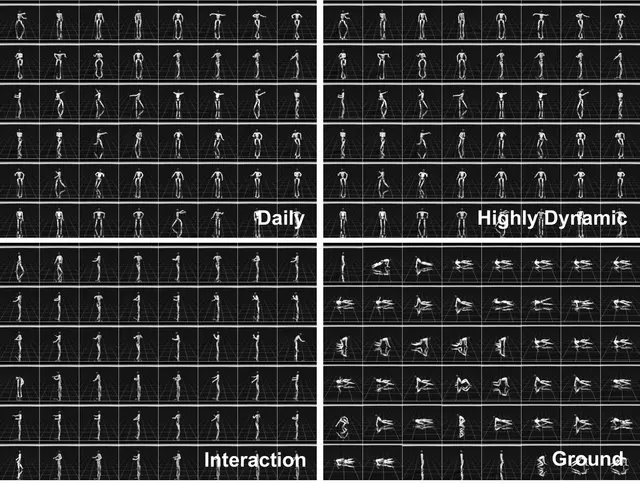
인간 정렬형 휴머노이드 모션 트래킹을 위한 HumanTracker 벤치마크
AI8월 14일

인간 정렬형 휴머노이드 모션 트래킹을 위한 HumanTracker 벤치마크

Dairu Liu, Zekun Qi, Jiayu Zeng +11

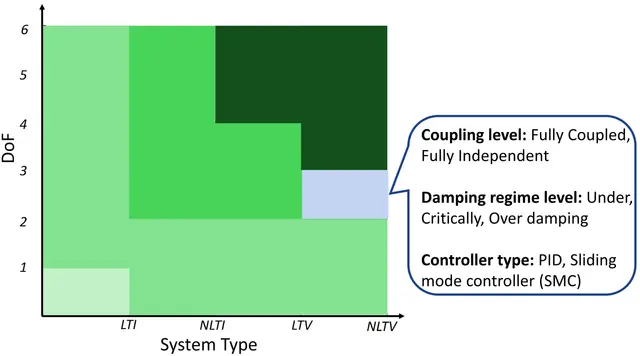
피드백 제어기 설계 및 추론 증류를 위한 언어 모델 벤치마킹
Robotics8월 13일

피드백 제어기 설계 및 추론 증류를 위한 언어 모델 벤치마킹
Zhongchao Zhou, Yixuan Xie, Wenwei Yu +5

신뢰할 수 있는 액션 청크 로봇 정책 배포를 위한 보정된 개입
AI8월 13일

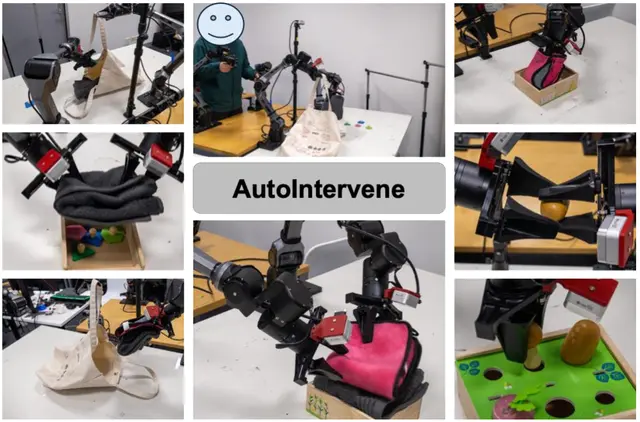
신뢰할 수 있는 액션 청크 로봇 정책 배포를 위한 보정된 개입
AutoIntervene은 액션 청크 정책의 배포 신뢰성을 높이는 온라인 개입 프레임워크로, 시각-행동 지원 정보를 바탕으로 제어권을 전환한다.

Jinhe Tang, Weiming Zhi

학습 기반 주행 플래너, AI를 안전하게 실제 차량에 적용하다
AI8월 13일

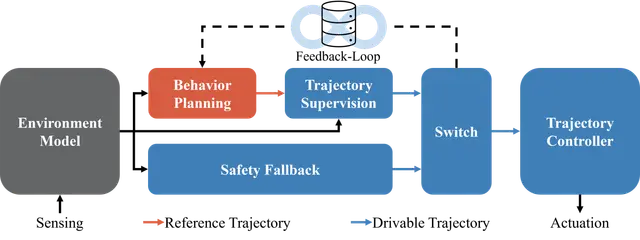
학습 기반 주행 플래너, AI를 안전하게 실제 차량에 적용하다
학습 기반 행동 플래너와 최적화 기반 안전 감독을 결합한 하이브리드 자율주행 시스템이 실제 차량 통합 가능성을 입증했다.

Jean-Pierre Busch, Guido Linden, Jan Bergmann +1

모바일 로봇을 위한 더 스마트한 컴팩트 시맨틱 맵 구축법
Robotics8월 12일

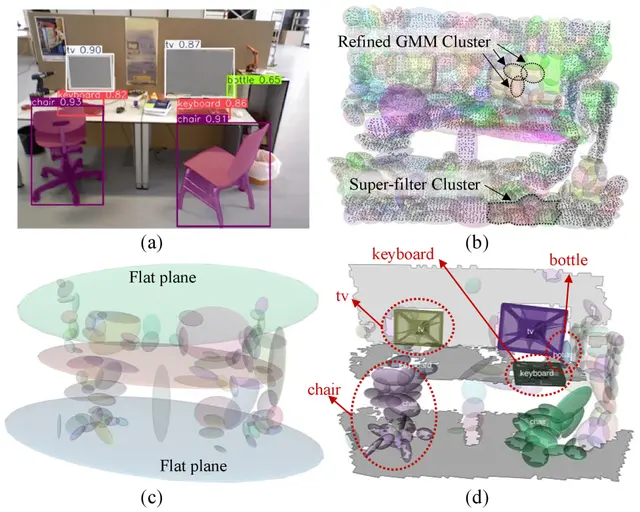
모바일 로봇을 위한 더 스마트한 컴팩트 시맨틱 맵 구축법
QiYing Deng, ZhongLai Wang, Yuan Gao +1

6D 동적 촉각 센싱을 이용한 로봇의 순간 접촉 검출 및 거리 추정
Robotics8월 12일

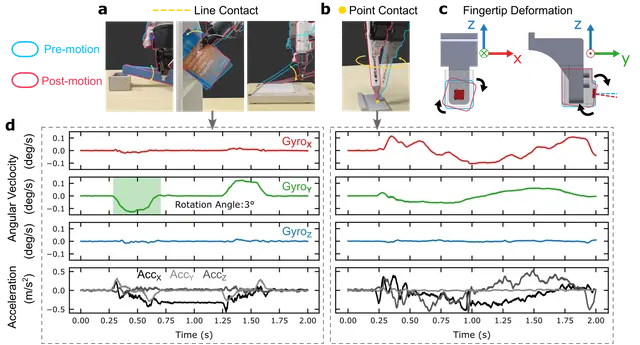
6D 동적 촉각 센싱을 이용한 로봇의 순간 접촉 검출 및 거리 추정
Haowen Zheng, Yinghao Wu, Fuyuan Liu +2

층간 다중 객체 내비게이션을 위한 지속형 3D 메모리
AI8월 12일

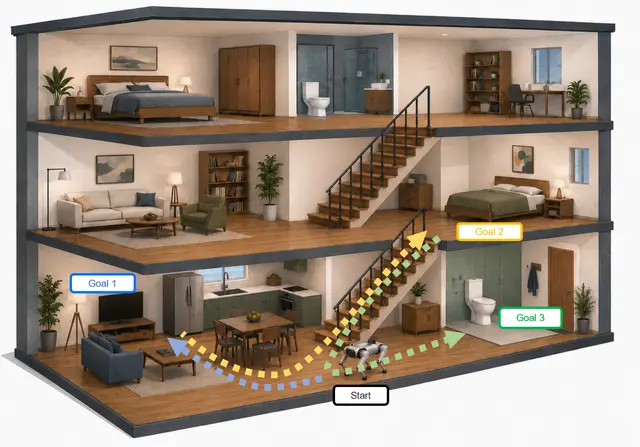
층간 다중 객체 내비게이션을 위한 지속형 3D 메모리
36개 다층 HM3D 장면의 927개 3개 목표 에피소드로 구성된 HM3D-MFMON을 소개하며, 이 중 288개는 층간 이동이 필수다.

Zehui Li, Zihao Sun, Jiawei Xu +6

엣지 분류를 위한 합성 LiDAR 데이터와 핵심점 다운샘플링
AI8월 11일

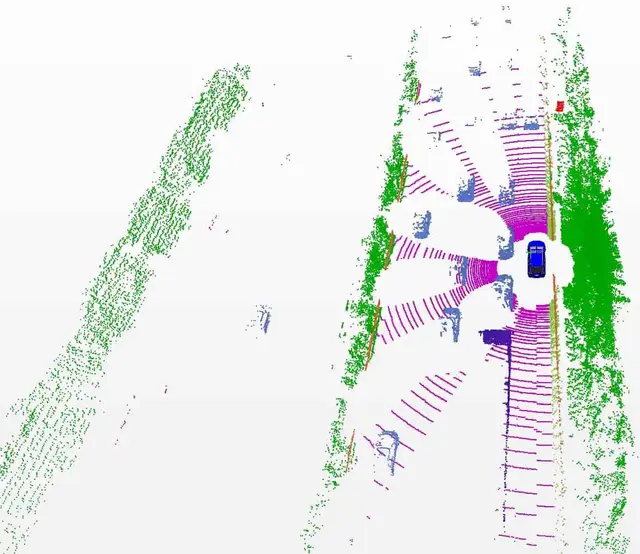
엣지 분류를 위한 합성 LiDAR 데이터와 핵심점 다운샘플링
자동차 인식에서 비정형 데이터는 대부분 LiDAR 센서에서 비롯되며, LiDAR는 차량과 주변 공간 사이의 거리를 측정합니다.

Niclas Meyer, Stefan Reitmann

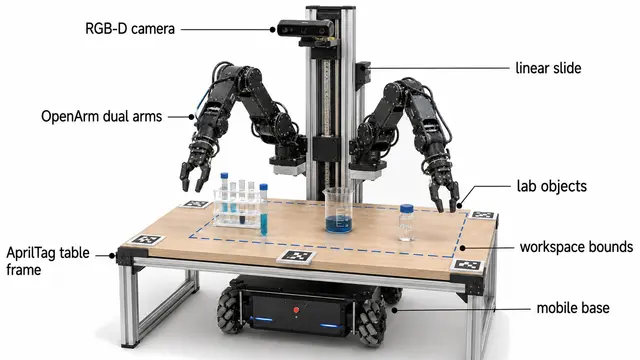
감사 가능한 로봇 표현 핸드오프와 스킬을 통한 OpenArm 모바일 조작
AI8월 11일

감사 가능한 로봇 표현 핸드오프와 스킬을 통한 OpenArm 모바일 조작

Yang Shen, Chonghao Cheng, Ziyi Zhao +6

3D 장면 기억으로 비전·언어 로봇이 폐루프 환경을 주행한다
AI8월 11일

3D 장면 기억으로 비전·언어 로봇이 폐루프 환경을 주행한다
Yuehao Huang, Yunzi Wu, Xiaotao Zhang +7

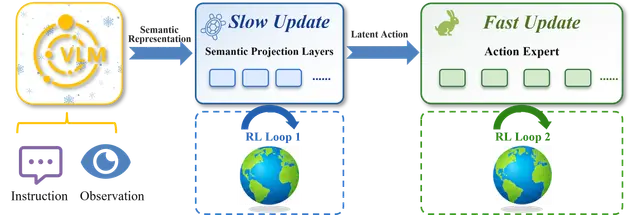
TEMPO: 비전-언어-행동 로봇 제어를 위한 분리형 강화학습
Robotics8월 10일

TEMPO: 비전-언어-행동 로봇 제어를 위한 분리형 강화학습
TEMPO는 VLA 모델의 의미 학습과 행동 최적화를 분리하는 강화학습 후학습 프레임워크다.

Ziheng Liu, Quantao Yang

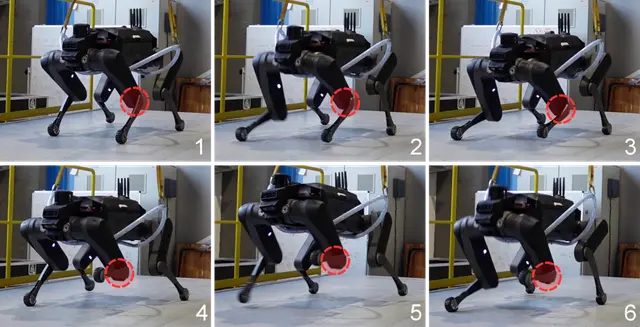
고장 허용 사족보행을 위한 적응형 보행 타이밍
AI8월 10일

고장 허용 사족보행을 위한 적응형 보행 타이밍

비대칭 액터-크리틱 학습은 효과적이지만, 특권 관측과 비특권 관측의 큰 차이가 보상 신호만으로 복잡한 행동을 학습하는 데 한계가 될 수 있다.

Giovanbattista Gravina, Luca Rossini, Carlo Rizzardo +2

주행 비전-언어-행동 모델의 계획 토큰 탐색과 가지치기
Robotics8월 10일

주행 비전-언어-행동 모델의 계획 토큰 탐색과 가지치기
Harisankar Babu, Benjamin Coors, Christopher Lang +3

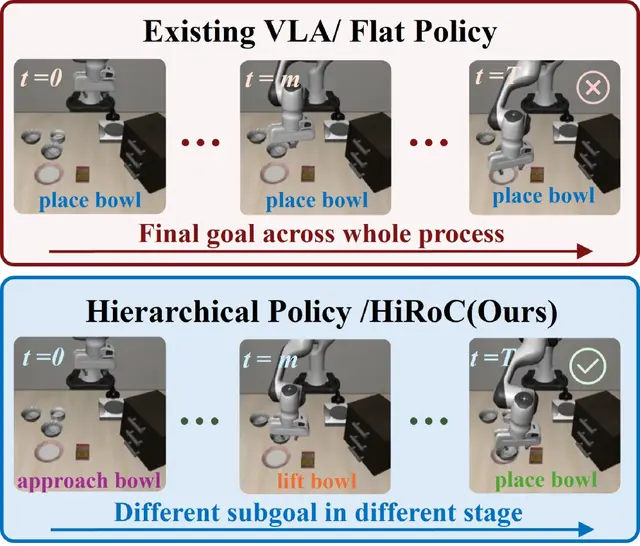
신뢰성 높은 로봇 조작을 위한 계층적 사후 학습
Robotics8월 9일

신뢰성 높은 로봇 조작을 위한 계층적 사후 학습
He Kong, Zengjue Chen, Qi Wang +6

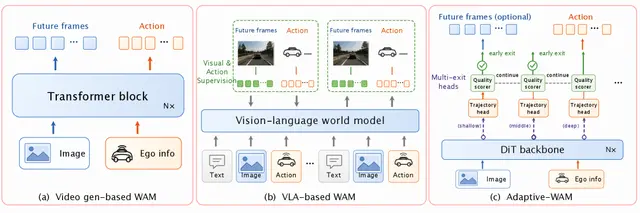
비디오 확산 특징을 활용한 적응형 조기 종료 계획으로 주행 로봇의 효율성 향상
Robotics8월 9일

비디오 확산 특징을 활용한 적응형 조기 종료 계획으로 주행 로봇의 효율성 향상

NAVSIM v1에서 동일한 고정 종료 지점과 단일 궤적 판독으로 비디오 노이즈 수준과 DiT 깊이에 대한 민감도를 먼저 평가한다.

Sining Ang, Yuguang Yang, Yan Wang

제로샷 비전-언어 로봇 제어에서 시각적 그라운딩 검증하기
AI8월 9일

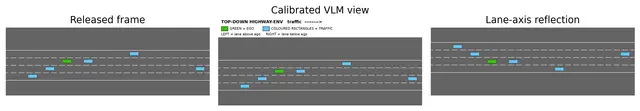
제로샷 비전-언어 로봇 제어에서 시각적 그라운딩 검증하기
비전-언어 모델이 카메라를 실제로 사용하는지, 입력 절제와 대칭 검증을 통해 제로샷 시각 제어의 신뢰 가능한 적용 범위를 평가한다.

J. de Curtò, Dayani Plasencia, Diego Sánchez +1

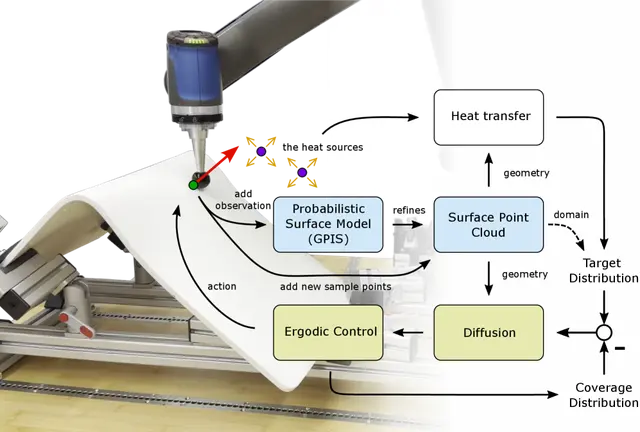
로봇은 지도 대신 에르고딕 제어로 미지의 표면을 커버할 수 있다
Robotics8월 8일

로봇은 지도 대신 에르고딕 제어로 미지의 표면을 커버할 수 있다

Stefan Schneyer, Timo Bachmann, Maged Iskandar +4