연구 Papers

최신 로봇 공학 연구를 쉬운 말로 요약합니다 — 휴머노이드 로봇, 사족보행 로봇, 산업 자동화 및 인공지능.
499 논문
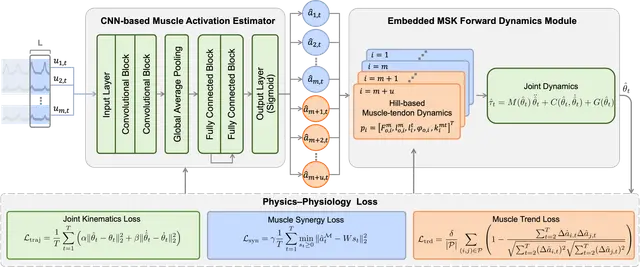
생리학적 제약이 있는 신경망이 부분 근육 신호로부터 손목 움직임 추정
Robotics6월 8일

생리학적 제약이 있는 신경망이 부분 근육 신호로부터 손목 움직임 추정

생리학적 제약을 갖춘 신경망이 통합 근골격 모델을 사용하여 부분 관측 sEMG로부터 다자유도 손목 운동학을 추정합니다.

Wending Heng, Mingming Zhang, Glen Cooper, Zhenhong Li

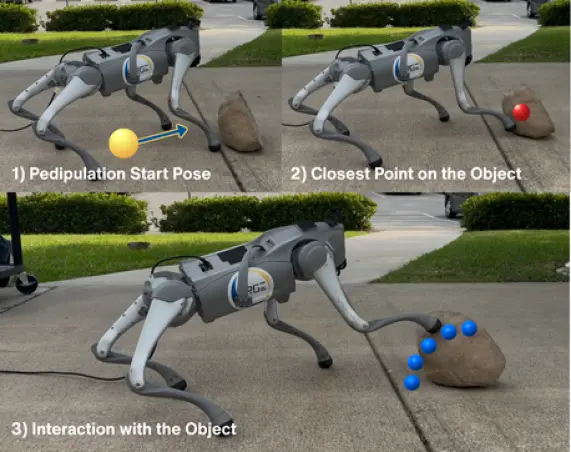
네 발로 물체를 밀고 당기는 사족보행 로봇: 더 스마트한 훈련 방식
Robotics6월 8일

네 발로 물체를 밀고 당기는 사족보행 로봇: 더 스마트한 훈련 방식
발을 이용해 물체를 조작하는 페디퓰레이션 능력을 갖춘 사족보행 로봇을 위한 계층적 강화학습 프레임워크를 제시합니다.

Tuba Girgin, Jose Castelblanco, Gabriel Rodriguez +2

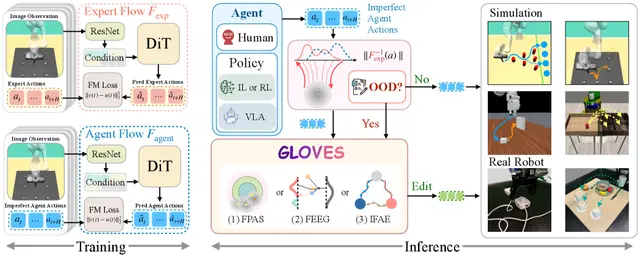
재훈련 없이 로봇 동작을 개선하는 플로우 기반 정책 조정
Robotics6월 7일

재훈련 없이 로봇 동작을 개선하는 플로우 기반 정책 조정
플로우 기반 동작 적응은 재훈련 없이 불완전한 로봇 정책을 개선하며, 제한된 전문가 시연을 사용하여 선택적 OOD 게이트 수정을 수행합니다.

Luzhe Sun, Jingtian Ji, Haoran Chen +2

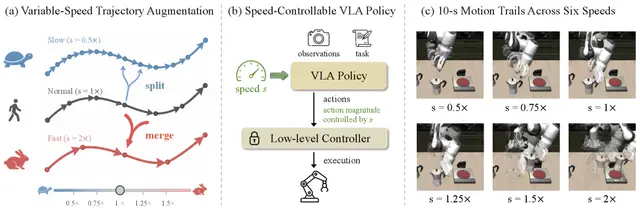
속도 제어 가능 로봇 정책: TempoVLA로 실행 속도를 자유자재로 조절하세요
AI6월 7일

속도 제어 가능 로봇 정책: TempoVLA로 실행 속도를 자유자재로 조절하세요

Dong Jing, Jingchen Nie, Tianqi Zhang +4

HANDOFF: 휴머노이드 로봇 하나의 제어기로 걷기, 조작, 복구 가능
Humanoid6월 7일

HANDOFF: 휴머노이드 로봇 하나의 제어기로 걷기, 조작, 복구 가능

Lizhi Yang, Junheng Li, Nehar Poddar +5

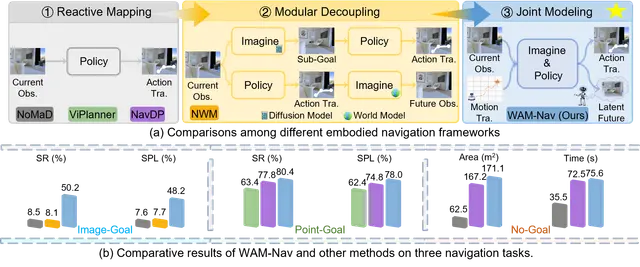
D³-MoE: 스타일 제어 가능한 자율주행, 당신이 공격적 또는 보수적 운전을 선택할 수 있습니다
Robotics6월 6일

D³-MoE: 스타일 제어 가능한 자율주행, 당신이 공격적 또는 보수적 운전을 선택할 수 있습니다

새로운 엔드-투-엔드 자율주행 시스템은 운영자에게 모델을 재훈련하지 않고도 특정 운전 스타일(보수적인 차선 유지부터 공격적인 차선 변경까지)을 설정할 수 있는 기능을 제공합니다.

Renju Feng, Rukang Wang, Ning Xi +4

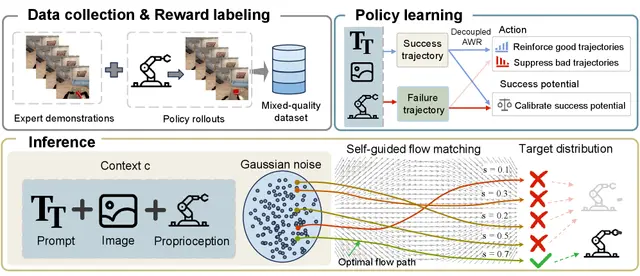
WAM-Nav: 통합 시각적 내비게이션을 위한 비대칭 세계-행동 모델링
Robotics6월 6일

WAM-Nav: 통합 시각적 내비게이션을 위한 비대칭 세계-행동 모델링

연구진이 포인트, 이미지, 언어 등 여러 목표 유형에서 작동하는 단일 내비게이션 모델 WAM-Nav를 개발했습니다. 휴머노이드 로봇에서 공동으로...

Ning Yang, Yan Huang, Kaiwen Peng +9

자기 유도 플로우 정책, 별도 평가자 없이 로봇 작업 성공률 향상
Robotics6월 6일

자기 유도 플로우 정책, 별도 평가자 없이 로봇 작업 성공률 향상
Yunpeng Mei, Jiakai He, Hongjie Cao +12

자전거 운전자의 시선 분석이 밝힌 더 안전한 도로 인프라
Robotics6월 5일

자전거 운전자의 시선 분석이 밝힌 더 안전한 도로 인프라
Benjamin Hardin, Efimia Panagiotaki, Daniele De Martini +1

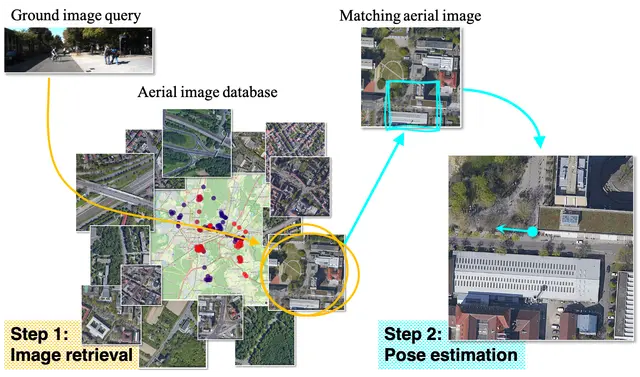
CIPER: 로봇을 위한 교차 뷰 검색 및 자세 추정 통합
Robotics6월 5일

CIPER: 로봇을 위한 교차 뷰 검색 및 자세 추정 통합
연구진은 단일 트랜스포머 네트워크인 CIPER를 개발하여, 도시 규모 데이터베이스에서 올바른 항공 이미지를 동시에 검색하고 지상 카메라의 정밀한 3자유도 자세를 추정했습니다.

Yurim Jeon, Dongseong Seo, Seung-Woo Seo

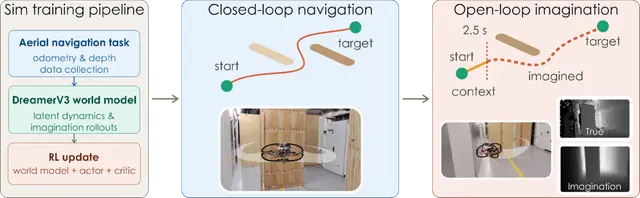
환경을 넘어 일반화되는 쿼드로터 항법용 세계 모델
Robotics6월 5일

환경을 넘어 일반화되는 쿼드로터 항법용 세계 모델
쿼드로터 항법을 위한 세계 모델이 보지 못한 환경에서 일반화되어 폐루프 및 단기 개루프 비행을 가능하게 합니다.

Luca Zanatta, Grzegorz Malczyk, Kostas Alexis

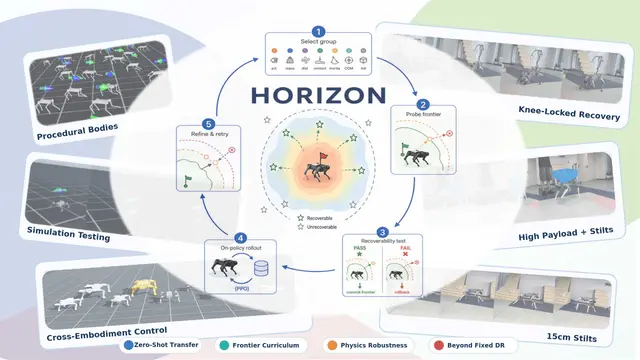
HORIZON: 회복 가능성 기반 커리큘럼을 통한 로봇 보행의 물리적 영역 확장
Robotics6월 4일

HORIZON: 회복 가능성 기반 커리큘럼을 통한 로봇 보행의 물리적 영역 확장

Chenhao Bai, Liqin Lu, Kaijun Wang +5

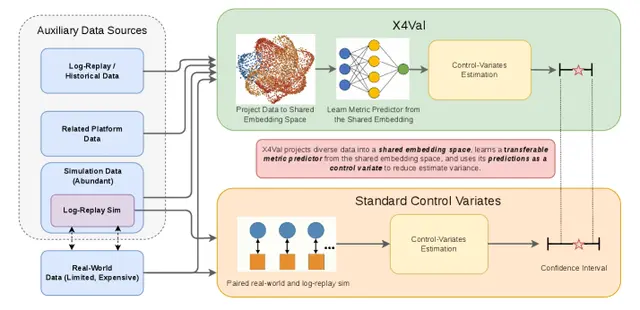
X4Val, 신경망 대리 모델로 로봇 검증 비용 대폭 절감
Robotics6월 4일

X4Val, 신경망 대리 모델로 로봇 검증 비용 대폭 절감
Rachel Luo, Michael Watson, Apoorva Sharma +6

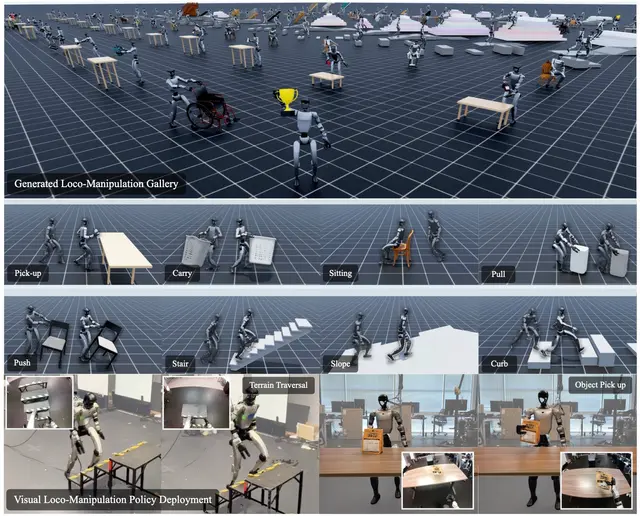
GRAIL: 3D 에셋과 비디오 사전 지식으로 휴머노이드의 이동-조작 동작 생성
Humanoid6월 4일

GRAIL: 3D 에셋과 비디오 사전 지식으로 휴머노이드의 이동-조작 동작 생성

GRAIL은 3D 에셋과 비디오 사전 지식으로 2만 개 이상의 휴머노이드 이동-조작 시퀀스를 생성하여, Unitree G1에서 물체 집기 84%, 계단 오르기 90% 성공률을 달성합니다.

Tianyi Xie, Haotian Zhang, Jinhyung Park +17

동적 VLA 조작을 위한 잠재공간 예측 월드 모델
Robotics6월 3일

동적 VLA 조작을 위한 잠재공간 예측 월드 모델
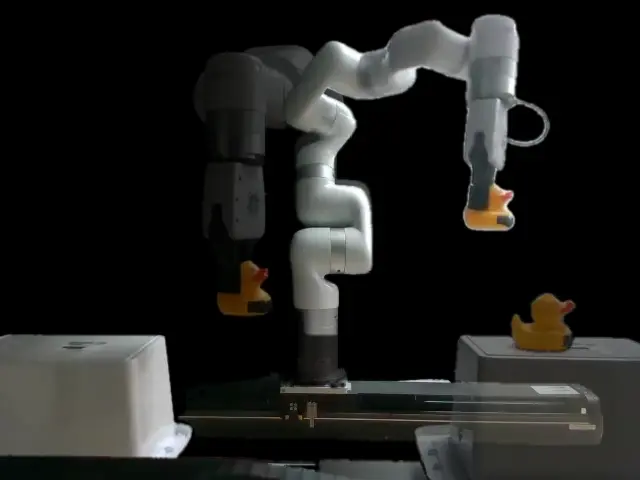
비전-언어-행동 모델은 추론 중 움직이는 동적 객체를 다루는 데 어려움을 겪습니다. AHEAD는 흐름 매칭 동역학과 운동학적 조건 및 적응형 수평선 정지를 결합한 잠재공간 예측 월드 모델을 도입합니다.

Shahram Najam Syed, Arthur Jakobsson, Haoran Hao +1

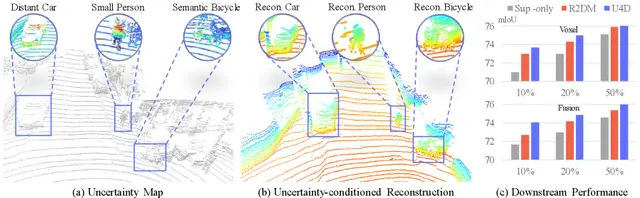
불확실성 인식 기반 4D 라이다 장면 합성: 더 스마트한 자율주행을 위하여
Robotics6월 3일

불확실성 인식 기반 4D 라이다 장면 합성: 더 스마트한 자율주행을 위하여

Xiang Xu, Alan Liang, Youquan Liu +5

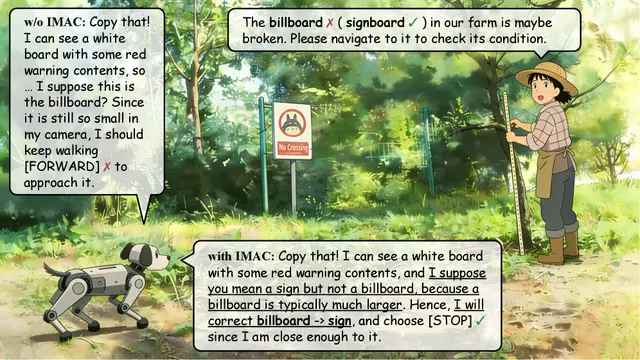
농업용 로봇 항법 시스템, 지시 오류 감지 및 수정 기술 개발
Robotics6월 3일

농업용 로봇 항법 시스템, 지시 오류 감지 및 수정 기술 개발
Xiaobei Zhao, Xingqi Lyu, Xin Chen +1

Visual 데이터에서 객체 기능 이해를 위한 기초 모델
Robotics6월 2일

Visual 데이터에서 객체 기능 이해를 위한 기초 모델
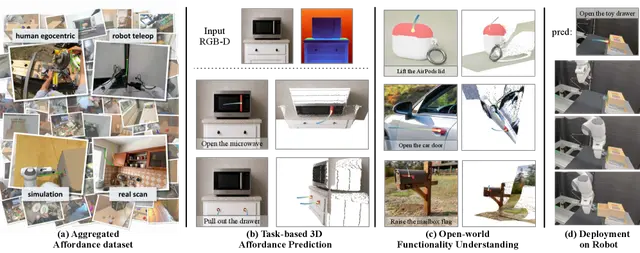
Visual 데이터에서 객체 기능 이해를 위한 통합 기능 기초 모델. MetaQuery 토큰과 3단계 학습을 통해 기능 마스크와 운동 궤적 예측.

Zhaoning Wang, Yi Zhong, Jiawei Fu +2

대화형 로봇을 위한 새로운 안전 필터, 신뢰할 수 있는 추론으로 지나치게 소극적인 행동 방지
AI6월 2일

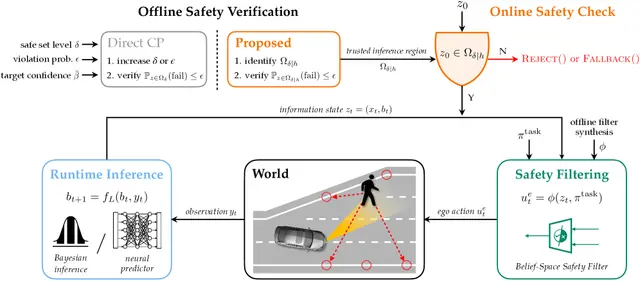
대화형 로봇을 위한 새로운 안전 필터, 신뢰할 수 있는 추론으로 지나치게 소극적인 행동 방지

연구진이 대화형 로봇의 불필요한 보수성을 줄이는 신념 공간 안전 필터 검증 방법을 개발했다. 신뢰할 수 있는 추론 영역에 집중…

Haimin Hu

로보드림: 구성적 월드 모델로 로봇 데이터 합성 효율 향상
Robotics6월 2일

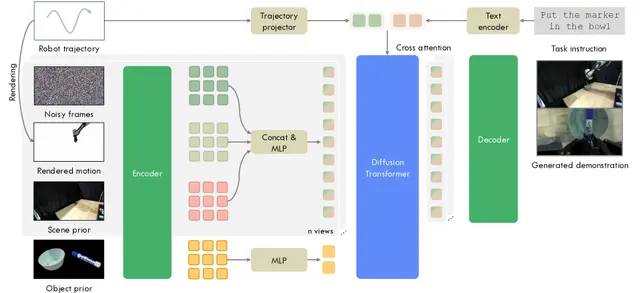
로보드림: 구성적 월드 모델로 로봇 데이터 합성 효율 향상

Junjie Ye, Rong Xue, Basile Van Hoorick +6