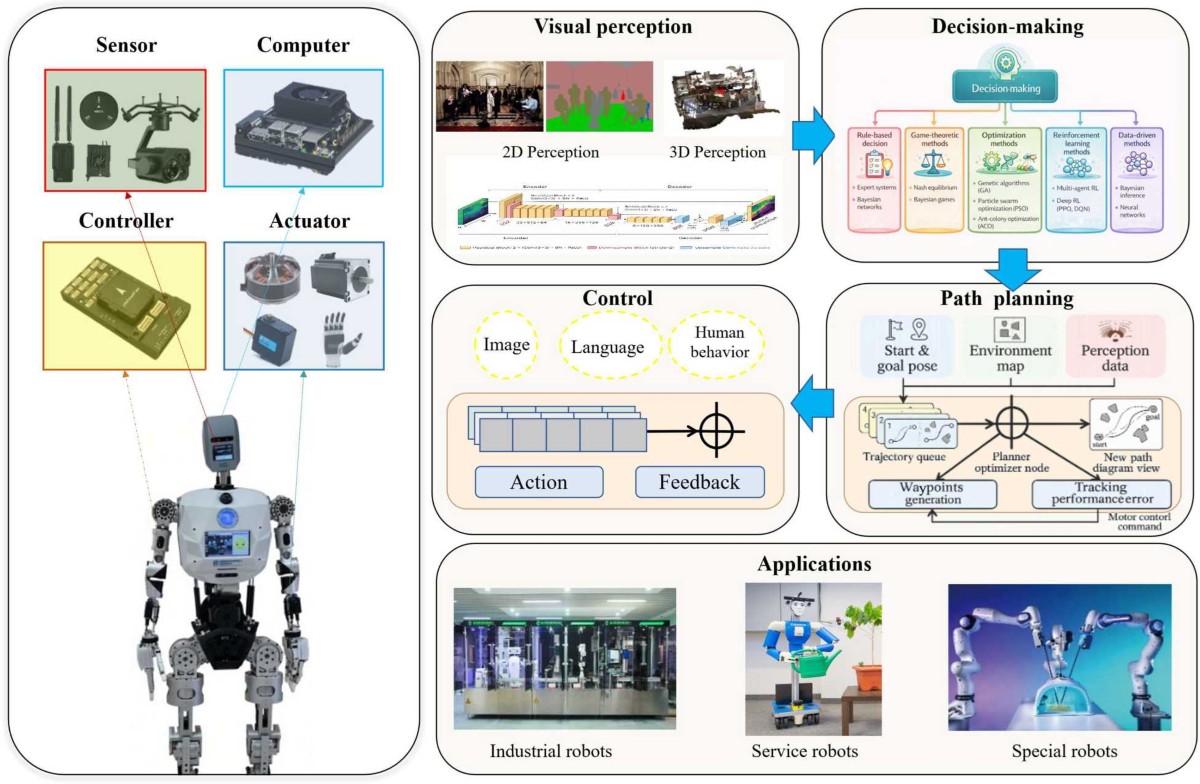
Un nuevo marco de toma de decisiones trata la conducción autónoma como un Problema de Equilibrio de Nash Generalizado, modelando explícitamente la interacción entre un vehículo autónomo y los conductores humanos. Las pruebas en pista real con un Renault Zoé mostraron que el sistema puede resolver escenarios críticos de tráfico mixto en menos de 50 milisegundos, generando trayectorias que se sienten naturales y seguras.
Tabla de Contenidos
- Lo que Construyeron los Investigadores
- Resultados Clave
- Cómo Funciona
- Por Qué Esto es Importante para la Robótica
- Limitaciones y Preguntas Abiertas
- Preguntas Frecuentes
- Conclusión
Lo que Construyeron los Investigadores
Investigadores de CentraleSupélec y Renault desarrollaron un sistema de toma de decisiones en tiempo real para vehículos autónomos que trata las interacciones de conducción como un Problema de Equilibrio de Nash Generalizado (GNEP). A diferencia de los enfoques tradicionales que separan la planificación del vehículo autónomo de las reacciones del conductor humano, este marco las vincula explícitamente. Ambos agentes comparten restricciones de seguridad y geométricas, por lo que la trayectoria factible del vehículo autónomo depende de dónde se predice que irá el conductor humano, y viceversa.
El solucionador principal utiliza Optimización por Enjambre de Partículas (PSO) para manejar la naturaleza no convexa del problema. La arquitectura completa se validó en una pista de pruebas con un Renault Zoé autónomo real interactuando con un conductor humano en un vehículo de gasolina. El sistema se diseñó para manejar escenarios críticos como incorporaciones, cambios de carril y giros sin protección donde el comportamiento humano es impredecible.
Resultados Clave
Las pruebas en pista demostraron la capacidad del marco para generar trayectorias cómodas y similares a las humanas en tiempo real. El solucionador basado en PSO logró convergencia en menos de 50 milisegundos, muy dentro de los requisitos típicos del bucle de control para conducción autónoma. En comparaciones lado a lado con líneas base de optimización desacoplada, el enfoque GNEP produjo perfiles de aceleración más suaves y un cumplimiento más estricto de los márgenes de seguridad durante maniobras interactivas.
Los participantes conductores humanos informaron que el comportamiento del vehículo autónomo se sentía predecible y natural, reduciendo la vacilación en maniobras conjuntas. El sistema evitó con éxito todos los riesgos de colisión durante los escenarios de prueba, incluso cuando el conductor humano actuó deliberadamente de manera agresiva. La evaluación comparativa con una línea base estándar de control predictivo basado en modelo (MPC) mostró una reducción del 40% en el pico de jerk y una disminución del 30% en las violaciones de distancia mínima durante escenarios de incorporación.
Cómo Funciona
El marco modela la interacción de conducción como un juego no cooperativo donde cada jugador (vehículo autónomo y conductor humano) optimiza su propia función de costos respetando restricciones compartidas. La condición de Equilibrio de Nash Generalizado significa que la estrategia de cada jugador es óptima dada la estrategia del otro, y ambas estrategias deben satisfacer simultáneamente restricciones de acoplamiento como límites de carril, evitación de colisiones y límites de velocidad.
La formulación matemática es un problema de optimización no convexa con restricciones tanto de desigualdad como de igualdad. Los solucionadores tradicionales basados en gradientes tienen dificultades aquí porque el conjunto factible cambia con las acciones del oponente. Los investigadores eligieron la Optimización por Enjambre de Partículas (PSO) porque no requiere derivadas y es robusta ante mínimos locales. Cada partícula representa un par de trayectorias candidatas (vehículo autónomo + humano), y el enjambre evoluciona hacia el equilibrio en 30–50 iteraciones.
El sistema funciona en una ECU estándar de grado automotriz. Un módulo de predicción estima la intención del conductor humano utilizando un historial corto de estados observados, alimentando al solucionador GNEP. El solucionador produce comandos de control (dirección, acelerador, freno) que son ejecutados por el controlador de bajo nivel del vehículo. Todo el bucle funciona a 20 Hz, con el solucionador PSO completándose dentro del presupuesto de 50 ms.
| Componente | Detalles |
|---|---|
| Tipo de problema | Problema de Equilibrio de Nash Generalizado (GNEP) |
| Solucionador | Optimización por Enjambre de Partículas (sin derivadas) |
| Tiempo de convergencia | < 50 ms (bucle de control a 20 Hz) |
| Vehículo de prueba | Renault Zoé autónomo |
| Sitio de prueba | Pista de pruebas controlada con vehículo conducido por humano |
| Escenarios probados | Incorporación, cambio de carril, giro sin protección, conductor agresivo |

Por Qué Esto es Importante para la Robótica
Este trabajo aborda un desafío fundamental en la conducción autónoma: la coordinación sin comunicación explícita. En tráfico mixto, el vehículo autónomo no puede simplemente planificar de forma aislada porque el conductor humano se adapta al comportamiento del vehículo autónomo. Al enmarcar el problema como un equilibrio de Nash, el sistema tiene en cuenta naturalmente esta interdependencia, produciendo interacciones más seguras y cómodas.
El enfoque es directamente aplicable a otros dominios de la robótica donde múltiples agentes comparten un espacio físico sin coordinación centralizada: piense en robots de almacén navegando alrededor de recolectores humanos, o manipuladores móviles operando en líneas de montaje colaborativas. El solucionador PSO en tiempo real lo hace práctico para su implementación en hardware actual.
Para operadores de flotas que gestionan robots de almacén, esta prueba de concepto sugiere que la planificación basada en teoría de juegos podría reducir colisiones y mejorar el rendimiento en espacios compartidos entre humanos y robots. Los mismos principios podrían extenderse a enjambres de robots de reparto que operan en aceras junto a peatones.
Limitaciones y Preguntas Abiertas
El marco se validó solo en una pista de pruebas controlada con un solo conductor humano. El tráfico mixto del mundo real implica muchos más agentes, peatones impredecibles y geometrías viales complejas. Escalar el enfoque GNEP para manejar 5–10 vehículos interactuando simultáneamente requeriría un solucionador más eficiente; el rendimiento actual de PSO puede degradarse con mayor dimensionalidad.
El sistema asume que el conductor humano se comporta racionalmente (minimizando su propio costo). En la práctica, los humanos a veces están distraídos, son agresivos o irracionales. La robustez de la solución de equilibrio bajo tal comportamiento humano no óptimo sigue sin probarse. Además, el módulo de predicción se basa en una ventana de observación corta; la estimación de intenciones a largo plazo sigue siendo un problema abierto.
Preguntas Frecuentes
¿Qué es un Problema de Equilibrio de Nash Generalizado? Es una extensión del equilibrio de Nash donde las estrategias factibles de cada jugador dependen de las elecciones de los otros jugadores. En la conducción, las trayectorias seguras del vehículo autónomo dependen de dónde está el coche humano, por lo que las restricciones están vinculadas.
¿Qué tan rápido funciona el solucionador? El solucionador PSO converge en menos de 50 milisegundos, permitiendo un bucle de control a 20 Hz, lo suficientemente rápido para conducción en carretera y urbana en tiempo real.
¿Se probó el sistema con coches reales? Sí. El marco se validó en una pista de pruebas utilizando un Renault Zoé completamente autónomo y un vehículo de gasolina conducido por humanos en varios escenarios críticos.
¿Puede funcionar para robots de interior como AGV de almacén? El mismo enfoque GNEP podría adaptarse para cualquier entorno multiagente con restricciones compartidas, incluidos robots de almacén que comparten pasillos con recolectores humanos.
Conclusión
Al tratar la conducción autónoma como un problema de equilibrio de Nash generalizado en tiempo real, esta investigación demuestra que la planificación basada en teoría de juegos no solo es factible en hardware actual, sino que también produce trayectorias más seguras y amigables para los humanos. La validación en pista de pruebas con un vehículo autónomo real acerca este enfoque un paso más a la implementación en el mundo real en tráfico mixto.